UREËWLFD
&2/81$ 62&,('$'( 32578*8(6$ '( 52%ù7,&$
Projeto FC Portugal: Coordenação de Sistemas Multi-Agente O projeto FC Portugal iniciou-se em 2000 como resultado da vontade de realizar investigação em coordenação de sistemas multi-agente de um grupo de investigadores da Universidade de Aveiro e da Universidade do Porto. Poucos anos antes, em 1997, tinha sido iniciada a iniciativa RoboCup (www.robocup.org) e tinha ocorrido a primeira competição, a nível mundial, de futebol robótico promovida por esta organização. Nuno Lau Professor Auxiliar da Universidade de Aveiro Investigador do IEETA
O RoboCup pretende fomentar o desenvolvimento das áreas da Inteligência Artificial e Robótica Inteligente e, para isso, propôs um conjunto de desafios que grupos de investigação em todo o mundo tentam resolver. Todos os anos o RoboCup organiza uma conferência científica e uma competição onde os resultados obtidos pelos diferentes grupos podem ser apresentados e comparados, num ambiente competitivo. O desafio inicial proposto pelo RoboCup foi o do futebol robótico, mas desde o início que foram criadas diferentes competições com focos de investigação diferentes. Esta abordagem deu origem às 3 ligas fundadoras do RoboCup: a liga de simulação, a liga de robots médios e a liga de robots pequenos. Na liga de simulação
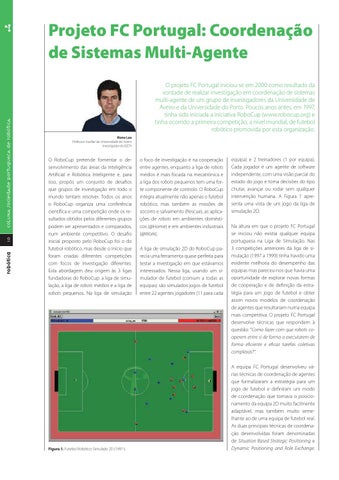
Figura 1. Futebol Robótico Simulado 2D (1997-).
o foco de investigação é na cooperação entre agentes, enquanto a liga de robots médios é mais focada na mecatrónica e a liga dos robots pequenos tem uma forte componente de controlo. O RoboCup integra atualmente não apenas o futebol robótico, mas também as missões de socorro e salvamento (Rescue), as aplicações de robots em ambientes domésticos (@Home) e em ambientes industriais (@Work). A liga de simulação 2D do RoboCup parecia uma ferramenta quase perfeita para testar a investigação em que estávamos interessados. Nessa liga, usando um simulador de futebol (comum a todas as equipas) são simulados jogos de futebol entre 22 agentes jogadores (11 para cada
equipa) e 2 treinadores (1 por equipa). Cada jogador é um agente de software independente, com uma visão parcial do estado do jogo e toma decisões do tipo chutar, avançar ou rodar sem qualquer intervenção humana. A Figura 1 apresenta uma vista de um jogo da liga de simulação 2D. Na altura em que o projeto FC Portugal se iniciou não existia qualquer equipa portuguesa na Liga de Simulação. Nas 3 competições anteriores da liga de simulação (1997 a 1999) tinha havido uma evidente melhoria do desempenho das equipas mas pareceu-nos que havia uma oportunidade de explorar novas formas de cooperação e de definição da estratégia para um jogo de futebol e obter assim novos modelos de coordenação de agentes que resultariam numa equipa mais competitiva. O projeto FC Portugal desenvolve técnicas que respondem à questão: “Como fazer com que robots cooperem entre si de forma a executarem de forma eficiente e eficaz tarefas coletivas complexas?”. A equipa FC Portugal desenvolveu várias técnicas de coordenação de agentes que formalizaram a estratégia para um jogo de futebol e definiram um modo de coordenação que tornava o posicionamento da equipa 2D muito facilmente adaptável, mas também muito semelhante ao de uma equipa de futebol real. As duas principais técnicas de coordenação desenvolvidas foram denominadas de Situation Based Strategic Positioning e Dynamic Positioning and Role Exchange.
Figura 4. Vitória no EuroRoboCup 2000, Amsterdão,
UREËWLFD
&2/81$ 62&,('$'( 32578*8(6$ '( 52%ù7,&$
Holanda – Liga de simulação 2D.
os Free Challenges, competição onde são avaliadas inovações científicas das equipas, das ligas de simulação 3D e 2D. A participação da mesma equipa em várias ligas potencia o desenvolvimento de soluções genéricas, e a investigação de uma camada de coordenação de alto nível que pode ser aplicada diretamente a diferentes ligas do futebol robótico. Também nesse sentido, o projeto FC Portugal tem ligações muito estreitas com outros projetos de futebol robótico portugueses em outras ligas com robots reais, nomeadamente com a equipa CAMBADA da Universidade de Aveiro, que participa na liga de robots médios, e com a equipa 5DPO da Universidade do Porto, que participa na liga de robots médios e na liga de robots pequenos. Ambas estas equipas usam, nas suas camadas estratégicas, metodologias derivadas de técnicas desenvolvidas no âmbito do FC Portugal. A equipa de investigação perdura até hoje e continua a desenvolver técnicas avançadas de coordenação entre agentes. A equipa FC Portugal participou em todas as competições mundiais desde o ano de 2000 e os resultados competitivos são excelentes, pois foi três vezes Campeã Mundial, sete vezes Campeã da
Figura 5. Vitória no Mundial RoboCup 2000, Melbourne, Austrália – Liga de Simulação 2D.
Europa na liga de simulação de futebol robótico e obtido vários outros lugares no pódio, o último dos quais em 2013 (ver seleção dos resultados da equipa FC Portugal no final do artigo). Desta investigação resultaram mais de 80 publicações científicas e foram aprovados três projetos de investigação financiados pela Fundação para a Ciência e a Tecnologia. Do ponto de vista académico, vários alunos de doutoramento e de mestrado realizaram os seus trabalhos em temas afins a este projeto.
›
›
›
› PRÉMIOS DA EQUIPA FC PORTUGAL: › Vencedor do Euro RoboCup 2000, Amsterdão, Holanda (Liga de Simulação) – RoboCup Federation; › Vencedor do RoboCup 2000, Melbourne, Australia (Liga de Simulação) – RoboCup Federation; › Vencedor do German Open 200, Paderborn, Alemanha (Liga de Simulação) – RoboCup Federation; › Terceiro Lugar no RoboCup 2001, Seattle, USA (Liga de Simulação) – RoboCup Federation; › Vencedor da Coach Competition do RoboCup 2002, Fukuoka, Japão – RoboCup Federation; › Segundo Lugar na Coach Competition do RoboCup 2003, Pádova, Itália – RoboCup Federation; › Segundo Lugar na Coach Competition do RoboCup 2004, Lisboa, Portugal – RoboCup Federation; › Vencedor do Robótica 2004, Porto – Festival Nacional de Robótica - Liga de Simulação; › Vencedor do Robótica 2005, Coimbra – – Festival Nacional Robótica - Liga de Simulação; › Vencedor do RoboCup Dutch Open 2006, Eindhoven, Holanda (Liga de Simulação 3D) – RoboCup Federation; › Segundo Lugar no RoboCup Dutch Open 2006, Eindhoven (Liga de Simulação 2D) – RoboCup Federation; › Vencedor do RoboCup Dutch Open 2006, Eindhoven, Holanda (Liga de Rescue) – RoboCup Federation; › Vencedor do RoboCup 2006, Bremen, Alemanha (Liga de Simulação 3D) – RoboCup Federation; › Vencedor do RoboCup German
›
›
›
›
›
›
›
›
›
Open 2007, Hannover, Alemanha (Liga de Simulação 3D) – RoboCup Federation; Segundo Lugar no RoboCup German Open 2007, Hannover, Alemanha (Liga de Simulação 2D) – RoboCup Federation; Segundo Lugar na Physical Visualization League no RoboCup 2007, Atlanta, EUA – RoboCup Federation; Terceiro lugar no RoboCup German Open 2010 (liga de Simulação 3D) – – RoboCup Federation; Terceiro lugar no RoboCup German Open 2010 (Liga de Simulação 2D)– – RoboCup Federation; Best Paper Award 11th International Conference on Mobile Robots and Competitions – Robótica 2011, Lisboa; Artigo: Luis Rei, Luis Paulo Reis and Nuno Lau, Optimizing a Humanoid Robot Skill; Segundo lugar no RoboCup German Open 2011 (Liga de Simulação 3D) – – RoboCup Federation; Segundo lugar no RoboCup German Open 2011 (liga de Simulação 2D) – – RoboCup Federation; Vencedor do Dutch Open 2012, Eindhoven, Holanda (Simulation 3D) – – RoboCup Federation; Terceiro lugar do Dutch Open 2012, Eindhoven, Holanda (Simulation 2D) – – RoboCup Federation; Segundo lugar do Dutch Open 2012, Eindhoven, Holanda (Recue Agent Simulation) – RoboCup Federation; Vencedor do RoboCup German Open 2013, Magdeburgo, Alemanha (Simulation3D) – RoboCup Federation; Terceiro Lugar do RoboCup 2013, Eindhoven, Holanda (Simulation3D) – RoboCup Federation.
Figura 6. Vitória no RoboCup Dutch Open 2013, Eindhoven, Holanda – Liga de Simulação 3D.