Fernando J. T. E. Ferreira é doutorado em Engenharia Eletrotécnica e autor de mais de 100 artigos técnico-científicos publicados em revistas e conferências, nacionais e internacionais, de reconhecido mérito. Já participou em diversos projetos de investigação europeus sobre sistemas elétricos de força motriz. Atualmente, é docente no Instituto Superior de Engenharia de Coimbra e investigador no Instituto de Sistemas e Robótica, Universidade de Coimbra. fernando@isec.pt
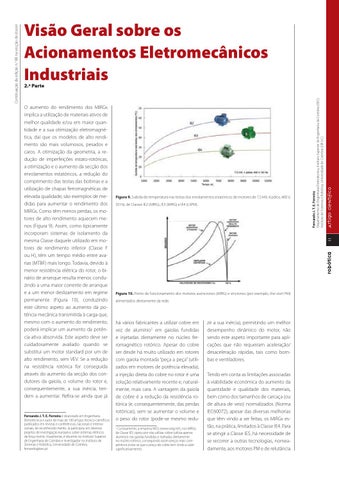
Figura 9. Subida de temperatura nas testas dos enrolamentos estatóricos de motores de 7,5 kW, 4 pólos, 400 V,
11
50 Hz, de Classes IE2 (MIRG), IE3 (MIRG) e IE4 (LSPM).
robótica
O aumento do rendimento dos MIRGs implica a utilização de materiais ativos de melhor qualidade e/ou em maior quantidade e a sua otimização eletromagnética, daí que os modelos de alto rendimento são mais volumosos, pesados e caros. A otimização da geometria, a redução de imperfeições estato-rotóricas, a otimização e o aumento da secção dos enrolamentos estatóricos, a redução do comprimento das testas das bobinas e a utilização de chapas ferromagnéticas de elevada qualidade, são exemplos de medidas para aumentar o rendimento dos MIRGs. Como têm menos perdas, os motores de alto rendimento aquecem menos (Figura 9). Assim, como tipicamente incorporam sistemas de isolamento da mesma Classe daquele utilizado em motores de rendimento inferior (Classe F ou H), têm um tempo médio entre avarias (MTBF) mais longo. Todavia, devido à menor resistência elétrica do rotor, o binário de arranque resulta menor, conduzindo a uma maior corrente de arranque e a um menor deslizamento em regime permanente (Figura 10), conduzindo este último aspeto ao aumento da potência mecânica transmitida à carga que, mesmo com o aumento do rendimento, poderá implicar um aumento da potência ativa absorvida. Este aspeto deve ser cuidadosamente avaliado quando se substitui um motor standard por um de alto rendimento, sem VEV. Se a redução na resistência rotórica for conseguida através do aumento da secção dos condutores da gaiola, o volume do rotor e, consequentemente, a sua inércia, tendem a aumentar. Refira-se ainda que já
ARTIGO CIENTÍFICO
2.ª Parte
Fernando J. T. E. Ferreira Departamento de Engenharia Eletrotécnica, Instituto Superior de Engenharia de Coimbra (ISEC) Instituto de Sistemas e Robótica, Universidade de Coimbra (ISR-UC)
Continuação da edição n.o 88 na secção de dossier
Visão Geral sobre os Acionamentos Eletromecânicos Industriais
Figura 10. Ponto de funcionamento dos motores assíncronos (MIRG) e síncronos (por exemplo, line-start PM) alimentados diretamente da rede.
há vários fabricantes a utilizar cobre em vez de alumínio5 em gaiolas fundidas e injetadas diretamente no núcleo ferromagnético rotórico. Apesar do cobre ser desde há muito utilizado em rotores com gaiola montada “peça a peça” (utilizados em motores de potência elevada), a injeção direta do cobre no rotor é uma solução relativamente recente e, naturalmente, mais cara. A vantagem da gaiola de cobre é a redução da resistência rotórica (e, consequentemente, das perdas rotóricas), sem se aumentar o volume e o peso do rotor (pode-se mesmo redu5
Curiosamente, a empresa WEG (www.weg.net), nos MIRGs de Classe IE3, optou por não utilizar cobre (utiliza apenas alumínio) nas gaiolas fundidas e injetadas diretamente no núcleo rotórico, conseguindo assim preços mais competitivos (note-se que o preço do cobre tem vindo a subir significativamente).
zir a sua inércia), permitindo um melhor desempenho dinâmico do motor, não sendo este aspeto importante para aplicações que não requeiram aceleração/ desaceleração rápidas, tais como bombas e ventiladores. Tendo em conta as limitações associadas à viabilidade económica do aumento da quantidade e qualidade dos materiais, bem como dos tamanhos de carcaça (ou de altura de veio) normalizados (Norma IEC60072), apesar das diversas melhorias que têm vindo a ser feitas, os MIRGs estão, na prática, limitados à Classe IE4. Para se atingir a Classe IE5, há necessidade de se recorrer a outras tecnologias, nomeadamente, aos motores PM e de relutância
dos módulos/componentes que o compõem e da compatibilidade entre estes, da rede alimentação (qualidade da alimentação) e do meio ambiente circundante (temperatura, sujidade/pó e radiação eletromagnética), em toda a gama de operação expectável em termos de binário e velocidade.
Figura 15. Rendimento e fator de potência de um MIRG após a rebobinagem otimizada (ou reprojeto otimizado) dos enrolamentos estatóricos (fonte: www.optisigma.pt.vu).
robótica
16
ARTIGO CIENTÍFICO
quisitos de espaço para o motor e para o controlador; (c) dissipação de calor nos quadros/armários de controlo; (d) tempo de funcionamento; (e) custo total do sistema; (f ) consumo energético; (g) custos da manutenção. O MDCC poderá ser mais vantajoso do que o MIRG para uma operação contínua com cargas de binário constante numa gama alargada de velocidade (até três vezes superior à velocidade nominal) e sempre que se pretenda um funcionamento em modo motor e freio/gerador ou nos quatro quadrantes. Para sistemas novos, o preço do acionamento AC é, em princípio, menor, sendo expectável um menor consumo de energia ativa e reativa e uma redução significativa nos gastos de manutenção.
8. SOBREDIMENSIONAMENTO, CARGA VARIÁVEL E REPROJETO DE ENROLAMENTOS ESTATÓRICOS Quando os MIRGs de velocidade fixa operam com carga variável (por exemplo, a oscilar entre valores muito inferiores e valores muito próximos ao nominal) ou operam sempre com carga inferior à nominal (sobredimensionamento), o seu rendimento e fator de potência resulta degradado, como se pode constatar da análise da Figura 6 (ver 1.ª parte do artigo na Robótica 88). Por forma a melhorar o desempenho dos MIRGs a operar nessas circunstâncias, há várias soluções baseadas no controlo do fluxo magnetizante (ou do binário), que permitem ajustar as curvas do rendimento e do ffactor de potência no sentido de melhorar/maximizar esses parâmetros em cada pon-
to de funcionamento (ou de carga) do motor, conforme se ilustra na Figura 15. Os reguladores de tensão SinuMEC são uma solução interessante, proporcionando 3 ou 4 níveis de fluxo magnetizante. Outra hipótese é a alteração automática do modo de ligação dos enrolamentos (estrela-triângulo ou outras combinações), proporcionando 2 níveis de fluxo, estando em desenvolvimento dispositivos dedicados a esta função, como por exemplo, o Smart Switch/Relay, que permite controlar os contactores do sistema de arranque estrela-triângulo em função da carga real do motor, e o InSwitch, que substitui os dois contactores das ligações estrela e triângulo e é instalado dentro da caixa de terminais do motor. No caso dos sistemas com MIRGs de velocidade fixa permanentemente sobredimensionados (carga máxima significativamente inferior a 100%), a rebobinagem otimizada (ou reprojeto otimizado) dos seus enrolamentos estatóricos poderá ser, do ponto de vista técnico-económico, uma boa solução para melhorar significativamente o seu rendimento e o fator de potência. Este serviço é atualmente oferecido por algumas empresas nacionais10 e permite reabilitar motores existentes com rendimentos baixos, apresentando-se como uma solução de baixo custo, alternativa à compra de motores novos de alto rendimento bem dimensionados.
9. NOTAS FINAIS O desempenho dinâmico e energético dos ACEMIs depende das caraterísticas 10
OptiSigma – Energia & Ambiente, Lda (www.optisigma.pt.vu).
O investimento focado num único componente de um ACEMI é, por princípio, errado, podendo não maximizar o benefício em termos de desempenho para o capital despendido e conduzir, em geral, ao sobredimensionamento de todos os componentes, sendo recomendável o nivelamento e a maximização do rendimento de todos os componentes e a otimização do controlo da aplicação final ou do processo que, em muitos casos, tem associado o maior potencial de poupança de energia. Basta um dos componentes de ACEMIs ter um rendimento muito baixo para que o seu rendimento total seja baixo, independentemente do rendimento dos outros componentes. Existem atualmente controladores eletrónicos e motores elétricos de elevado desempenho. Em muitos casos os controladores eletrónicos permitem não só melhorar o funcionamento da aplicação final mas, simultaneamente, maximizar o rendimento dos motores em todo o ciclo de funcionamento. Por exemplo, só se poderá tirar partido de um motor de alto rendimento que opere com carga variável se for utilizado um controlador (VEV ou regulador de tensão) que garanta a otimização do fluxo de magnetização em função da carga real do motor. De entre os motores elétricos industriais comercialmente disponíveis, com enrolamentos distribuídos e alimentação trifásica sinusoidal (rede) ou PWM (VEV), para aplicações de velocidade fixa, o destaque vai para os LSPMs e, para aplicações de velocidade variável, o destaque vai para os PMs e os SynRMs com VEV. Obviamente que, por várias razões, os MIRGs continuarão a dominar o mercado industrial na próxima década, tanto nas aplicações de velocidade fixa como nas de velocidade variável, recomendando-se a utilização dos modelos de Classe IE3/4, cujo tempo de retorno do investimento face à Classe IE2 é muito atrativo.