INFORMAÇÃO TÉCNICO-COMERCIAL T. Godinho, J. N. Pires {t.godinho, norberto}@robotics.dem.uc.pt Laboratório de Robótica Industrial Dep. de Engenharia Mecânica . Universidade de Coimbra
In e-newsletter Autodesk, “Campus Ideas”, nº 3, Outubro de 2006
AUTODESK NA PROGRAMAÇÃO DE ROBÔS INDUSTRIAIS Os robôs industriais desempenham um papel fundamental em ambiente industrial devido à sua grande flexibilidade. No entanto as operações de programação são morosas e exigem conhecimentos avançados. O desenvolvimento de interfaces com plataformas Autodesk, para programar o robô, permite diminuir o downtime inerente à programação e reduzir a dependência de técnicos extremamente especializados. Neste artigo apresentamos o trabalho que, tem vindo a ser desenvolvido no Laboratório de Robótica Industrial do Departamento de Engenharia Mecânica da Universidade de Coimbra, visando o desenvolvimento de interfaces com plataformas CAD (ex. AutoCAD, Inventor) para programação de células robotizadas.
INTRODUÇÃO No actual contexto económico, a produção é realizada em pequenos lotes de uma grande diversidade de produtos. Nestas condições de mercado, a utilização de robôs industriais permite obter o melhor custo de produção, comparativamente à manufacturarão e à automação rígida, permitindo ainda, responder com elevados parâmetros de produção e manutenção de qualidade [1]. Hoje em dia, a personalização de produtos é um valor acrescentado e um factor diferenciador, no entanto o produto final deve ser comercializado em boas condições económicas, sendo imperativo a utilização de sistemas de produção flexíveis, tais como os robôs industriais. Porém a integração de robôs industriais é restringida pelo seu custo, pelo tempo necessário para programação e pelos elevados conhecimentos técnicos exigidos [2][3][4]. A sua difusão num tecido industrial, maioritariamente constituído por PME’s, tanto em Portugal como na Europa, é condicionado pelo desenvolvimento de interfaces e ferramentas que permitam uma rápida e fácil programação, reduzindo os custos de integração e o downtime inerente a operações de programação e reconfiguração da célula produtiva.
aplicações que tiram vantagens do AutoCAD para programar robôs industriais. Todas as aplicações foram desenvolvidas em plataformas de desenvolvimento comuns como é o caso do Visual Studio, utilizando, como linguagens de programação o VC++, VB e VC#.
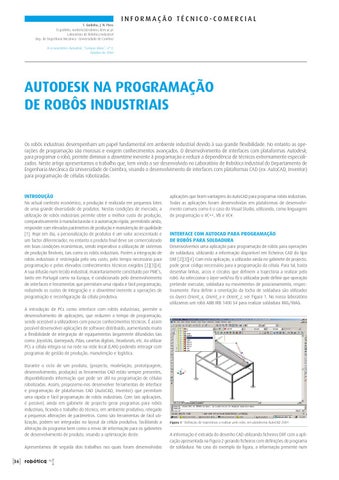
INTERFACE COM AUTOCAD PARA PROGRAMAÇÃO DE ROBÔS PARA SOLDADURA Desenvolvemos uma aplicação para programação de robôs para operações de soldadura, utilizando a informação disponível em ficheiros CAD do tipo DXF [2][3][4]. Com esta aplicação, o utilizador ainda no gabinete de projecto, pode gerar código necessário para a programação da célula. Para tal, basta desenhar linhas, arcos e círculos que definem a trajectória a realizar pelo robô. Ao seleccionar o layer weld ou fly o utilizador pode definir que operação pretende executar, soldadura ou movimentos de posicionamento, respectivamente. Para definir a orientação da tocha de soldadura são utilizados os layers Orient_x, Orient_y e Orient_z, ver Figura 1. No nosso laboratório utilizamos um robô ABB IRB 1400 S4 para realizar soldadura MIG/MAG.
A introdução de PCs como interface com robôs industriais, permite o desenvolvimento de aplicações, que reduzem o tempo de programação, sendo acessível a utilizadores com poucos conhecimentos técnicos. É assim possível desenvolver aplicações de software distribuído, aumentando muito a flexibilidade de integração de equipamentos largamente difundidos tais como: Joysticks, Gamepads, Pdas, canetas digitais, headseats, etc. Ao utilizar PCs a célula integra-se na rede na rede local (LAN) podendo interagir com programas de gestão de produção, manutenção e logística. Durante o ciclo de um produto, (projecto, modelação, prototipagem, desenvolvimento, produção) as ferramentas CAD estão sempre presentes, disponibilizando informação que pode ser útil na programação de células robotizadas. Assim, propozemo-nos desenvolver ferramentas de interface e programação de plataformas CAD (AutoCAD, Inventor) que permitam uma rápida e fácil programação de robôs industriais. Com tais aplicações, é possível, ainda em gabinete de projecto gerar programas para robôs industriais, ficando o trabalho do técnico, em ambiente produtivo, relegado a pequenas alterações de parâmetros. Como são ferramentas de fácil utilização, podem ser integradas no layout da célula produtiva, facilitando a alteração do programa bem como o envio de informação para os gabinetes de desenvolvimento de produto, visando a optimização deste. Apresentamos de seguida dois trabalhos nos quais foram desenvolvidas
[36]
robótica
Figura 1 . Definição de trajectórias a realizar pelo robô, em plataforma AutoCAD 2004
A informação é extraída do desenho CAD utilizando ficheiros DXF com a aplicação apresentada na Figura 2 gerando ficheiros com definições do programa de soldadura. No caso do exemplo da figura, a informação presente num
PUB
INFORMAÇÃO TÉCNICO-COMERCIAL
INTERFACE COM INVENTOR PARA PROGRAMAÇÃO DE CÉLULAS ROBOTIZADAS É comum a utilização de software de desenho para projectar células robotizadas, como é o caso do Inventor. Sendo disponibilizada pela Autodesk ferramentas de programação que permitema criação, leitura e edição de ficheiros desenhados com o Inventor. Assim, tendo um ficheiro que descreve parametricamente toda a célula, é possível desenvolver aplicações para programar, controlar e monitorizar células robotizadas. Tirando partido das funcionalidades do Inventor é possível desenvolver aplicações para uma rápida programação de células para operações de soldadura, rebarbagem, pintura, polimento, paletização, montagem ou simples manipulação, etc.
CONCLUSÃO O desenvolvimento destas aplicações permite reduzir drasticamente os custos de integração e operação de robôs industriais, possibilitando a sua introdução em ambientes industriais de PMEs. A utilização de plataformas CAD programáveis, como são as da Autodesk, permite potenciar a valia destas aplicações. A programação de robôs industriais deixa de ser um tarefa morosa e penosa, com muito tempo perdido no shopfloor em operações de teaching, podendo ser feito em gabinete de desenvolvimento de produto, estudo de método, produção, etc.
REFERÊNCIAS [1] Anoto, http://www.anoto.com [2] Autodesk, http://www.autodesk.com [3] AutoCad 2006 Developers Help, Autodesk, 2006 [4] Visual Basic Reference Guide, Visual Studio .NET 2005 Documentation, MSDN, Microsoft, 2005, http://www.microsoft.com [5] Logitech, http://www.logitech.com [6] Pires, J. N., Loureiro, A., Godinho, T., and Ferreira, P., “Using Object-Oriented and
Distributed Software to Assists Industrial Robotic Welding Applications”, IEEE Robotics & Automation Magazine, Junho, 2003. [7] Pires, J. N., Ferreira, P., Godinho, T., Correia, R., “Desenvolvimento de uma
aplicação para programação de robôs com interface com ficheiros CAD”, Actas da 6ª Conferência Ibero-Americana de Engenharia Mecânica, 14-18 de Outubro de 2003, Coimbra, Portugal [8] Pires, J. N., Godinho, T., and Ferreira, P., “CAD interface for Automatic Robot
Welding Programming”, Vol. 31, Nº 1, Industrial Robot, An International Journal, MCB University Press, 2004 [9] Pires, J. N., Ferreira, P, Godinho, T, Correia, R, “Desenvolvimento de uma
aplicação para programação de robôs com interface com ficheiros CAD”, Ibero-American Mechanical Engineering Association Journal, Março de 2004 [10] Pires, J. N., Godinho, T., Nilsson, k., Haage, M., Meyer, C., Shäfer, “Programming Industrial robots using adanced input output devices: test-case
example using a CAD package and the digital pen based on Anoto technology” submetida ao ICRA 2007, IEEE International Conference on Robots and Automation, Roma, Itália, 2007
robótica [39]