FORMAĂ‡ĂƒO - PRĂ TICAS DE ELECTRICIDADE
revista tĂŠcnico-profissional
o electricista
42
Manuel Teixeira e Paulo Peixoto Formadores da ATEC - Academia de Formação
ficha prĂĄtica n.Âş 20
{MOTORES PASSO-A-PASSO: PARTE II}
MODOS DE EXCITAĂ‡ĂƒO HĂĄ trĂŞs modos de excitação usualmente usados: passo normal, meiopasso, e micro-passo.
› Passo Normal (Full-Step) Na operação de passo normal, o motor usa o ângulo de passo normal, como por exemplo: um motor de 200 passos/revolução em passo normal anda em passos de 1.8 graus, enquanto em operação de meio-passo, opera com passos de 0.9 grau. Hå dois tipos de passo normal: › Única excitação de fase: o motor Ê operado com só uma fase energizada de cada vez. Este modo só deve ser usado onde o binårio e a velocidade não são importantes, por exemplo, onde o motor Ê operado a uma velocidade fixa e com condiçþes de carga bem definidas. Problemas com ressonância podem impedir operação em baixas velocidades. Este modo requer menos potência do que os demais modos de excitação.
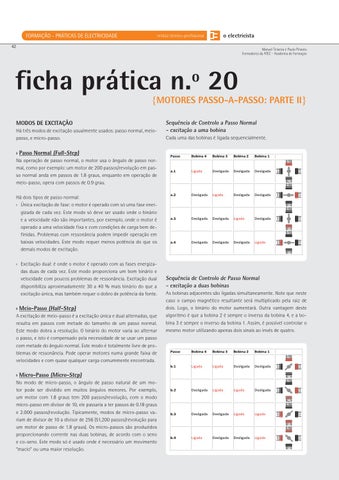
Sequência de Controlo a Passo Normal - excitação a uma bobina Cada uma das bobinas Ê ligada sequencialmente.
› Excitação dual: Ê onde o motor Ê operado com as fases energizadas duas de cada vez. Este modo proporciona um bom binårio e velocidade com poucos problemas de ressonância. Excitação dual disponibiliza aproximadamente 30 a 40 % mais binårio do que a excitação única, mas tambÊm requer o dobro de potência da fonte.
› Meio-Passo (Half-Step) A excitação de meio-passo Ê a excitação única e dual alternadas, que resulta em passos com metade do tamanho de um passo normal. Este modo dobra a resolução. O binårio do motor varia ao alternar o passo, e isto Ê compensado pela necessidade de se usar um passo com metade do ângulo normal. Este modo Ê totalmente livre de problemas de ressonância. Pode operar motores numa grande faixa de velocidades e com quase qualquer carga comummente encontrada.
SequĂŞncia de Controlo de Passo Normal - excitação a duas bobinas As bobinas adjacentes sĂŁo ligadas simultaneamente. Note que neste caso o campo magnĂŠtico resultante serĂĄ multiplicado pela raiz de dois. Logo, o binĂĄrio do motor aumentarĂĄ. Outra vantagem deste algoritmo ĂŠ que a bobina 2 ĂŠ sempre o inverso da bobina 4, e a bobina 3 ĂŠ sempre o inverso da bobina 1. Assim, ĂŠ possĂvel controlar o mesmo motor utilizando apenas dois sinais ao invĂŠs de quatro.
› Micro-Passo (Micro-Step) No modo de micro-passo, o ângulo de passo natural de um motor pode ser dividido em muitos ângulos menores. Por exemplo, um motor com 1.8 graus tem 200 passos/revolução, com o modo micro-passo em divisor de 10, ele passaria a ter passos de 0.18 graus e 2.000 passos/revolução. Tipicamente, modos de micro-passo variam de divisor de 10 a divisor de 256 (51,200 passos/revolução para um motor de passo de 1.8 graus). Os micro-passos sĂŁo produzidos proporcionando corrente nas duas bobinas, de acordo com o seno e co-seno. Este modo sĂł ĂŠ usado onde ĂŠ necessĂĄrio um movimento “macioâ€? ou uma maior resolução.
FORMAÇÃO - PRÁTICAS DE ELECTRICIDADE
revista técnico-profissional
o electricista
44
mais exóticos. Eles também não causam problemas de aquecimento do motor ou problemas por RFI e EMI, associados com controladores do tipo Chopper. Os controladores de dois níveis podem controlar apenas motores no modo meio-passo ou no modo passo normal.
› Controladores L/R Os motores de passo controlados por controladores L/R desempenham de baixo a moderado desempenho. Isto é, o binário máximo só é disponibilizado em baixas ou moderadas velocidades, resultando uma potência limitada. Porém, a velocidade e potência de saída podem ser adequadas para algumas aplicações de baixas velocidades. Os controladores de resistência limitada, ou controladores L/R, usam resistências variáveis para adequar o motor à fonte de energia. Estas resistências normalmente são colocadas em série com as fases do motor. A resistência deve ser calculada baseada nos níveis de tensão da fase actual do motor. Quando são necessários binário moderado e velocidade alta, os controladores L/R são bastante ineficientes. Pode ser gerado um aquecimento considerável nas resistências. As fontes de energia e as resistências podem ser bastante grandes. Estes factores devem ser levados em linha de conta antes de seleccionar o tipo de controlador a ser usado. Os controladores L/R são mais eficientes em aplicações de baixa velocidade, onde não é necessário reduzir a resistência totalmente. Nestas aplicações as tensões de fase variam frequentemente, de 5 V a 35 V, com correntes de valores baixos a muito baixos. Estas aplicações compensam o tamanho dos controladores L/R.
› Controladores PWM (Chopper) Os controladores PWM (Pulso de Largura Modulada) também são conhecidos como cortador (chopper). Estes controladores usam uma única fonte de energia de alta tensão. A corrente do motor é controlada através de transístores. Estes controladores têm vantagens e desvantagens. A característica mais interessante dos controladores PWM é a capacidade de controlar motores no modo micro-passo. As desvantagens são que eles produzem EMI, RFI e problemas de aquecimento no motor.
COMO SELECCIONAR UM MOTOR DE PASSO? Considerações gerais: Um controlador de motor de passo prevê precisamente um controlo de velocidade e de posicionamento. O motor gira em incrementos precisos com cada pulsação de controlo. As características, exigências de desempenho, e desenho mecânico devem ser consideradas antes de seleccionar o motor mais satisfatório e a combinação com um controlador. Parâmetros a serem considerados: 1. Distância a ser percorrida; 2. Tempo máximo para percorrer a distância desejada; 3. Precisão estática desejada;
4. Precisão dinâmica desejada; 5. Tempo permitido para voltar a desenvolver a especificação de precisão estática a partir da especificação de precisão dinâmica (settling time); 6. Resolução de passo exigida (combinação do tamanho de passo, engrenagens e desenho mecânico); 7. Atrito do sistema: todos os sistemas mecânicos exibem um pouco de força de atrito. Quando dimensionar o motor, lembre-se que o motor tem que possuir binário para superar qualquer atrito do sistema. Uma pequena quantidade desse atrito é desejável, desde que ele possa reduzir o settling time e melhorar o desempenho; 8. Inércia do sistema: A inércia de um objecto é a resistência que ele oferece às mudanças de velocidade. Com uma carga com inércia grande, o motor leva muito mais tempo para acelerar ou desacelerar a carga. A velocidade à qual o motor gira é independente da inércia. Para o movimento rotativo, a inércia é proporcional à massa do objecto que é movido multiplicada pela sua distância do eixo de rotação; 9. Características de Velocidade/Binário do motor: Binário é a força rotacional, que é definida como uma força linear multiplicada por uma distância. Quando seleccionar um motor/controlador, a capacidade do motor tem que exceder as exigências globais da carga. O binário que qualquer motor pode prover varia com a sua velocidade. As curvas de velocidade/binário devem ser consultadas pelo projectista; 10. Relação Binário/Inércia: Este número é definido pelo binário do motor dividido pela sua inércia de rotor. Esta relação determina a velocidade que o motor pode acelerar e desacelerar à sua própria massa. Motores com binários semelhantes podem ter relações de binário/inércia diferentes como resultado da variação na construção; 11. Margem de Binário: Sempre que possível deve ser especificado que o motor possa fornecer mais binário do que o necessário. Esta margem de binário permite o funcionamento em condições adversas como endurecimento de lubrificante ou outro atrito inesperado. Efeitos de ressonância podem fazer o binário do motor ser ligeiramente baixo em velocidades pequenas. Seleccionar um motor que fornece pelo menos 50 % de margem sobre o binário mínimo exigido seria o ideal. Mais que 100 % pode ser inviável. Cálculos: medida de inércia, atrito e carga de trabalho influenciam o motor. Num sistema de motor de passo em “open-loop”, não se sabe se a inércia ou o atrito excessivo faz o motor perder ou ganhar um ou mais passos e assim, afectar a precisão de posicionamento. A inércia da carga deve ser restringida para não ser mais de quatro vezes a da inércia do rotor para sistemas de alto desempenho (relativamente rápidos). Um sistema de baixo desempenho aceita um motor de passo com inércia de carga muito alta, algumas vezes de até dez vezes a da inércia do rotor. O atrito do sistema pode aumentar o desempenho com cargas de inércia altas.