Robot Rover para Exploração do Ambiente Envolvente
Luís Pires lpires@inete.net INETE – Instituto de Educação Técnica, Grupo Lusófona
Num cenário menos académico e mais real, os Rovers são projetados com caraterísticas de veículos para todo o tipo de terreno, sendo conduzidos ao seu destino através de naves espaciais. As suas caraterísticas estão projetadas para condições e ambientes muito diferentes das encontradas no planeta Terra, o que implica algumas caraterísticas especiais de projeto, tais como: tração por cada roda, controlo de direção em cada roda, vários sensores exteriores para interpretação do ambiente envolvente, vários sensores interiores para verificação do estado do robot, braços robóticos para prospeção do terreno e outra instrumentação de acordo com a missão. Várias missões com veículos Rover ocorreram, há cerca de 40 anos, por exemplo: Rover Opportunity [1] e Rover Spirit [2], que serviram como inspiração para o desenvolvimento deste Rover. Assim, este projeto, de cariz académico, tem como objetivos desafiar os alunos no sentido de desenvolverem soluções robóticas, encontrando pontos de convergência tecnológica com recursos relativamente baixos, contemplando soluções modulares e Open Source.
robótica
12
artigo científico
Um Rover (muitas vezes designado Rover planetário) é um veículo de exploração espacial projetado para se deslocar na superfície de um planeta ou de outro corpo celeste.
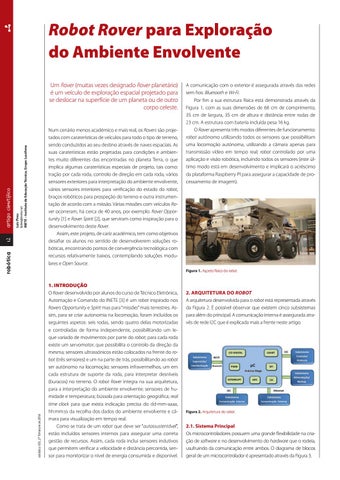
A comunicação com o exterior é assegurada através das redes sem fios: Bluetooth e Wi-Fi. Por fim a sua estrutura física está demonstrada através da Figura 1, com as suas dimensões de 68 cm de comprimento, 35 cm de largura, 35 cm de altura e distância entre rodas de 23 cm. A estrutura com bateria incluída pesa 16 kg. O Rover apresenta três modos diferentes de funcionamento: robot autónomo utilizando todos os sensores que possibilitam uma locomoção autónoma, utilizando a câmara apenas para transmissão vídeo em tempo real; robot controlado por uma aplicação e visão robótica, incluindo todos os sensores (este último modo está em desenvolvimento e implicará o acréscimo da plataforma Raspberry PI para assegurar a capacidade de processamento de imagem).
robótica 103, 2.o Trimestre de 2016
Figura 1. Aspeto físico do robot.
1. INTRODUÇÃO O Rover desenvolvido por alunos do curso de Técnico Eletrónica, Automação e Comando do INETE [3] é um robot inspirado nos Rovers Opportunity e Spirit mas para “missões” mais terrestres. Assim, para se criar autonomia na locomoção, foram incluídos os seguintes aspetos: seis rodas, sendo quatro delas motorizadas e controladas de forma independente, possibilitando um leque variado de movimentos por parte do robot; para cada roda existe um servomotor, que possibilita o controlo da direção da mesma; sensores ultrassónicos estão colocados na frente do robot (três sensores) e um na parte de trás, possibilitando ao robot ser autónomo na locomoção; sensores infravermelhos, um em cada estrutura de suporte da roda, para interpretar desníveis (buracos) no terreno. O robot Rover integra na sua arquitetura, para a interpretação do ambiente envolvente; sensores de humidade e temperatura; bússola para orientação geográfica; real time clock para que exista indicação precisa do dd-mm-aaaa, hh:mm:ss da recolha dos dados do ambiente envolvente e câmara para visualização em tempo real. Como se trata de um robot que deve ser “autossustentável”, estão incluídos sensores internos para assegurar uma correta gestão de recursos. Assim, cada roda inclui sensores indutivos que permitem verificar a velocidade e distância percorrida, sensor para monitorizar o nível de energia consumida e disponível.
2. ARQUITETURA DO ROBOT A arquitetura desenvolvida para o robot está representada através da Figura 2. É possível observar que existem cinco subsistemas para além do principal. A comunicação interna é assegurada através de rede I2C que é explicada mais a frente neste artigo.
Figura 2. Arquitetura do robot.
2.1. Sistema Principal Os microcontroladores possuem uma grande flexibilidade na criação de software e no desenvolvimento do hardware que o rodeia, usufruindo da comunicação entre ambos. O diagrama de blocos geral de um microcontrolador é apresentado através da Figura 3.
como indicação para parar a transmissão, depois o master envia um comando de stop-condition.
Escrita num dispositivo Slave: < S
Slave address W
A
R
>
A Data
A
P
O slave gera um ACK por cada byte recebido
Master
Leitura dum dispositivo Slave: S Slave address
Slave receiver
n data bytes Data
Master ordena escrita
<
Master transmitter
n data bytes
A Data
A
Data
receiver
Slave transmitter
> A
P
P
Master ordena leitura O Master gera um ACK por cada byte recebido, à exceção do último, imediatamente antes da STOP condition.
robótica
14
artigo científico
Figura 5. Exemplo de comunicação.
Um slave I2C pode atrasar ou parar o master mantendo a linha SCL a nível baixo, até que esteja pronto a continuar. Esta funcionalidade permite que um dispositivo slave mais lento consiga acompanhar o ritmo de transmissão de um master mais rápido. Existem várias vantagens com a utilização de dispositivos ligados em rede I2C, como por exemplo: dado que apenas dois fios são usados isto permite a ligação de vários dispositivos ao barramento, reduzindo o custo e complexidade do circuito à medida que o número de dispositivos ligados vai aumentando, contudo aumenta a complexidade de gestão de endereços dos dispositivos e gestão de ACKs. Por outro lado, o protocolo é simples e standard, existindo muitos dispositivos com este tipo de interface, sendo também muito versátil, pois consegue-se facilmente acrescentar e/ou retirar hardware e software. Os sensores presentes no Rover fornecem capacidades para a interpretação do ambiente onde este está envolvido, no sentido de interpretar obstáculos (quatro sensores ultrassónicos – SRF08), desníveis (quatro sensores infravermelhos), sensor de orientação (CMPS10), sensor de efeito de hall (aplicado a cada roda), sensor de corrente (para verificar o estado das baterias), sensor de humidade e temperatura ambiente (DHT11), real time clock para garantir datas reais na informação recolhida, e uma câmara IP para a visualização em tempo real do ambiente envolvente (ligada diretamente ao router Wi-Fi incluido no robot). Os sensores ultrassónicos, o sensor de orientação e o real time clock têm interfaces internas para ligação à rede I2C, para os restantes sensores incluiu-se um Arduino Nano como interface. 2.3. Subsistema Controlo/Potência O subsistema de controlo/potência é responsável por assegurar a locomoção do robot, onde é possível variar a velocidade dos 4 motores DC e a direção, através de sinais PWM gerados pelo Arduino Nano através dos timers de 8 bits presentes na sua arquitetura, com auxílio de um drive de potência LMD18200T. Estes motores DC estão a funcionar com uma alimentação de 12 VDC tendo uma força de 1 kg/cm (cada). A estrutura de suporte de cada roda tem um servomotor incorporado para que se possa alterar o ângulo da roda (entre 0º e 180º). Este controlo angular
é conseguido, também, através da geração de sinais PWM pelo Arduino Nano. Os servomotores são alimentados a 7,4 VDC e têm uma força de 24,7 kg/cm (cada). Em síntese, este subsistema está dividido em dois (drive de potência e servomotores), sendo este aplicado ao mesmo elemento físico – roda do Rover. Em ambos torna-se necessária a criação de uma interface para comunicação com a rede I2C, por isso a solução foi incluir um Arduino Nano a fazer essa função. As duas entidades são slaves no processo funcional da rede, e por isso recebem apenas comandos da entidade master. 2.4. Subsistema Comunicação Externa A comunicação externa é assegurada por este subsistema, estando incluído um router Wi-Fi ligado através de um shield Ethernet ao Arduino Mega. O Rover possibilita ainda a ligação através de rede Bluetooth, existindo um shield para esse fim. O propósito desta disponibilidade de rede sem fios é permitir que diversos dispositivos se liguem ao robot através de aplicações criadas para o efeito. Podendo visualizar em tempo real o ambiente onde o Rover está envolvido, monitorizá-lo e controlá-lo remotamente – rede Wi-Fi. A rede Bluetooth tem muito menos disponibilidade de largura de banda e de velocidade, e é por isso utilizada para dispositivos móveis com baixos recursos e um alcance mais restrito. As aplicações criadas para esta rede só permitem controlar remotamente e verificar valores de sensores. 2.5. Subsistema Supervisão/Monitorização Este subsistema engloba as aplicações desenvolvidas para que qualquer dispositivo que tenha uma interface de rede ou Wi-Fi ou Bluetooth se possa ligar ao Rover. As aplicações incluem a possibilidade de controlar a locomoção do robot, visualizar em tempo real aquilo que o robot “vê” (só através da rede Wi-Fi) e obter informações dos diversos sensores. As aplicações estão desenvolvidas para ambientes Windows, Android e iOS. 2.6. Subsistema Alimentação/Backup A alimentação é garantida através de quatro baterias LiPo de 7,4 VDC e 2200 mA e por um painel solar de 200 W e respetivo controlador de carga.
3. CONCLUSÃO O Rover nesta fase está completamente funcional para os dois primeiros modos, anteriormente descritos. Está em desenvolvimento o modo visão robótica e a inclusão de braços robóticos, assim como a implementação de mais estratégias/algoritmos de locomoção dependentes, por exemplo, da velocidade/distância de cada roda.
4. REFERÊNCIAS [1]
https://pt.wikipedia.org/wiki/Opportunity_(sonda);
[2]
https://pt.wikipedia.org/wiki/Spirit_(sonda);
[3]
www.inete.pt;
[4]
Pires, L., Sistemas Embebidos, Sistemas Digitais, INETE, março 2014, Portugal;
[5]
Pires, L., Microcontroladores AVR, Sistemas Digitais, INETE, setembro 2014, Portugal;
[6]
http://arduino.cc/en/Main/ArduinoBoardMega;
[7]
www.atmel.com;
[8]
http://arduino.cc/en/Main/ArduinoBoardNano.