Automatismos elétricos cablados 2.ª Parte
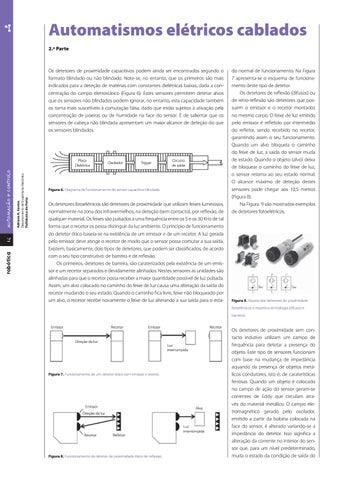
Os detetores de proximidade capacitivos podem ainda ser encontrados segundo o formato blindado ou não blindado. Note-se, no entanto, que os primeiros são mais indicados para a deteção de matérias com constantes dielétricas baixas, dada a concentração do campo eletrostático (Figura 6). Estes sensores permitem detetar alvos que os sensores não blindados podem ignorar, no entanto, esta capacidade também os torna mais suscetíveis à comutação falsa, dado que estão sujeitos à ativação pela concentração de poeiras ou de humidade na face do sensor. É de salientar que os sensores de cabeça não blindada apresentam um maior alcance de deteção do que os sensores blindados.
robótica
14
Adriano A. Santos Departamento de Engenharia Mecânica Politécnico do Porto
AUTOMAÇÃO E CONTROLO
Placa Dielétrica
Oscilador
Trigger
Circuito de saída
Figura 6. Diagrama de funcionamento do sensor capacitivo blindado.
Os detetores fotoelétricos são detetores de proximidade que utilizam feixes luminosos, normalmente na zona dos infravermelhos, na deteção (sem contacto), por reflexão, de qualquer material. Os feixes são pulsados a uma frequência entre os 5 e os 30 KHz de tal forma que o recetor os possa distinguir da luz ambiente. O princípio de funcionamento do detetor ótico baseia-se na existência de um emissor e de um recetor. A luz gerada pelo emissor deve atingir o recetor de modo que o sensor possa comutar a sua saída. Existem, basicamente, dois tipos de detetores, que podem ser classificados, de acordo com o seu tipo construtivo: de barreira e de reflexão. Os primeiros, detetores de barreira, são caraterizados pela existência de um emissor e um recetor separados e devidamente alinhados. Nestes sensores as unidades são alinhadas para que o recetor possa receber a maior quantidade possível de luz pulsada. Assim, um alvo colocado no caminho do feixe de luz causa uma alteração da saída do recetor mudando o seu estado. Quando o caminho fica livre, feixe não bloqueado por um alvo, o recetor recebe novamente o feixe de luz alterando a sua saída para o esta-
do normal de funcionamento. Na Figura 7 apresenta-se o esquema de funcionamento deste tipo de detetor. Os detetores de reflexão (difusos) ou de retro-reflexão são detetores que possuem o emissor e o recetor montados no mesmo corpo. O feixe de luz emitido pelo emissor é refletido por intermédio do refletor, sendo recebido no recetor, garantindo assim o seu funcionamento. Quando um alvo bloqueia o caminho do feixe de luz, a saída do sensor muda de estado. Quando o objeto (alvo) deixa de bloquear o caminho do feixe de luz, o sensor retorna ao seu estado normal. O alcance máximo de deteção destes sensores pode chegar aos 10,5 metros (Figura 8). Na Figura 9 são mostrados exemplos de detetores fotoelétricos.
Figura 9. Aspeto dos detetores de proximidade fotoelétricos e respetiva simbologia (difusos e barreira).
Emissor
Recetor
Emissor
Recetor
Direção da luz Luz interrumpida
Figura 7. Funcionamento de um detetor ótico com emissor e recetor.
Emissor
Alvo
Direção da luz Luz interrompida Recetor
Refletor
Figura 8. Funcionamento do detetor de proximidade ótico de reflexão.
Os detetores de proximidade sem contacto indutivo utilizam um campo de frequência para detetar a presença do objeto. Este tipo de sensores funcionam com base na mudança de impedância aquando da presença de objetos metálicos condutores, isto é, de caraterísticas ferrosas. Quando um objeto é colocado no campo de ação do sensor geram-se correntes de Eddy que circulam através do material metálico. O campo eletromagnético gerado pelo oscilador, emitido a partir da bobina colocada na face do sensor, é alterado variando-se a impedância do detetor. Isso significa a alteração da corrente no interior do sensor que, para um nível predeterminado, muda o estado da condição de saída do
Contacto de atraso à ativação
NF
Bobina de atraso à ativação
Contacto de atraso à desativação
NA
NA
NF
Bobina de atraso à desativação
Contacto de atraso à ativação e desativação
NA
NF
Bobina de atraso à ativação e desativação
Figura 18. Representação do cronograma de funcionamento do temporizador com atraso à ativação.
Figura 19. Representação do cronograma de funcionamento do temporizador com atraso à desativação.
TEMPORIZADORES Os temporizadores são componentes constituídos por contactos temporizados NA ou NF necessários para o seu funcionamento. Estes temporizados são caraterizados por um atraso à sua resposta após a alimentação da bobina ou do elemento responsável pelo seu acionamento, quer sejam acionados individualmente ou façam parte dos contactos auxiliares de um contactor. Os temporizadores apresentam-se
17
com diversos tipos de temporização em função do seu acionamento, desde os mais básicos (eletropneumáticos) até aos mais complexos (eletrónicos), nos quais se enquadram os diversos tipos de temporizadores como sejam os de atraso à ligação ou ativação, atraso ao desligar ou desativação, bem como a combinação dos anteriores, de acordo com a representação simbólica apresentada na Figura 17. O princípio de funcionamento destes temporizadores é explicado e esquematizado em seguida: Temporizador com atraso à ligação (atraso à ativação): depois de excitação da bobina realiza-se uma temporização, tempo regulado e predefinido, que conduz ao atraso da ativação do elemento de acionamento que fecha os contactos NA abrindo os contactos de repouso NF da bobina. Ao eliminar-se a excitação da bobina, os contactos voltam à sua posição de repouso, ou seja, os contactos NA abrem-se fechando-se os NF imediatamente (sem atraso), Figura 18. Temporizador com atraso ao desligar (atraso à desativação): imediatamente após a excitação a bobina ativa-se um temporizador fechando os contactos NA, contactos de trabalho, abrindo-se os contatos NF. Uma vez desativado o temporizador, corte da excitação da bobina, realizar-se-á uma temporização antes que os contactos NF passem à posição de repouso. Os contactos NA permaneceram fechados e os contactos NF abertos até que passe o tempo predefinido, Figura 19.
robótica
lo e de potência, intensidade nominal, poder de corte e categorias de aplicação, será ainda necessário ter em conta as condições de serviço: ligeira, normal, dura, extrema, bem como a existência de manobras que possam alterar a corrente. Assim sendo, as categorias dos contactores será estabelecida em função do tipo de corrente, do fator de potência das cargas e das manobras de funcionamento, tal como se definiu na Tabela 1.
AUTOMAÇÃO E CONTROLO
Figura 17. Representação simbólica dos contactos e das bobinas com temporização.