L4 人機介面系統與科技探索
人機系統與科技探索
當我們把某個東西標示為『給障礙者用的』, 許多健全者就認為這與他己無關。所以我們不 想把 walk me 做成什麼特別的東西,而是想讓 更多人都能擁有更多移動的選擇。
——Toyota 先進設計開發室
有一個問題,工程師每天都在問,但學校很少 教你怎麼問:「這,是誰的問題?」
看看圖4-1這台裝置。它不像輪椅,不像機 器人,也不像任何你見過的交通工具。它有四 條細長的腿,座椅高度與站立的成年人視線齊 平。它叫 walk me,由 Toyota 先進設計開發部 門設計,2025 年在日本行動車展首度公開。
開發團隊說,他們理解到一件事:室內外 的段差是物理障礙,但需要他人協助出門,這 件事本身就讓很多人猶豫要不要出去。
這是一個工程問題,但它不只是工程問題。
於是 walk me 的每一個設計決策,都從這個理
解展開。用腿取代輪子,跨越段差、直接搭上 車輛,不需要別人幫忙。座高與站立者視線相 同,讓使用者不再從低處仰視他人。外觀柔
和,像一個日常夥伴,不像一台宣示障礙的機 器。這些決策不是從技術規格推導出來的,它 們來自工程師真正去理解使用者的生活。
在動手解決之前,先真正理解你試圖幫助的那 個人。
在本書的前三章,你建立了理解機器的語 言——結構如何承力、機構如何傳動、機電控 制如何讓系統感知與回應。這一章,我們要用 這個語言讀懂一個真實的人機系統,然後把問 題還給你:如果是你,你想解決什麼?
學習這一章,請記得三件事。
‧觀察人,不只是觀察機器。
walk me 的工程師說,真正的問題不是「怎 麼讓輪椅上樓梯」,而是「怎麼讓一個人不 必為了出門而依賴別人」。問題設定不同, 解法就完全不同。
‧思考取捨,不只是讚嘆技術。
任何複雜系統,都在不同目標之間做著選 擇。習慣問「為什麼這樣設計」,比只問 「怎麼運作的」更能帶你看到更遠的地方。
‧實踐從一個好問題開始。
科技探索的起點不是一個好答案,而是一 個好問題——具體的、有觀點的、屬於你自 己的。
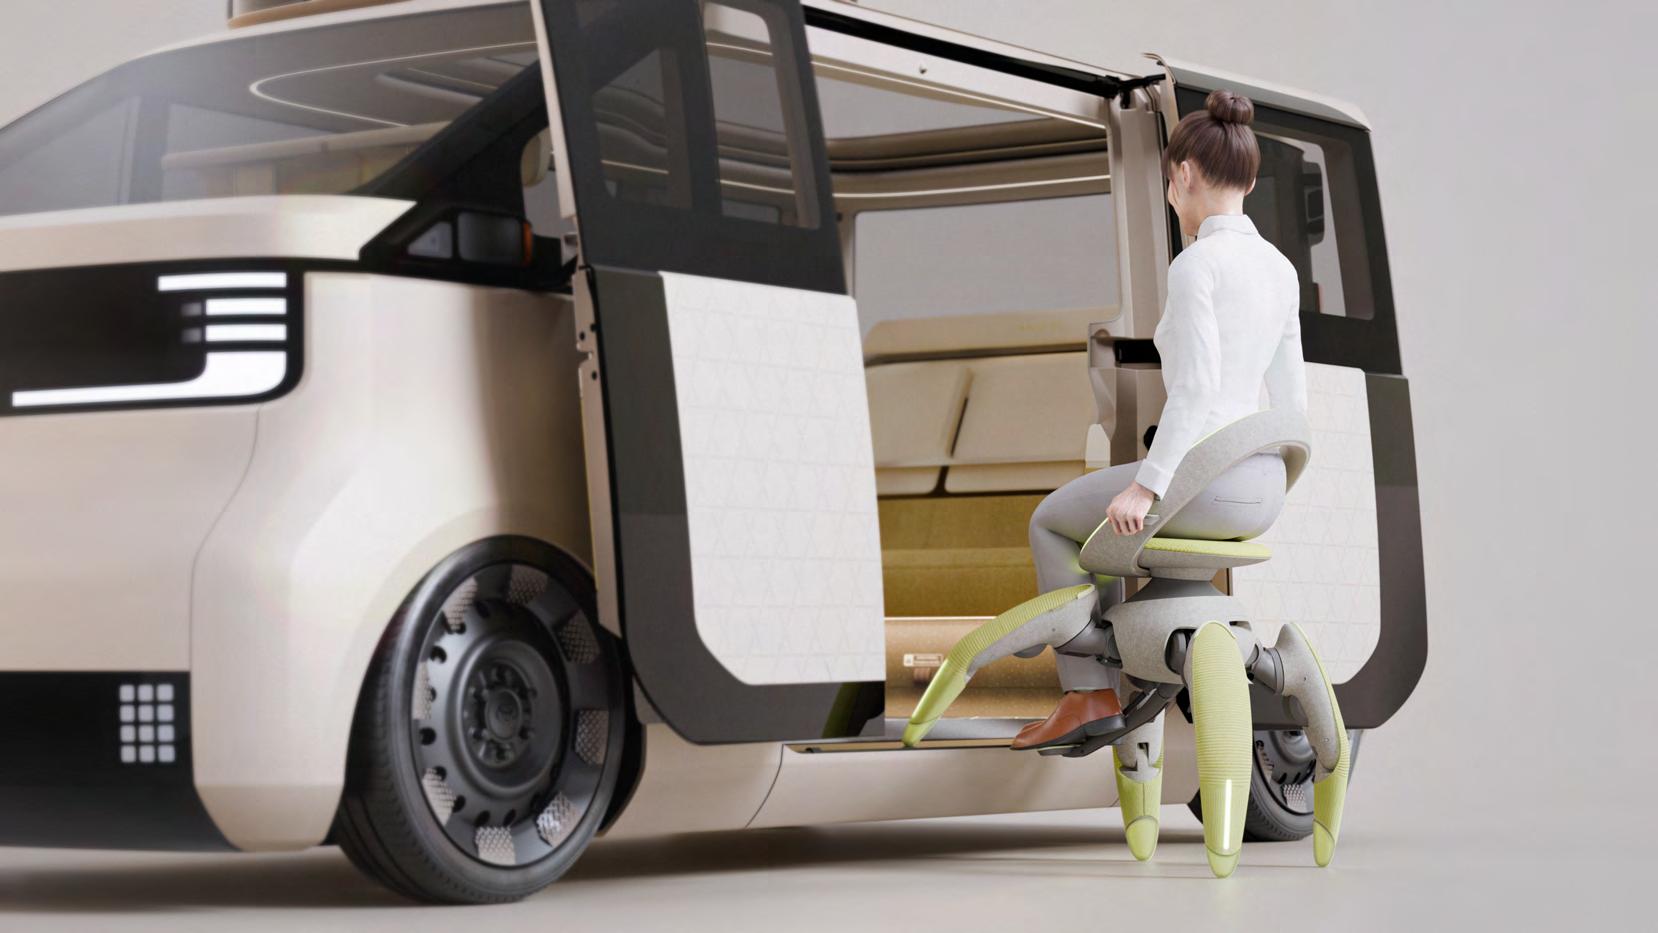
圖4-1 Toyota walk me
的四足設計,讓使用者能直接乘坐其上進入車輛,無需他人協助搬移或另備無障 礙設施。圖片來源:Toyota Motor
壹. 人與機器的邊界
你身上有多少機器?
想一想你今天起床到現在,用過哪些機 器。手機、耳機、眼鏡——這些答案你可能已 經想到了。但如果問的是「哪些機器接觸了你 的身體」,答案或許比你想的更多。
戴眼鏡的人,鏡片將模糊的世界還原為清晰; 戴助聽器的人,電路將微弱的聲音放大傳入耳 道;裝了心臟起搏器的人,每一次心跳都有電 訊號的參與。這些機器的共同之處在於:它們 不是放在手上的工具,而是貼著身體、甚至進 入身體,與人共同運作的裝置。
這讓我們不得不問一個奇怪但重要的問題:人 在哪裡結束?機器從哪裡開始? 賽博格:一個描述現實的詞
「賽博格」(Cyborg)這個詞來自英文 cybernetic organism,意思是控制論有機體,由 科學家 Manfred Clynes 與 Nathan Kline 在 1960 年創造。這個詞後來進入科幻小說與電影,讓 許多人以為賽博格只是想像中的存在。但如果 我們將它理解為「人與機器持續整合的存在狀 態」,那麼許多人早已是賽博格——只是程度
不同。我們可以用一條光譜來理解:
‧輔助型:眼鏡、助聽器、拐杖。機器在身體 外側,隨時可以取下,功能是補足人的缺損 或延伸人的感知。
‧融合型:心臟起搏器、人工耳蝸、神經接口 義肢。機器進入身體內部,或與神經系統直 接連結,取下意味著失去功能,甚至危及生 命。
‧試驗型:腦機介面(BCI)等前沿技術。機 器開始直接讀取神經訊號,人的「意圖」本 身成為控制指令。
這條光譜並非靜止的,它正在被工程師、 設計師與醫師共同推進。
工程師怎麼解決這個問題?
感測與接收:
植入裝置整合了振動致動器與無線接收模組, 透過藍牙即時接收地震監測資料庫的訊號。
訊號轉換:
地震的規模(芮氏震度)被轉換為
對應強度的振動頻率與振幅, 傳遞給腳底的致動器。
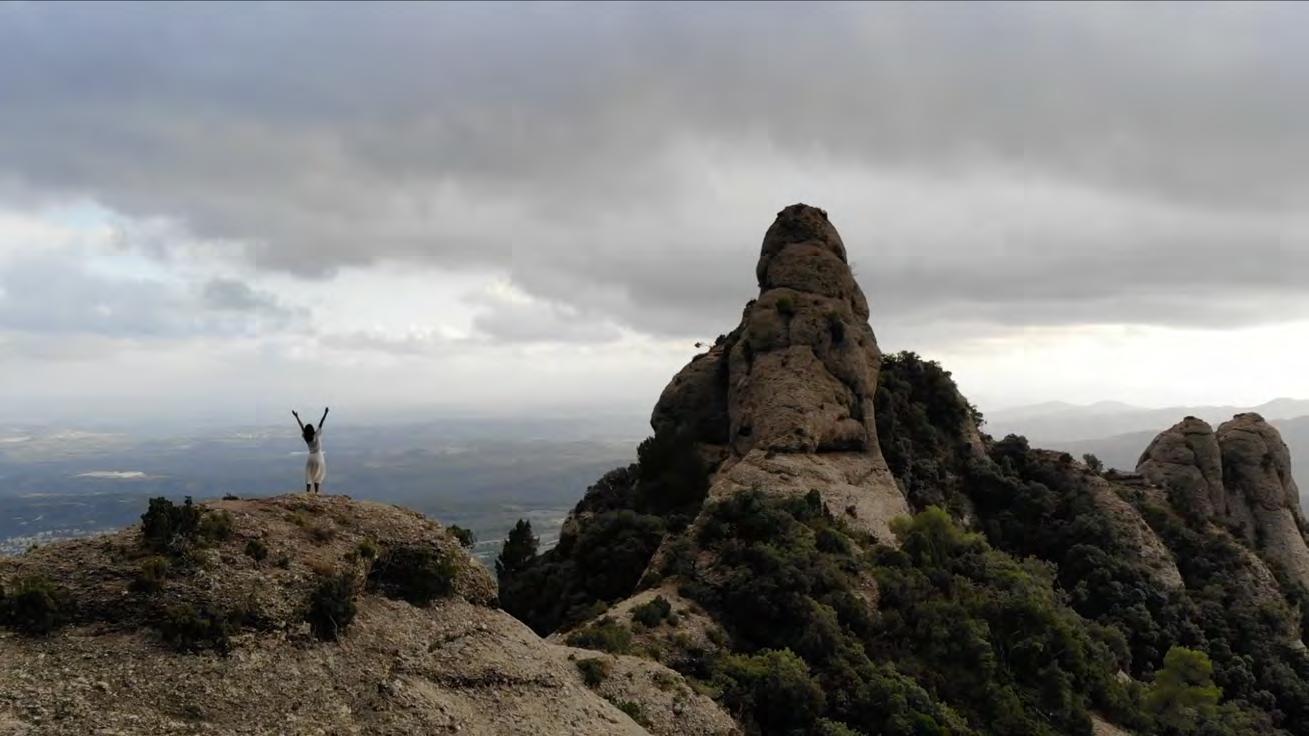
穆恩·里巴斯(Moon Ribas, 1985-)是西班牙賽博 格藝術家與舞蹈家。她在雙腳植入連線地震感測 器,讓自己能即時感受地球各地的震動,並將這個 感知轉化為舞蹈——地球是編舞者,她是詮釋者。
她說:「成為賽博格之後,我感覺與自然更近了,
工程挑戰:
裝置必須夠小、夠省電、能防水, 並在人體運動的動態環境下穩定運作——
這是植入式裝置設計的典型工程課題, 也是生醫工程師每天面對的問題。
因為我能感受到我的星球;我感覺與其他動物物種 更近了,因為我能像牠們一樣感受地震。」
後來,她選擇移除植入物。這件事說明了一件重要 的事:賽博格光譜不是從人到機器的單向箭頭,而 是一個人可以自由選擇位置的連續空間。
4-2
圖4-2 穆恩是西班牙賽博格藝術家,她在雙腳植入地震感測器,讓身體成為感受地球的媒介。這個張開 雙臂的姿態,是她與地球連結的藝術表達。
影片截圖來源:Moon Ribas,Waiting for Earthquakes,YouTube
義足可以是美麗的嗎?
4-44-3
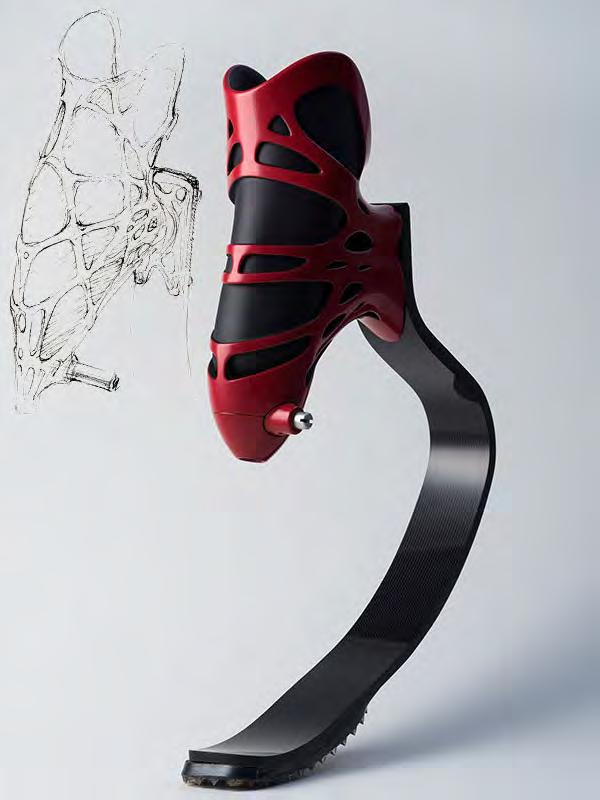
長久以來,義肢的設計目標只有一個:讓 它消失在視線之中。這背後有個隱含假設:缺 失是需要被遮掩的。日本工業設計師山中俊治 (1957 -)從 2008 年起挑戰了這個假設。他 觀察到:當義足運動員在競技場上疾馳,義足 從「需要隱藏的東西」,逐漸變成「值得被看 見的東西」,進而成為「令人讚賞的東西」, 這個轉變讓他意識到,義肢的設計哲學需要從 根本改變。他與東京大學團隊設計的競技義足 「Rabbit」採用 S 字形碳纖維板彈簧作為主要 結構。這不只是外型選擇,而是有工程依據的
機構設計決策:人類行走與奔跑時,小腿的腓 腸肌與阿基里斯腱像彈簧一樣儲存地面反作用 力,再釋放推動身體前進。「Rabbit」的 S 形 板彈簧正是模仿這個儲能與釋能的原理。外觀 完全不試圖偽裝成「腳」,而是忠實呈現人工 物本身的結構邏輯,並以此為美。自然的解法 未必最好,人工物有自己的設計語言。
後來計畫更結合 3D 列印技術,讓每位截 肢者都能獲得個人化訂製義足,以數位製造縮 短過去義肢裝具師長時間手工調整的工序。
圖4-3
2020年東京殘奧會計畫利用最新的製造技術,為運動員提供設計精美、極具藝術性且結構複雜 的義肢。該計畫命名為“MIAMI(增材製造創新計畫)”,由東京大學工業科學研究所增材製造技術 研究教授新野俊樹和著名工業設計師山中俊治教授共同領導。
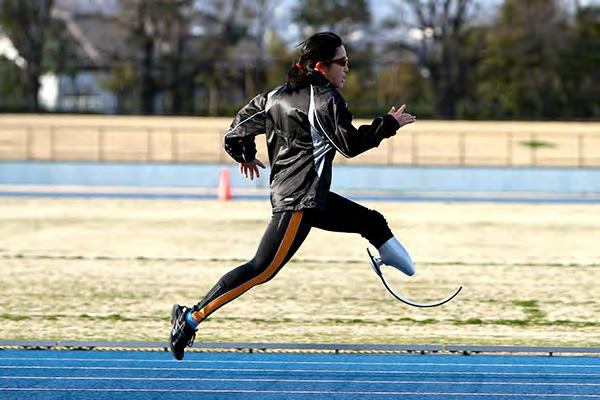
圖4-4 為田徑選手高桑早生(1992-)與早期款「兔子」並肩奔跑(2010 年 / 鈴木光久攝影)
當機器變成你的「腳」
工程師怎麼解決這個問題?
材料選擇:碳纖維複合材料強度遠高於金
屬,相同重量下能儲存更多彈性位 能,且疲勞壽命長,適合反覆受力 的義足應用。
幾何設計:S
形曲線讓板彈簧在受力變形時, 應力分布更均勻,避免單點集中破 壞,同時讓變形量與人體阿基里斯 腱的生物力學特性吻合。
這是材料、幾何與人體工學三個層次,同時在 運作的工程設計。
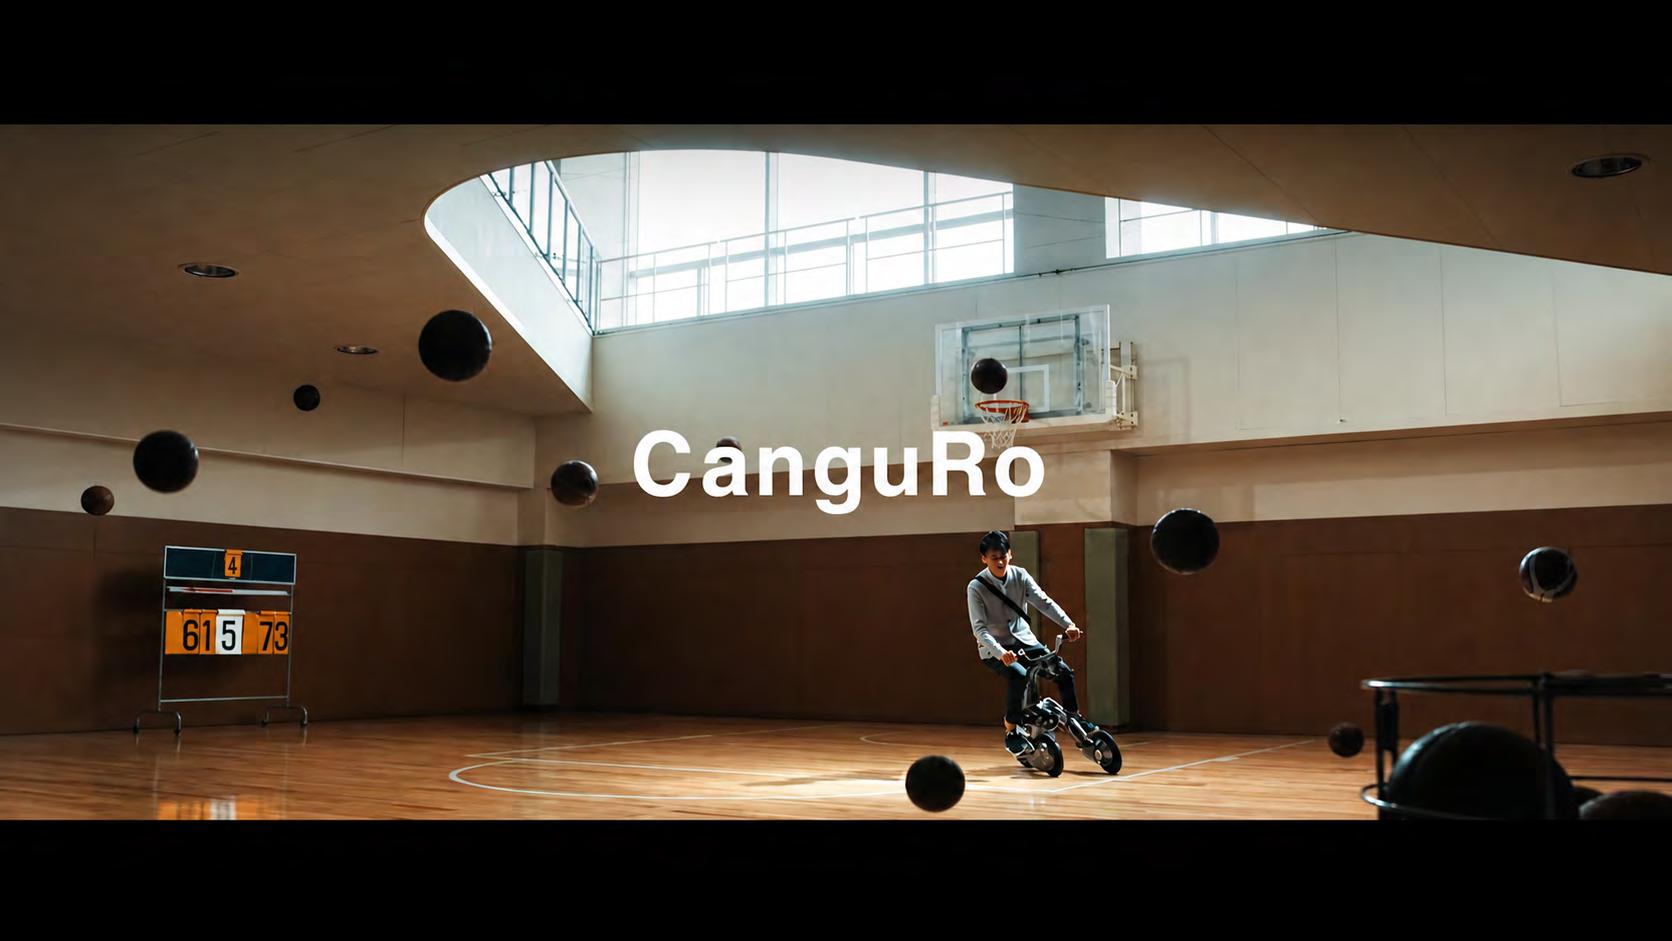
學未來機器人技術研究中心(fuRo)合作,開 發了搭乘型智慧機器人「CanguRo」。山中俊治 在構思初期便提出:能否做一個讓人感覺「自 己的腳變成電動驅動」的東西?這個問題的起 點,是「人的身體被機器延伸」,而不是「人 在操作一台機器」。
這個區別很微妙,但很重要——它把我們引向 一個更根本的問題:機器到底應該成為工具, 還是成為你身體的一部分?
4-5
圖4-5
是一款由千葉工業大學未來機器人技術研究中心 (fuRo) 開發的智能可變形乘用機器人。它具備 「機器人模式」與「載人模式」兩種形態,融合了自動駕駛、避障與語音互動技術,外觀採用類似袋 鼠的靈活設計,旨在提升未來個人出行與協助的便利性。
工程師的第一個問題
山中俊治開始設計義足之前,並不急著畫 草圖。 他先去觀察選手的身體,去理解
截肢者的日常,山中俊治問了高桑早生一 個簡單的問題:「穿上義足,你感覺怎麼 樣?」
後來,高桑早生告訴他: 「戴上新的義 足之後,隊友開始主動找我聊義足 —— 在那之前,這幾乎是沒有人知道怎麼開口 的話題。」
設計有時候能改變一個人在他人眼中的樣 子。 這個發現,不是工程計算能告訴你 的。在工程設計中,同理心不是情感技 能,而是問題設定的方法。
設定好的工程問題,需要先回答三件事: ‧為誰?使用者的真實處境是什麼?
‧解決什麼?功能以外看不見的需求是 什麼?
‧誰說算數?技術成立,還是使用者說 「這讓我的生活真的不一樣了」?
當你在 4-3 設定探索問題時,試著先問: 我真的理解我想幫助的對象嗎?
外骨骼:機器穿在身上
在義足與腦機介面之間,還有另一種人機 整合的型態:外骨骼(Exoskeleton)。它不進 入身體,也不只是工具,而是穿戴在人體外 側,透過感測器與馬達,偵測使用者的動作意 圖並主動提供助力。
外骨骼的控制系統,是第三章機電控制迴 路的穿戴實踐版本:
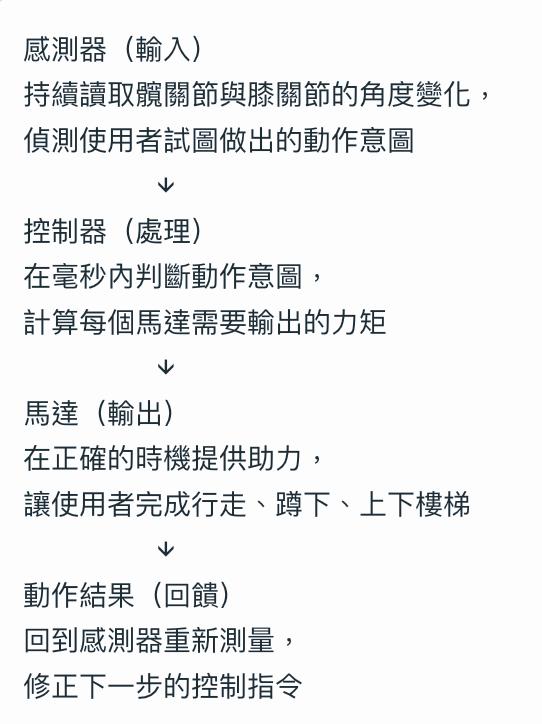
這個迴路每秒執行數百次,其核心挑戰在 於:人的動作是連續且多變的,控制器必須預 測,而不只是反應。
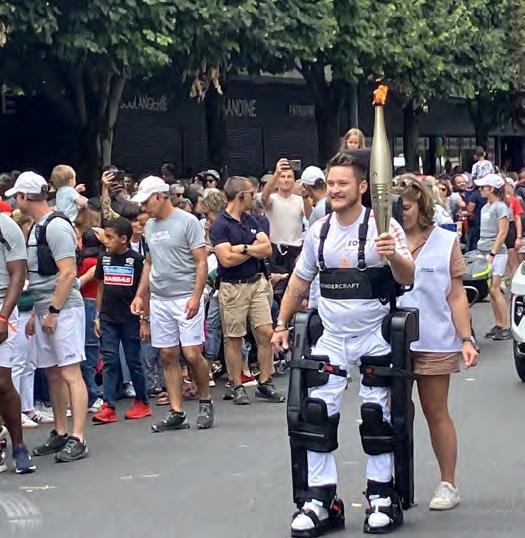
2024 年巴黎奧運的聖火傳遞現場,出現 了一個震撼全球的畫面(圖4-6):法國帕運 選手 Kevin Piette,因 2012 年摩托車意外導
致下半身癱瘓,穿戴法國 Wandercraft 公司製 造的 Atalante X 自平衡外骨骼,雙手自由地行 走傳遞聖火。Atalante X 是世界第一款能夠讓
使用者在不需要拐杖輔助的情況下自主平衡行 走的外骨骼,搭載 AI 控制系統,能即時調整 每一步的平衡與動力輸出。
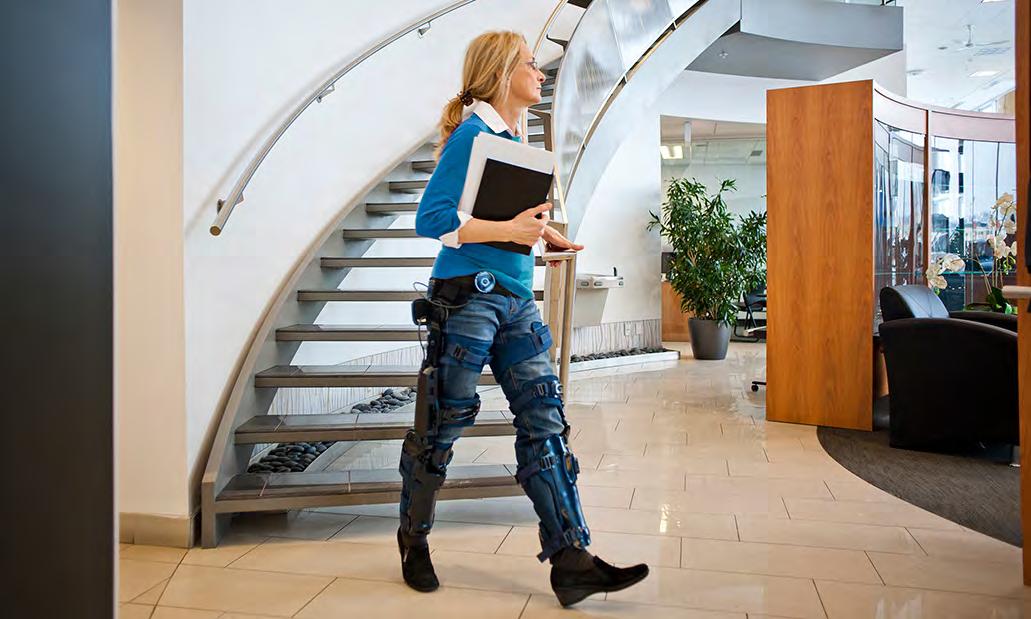
台灣緯創醫學也自主研發了下肢外骨骼 「Keeogo(啟而走)」(圖4-7),透過感應 髖關節與膝蓋角度即時變化,帶動馬達輸出精 準的輔助動力,協助中風、腦傷或脊髓損傷患 者重新完成行走、蹲下、爬樓梯等日常動作。 目前已在台灣多家醫院的復健中心投入使用。
外骨骼的出現,讓「輔助」與「融合」的 界線變得模糊。當機器穿在你身上、感應你的 動作、主動幫你出力,你是在「使用」它,還 是它成為了你身體的一部分?
工程師怎麼解決這個問題?
動作意圖的辨識:
感測器不只讀取當下的關節角度,還分析角 度變化的速率與加速度,讓控制器能在動作 完成前就判斷使用者的意圖,提前輸出助 力,避免延遲感。
個人化校正:
每個人的步態、體重、肌力不同,系統需要 在初次使用時進行個人化參數設定,讓馬達 輸出力矩符合每位使用者的實際需求。
用意念控制滑鼠
工程師怎麼解決這個問題?
訊號讀取:
N1 晶片上 1,024 個電極,記錄單 一神經元的放電訊號。這些訊號 即時無線傳輸到外部電腦。
訊號解碼:
大腦神經訊號高度個人化,且隨 時間漂移,系統必須持續學習使 用者的訊號模式,始維持穩定游 標控制。這是機器學習在生醫工 程中的核心應用。
能源問題:
晶片透過感應充電,無需開刀更 換電池——這個看似小事的設計 決策,直接決定了系統的長期可
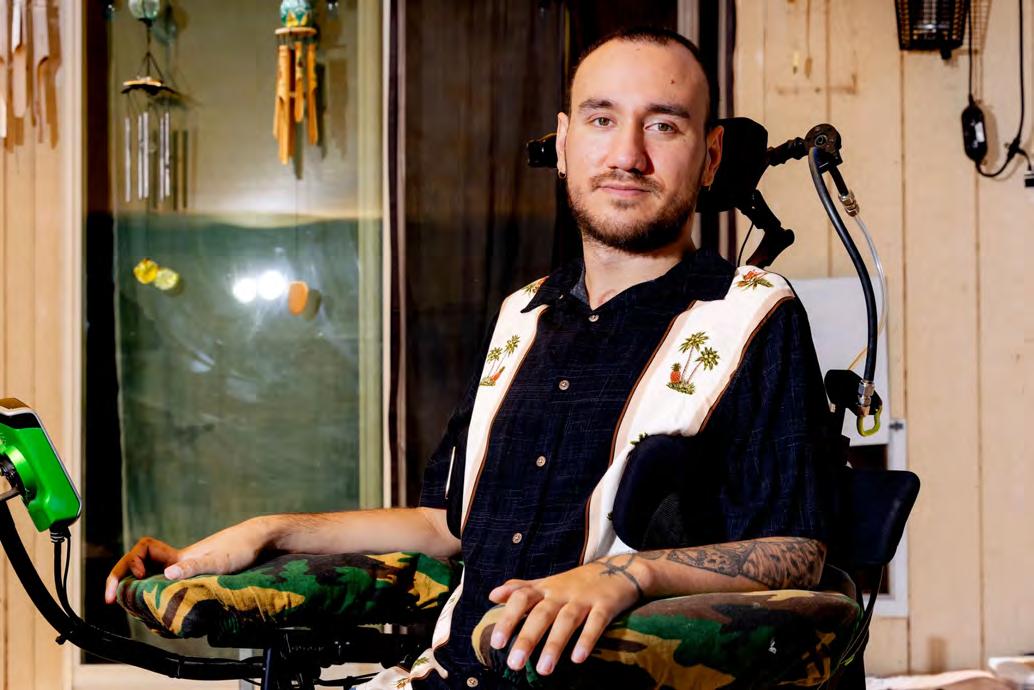
2024 年 1 月,一位名叫 Noland Arbaugh 的 29 歲男子(圖4-8)在美國接受了一項前所 未有的手術。外科醫生在他的頭骨下方植入了 一枚硬幣大小的晶片,上面連接著超過一千根 細如髮絲的電極,深入大腦運動皮質。這是 Neuralink 公司腦機介面裝置的第一位人體試驗 者。Arbaugh 在 2016 年的游泳意外中頸椎受 傷,肩膀以下喪失了所有感覺與運動能力。
手術後不到兩個月,Arbaugh 在一場線上直 播中向世界展示,自己能夠只靠意念移動電腦
游標,並重新玩起了他喜愛的棋盤遊戲。他每 天使用這套系統約十小時,用它來讀書、學 習,甚至玩電子遊戲。然而這項技術也帶來了 全新的問題。Arbaugh 坦言,他並不確定自己的 腦部訊號資料是否真正屬於自己,他認為社會 需要展開一場認真的討論:神經資料的所有權 屬於誰?
機器讀取人的神經訊號,這是機器在延伸 人的能力,還是人的一部分進入了機器?這個 問題已經不再只是科幻情節。
圖4-8 Noland Arbaugh(1993-)是一位患有四肢癱瘓的美國男子,他於 2024 年 1 月成為Neuralink公 司臨床試驗中 第一個接受該公司研究性腦機介面植入的人類。
攻殼機動隊
《攻殼機動隊》的動畫作品,是 以士郎正宗的原作漫畫為基礎, 由押井守導演執導的劇場版動畫 《GHOST IN THE SHELL / 攻殼機 動隊》於1995年上映。
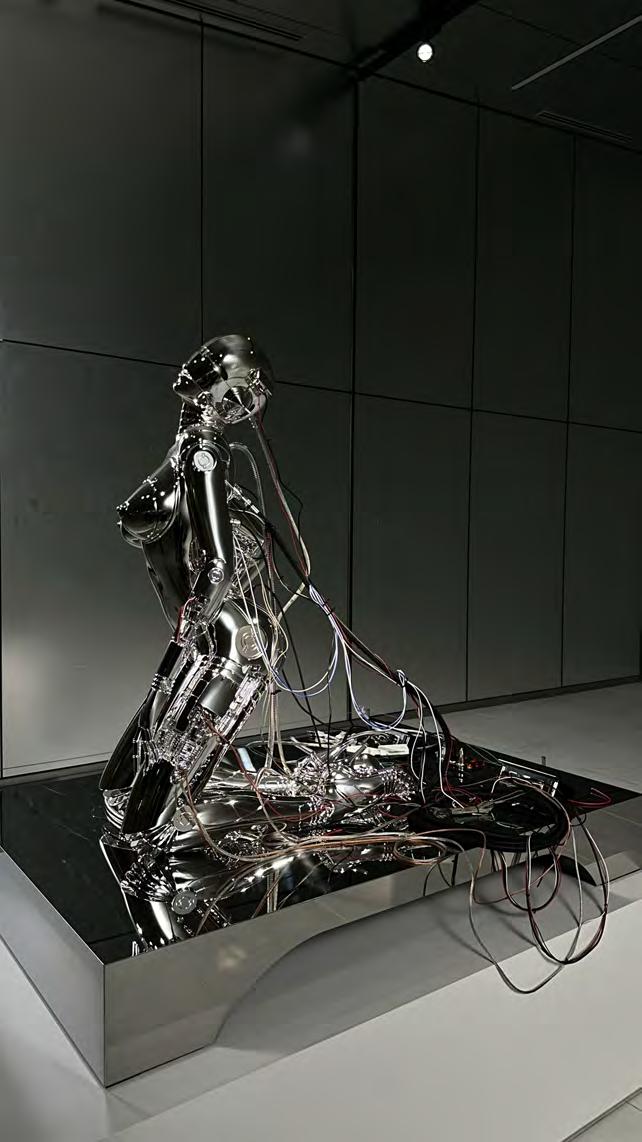
《攻殼機動隊》動畫讓人邊觀看 邊不斷尋思:當身體可被改造、意 識被網路接管,人類的「自我」 還剩多少主權?知名藝術家呼應 這個主題:空山基以鏡面金屬重塑 草薙素子(圖4-9),將異體的完 美與脆弱同時放大。
《攻殼機動隊》長年討論「人類 與機械的界線」,而空山基則將 這條界線雕塑化。 器官都已替換為機械與電子系統,只有大腦與 記憶尚屬「人類」。她反覆追問自己:如果身 體都是機器,我還算是「我」嗎?我的記憶是 真實的嗎?「靈魂」,究竟棲居在哪裡?
這些問題在 1995 年或許像是遙遠的哲學 思辨,但今天,Moon Ribas 的腳底感受著地球 的震動,Arbaugh 用意念移動游標,Kevin
Piette 雙手自由地傳遞聖火——草薙素子的問 題,已經開始有了真實的座標。
1985 年,美國學者 Donna Haraway 發表了 《賽博格宣言》。她的核心主張是:人與機器 的邊界從來就不是清晰的,而我們過去強加在 這條界線上的種種區分——自然與人工、身體 與工具、完整與缺損——都值得被重新審視。 賽博格不是問題的終點,而是更多問題的開 始。
圖4-9 這個雕塑是知名藝術家空山基於2026年 『攻殼機動隊展 Ghost and the Shell』中以故事主人翁為 主角的作品。(蔡紫德攝於展覽)
三種模式,一條光譜
在進入下一節討論達文西手術機器人這個真實系統之前,我們建立一個分析框架。人與機器的關係 大致可以分為三種模式,每種模式背後都有對應的工程系統在支撐:
人使用機器(工具模式)人操控機器(遙控模式)人融合機器(賽博格模式)
人主動操作,機器被動執 行。鐵鎚、剪刀、鍵盤,人 隨時可以放下它們。對應的 工程重點在結構與機構—— 機器要能承受操作力道,要 能精確傳遞動作。
人在距離之外下指令,機器 在另一個空間執行。無人 機、工業機械臂,以及下一 節將拆解的達文西手術機器 人,都屬於這個模式。對應 的工程重點在機電控制—— 感測器、控制器、致動器構 成完整的閉迴路系統。
這三種模式,都可以在前三章找到工程基礎:
人機模式 工具模式
工程重點
前章對應
達文西上
承力與傳動
第一章 結構
第二章 機構
機械臂的剛性骨架與 連桿設計
遙控模式
機器成為人體的一部分,兩 者共同構成一個運作的整 體。義足、外骨骼、腦機介 面,正是這條光譜的不同座 標。對應的工程重點在感測 器與生物訊號的整合——機 器需要理解人體的狀態,才 能與人協同運作。
感知、判斷、執行生物訊號整合
第三章 機電控制
感測器→ 控制器→ 馬達的閉迴路
三章整合
外骨骼:
綜合前三章全部建構
在外科醫生身上
理解了這條光譜,你可能已經開始好奇:如果讓你選一個角度切入,你最想探索人機系統的哪個層 面?
這個問題,正是 4-3 要請你認真思考的。在那之前,讓我們先把達文西手術機器人這個系統,完整 地拆解一遍。
貳. 拆解真實系統——達文西手術機器人
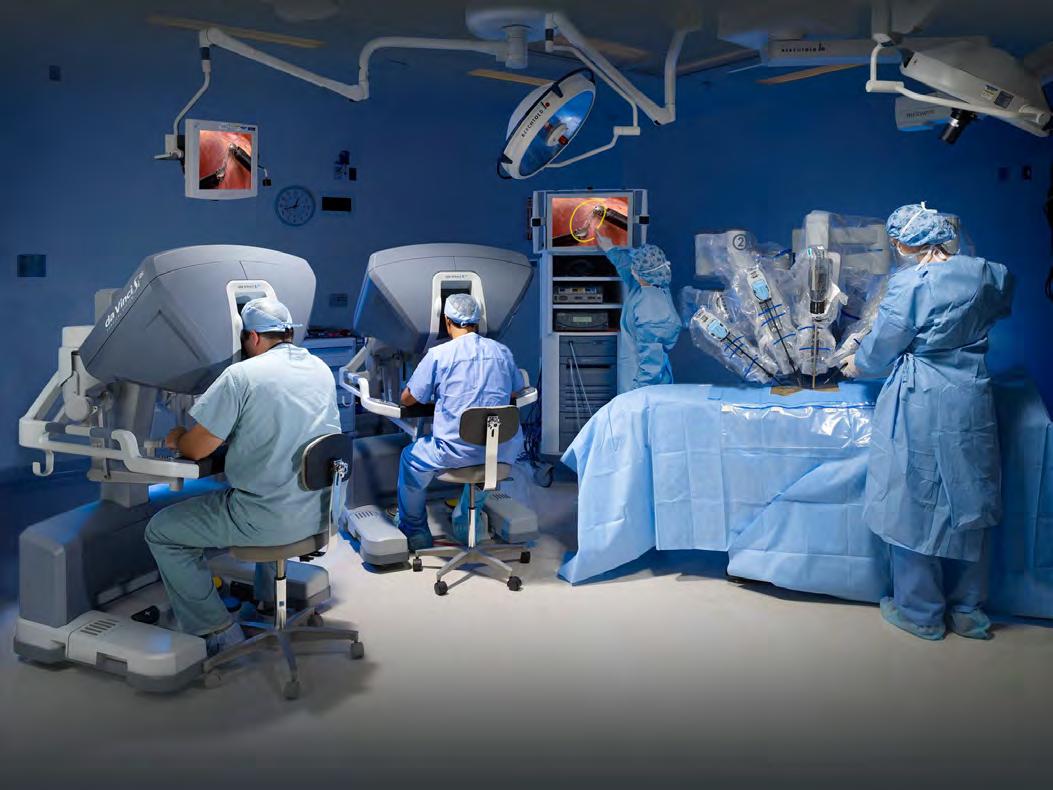
在你翻到這頁之前,你已經看過本課開頭 的兩頁插圖了。第一頁,達文西的三個組件被 拆開來,對應著你在前三章學過的結構、機構 、機電控制。下一頁,從機器人本體拉出一條 條探索的線索,指向不同方向的工程課題。但 在我們進入這些之前,先退一步,問一個更根 本的問題:
這台機器,是為了解決誰的困難而存在的?
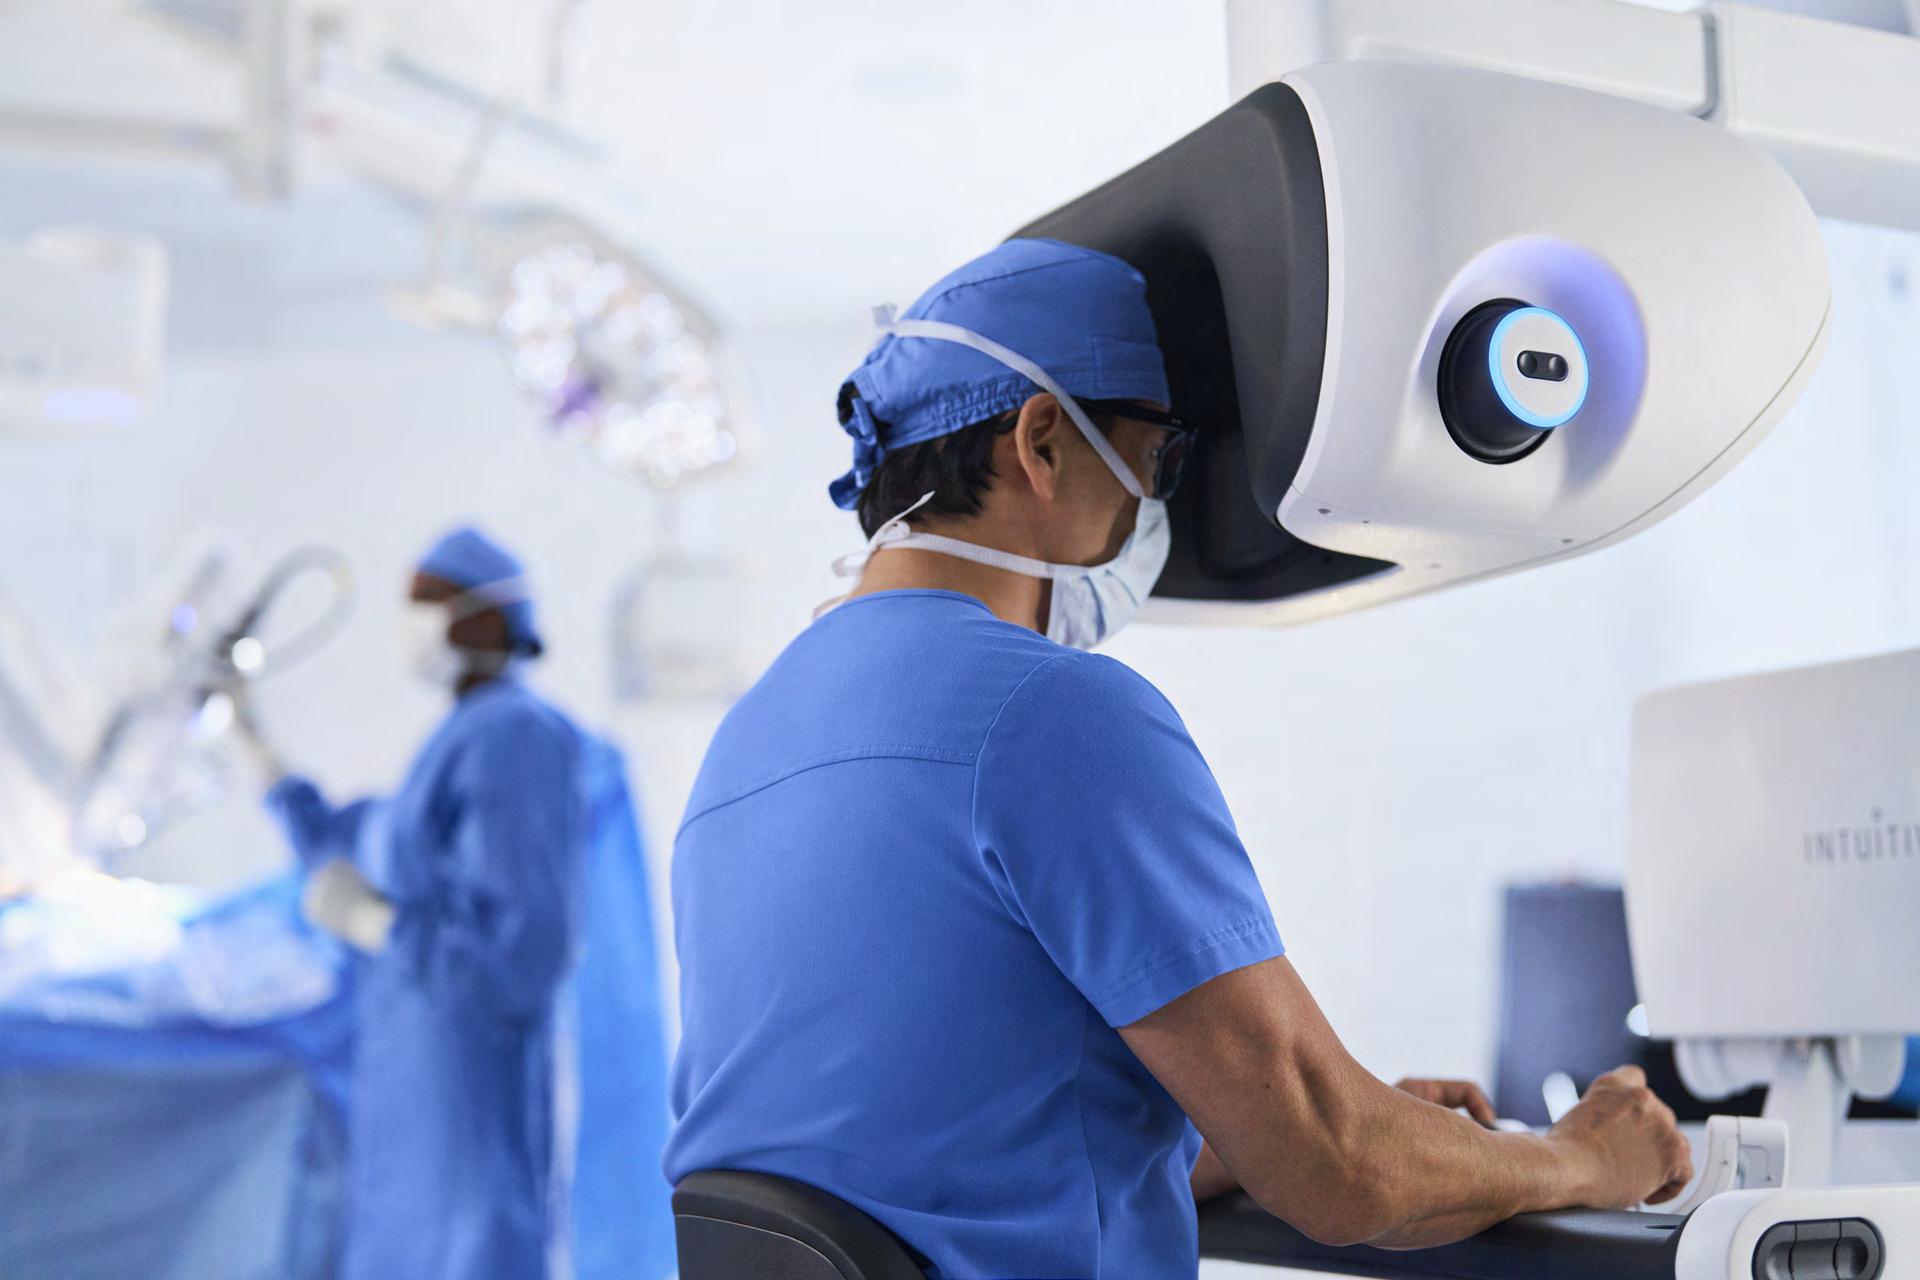
一位外科醫生在進行腹腔手術。手術視野 只有拳頭大的空間,需要縫合的組織只有幾公 釐寬。問題在這裡浮現,非常具體:人的手太 大。會顫抖。在狹小的空間裡活動受限。而手 術需要的精度,遠超過人手所能穩定給予的。
這不是「手術很危險」這種模糊的說法,而是 一個有物理尺寸、有力學限制、有空間約束的 工程矛盾。
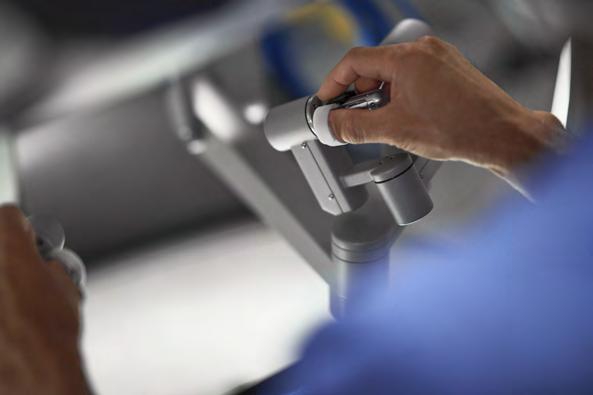
達文西手術機器人,就是這個回應。它的 核心解法是:讓醫生的動作,在另一個尺度上 重新發生。 醫生的手在控制台做大動作,系統 把它縮小、穩定、精製,再交給機械臂在體內 執行。
1.結構
達文西的機械臂需要同時滿足幾個互相拉 扯的結構需求: ‧夠剛硬,在手術力道下不產生讓醫生無 法預期的形變
‧夠輕量,讓護理師能推動推車,也讓臂 的慣性不影響精細操作
‧夠精準,臂末端的位置誤差必須控制在 毫米以內
工程師怎麼解決這個問題?
材料選擇:
達文西機械臂採用鋁合金與碳纖維複 合材料的組合。
鋁合金提供結構剛性,碳纖維在關鍵 承力位置提供高比強度——相同重量 下碳纖維的強度是鋼的數倍。
結構設計:
機械臂的截面設計採用空心管狀結 構,以最小的材料用量獲得最大的抗 彎剛性。
重心管理:
病人端推車的底盤設計得夠重,確保 整體在手術中完全固定,穩定性即安 全性,這是結構設計的核心邏輯。
2. 機構
達文西的機構設計有兩個最關鍵的工程成 就,每一個都值得仔細理解。
‧EndoWrist:七個自由度的實現 人類手腕有六個自由度,而 EndoWrist 提供七個——超過人手,讓器械能在體 腔內做出人手無法達到的角度與動作
關於機器人的自由度,可 以觀看這個西北大學的機 器人課程說明。
工程師怎麼解決這個問題?
七個自由度的來源:
肩部旋轉(Roll)、肘部彎曲(Pitch)、 腕部偏擺(Yaw)、腕部俯仰(Pitch)、
腕部旋轉(Roll)、夾爪開合(Grip)
加上器械插入深度的線性移動,共七個。
纜線驅動的力傳遞:
馬達不在器械末端,而在臂的後端。細鋼 索穿越每一個關節,把馬達的旋轉力轉換 成末端器械的動作。
這讓器械末端保持細小(直徑僅8.5mm), 才能穿過微小的手術切口進入體腔。
纜線驅動的挑戰:
鋼索在每一個關節彎折處都會產生摩擦, 摩擦積累會讓力的傳遞出現非線性——你 推一個力,末端未必得到等比例的動作。
控制系統必須即時補償這個摩擦誤差。
‧RCM 機構(遠端運動中心(Remote Center of Motion)機構):讓一個點永遠不動 RCM機構也是達文西機器人最精彩的機構 設計。手術時器械必須穿過體表的小切口 進入體腔,切口不能被撐大,否則會傷害 組織。但器械又需要在體內靈活活動。這 個矛盾怎麼解決? 工程師的答案是:讓器械的所有運動,都 以切口為固定的旋轉中心。不管器械往哪 個方向擺動,切口這個點始終保持不動。
工程師怎麼解決這個問題?
平行四邊形連桿的幾何原理:
取四根桿件,兩兩等長,首尾相連形成平 行四邊形。當這個結構受外力旋轉時,對 邊始終保持平行,這是幾何上必然約束。
RCM 的實現:
利用平行四邊形的幾何約束,讓延伸超出 平行四邊形的桿件,在任何旋轉角度下都 通過同一個固定點。
這個點,就被設定在體表的手術切口上。
約束的代價:
平行四邊形連桿的活動範圍受幾何限制,
在某些極端角度下,連桿會互相干涉而失 效。這是設計者必須在術前規劃機械臂初 始位置時仔細考慮的問題。
3. 機電控制
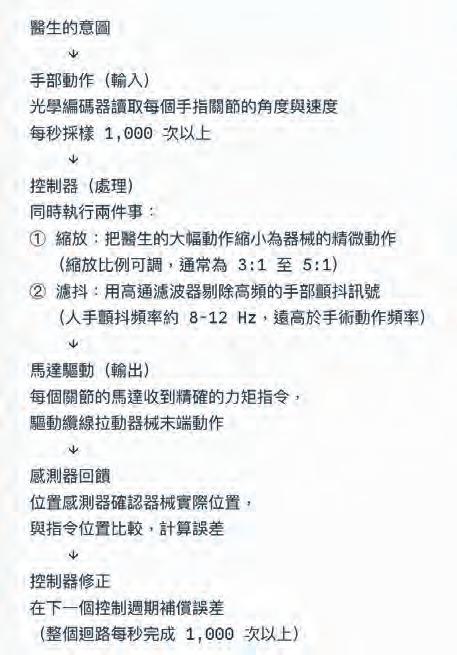
達文西的控制系統,把 4-1 中討論的「遙 控模式」推向了工程上的極致。 ‧完整的閉迴路控制
工程師怎麼解決這個問題?
縮放與濾抖為什麼能同時做?
縮放是在空間域操作(把位移量縮小), 濾抖是在頻率域操作(剔除特定頻率的振 動)。兩者作用在訊號的不同維度,可以 在控制器裡同時獨立執行,互不干擾。
延遲的問題:
控制迴路再快,仍然存在微小的訊號延 遲。達文西系統的端對端延遲必須控制在 人類感知閾值以下(約 100 毫秒),讓醫 生感覺操作是即時的。超過這個閾值,醫 生會感覺「手跟不上眼睛」,操作精度與 安全性都會下降。
一個有缺口的設計
達文西機器人把「醫生開刀」這個問題解 決得非常好。但任何工程系統在解決一個問題 的同時,都會產生新的取捨與缺口。
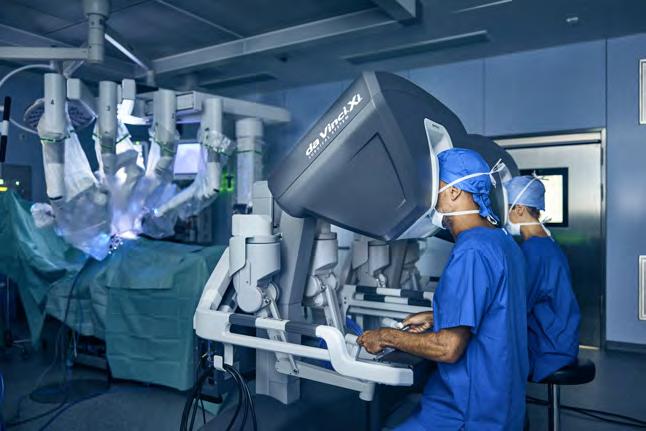
達文西長期以來最著名的設計缺口,是醫生感 覺不到器械末端的力道,只能靠視覺代償。台 灣目前廣泛使用的 da Vinci 5,已首度加入 Force Feedback 技術——器械末端的感測器能即 時偵測推拉力道,研究顯示醫生施力因此減少 了 43%。這個技術從被清楚定義到實現,歷經 將近二十年的材料與感測技術迭代——工程問 題的解決,往往需要等待多項技術同時成熟。
觸覺回饋為什麼這麼難?
感測器的限制:
力感測器要夠小(能放進直徑 8.5mm 的 器械)、夠精確(能感測 0.1 牛頓以下的 微小力道)、能耐高溫消毒(攝氏 134 度的高壓蒸氣滅菌)三個要求同時滿足, 材料與封裝技術都是挑戰。
回饋的安全問題:
如果把感測到的力直接回饋給醫生,醫生 可能因為感覺到阻力而本能地用力推,但 器械在體內,過度施力的後果是組織損 傷。回饋的力道需要重新設計,不能是原 始訊號。