
L2. 構思機構的原型
構思機構的原型
Pondering a Mechanism Prototype
機構(Mechanism)因人類為了突破力量與效率的極限而誕生,歷史上它持續幫助我們解決 搬運、移動、飛行,乃至自動化的各種難題。
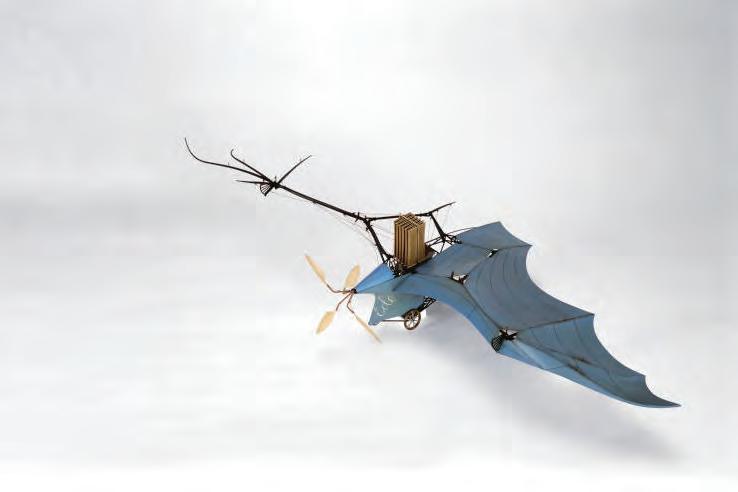
想像一架翱翔空中的機器,它的骨架和關節靈感來自蝙蝠翅膀,利用複雜的連桿機構、凸輪和 齒輪,將飛行員的手搖動作同時轉化為撲翼機的後掠、扭轉與展翅。就像阿德爾幻影號(Ader Éole),這部機器將飛行員細微的動作化為真實的撲翼、扭轉與展翅,成為工業史上的一座里 程碑。每一套機構,都是為「達成特定動作」而誕生,不只是零件的疊合,更是為了解決真實 需求的動態設計。
這種古老的智慧早已滲透我們的日常生活,從隨手按下的開關、餐桌上的開罐器,到自動化工 廠的巨型工程機械。每一件器物背後都蘊含著「如何讓動能產生想要的運動」的機構思維。這
一章以力的原理與經典機構為出發點,探討我們如何運用機構設計傳遞動力、改變方向,將動 力精密地轉化為各種精巧靈動的動作。
2.1 認識機構的原理:
2.2 看動複雜的機構:
2.3 機構的設計實作:
學習機構的原理與用途,練習辨識機構與閱讀力量如何傳遞 練習分析功能與拆解機構,思考機構的運用與設計原因 從構思到原型製作,建立設計機構的流程與執行力
章節核心概念
運用原理設計出能產出最終目標動作的機構組合。此章節以三個層次培養學生從「看懂原理」 到「設計出新機構原型」的完整能力。
從原理到創造—探索機構的千變萬化
機構是機械裝置的構成基礎,指的是傳遞 力量的「原理」,能使機械做出人們想要 的動作。
前一章節介紹了材料與工序是如何構築穩 定的結構。結構關注的是物件如何承受力量、 維持穩定;機構則關注動力的轉換與機器的運 動,更準確地說, 機構是一種為了達成特定動 作而設計的可動結構,能將力與運動轉化為可 預期的輸出。
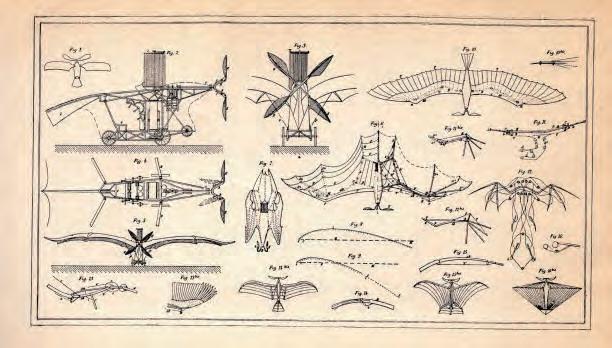
人類對機構的探索早在西元前就開始了, 自動機(automata)是最早將機械原理應用於 模仿自然動作的嘗試。古希臘工程師希羅(Hero of Alexandria)在《氣動力學》中,描述了以水 與壓縮空氣為動力,由滑輪與鍊條驅動的射箭 裝置,展示了機構將動力轉換為特定動作的核 心概念。這些累積的知識為後人奠定了基礎, 如阿德爾幻影三號撲翼機(Avion III),便是 運用連桿、輪軸與齒輪等機構,將手推拉的直 線運動轉換為模仿蝙蝠振翅的複雜揮動。
掌握機構原理,便能在生活中隨處發現它 的蹤跡:鬧鐘指針的精準走動、削鉛筆機刀片 的旋轉切削,都是機構將動力轉換為特定動作 的結果。往更遠的地方看,在火星執行任務的 毅力號探測器,也仰賴精密的機構設計,讓機 械手臂在遙遠的星球上完成採集工作。
本章節分為三個部分,循序建立從「看懂 機構」到「設計機構」的完整能力。2.1 小節 從認識機構開始,理解每種機構將什麼輸入動 作轉換為什麼輸出動作。2.2
小節則將這些知 識應用在真實的機器上,嘗試拆解機器的機構 組合、讀懂設計背後的思維,思考「為什麼設 計者選擇這種機構」。2.3
小節將走過完整的 機構工程設計流程,練習將腦中的想法化為實 際可運作的機構原型。
機構 Mechanism
從「看懂機構原理」到「設計能執行指定動作的 機構原型」,建立機構工程的完整能力。
Observation
思考框架:分析機構如何運作 觀察
動作目標 動力輸入
學習內容:如何實作機構設計 根據功能定義機構 所需產生的運動 確認輸入機構系統 的外部能量來源 排列元件將動力轉 換為目標動作
工具技術 Technology
元件組合 了解常見機構的類 型與運動特性 以物理原理分析力 的傳遞與運動結果 認識機構 掌握力學
延伸補充:希羅的自動化狂想
古希臘工程師希羅(Hero of Alexandria)在著作《氣動力學》中,描述了領先時代的「自動射箭裝置」。
這類裝置被稱為「驚奇裝置」,其核心在於展示機構如何將動力轉換為特定動作 。 該裝置的運作展現了現代工程的三大維度: ‧動力:利用連通管原理,透過水流壓縮空氣,或利用虹吸現象驅動內部的活塞與浮子 。
‧機構:
氣壓或水壓造成的位移,經由滑輪組與鏈條(或繩索)轉化為旋轉或拉伸的機械邏輯 。 ‧結構:提供機械手臂與弓箭穩固的物理支撐,使雕塑能精確執行射箭動作 。
希羅的作品不只是古代的玩具,更是現代「自動控制」與「機電整合」的雛形。 它透過「不可見的系統」驅動「可見的動作」,這種思維至今仍應用於自動門、 工業自動化等現代生活中 。
(點選右邊QRcode影片可以看到希羅在一世紀就發明早期簡易的自動化裝置。)
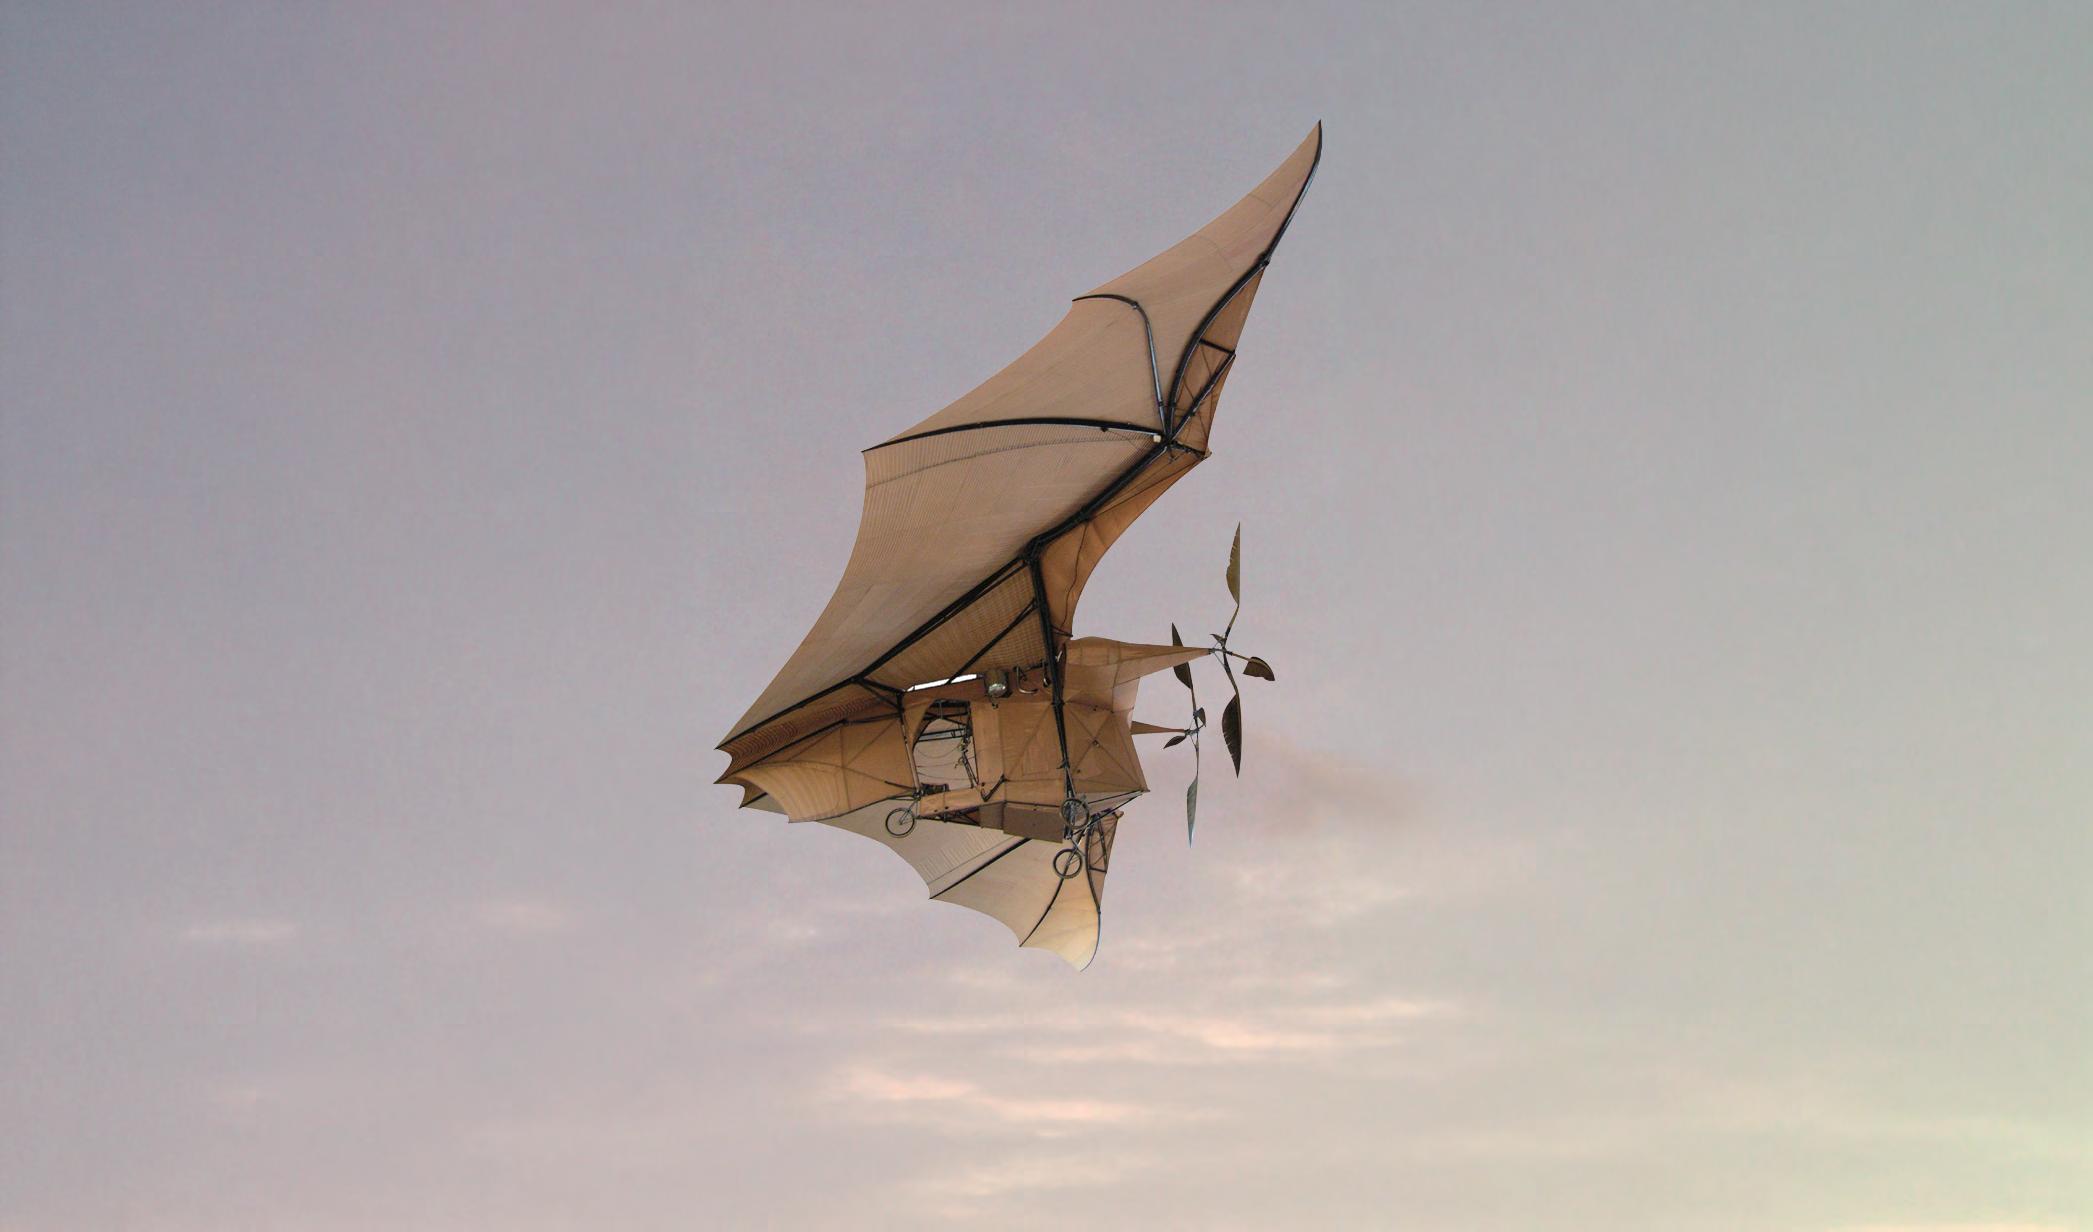
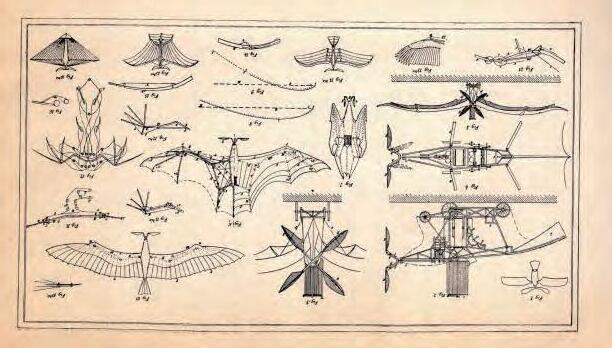
圖 1 法國工程師克雷芒·阿德爾 (Clément Ader) 對模仿生物的機構非常著迷,19 世紀末發明的幻影三號 (Avion III) 即參考了蝙蝠的翅膀機構。雖然最終並未成功完成持續地飛行,但它仍是飛行器機構設計的重 要起點。 1
NASA 的毅力號(Perseverance)是火 星探索史上技術最先進的任務之一,於 2021 年二月成功降落在耶澤羅撞擊坑(Jezero Crater)。此處在數十億年前曾經是河流三角 洲,毅力號的任務是在這裡尋找火星曾存在生 命的證據。這次任務最大的挑戰是:毅力號必 須行駛於崎嶇且充滿不確定性的地形上,並從 硬度各異的岩層中真空取出岩石樣本。為了完
成這項挑戰,工程師靈活運用了機構設計的知 識。
拆解毅力號的設計思維
毅力號必須在崎嶇的地形中進行精密的 採集,因此移動時必須保持穩定,車身 不能搖晃。
2研究與提案:基於經驗和原理的創新
1定義問題:將任務目標轉換為機構需求 將好奇號使用過的連桿機構加上有新紋 路、可轉向的輪子,減少耗損並提升了 移動靈活度。
3實驗與優化:反覆在失敗中修正設計
工程師在地球上模擬太空的環境,從連 桿機構打滑、翻覆、爬坡的失敗數據中 優化了行進速度和輪子紋路的間距。
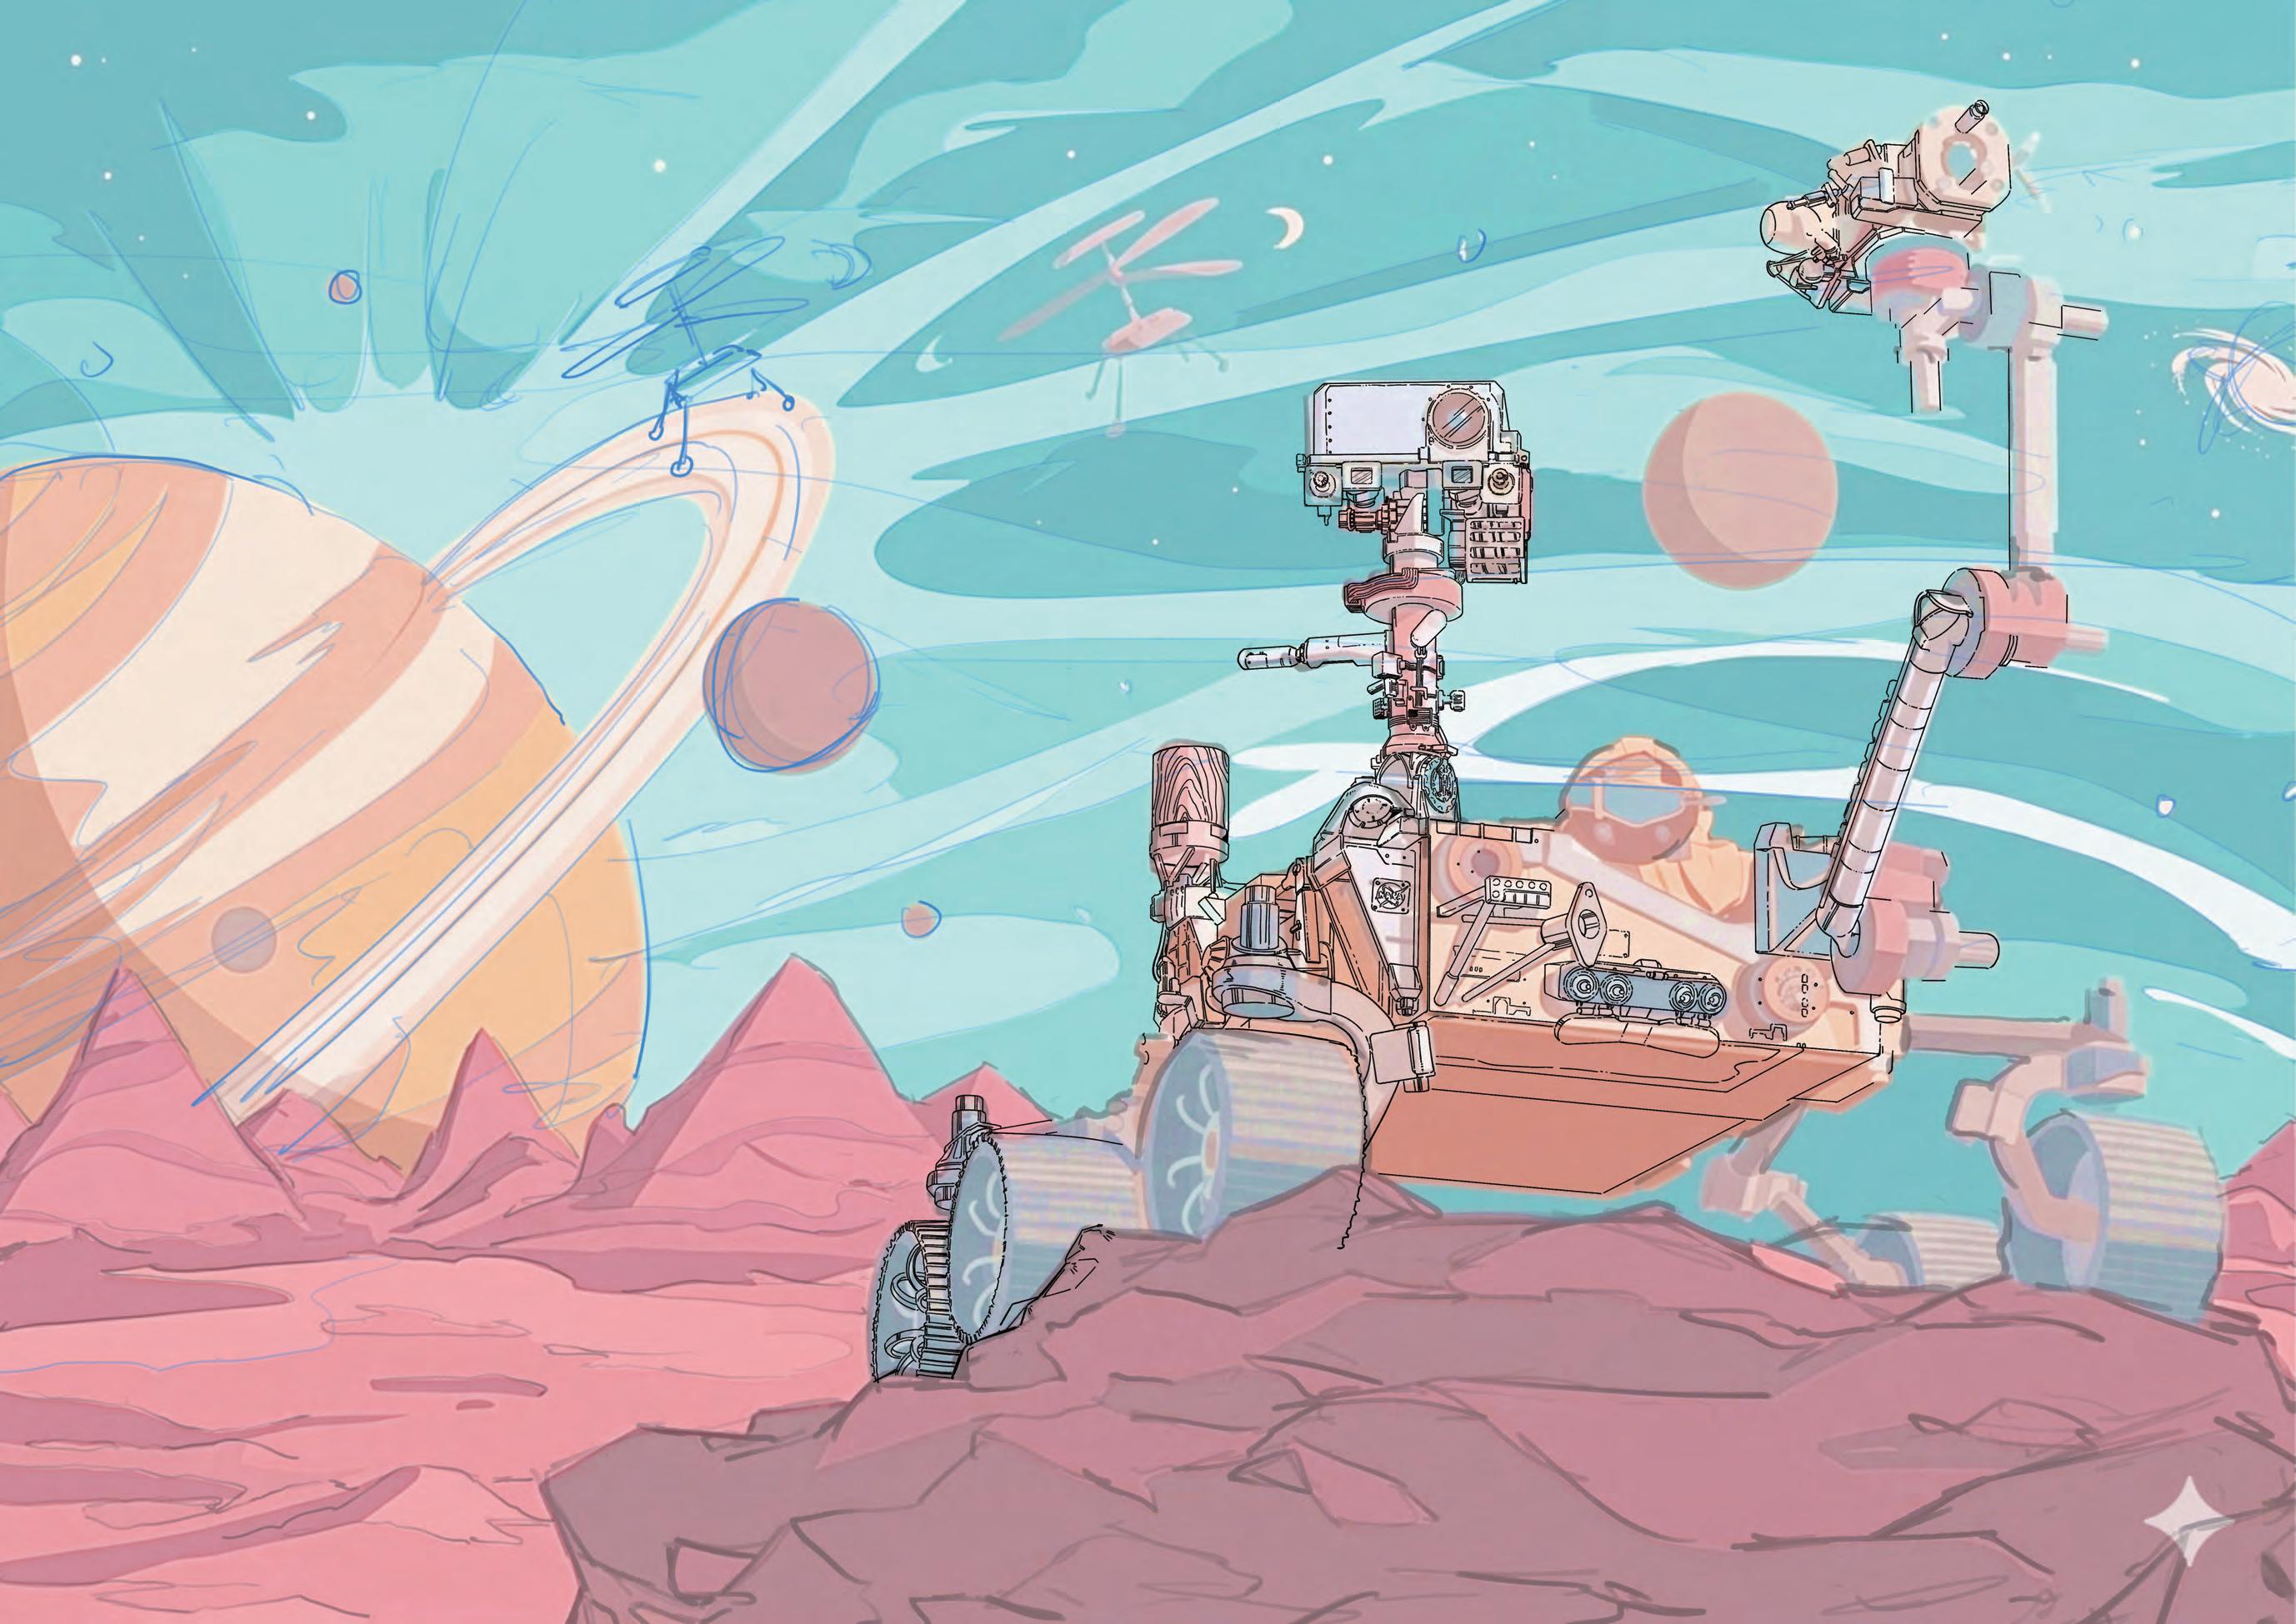
為了開發毅力號,NASA
集結了來自不同領域的工程師,共同解決一個個前所未有的難題:如何 在遠端操控一台機器,在另一顆星球上採集岩石。工程師必須精通機構如何運作,才能發明出新 的方法挑戰嚴苛的任務。
跨越高低不平的崎嶇地表
火星地表岩石密佈、高低起伏,若 探測器重心不穩便可能翻覆,也會 影響採樣精度。毅力號採用搖臂-轉 向架系統(Rocker-Bogie System ),讓六個輪子獨立應對地形起伏 ,平均分擔車重並緊貼地面。這讓 毅力號在跨越岩石時不會翻覆,也 確保了機械手臂採樣時的穩定性。
精準採集岩石和土壤樣本
在火星嚴苛的環境中,採集作業必須完全自主 且精確執行。毅力號配備一支長約 2.1 公尺的 五關節機械手臂,能模擬人類手臂的靈活動作 ,將末端的採樣螺旋鑽對準目標位置;螺旋鑽 以螺旋原理鑽入堅硬地表,切出管狀岩石樣本 ,再由手臂精準轉移至車體的儲存系統。
認識機構的原理—從簡單機械到機構
機械不會無中生有地製造力量,而是將你 的施力轉換成對任務最有力的形式——像
用鐵撬撬動重物,藉槓桿把力量放大,讓 原本吃力的事變得輕鬆。
生活中許多機器儘管外觀與用途都截然不 同,卻共用相同的原理。紅酒開瓶器和工地裡 的鑽井機,都運用了螺旋的原理;腳踏車變速 器和時鐘指針,都依賴齒輪的傳動。這些看似 不同的機器,其實共用同一套力學邏輯。
這套邏輯的根基,稱作簡單機械(simple machine)的基本元素——包含槓桿、輪軸、滑 輪、斜面、螺旋與楔子。
早在文藝復興時期,達文西(eonardo di ser Piero da Vinci,1452-1519)便在《馬德里手稿》 中系統整理了這些元件的運作原理,奠基了機 構設計的重要基礎,能夠改變力的方向、大小 或傳遞距離,透過組合則能構成更複雜的機 構。
隨著工程需求的演進,簡單機械逐漸發展 出具備特定功能的進階機構。例如引擎與縫紉 機中使用的曲柄滑塊是四連桿機構的變體,能 將旋轉運動轉換為往復直線運動;常見於自動 變速箱與電動工具的行星齒輪則是齒輪的變 體,透過多個齒輪的協同運作,在緊湊的空間 內實現精密的速比控制。在這一節,我們會從 簡單機械的基本功能和力學原理談起,建立辨 識和分析生活中機器的基本功。
斜面
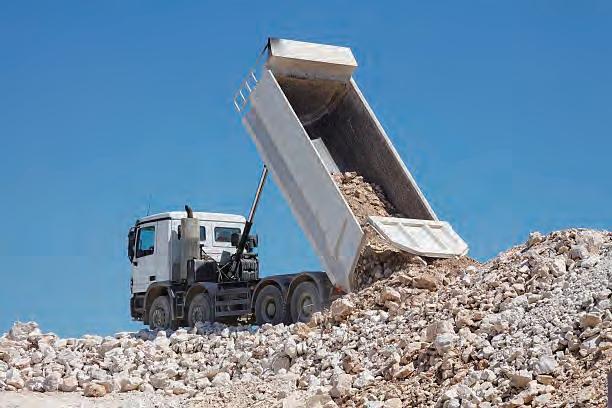
想把重物搬運到高處,垂直抬起需要極大 的力氣。運用 斜面能以較小的力沿斜坡推動物 體,代價是移動距離拉長,保持做的功總量不 變,這是能量守恆的基本原理。 古埃及人早已 利用斜坡運送建造金字塔的巨石,而現代的傾 卸車也是相同的原理,升起車斗讓砂石沿斜面 自行滑落,取代費力的垂直搬運。
距離越長, 越省力!
公式 1
將物體移動到同一個高度,所需付出的總作功 (W) 是一樣的。當 X2 的距離是 X1 的兩倍時, 可寫作 X2 = 2X1,將他帶入公式 1 可得 F1X1 = F2(2X1),也就是 F2 = ½ F1,因此當距離加長兩 倍時,可以節省一半力氣。
斜面雖然使移動距離變長,但可以節省力氣。
楔子則可以把向下施力轉成兩側分力,用來分離、切割或導引 嵌合物件。
想直接將兩個緊密接合的物體分離,例如 劈開一根木頭,幾乎無法靠蠻力做到。楔子由 兩個背靠背的斜面組成,當向下推動楔子時, 根據斜面原理,力量會從垂直方向分解,轉化 為側向分力,將物體分開或劈開。
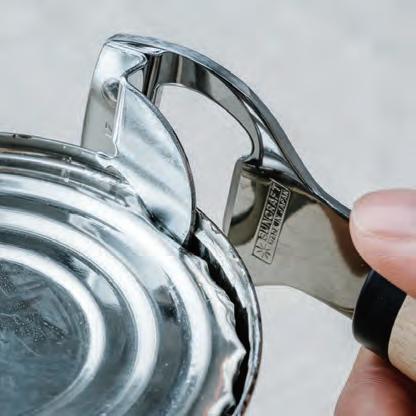
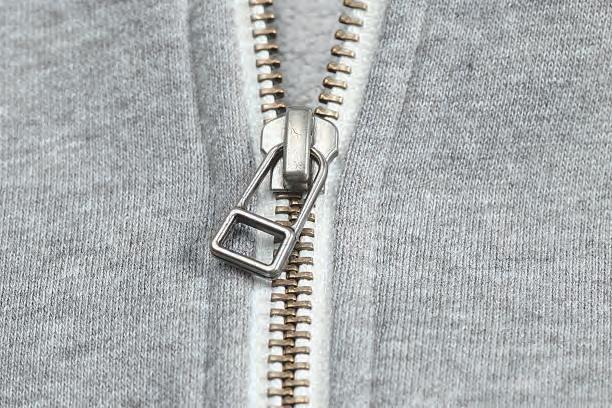
我們每天都 在使用拉鍊頭,巧妙地運用楔子分開與嵌合拉 鍊,而開罐器、剪刀、斧頭與各種刀刃,則是 使用楔子切開物體的運用。
拉開拉鍊 嵌合拉鍊
圖 6 拉鍊的構造
圖 3 傾卸車升起車斗,讓砂石沿斜面自行滑落,取代費力的垂直搬運。
圖 4 開罐器的楔形刀刃將向下的手力轉換為側向切力,輕鬆切開金屬罐蓋。
圖 5 拉鍊頭上下各有楔形構造,拉開時往兩側推開鍊齒,拉合時將鍊齒逐一嵌入。
楔子 2.
槓桿 3.
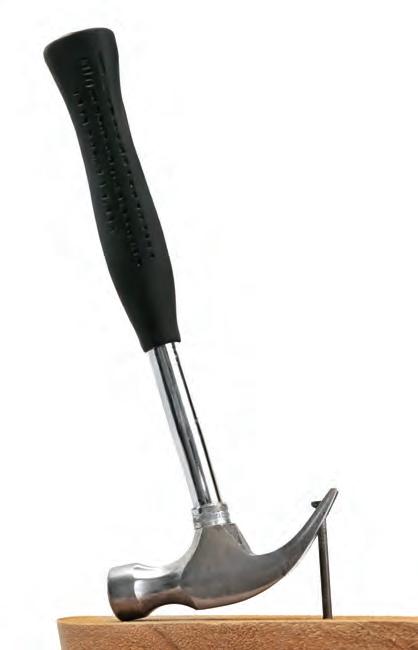
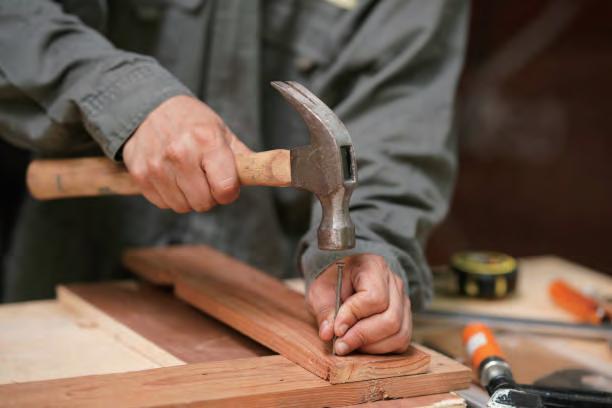
有些任務遠超過人力的極限,例如徒手拔 出深入木板的釘子,因此需要槓桿幫忙增大力 量或施力速度。 槓桿以支點撐起一根直桿,透 過施力點、支點、抗力點三者的位置關係,改 變力的大小與速度: 施力臂越長,輸出的力越 大;抗力臂越長,輸出的速度與位移越大。
當施力臂大於抗力臂,槓桿能將小力放大 為大力,讓人完成原本力氣不夠的任務,拔釘 器、剪刀、胡桃鉗都是這類應用。反過來,當 抗力臂大於施力臂,槓桿將小幅度的動作轉換 為大範圍的高速位移;鐵鎚、棒球棒、高爾夫 球桿,都是利用這個原理,讓末端產生遠大於 手部動作的速度與衝擊力。
輸入的施力
支點 (手腕)
支點 公式 2
當施力臂長度 X1 為抗力臂長度 X2 的兩倍 (X1 = 2X2) ,帶入公式可得輸出的力量 F2 = (2X1 / X1 )× F1 = 2F1 ,輸出的力量是輸入的兩倍。
Check!
槓桿可以增大力量,或是放大距離和速度, 一切依支點的位置和力臂的長短決定。
放大後的力量
輸入的施力
圖 8 拔釘器的施力臂遠長於抗力臂,以小力產生足以拔出釘子的巨大拉力。
圖 9 鐵鎚的錘頭位於抗力臂末端,將手部的小幅擺動轉換為高速衝擊。
加速後的力量
抗力點
軸 輪
當在輪上施力時,施力臂長度 X1 = 輪的半徑 R ,抗力臂長度 X2 = 軸的半徑 r 。根據公式 2 ,當 X1 = 3X2 時,得 F2 = 3F1,軸上輸出的 力量為輸入的三倍。
Check!
在輪上施力可以增大力量,在軸上施力 可以放大距離和速度。
輸入的施力
輸入的 施力
圖 11 水龍頭把手透過輪軸原理將手部的小扭力放大,輕鬆旋緊或鬆開出水閥。
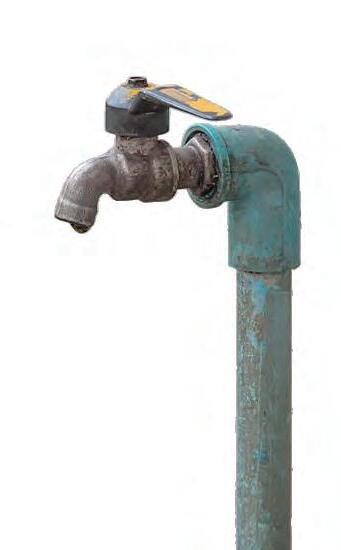
圖 12 腳踏車後輪軸心只需轉動一小段,輪緣便在地面滾過數倍的距離。
放大後的力量
螺旋 5.
螺旋是繞著中心軸捲動的斜面,旋轉時將 力量轉換為垂直方向的移動, 螺旋千斤頂就是 運用這個原理,轉動把手便能將車身緩緩頂 起。
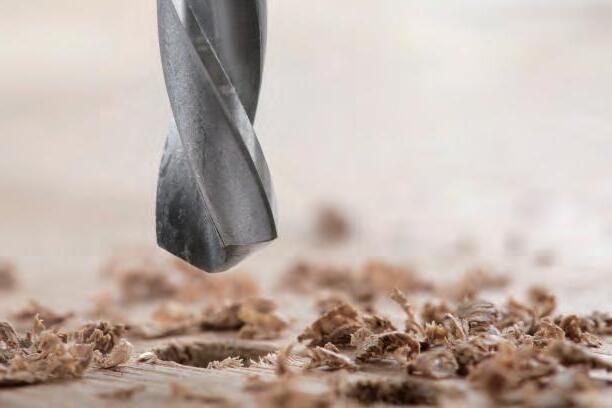
螺旋的應用可以分為三種:第一是省力推 進,千斤頂與螺旋槳都是代表。第二是固定夾 緊,螺紋接觸面產生的摩擦力能以極大的力夾 緊物體;瓶蓋與瓶口的螺紋互相嚙合,旋緊後 既不鬆脫也能封住水流。第三是切割與鑽孔, 當螺旋外緣為楔形,旋轉時便能切入材料;電 鑽鑽頭鑽入木材的同時,螺旋斜面也可以將碎 屑順勢排出,絞肉機與收割機也運用了相同的 原理。
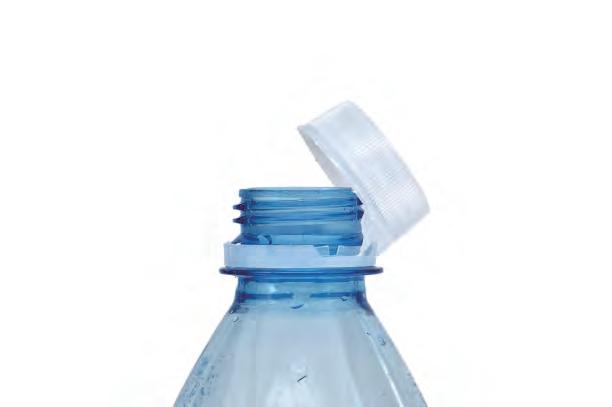
螺旋是一種特殊的斜面,不 只可以省力、拴緊固定,還 可以切割和鑽孔。 Check!
圖 13 螺旋的原理
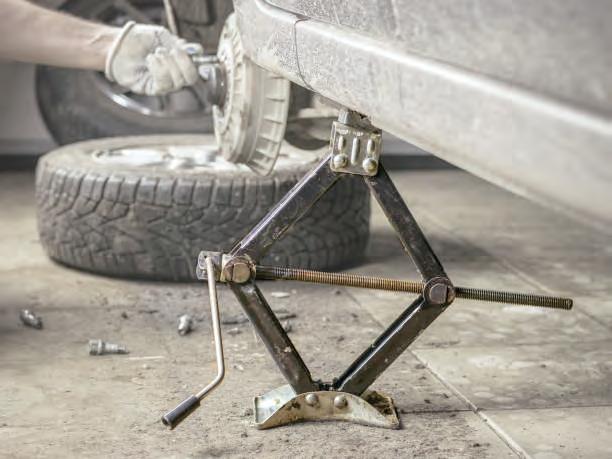
圖 14 瓶蓋與瓶口的螺紋嚙合,旋緊後產生足以封住水流的夾緊力。
圖 15 電鑽鑽頭的螺旋外緣切入材料,同時將碎屑沿斜面排出。
圖 16 螺旋千斤頂將旋轉的手力轉換為垂直推力,輕鬆將車身頂起。
齒輪 6.
機器內部往往需要同時傳遞力量、調整速 度,還要將動力轉向不同位置,單靠一個旋轉 零件很難同時做到這些事。齒輪透過齒與齒的 嚙合與傳動,能穩定地傳遞力量。
組合大小不同的齒輪能改變速度與扭力。
根據能量守恆的原理,傳遞動力時,若速度(V) 減半,則力量(F)加倍,反之亦然。速度與力量 的關係如下:
公式 3
舉例來說騎變速腳踏車時,變速齒輪齒數少的 齒輪轉得快,但帶動的力量小,因此切換到小
飛輪時,只要踩一圈後輪轉很多圈,速度快; 齒數多的齒輪轉得慢,但能輸出更大的扭力, 因此上坡力量不夠時可以換成大飛輪,踩一圈 後輪只轉少少幾圈,速度慢但力量大,適合爬 坡。
圖 18 可以改變力量方向的齒輪
主動輪(20齒)
從動輪(10齒)
公式 4
齒輪比 = 從動輪齒數 主動輪齒數 10 20 1 2 =
齒輪比 力矩 轉速 齒輪大小
從動輪較大 從動輪較小 相同大小
圖 17 齒輪比
減速 增速 不變
增力矩 減力矩 不變 > 1 < 1 = 1
Check!
組合不同齒輪,能改變力的大小、速度和 方向,將力量傳遞到正確的位置。
齒輪也用於改變力的方向: 傘齒輪將旋轉方向轉九十度;蝸桿與蝸輪讓垂 直旋轉帶動水平旋轉;齒輪與齒條則將旋轉運 動轉換為直線往復運動。生活中汽車轉向系統 與螺旋開瓶器都是運用這原理改變力的方向。
滑輪機構 7.
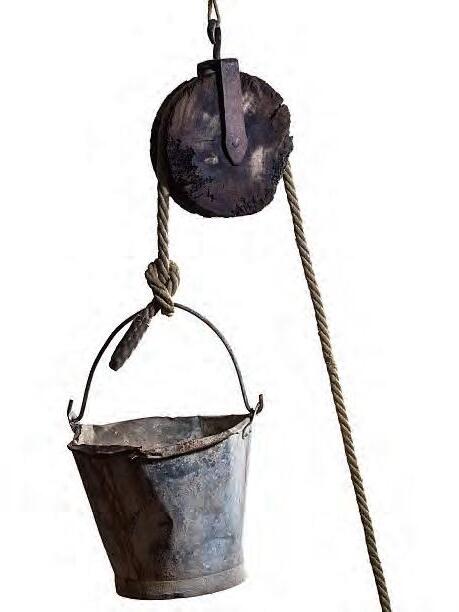
對大多數人來說,把重物往下拉比直接舉 起容易得多。 定滑輪讓繩子繞過輪子,將施力 方向從向上改為向下 ,力量大小不變,但操作 更直覺省力。
若想真正減少所需的力,則需要動滑輪。 動滑輪跟著重物一起移動,繩子兩側各分擔一 半重量,只需一半的力就能將物體抬起。代價 是繩子要拉兩倍的距離,因為能量守恆,省力 必然費距離。將兩者組合成滑輪組,既能改變 施力方向又能成倍省力;健身房的滑輪訓練器 材、劇場舞台的升降佈景,都是這類應用。
定滑輪動滑輪 滑輪組
Check!
定滑輪改變施力方向,動滑輪節省力氣, 兩者組成的滑輪組既省力又能從方便的方 向施力。
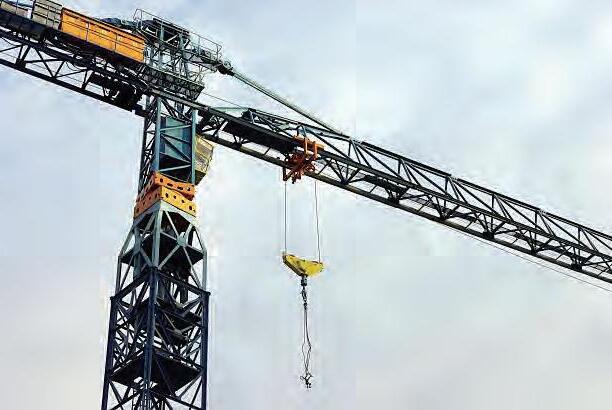
圖 20 傳統井用定滑輪將向下拉的力轉換為向上提水的力,改變施力方向。
圖 21 塔式起重機使用多組動滑輪,以極小的力吊起數噸重的鋼材。
圖 19 滑輪的原理
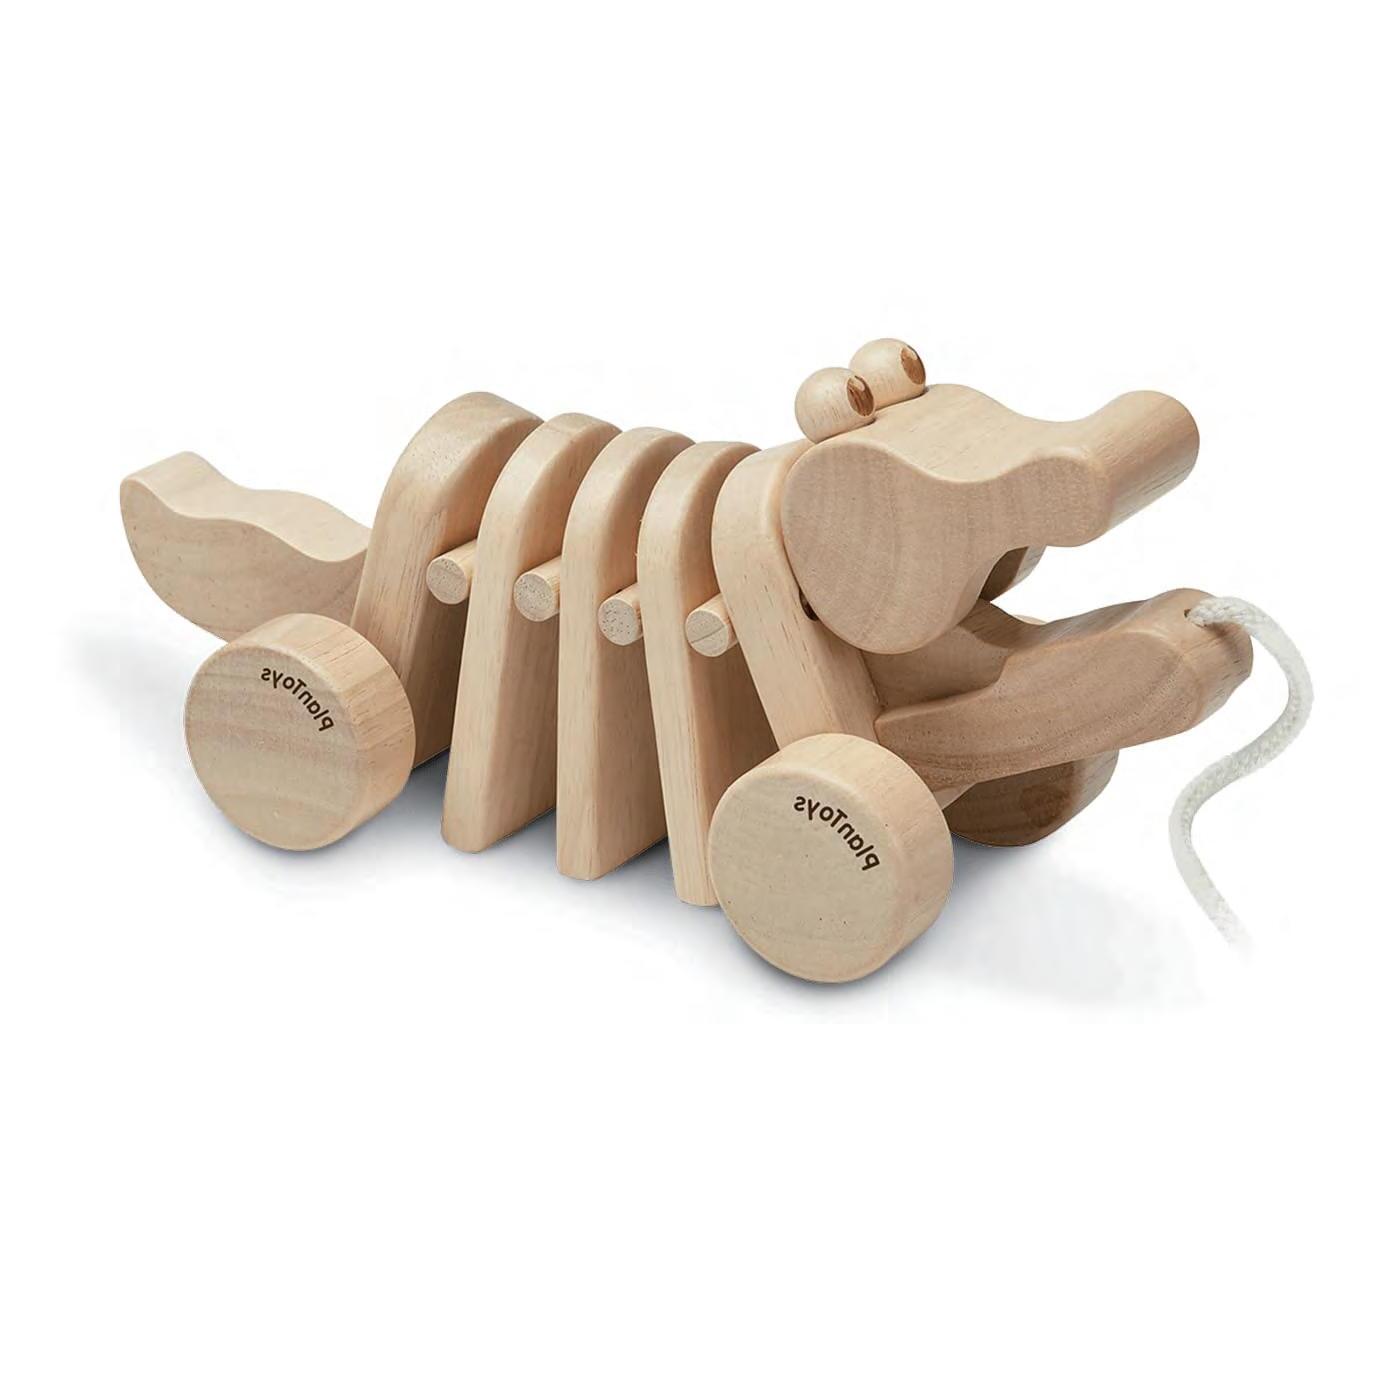
PlanToys | Dancing Alligator
凸輪機構
凸輪是一個外形不規則的輪,當它旋轉時 邊緣的高低起伏會推動緊貼著它的從動件,產 生往復或搖擺的運動。 凸輪的形狀決定了從動 件的運動節奏,只要改變凸輪的輪廓,就能設 計出各種不同的動作模式。
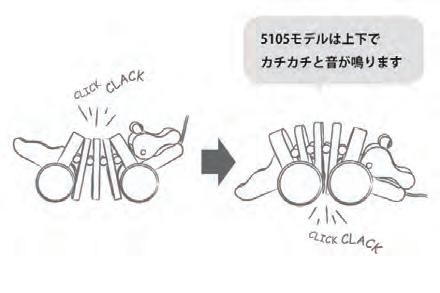
偏心輪是最常見的一種凸輪,雖然輪子是 圓的,但旋轉軸不在正中央。PlanToys 的鱷魚 拖拉玩具就是這個原理:偏心輪軸在滾動時產 生忽高忽低的起伏,帶動鱷魚身體節節起伏, 發出「喀噠!喀噠!」的聲響。同樣的原理, 也出現在縫紉機的針桿機構與汽車引擎的凸輪 軸上,精確控制每一次的動作時機。
圖 23 凸輪的原理
凸輪將連續的旋轉運動,轉換為可預設節 奏的間歇往復運動。 Check!
圖 22 PlanToys 的跳舞鱷魚是一款專為學步幼兒設計的拖拉玩具。偏心輪軸讓鱷魚在前進時身體起伏、 發出聲響,吸引孩子拉著它四處走動,在遊戲中自然訓練腿部肌肉與平衡感。
從動件
凸輪
四連桿機構
四連桿機構由多個剛體機件組成,以相連的桿件傳遞動力或彼此產生約束運動,可以將旋轉運
動轉換為搖擺或往復動作,或反之。四連機構常見的基本型態包含:曲柄搖桿機構、雙搖桿機構、 雙曲柄機構,以及曲柄滑塊機構,皆由以下四個機械元素變化而來:
固定點:被固定的位置。
四連桿
機械元素
曲柄搖桿機構
曲柄:以固定點為軸心,能繞軸心連續旋轉 360 度的機件。
搖桿:以固定點為軸心,只能在有限角度範圍內來回搖擺的機件。
連接桿:又稱浮動桿,連接曲柄與搖桿,負責傳遞並轉換運動。
曲柄搖桿機構中,輸入端的曲柄持續做全周旋 轉,透過連接桿將運動傳遞至輸出端的搖桿。
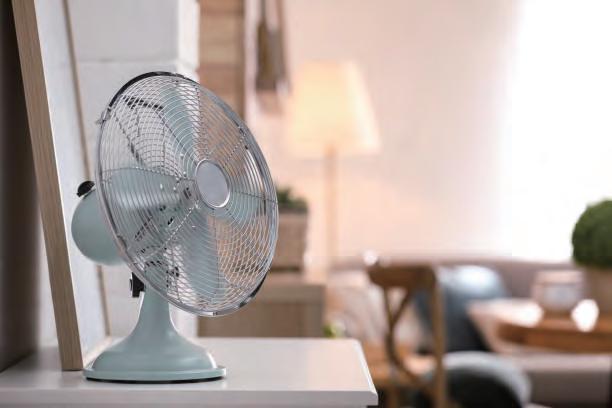
搖桿以固定點為軸心,在一定角度範圍內來回 擺動,將旋轉動作就這樣被轉換為可控的搖擺 動作。電風扇的擺頭與腳踏縫紉機的踏板,都 是這類應用。
連接桿
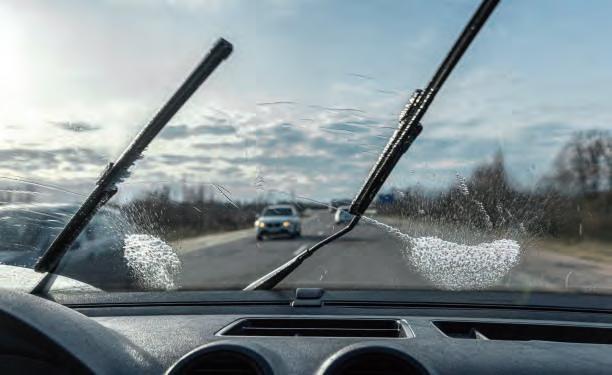
雙搖桿機構兩端都是搖桿,沒有任何一端能做 全周旋轉,各自以固定點為軸心、在有限角度 內擺動。連接桿負責將輸入端搖桿的運動傳遞 至輸出端,使兩者產生連動關係,輸入與輸出 的擺動幅度可獨立設計。汽車雨刷與車輪轉向 機構是典型例子,讓兩端保持同步搖擺動作。
搖桿
曲柄
固定點
圖 23 曲柄搖桿機構的原理
固定點
連接桿
搖桿
固定點
圖 24 雙搖桿機構的原理
圖 27 電風扇的擺頭由曲柄搖桿機構驅動,曲柄旋轉,連桿帶動風扇頭左右搖擺。
圖 28 汽車雨刷以雙搖桿機構連動,讓兩支刷臂協調地來回清掃。
搖桿
固定點
雙搖桿機構
曲柄滑塊機構
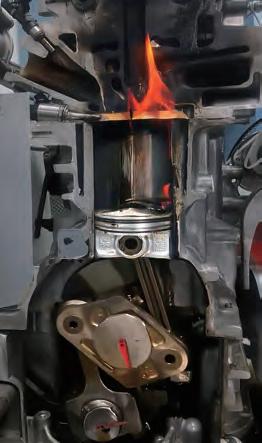
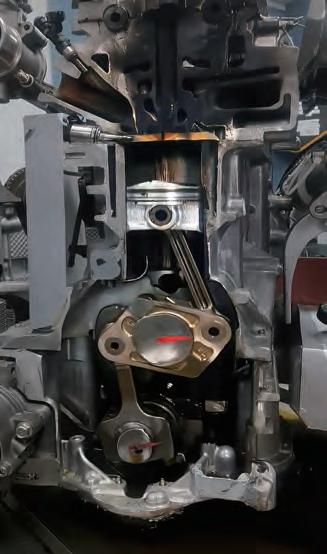
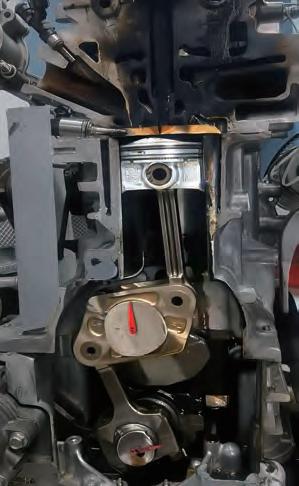
曲柄滑塊機構將原本的固定點改裝成滑塊 在固定軌道內移動,讓機構能在旋轉運動與直 線往復運動之間雙向轉換:輸入端曲柄旋轉可 以驅動滑塊直線移動,反之,滑塊的往復衝力 也能推動曲柄旋轉。汽車引擎的活塞與曲軸就 是這個原理,燃爆的衝力推動活塞,再由曲軸 轉換為旋轉動力。
連接桿
曲柄
固定點
雙曲柄機構
雙曲柄機構的兩端都是曲柄,皆能繞各自 的固定軸心做全周旋轉。與曲柄搖桿不同,兩 端的運動形式相同,差異則在於轉速。這種機 構常用於需要多組旋轉動作保持連動的場合。
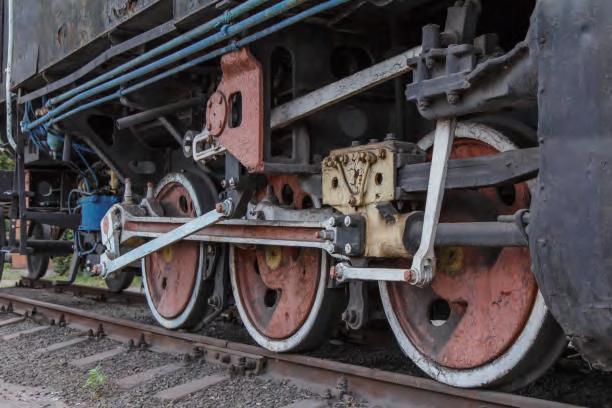
火車輪的牽引連桿是經典應用,讓多組輪子同 步旋轉、協調前進。
滑塊
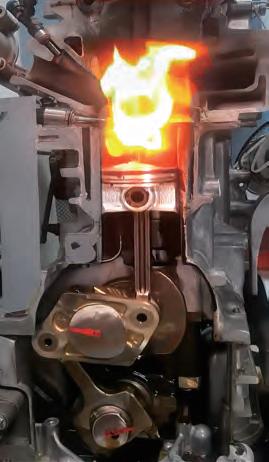
圖 26 曲柄滑塊機構的原理
連接桿
曲柄
固定點
圖 25 雙曲柄機構的原理
曲柄
固定點
Check!
四連桿是一種由將兩組轉動機構連結再一 起的平面機構。這種機構有很多種變化, 經常應用在工業機器人、家電、玩具等各 種行業的產品中。
圖 29 汽車引擎的活塞透過曲柄滑塊機構,將燃爆產生的直線衝力轉換為曲軸的旋轉動力。
圖 30 火車輪的牽引連桿是雙曲柄應用,讓多組輪子同步旋轉。
機構裝置中的動力傳遞原理
前面介紹的斜面、齒輪、凸輪、四連桿等等,都是機 構的基本單元。
真實的機器很少只用一種機構,而是將多 種簡單機械精巧地串聯組合,不斷轉換與傳遞力量,最終 達成目標動作,這樣的組合就稱為機構裝置。
運動輸入 (動力)
機構裝置的
運作必須符合能量守恆原理,假設不計摩擦或震動造成的 能量損失,機構裝置輸入端的動能,應完全等於輸出端的 動能,不會有外部能量憑空注入,因此只要理解機構原理 就能準確預測機器的行為。
機構的三個主要功能
機構運動 改變
運動輸出 (動力)
沒有來自 外部的動能
原始動力往往無法直接用於完成任務,例如馬達高速旋轉但扭力不足,且只能單向轉動,或像 水流只有直線衝力。工程師的挑戰,就是在輸入與輸出之間設計一條轉換路徑:把速度換成更大的 力量、把旋轉改成往復、把縱向的動力轉到橫向的輸出端等等。學會機構的三種核心功能——改變 運動形式、改變力量大小與速度、改變方向,就能理解機構是如何轉換動能的。
1 改變運動形式
縫紉機針頭需要上下往復、雨刷需要來回擺動,這些都無法直接接上旋轉的馬達。當需要 在直線、往復、旋轉、搖擺運動之間互相轉換,可使用凸輪、曲柄滑塊、四連桿等機構。
直線、往復、旋轉、搖擺
2 改變力量大小與速度
根據能量守恆,放大力量時速度就會減慢,反之亦然。槓桿、齒輪組、滑輪組與輪軸都是 根據任務需求是要省力還是要加快速度,選擇適合的機構與比例。
3 改變力的方向
當動力來源的方向不符合任務需求,可以運用機構改變力的傳遞方向。傘齒輪將水平旋轉 轉為垂直旋轉,蝸桿與蝸輪讓力量轉九十度傳遞,滑輪將向下拉的力轉為向上提的力。
看懂動力如何從輸入端一步步轉換到輸出端後,找一台生活中的機器 觀察看看,它的動力來源是什麼?中間經過了哪幾種轉換?
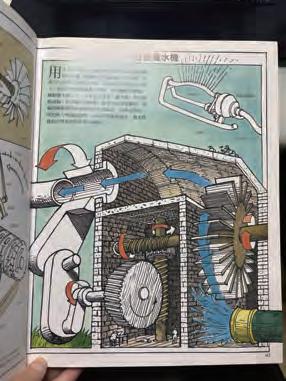
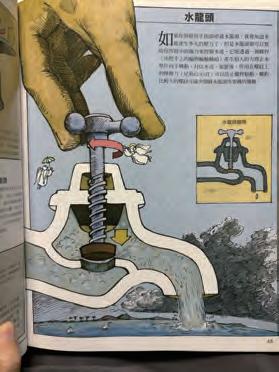
圖 32 水龍頭與搖擺灑水機的內部機構圖
肌肉的力量
水龍頭把手輪軸 省力 (放大手部扭力,輕鬆旋轉水閥螺桿)
水閥 螺旋 改變運動形式 (旋轉轉換為垂直直線運動,開啟水閥)
水閥開啟
水流的力量
水車機件輪軸 改變運動形式 (水流的直線衝力轉換為旋轉運動)
傳動機件蝸桿與蝸輪改變方向 (將水車的旋轉方向轉九十度)
傳動機件齒輪組改變力量大小與方向 (調整轉速與扭力,繼續傳遞旋轉)
傳動機件曲柄 改變運動形式 (旋轉轉換為往復搖擺運動)
噴水管左右搖擺均勻灑水
圖 33 水龍頭與搖擺灑水機的裝置設計與力量傳遞
實作任務
魯布·戈德堡機械
魯布·戈德堡機械 (Rube Goldberg Machine) 是一種以迂迴曲折、 意想不到的方式完成簡單任務的機械裝置。
請從生活中蒐集素材、辨識其中的機構,再規劃並實作一條完 整的力傳遞路徑,讓機關能夠從頭到尾順利運行。
任務目標
‧觀察並辨識生活中的機構與功能。
‧可根據力學原理規劃力的傳遞路徑。
‧能將設計圖轉化為實際裝置。
‧從失敗中診斷並修正機構裝置。
任務步驟
看
蒐集素材,辨識生活中的機構
從生活中蒐集可用 素材 ,將每個素材對應至八種機構之一, 並用功能對照表標示它能做什麼。
請嘗試清楚說出每個素材的輸入與輸出動作,並正確對應至 機構名稱與功能分類。
想
和同學合作,在紙上規劃力的傳遞路徑
集合同學蒐集的素材後,討論決定裝置的起點(輸入)與終 點(輸出),畫出每段機構的連接方式與傳遞順序。
請將機構串連的順序畫成流程圖,將每一個步驟所需的物件 名稱、機構原理、機構功能記錄下來。
做
依照規劃圖實作,調整直到機關順利運行
依規劃圖組裝機構,反覆測試並調整,直到機關能從頭到尾 完整執行一次。
以讓機關能完整運行為目標進行測試與修改。遇到問題時嘗 試判斷哪段輸入或輸出需要修改,並記錄如何修正。
機關王比賽
貳. 看懂複雜的機構
機構設計的起點,先從分析使用者真實遇 到的困難開始,下一步才是設計機構。
設計一個機構裝置,第一步還不是選擇組 合哪些機構,而是必須先確認使用者在做什 麼、遇到了什麼困難。只有真正理解使用者的 需求,才能判斷我們要運用機構需要解決的問 題是什麼,進而找出適合的設計方向。
以削鉛筆機為例,最簡單的削鉛筆刀雖然 輕巧,但對學齡的小孩來說卻有幾個明顯的問 題:削筆筆時力氣不夠、無法順利地連續轉動 筆桿、木屑四散難以清理。
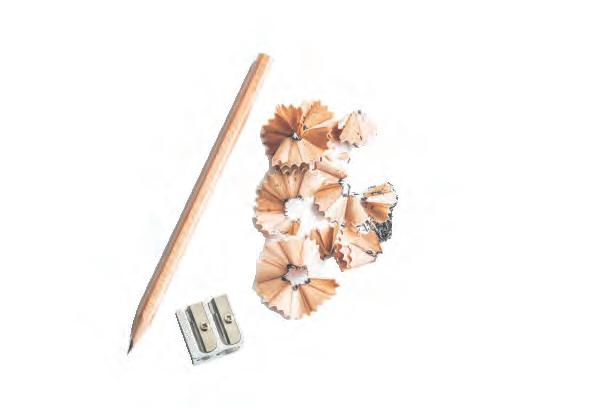
而機械式手動削鉛筆機正是針對這三個問 題設計的。它有三個核心的使用情境:把鉛筆 穩穩固定住,讓使用者不需要分神扶著;透過 把手讓手部能持續旋轉施力,不必反覆換手; 以及設計一個可取出的集屑盒,讓筆屑集中收 納、隨時清空。這三個情境,就是工程師在動 手設計機構之前,必須先確認的使用需求。
機械式手搖削鉛筆機的使用情境分析
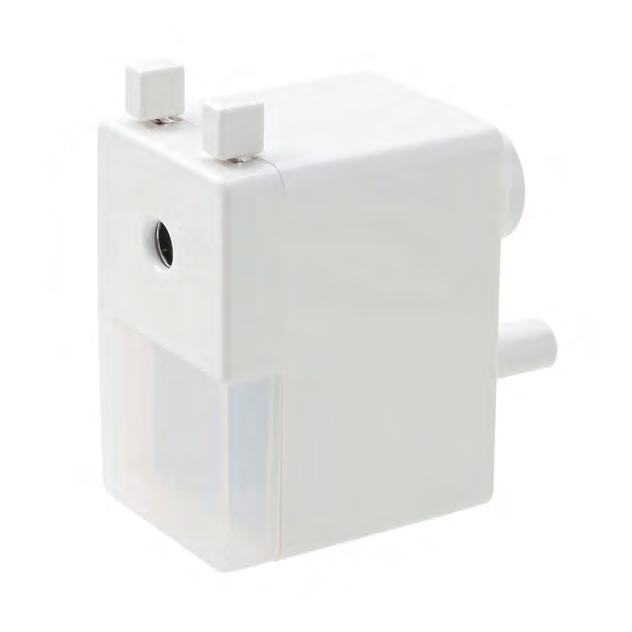
把手設計讓使用者持續旋轉施力, 不用每削一刀就要換手重新施力。
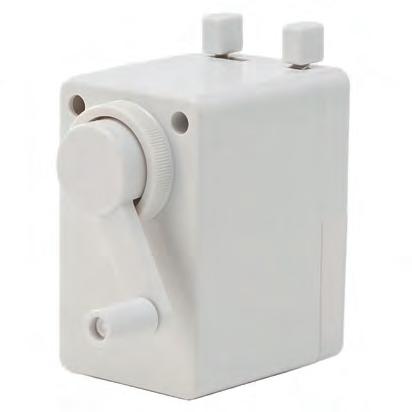
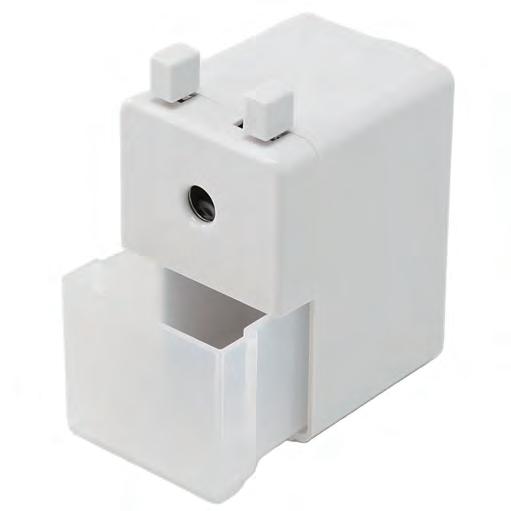
圖 33 手動削鉛筆機的使用情境
圖 34 無印良品 / 手動削鉛筆機,機械式手動削鉛筆機是目前最普遍的桌上型削鉛筆工具,常見於學校與 辦公室。
依據功能需求進行機構設計
確認需求之後,下一步是設計機構, 工程師在
這個階段的任務,是依據「功能」進形機構設計。
每一個功能,都可以拆解成「輸入→機構→輸出」 的傳遞路徑。
一個裝置往往有多個功能,每個功能 都有自己的傳遞路徑,設計的挑戰在於讓這些路徑 能夠同時運作、互不干擾。
以削鉛筆機為例,削筆功能的輸入是手旋轉把手, 輸出是刀片切削鉛筆;固定鉛筆的輸入是手推入插 口,輸出是夾持機構夾緊桿身。確認了輸入與輸 出,才能找到合適的機構串聯方式。
Check!
這個裝置的目的是什麼? 根據使用情境分析裝置的主要功能。
輸入的動力是什麼形式? 分析使用者會施加什麼力或動作。
中間的機構如何串聯? 判斷中間串聯的機構各自的功能。
輸出的動作是什麼? 觀察最終完成任務力量形式。
圖 36
手動旋轉 → 削鉛筆
輸入:手旋轉把手(旋轉運動)
機構 1:輪軸——把手為輪、軸心為軸,傳遞並放大扭力
機構 2:行星齒輪組——三個小齒輪圍繞中心齒輪公轉,均衡分配切削力 機構 3:螺旋刀片——隨齒輪旋轉同時環繞鉛筆,以楔形切削鉛筆外層
輸出:鉛筆被削尖(線性切削)
分析削鉛筆機的機構設計
輸入:手將小耳多捏住
機構:彈簧夾持機構——彈簧受壓縮後產生回彈力,夾緊鉛筆桿身 輸出:鉛筆固定不動(位置鎖定)
圖 37 分析夾住鉛筆的機構設計
實作任務
機構填空題
這是一個假想的文具改造腦筋急轉彎,如何將削鉛筆機旋轉把手 的動作,轉換成以下兩個輸出動作:移動底部的紙張移動螢光向 前進,同時在紙上留下虛線的螢光筆跡。請在紙上設計從輸入到 兩個輸出的完整機構連接方法。
任務目標
任務步驟
看
想
提 案
‧分析輸入與輸出的運動形式, 判斷需要哪種運動轉換。
‧選用合適的機構, 將旋轉運動轉換為往復或間歇運動。
‧在紙上規劃多個輸出的機構組合, 確認傳遞路徑合理可行。
分析輸入與輸出,找出需要哪些運動轉換
先分析每個輸出 各自 需要哪種運動形式,再對應課堂 上 學過 的機構,找出可能用得上的機構類型。
釐清兩個輸出各需要什麼運動形式,並各列出可能使用的機 構名稱與原因。
在紙上畫出機構組合,完成傳遞路徑
在設計圖上畫出:從旋轉輸入到兩個輸出的完整機構連接路 徑。每段連接需標明使用的機構名稱、輸入與輸出動作,以 及機構在整個裝置中的角色。
延伸製作:根據設計草圖,可以使用紙板製作可呈現設計概 念的簡易模型。
分享與討論提案,思考實際製作的可行性
同學互相分享機構設計,思考這個組合在現實中是否可行? 如果發現某個環節有困難,請說明問題出在哪裡,並提出合 理的調整方向或修改說明。
機構設計的進化
好的機構設計通常需要透過不斷迭代與進 化的過程。工程師在設計一個機構裝置時,必 須先分析現有機構的問題與限制,再提出改善 方案,經過反覆實驗,才能逐步接近更好的設 計。腳踏車的演化正是這個過程的具體案例。
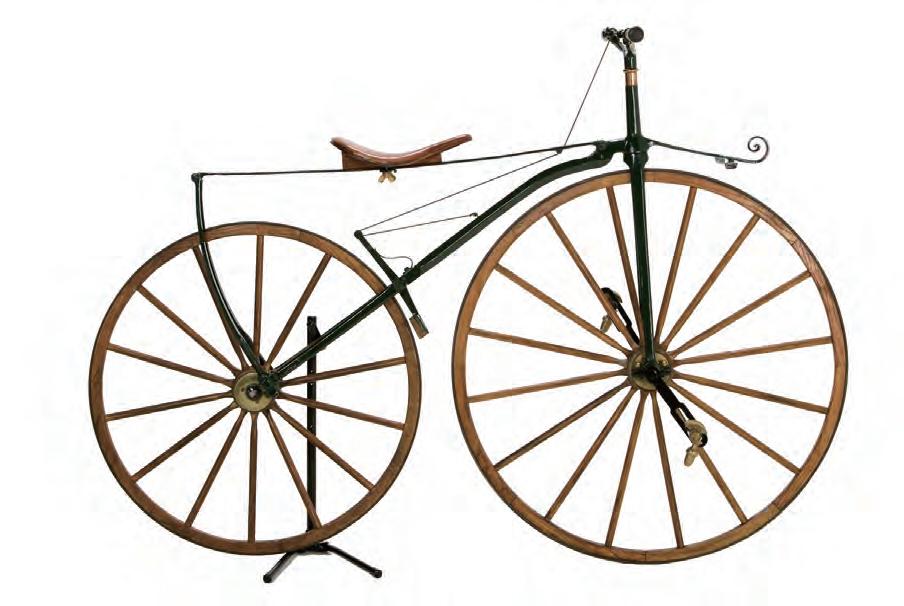
1790 年馮德萊斯男爵的腳蹬車完全依靠雙 腳撥地前進,解決了「人能騎乘移動」的基本 需求,卻帶來新的問題:速度太慢,而且雙腳 不能離地。1861 年米修將踏板直接裝在前輪軸 心,解決了「雙腳蹬地」的問題,卻又暴露了 新的限制:踩一圈只能走前輪圓周那麼長的距 離,速度依然有限。
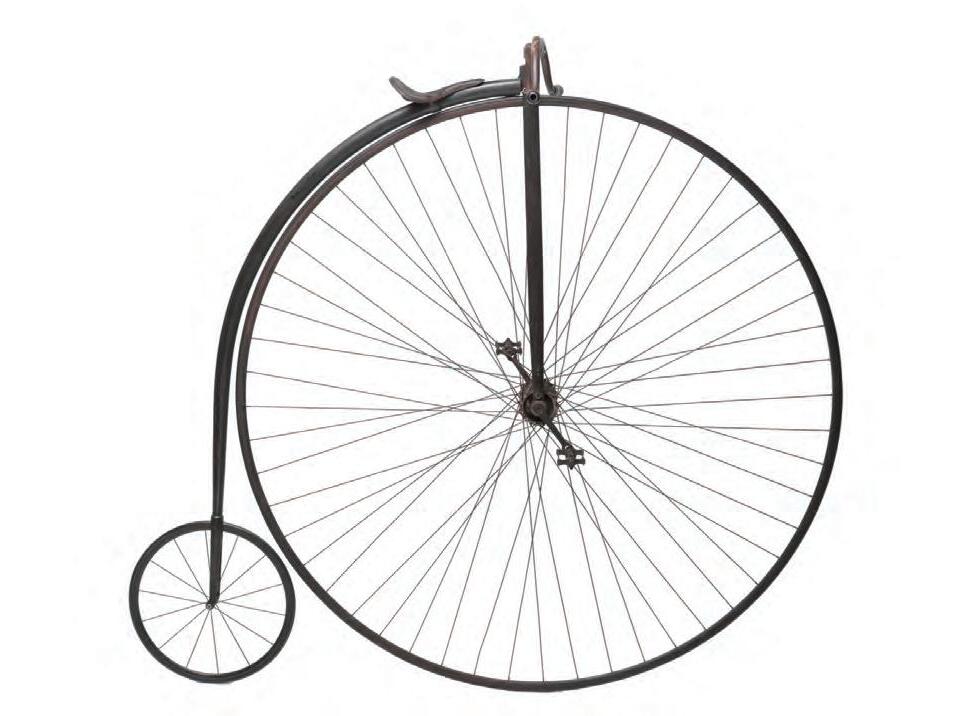
工程師的回應是放大前輪—— 19 世紀末 的
高輪自行車把前輪直徑拉到極限,讓每一次踩 踏能行進的距離大幅增加,速度確實快了,但 車身重心極高,騎乘者一旦失去平衡就會從高 處摔落,安全問題成了新的瓶頸。每解決一個 問題,就暴露出下一個問題;每一代設計,都 是工程師針對前一版本的不足所給出的回答。
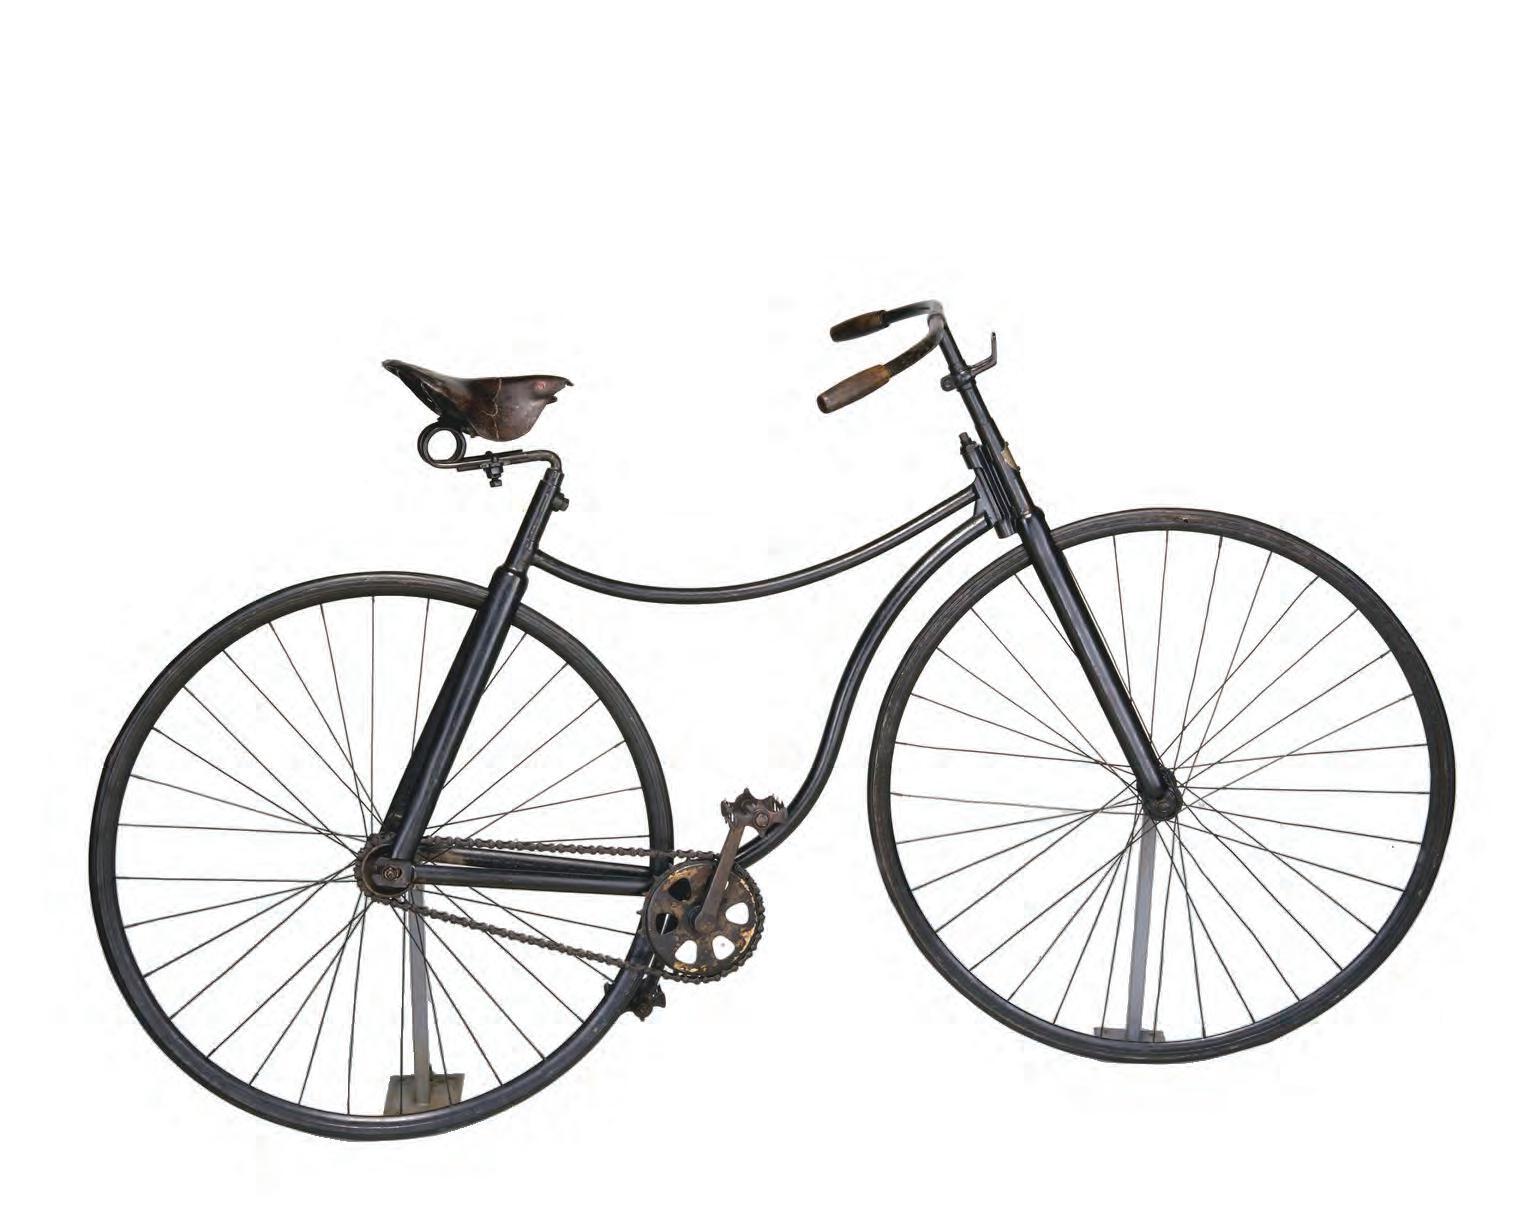
1885 年史達雷的 Rover 自行車是這個循環 的關鍵轉折。他沒有繼續放大輪子,而是換了 一個思路:引入鏈條傳動,讓踏板不再直接連
結車輪,而是透過不同齒數的齒輪改變力的傳 遞比例。前後輪回到相近的大小,重心降低, 安全性大幅提升,同時透過齒輪比保住了速 度。這一套「鏈條+齒輪」的機構組合,奠定 了現代腳踏車延用至今的基本架構。
從腳蹬車到 Rover,將近一百年的演化背 後,不是一個天才的靈感,而是一代又一代工 程師在「發現問題→提出機構方案→測試→再 發現問題」的循環中,一步步逼近更好的答 案。這些問題不是選答題,而是工程師在設計 任何一個真實產品時,必須同時處理的現實限 制。以腳踏車為例——就算你完全理解鏈條傳 動和齒輪比的原理,設計一輛真正能騎的車還 需要在各種層面上同時做出判斷。
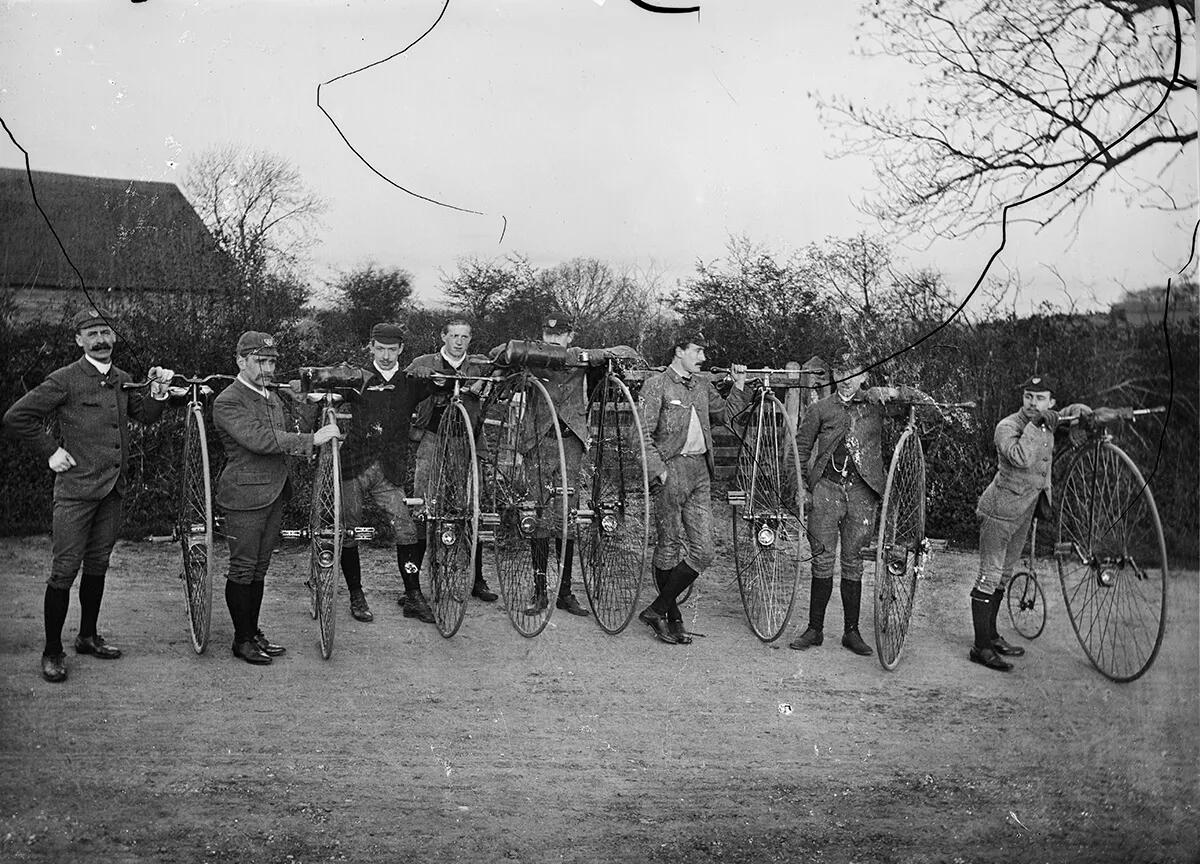
圖一群騎自行車的人,可能是普特尼自行車俱樂部的成員,騎著高輪自行車,攝於1890年左右的普特尼。 來源:英格蘭歷史檔案館。
好的機構設計通常需要透過不斷迭代與進化的過程。工程師在設計一個機構裝置時,必須先分析現 有機構的問題與限制,再提出改善方案,經過反覆實驗,才能逐步接近更好的設計。
腳踏車的演化正是這個過程的具體案例:從雙腳蹬地、踏板直驅前輪、放大輪徑,到鏈條傳動,每 一代設計都是工程師針對前一版本的不足所提出的改良方案。
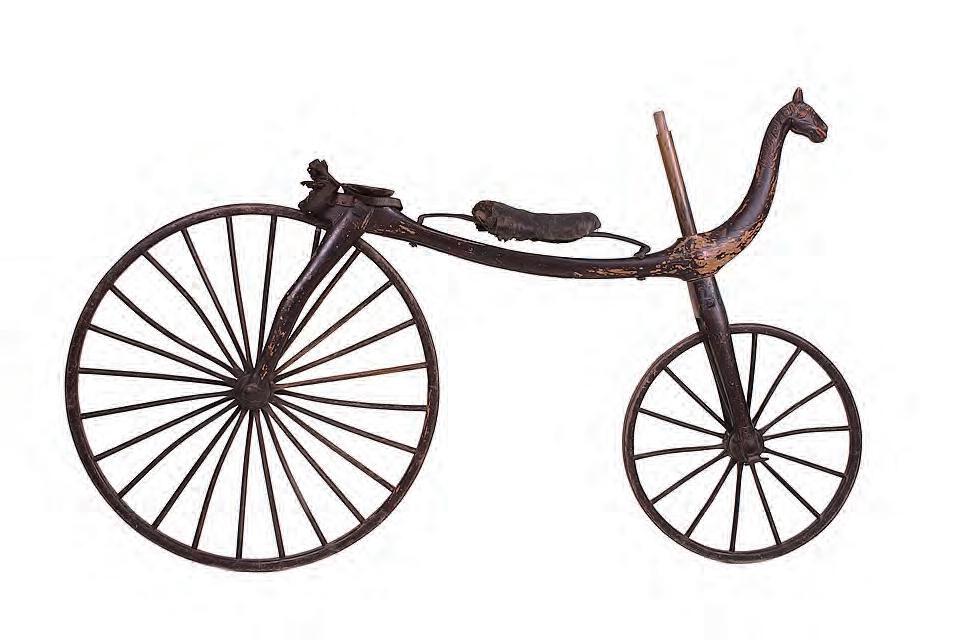
馮德萊斯男爵的德萊斯腳蹬車 (1790)
為了取代馬匹而發明的世界上第一輛 兩輪載具。
米修踏板式自行車 (1861)
將踏板與前輪連接 取代雙腳蹬地。
放大前輪的設計,增加了每一 次踩踏板可以行進的距離,大 大提升了腳踏車的速度。 高輪自行車 (19世紀末)
史達雷的 Rover 自行車 (1885)
第一台史鍊條傳動的自行車,使前後輪 大小幾乎相同,發明者被視為現代自行 車之父。
機構設計的進階挑戰
在熟悉機構原理與如何組合機構之後,工程師面對的挑戰才真正開始。
原理告訴你「這個機構能做什麼」,但真實產品需要回答的問題遠不止於此:這個機構裝在 這個空間裡放得下嗎?用這種材料做出來夠不夠強、夠不夠輕?齒與齒之間的誤差控制在幾微米 才不會跳脫?長期使用後摩擦損耗會讓精度跑掉多少?運作時的噪音和震動能讓使用者接受嗎?
萬一零件受力超過預期會從哪裡先斷?這些材料在製造和丟棄時對環境的衝擊是什麼?使用者的 手、腳、背在操作時是否符合人體自然的施力方式?
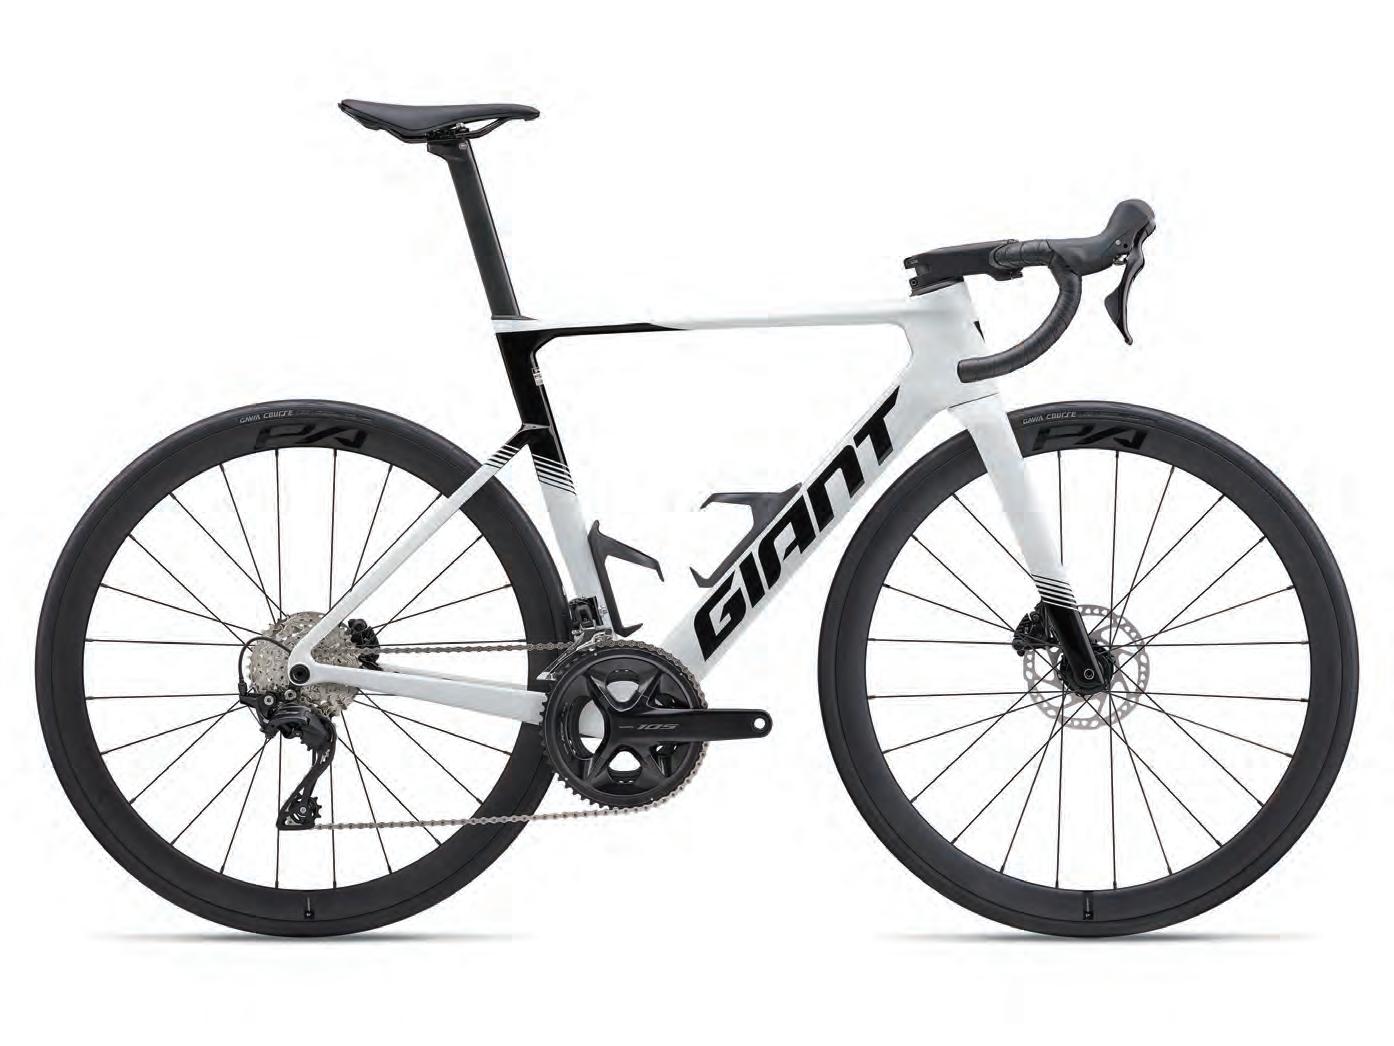
從自行車看現實設計條件
材料
機構的零件用什麼材料製 造,影響重量、強度與成 本。
車架使用鋁合金或碳纖維 ,在強度足夠的前提下大 幅減輕重量。
磨損程度與壽命
機構在長期使用後是否仍 能穩定運作。
鏈條、飛輪與齒盤會因長 期摩擦磨損,需定期更換 並保持潤滑。
環境影響
機構的材料是否對環境友 善、可回收可分解,或減 少製造過程中的碳排放。
部分品牌開始採用竹子或 生物可分解複合材料製造 車架,在強度足夠的前提 下降低對環境的衝擊。
精準度與公差
零件之間的配合需要多精 確,誤差範圍有多大。
鏈條與齒輪的齒距需高度 吻合,誤差過大會造成跳 鏈或換檔失敗。
聲音與震動
機構運作時是否產生噪音 或震動,如何減少。
鏈條運轉聲音與路面震動 透過車架傳導,影響騎乘 舒適性。
人體工學
機構的操作方式是否符合 人體自然的動作與施力習 慣。
車架使用鋁合金或碳纖維 ,在強度足夠的前提下大 幅減輕重量。
尺寸與空間限制
機構必須裝進多大的空間 ,各零件如何配置。
變速器必須在後輪花鼓與 車架之間的有限空間內容 納多片飛輪。
動力學與受力分析
機構在受力時的結構是否 安全,力如何分布。
踩踏時踏板、曲柄與五通 軸承承受反覆的踩踏力, 需計算疲勞強度。
八個面向彼此牽連,牽一髮而動全身。把車架改用碳纖維來減重,製造成本就會上升;把齒輪齒距 磨得更精準,加工時間變長,成本跟著走高。工程師的工作,正是在這些互相拉扯的限制中,為特 定的使用情境找到最合理的平衡點。「懂原理」只是工程設計的起點,而不是終點。機構知識讓你 知道方向,但把方向變成一個真正能被人使用的產品,需要你同時看見原理之外的整個真實世界
實作任務
拆解與分析生活中的機構
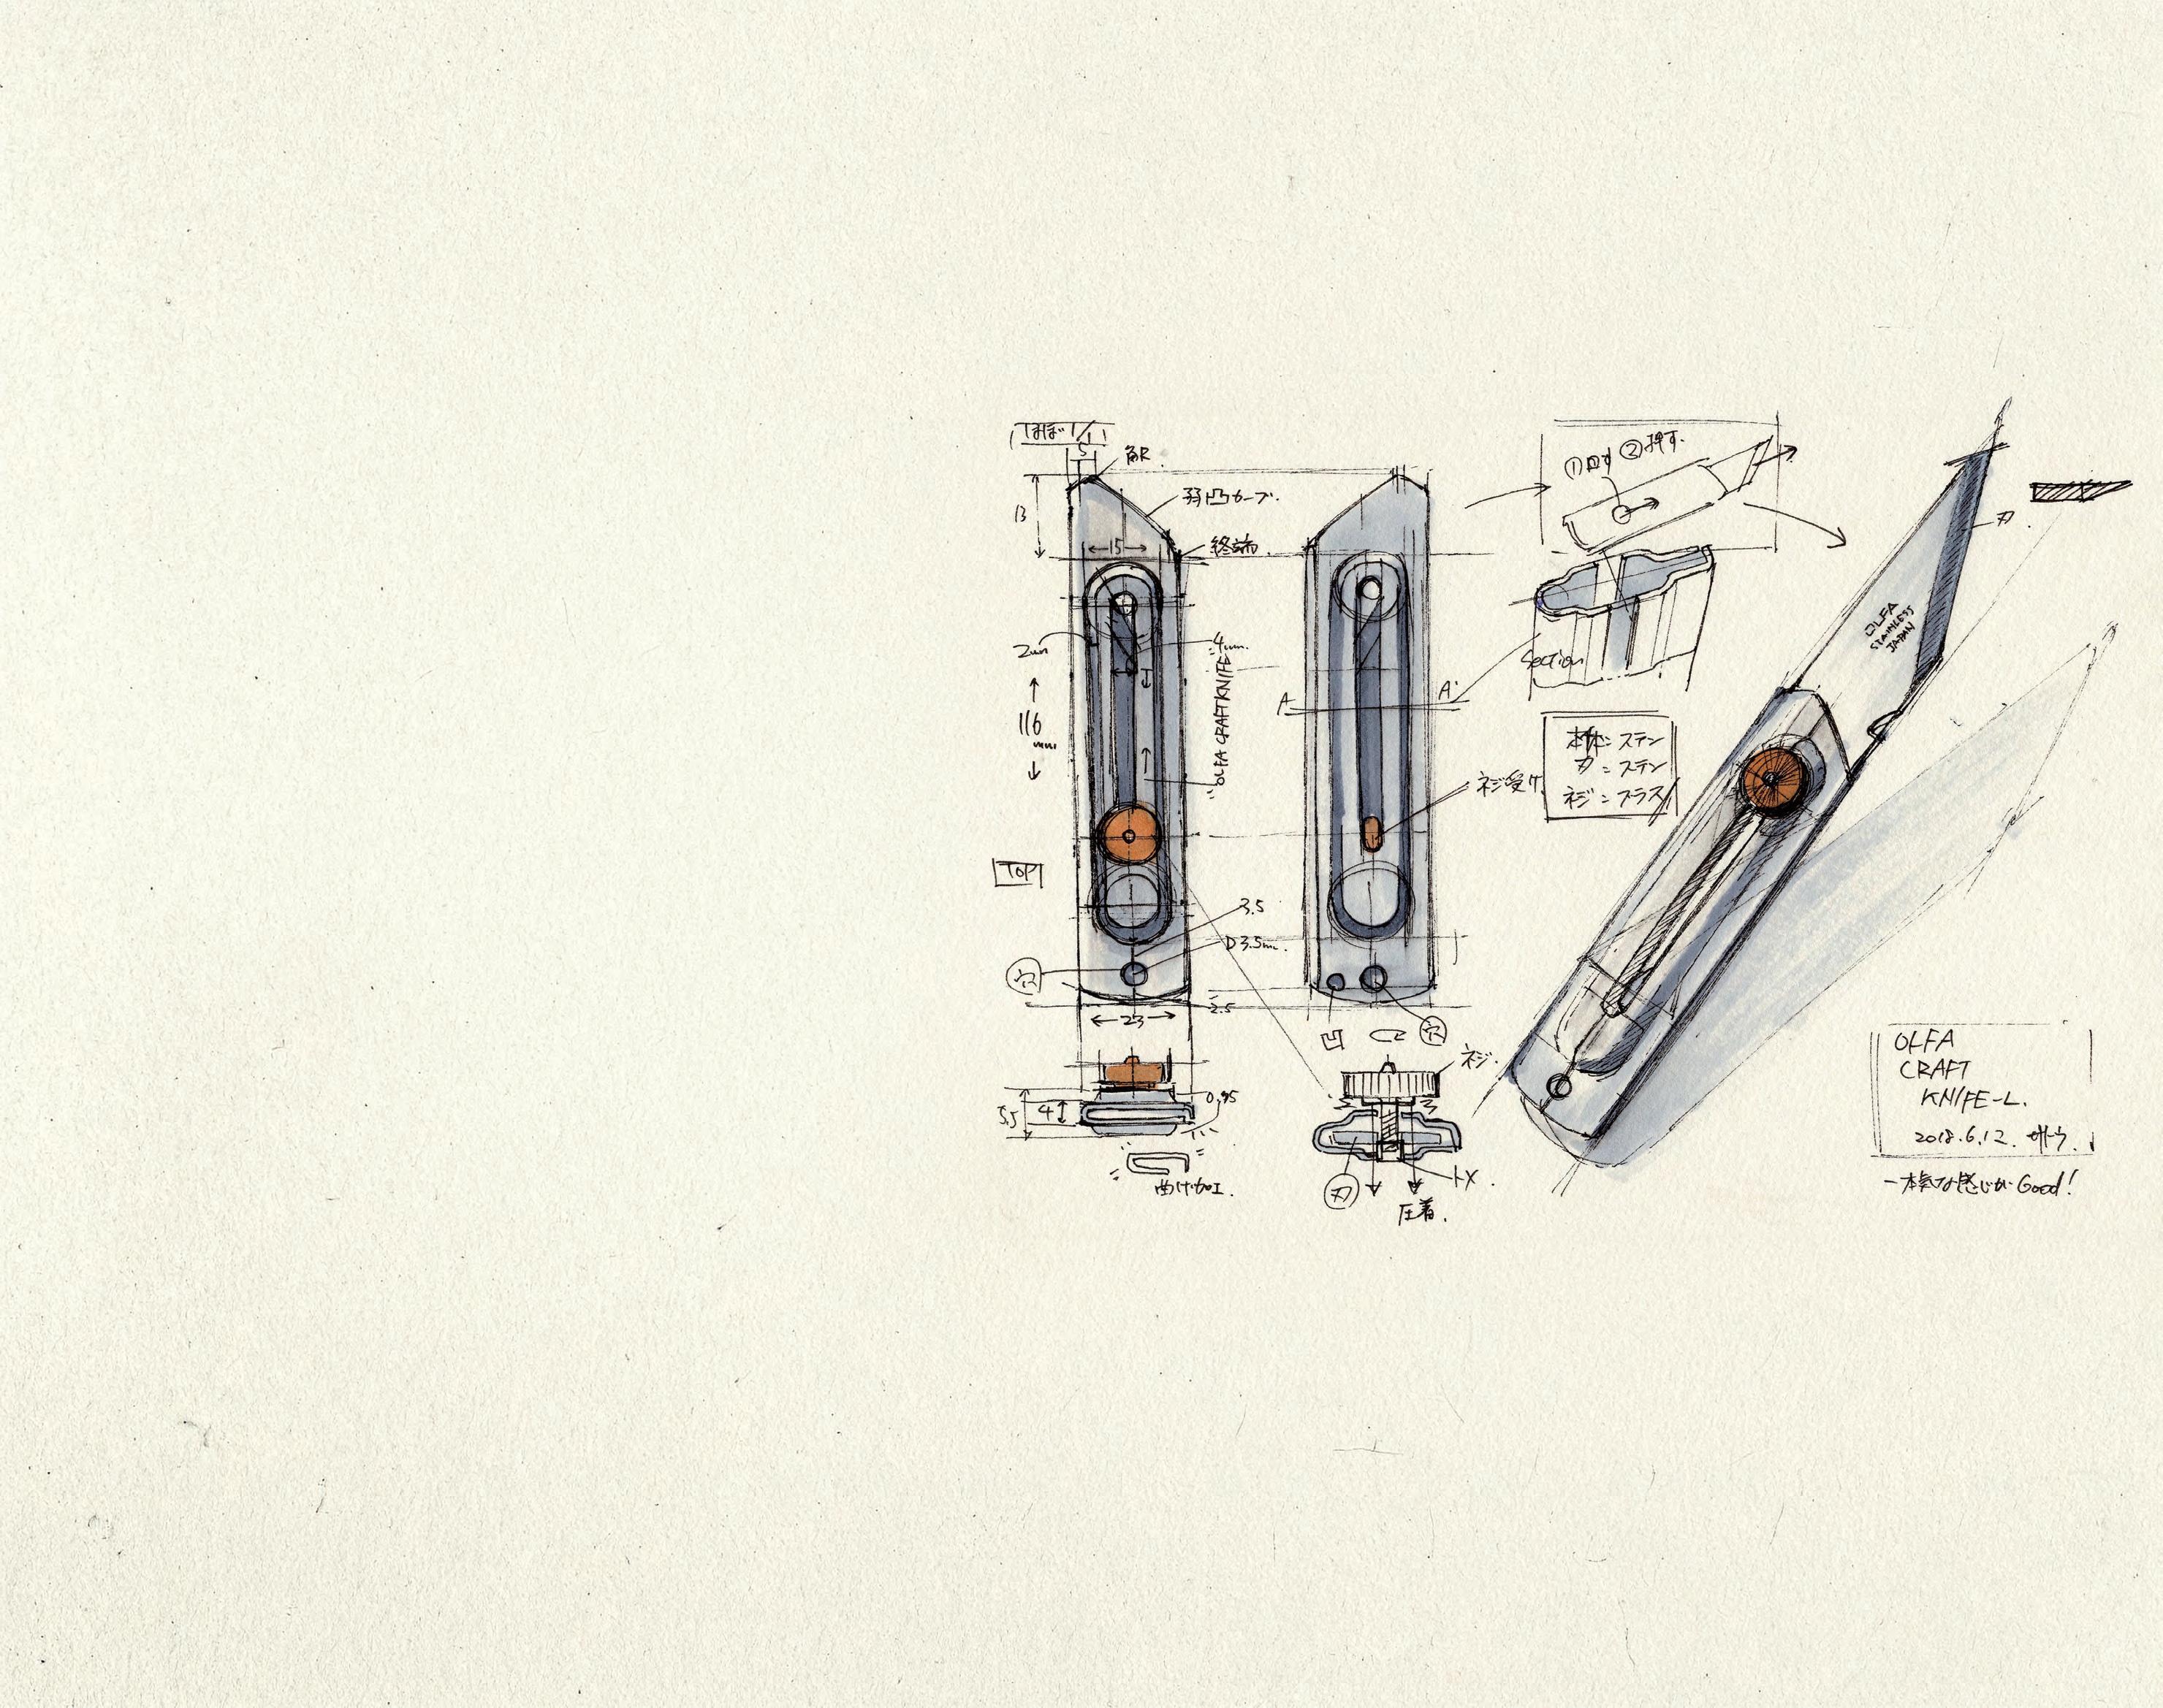
日本設計師檜垣万里子(Mariko Higaki)發起的 「#觀察速寫」 hashtag 社群活動,以手繪拆解身邊的物件,記錄那些平時不曾注 意的設計細節。
請選擇一個生活中的物件,建立完整的分析流程:看懂它的功能 、拆解它的機構、再思考工程師設計的理由。
任務目標
‧觀察物件使用情境,並進行主要功能用途的分析。
‧分析每項功能是使用何種機構的組合實現。
‧ 能將輸入與輸出的動作,和中間的機構串聯繪製成 流程圖。
‧能評估機構的設計理由與優缺點。
看
任務步驟
觀察物件的使用情境,找出主要功能
選一個生活中的物件,觀察它的使用情境與使用者需求, 深入了解這個物件的功能。
將主要的使用情境與使用者需求記錄下來,並清楚說出使 用如何操作這個物件。
想
做
針對主要功能,畫出機構分析流程圖
挑選一到兩個主要功能,分析它是如何透過機構一步一步 完成需求動作的。
依照「輸入運動 → 機構 → 輸出運動」的格式,畫出每個 轉換步驟的流程圖,並標明每個機構的類型與功能。
找一個功能相似的不同設計,比較優缺點
找一個完成相同或類似功能的不同物件,思考並紀錄兩個 設計的機構差異。
從機構設計、串聯方式、材料等面向進行比較,說明各自 的優缺點或適用情境。
圖 39 設計工程師佐藤翔一繪製的 OLFA 工藝刀拆解圖,詳盡記錄刀片固定的功能需求與機構原理。
機構的設計實作
學會機構的原理與設計思考之後,下一步是真 正動手把想法做出來。工程師在開發一個機構 裝置時,通常會經歷四個階段:首先是定義問 題,釐清裝置需要完成什麼功能、輸入與輸出 動作各是什麼;接著是背景研究與發展計畫, 思考有哪些機構組合可能達成目標。這個階段 的研究方式很多元,無論是參考現有產品,還 是觀察一個已經做出來的機構,並回推它是用 什麼設計達成目的,能分析別人的設計,是工 程師重要的能力之一。第三個階段是制定計畫 與原型製作,畫出設計圖、選定材料與製作方 式,將設計從紙上變成實體;最後是調整與評 估,根據原型測試的結果找出問題,修正設計 (從構思到原型,建立設計與執行力)
思考如何利用馬達與機構, 製作出仿生步態的機構裝置。
設計師觀察生物爬行 的動作,探索生物步 態的機構原理。
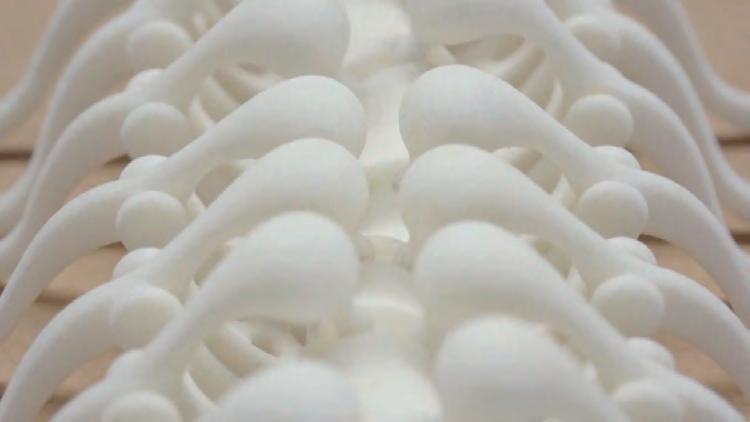
嘗試使用串聯的三維凸輪機構, 與熱燒結粉末列印技術,設計關 節與骨幹一體成形連動機構。
並再次驗證。這個過程會在反覆迭代中逐漸接 近最好的解答。
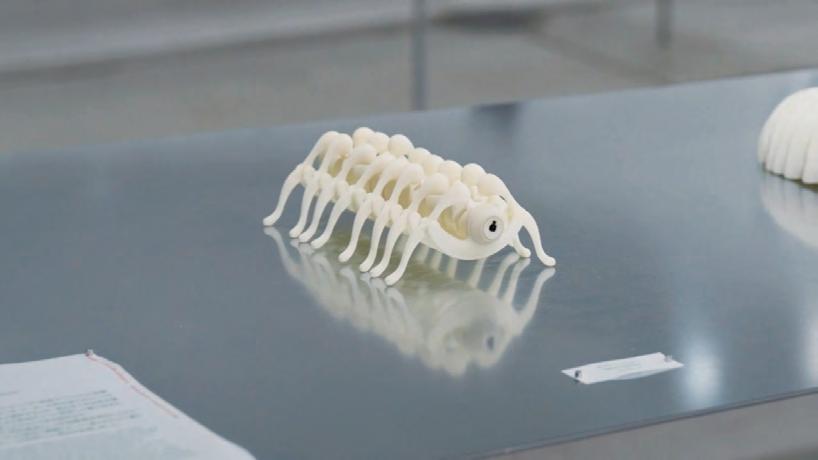
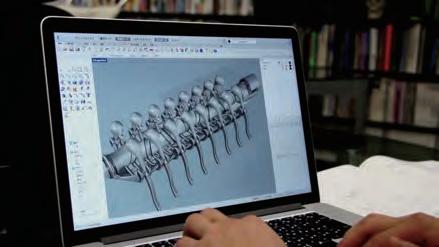
日本機構設計師杉原寛(Hiroshi Sugihara)的 「READY TO CRAWL」正是這個過程的具體案 例。他觀察生物爬行的動作,並開發了一種三 維凸輪機構:在旋轉軸上刻製立體溝槽,腿部 零件沿溝槽前後上下移動,一次旋轉就完成一 個完整的步態週期。整個身體以特殊的粉末列 印技術一體成形,完成後插入旋轉馬達即可運 動。這個過程設計師透過凸輪機構的變化,完 成生物一般的行走動態。
測試成功後,回頭將同一套三維凸輪機構,應 用在多種不同的生物步態設計上,如蠍子、蜥 蜴、海膽、鱉等等。
先以腿部機構單元進行局 部原型測試,再以 3D 建模 軟體設計完整生物形體。
圖 40 機構設計的工程六步驟
裝上旋轉馬達,測試是 否能順利爬行,達到生 物感的動態。
補凸輪插圖
技術研究
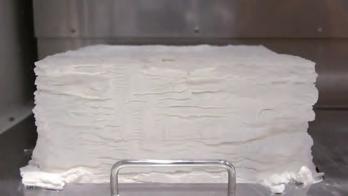
研究熱燒結粉末列印技術,此技術能 將關節與本體一體成形,是整個設計 得以實現的關鍵前提。
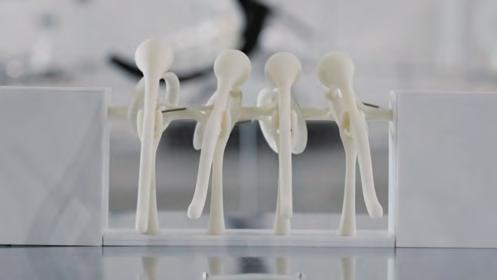
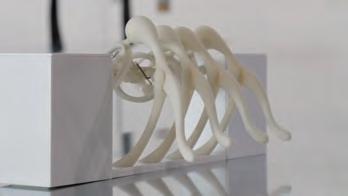
同樣的凸輪機構,可 以做成不同的生物
原型製作
以腿部機構單元進行原型測試,確認 三維凸輪的溝槽形狀能驅動腿部完成 一個完整的步態週期。
READY TO CRAWL
數位輔助設計
在確認機構可行後,以數位 3D 建模 軟體設計完整的生物形體,,生成可 直接列印的模型檔案。
圖 41 杉原寛 / READY TO CRAWL (2019)
專題製作:萬花繪圖機
決定畫筆與花瓣數
發想 選定畫筆,並根據畫筆的粗細與筆觸,思 考要用它畫出的圖樣花瓣數。
根據目標花瓣數,使用公式反推大小齒輪 的齒數組合,記錄選擇理由與齒數。
模擬
用線上工具進行模擬
在模擬器中輸入選定的齒輪比與畫布尺寸, 改變連桿組合,預覽連桿末端的筆尖軌跡。
觀察路徑形狀,嘗試調整連桿長度,確認圖 樣尺寸與花瓣效果是否符合預期。
實作任務
轉動齒輪,連桿末端的筆在紙上重複繪製曲線形成萬花圖。你選用的畫筆粗細,決定了圖樣的視 覺密度;花瓣的數量,則由齒輪比決定。這個練習將從選定目標圖樣出發,先用 p5.js 模擬連桿軌 跡,再根據模擬設計連桿尺寸,最後組裝並測試,比較模擬與實際的差異。
‧從功能需求出發,推算達成目標輸出所需的機構參數 ‧運用模擬工具預測機構的運動輸出,在製作前驗證設計 ‧將設計計算轉化為可製作的實體規格,完成設計圖 ‧以實測結果驗證設計,根據模擬與實體的差異迭代修正
製作 設計
根據模擬結果設計連桿
在模擬器中挑選想要的軌跡效果,將每組連 桿參數與圖樣結果整理成對照記錄。
歸納紀錄表的參數,決定實體連桿的切割尺 寸與打孔位置,換算為可供雷切的具體數值 。 材料:壓克力板(3mm)、M3 螺絲、M3 螺帽、墊片、彩色筆、圖紙 工具:雷射切割機、螺絲起子
組裝與測試
依照設計圖完成組裝,轉動把手後觀察實際 圖樣,與模擬截圖並排比較。
若組裝時遇到問題,嘗試對照診斷清單找出 原因,判斷應回到哪個步驟調整。
課題延伸
用模擬工具輔助機構設計
在動手製作之前,工程師可以先用模擬工具推 算機構的路徑,加快設計流程。除了使用現成 軟體,如 GeoGebra 或 Linkage 等,也可針對 特定問題自製參數化模擬器。這個專題使用的 p5.js 模擬器就是一個為萬花圖繪圖機量身設 計的模擬器,輸入齒輪比與連桿長度即可預覽 圖樣,輔助設計並比對實際製作的成果。
列出需求
選定畫筆和目標圖樣,推算齒輪比
齒輪帶動連桿持續旋轉,畫筆一圈圈重複描繪相同的曲線,最終在 畫布上完成對稱的花朵圖樣。不同的畫筆,搭配不同的花瓣數量可 以呈現出截然不同的視覺效果與線條交疊的細節。
決定畫筆與花瓣數之後,請以公式「花瓣數 = 大齒輪齒數 ÷ GCD (大, 小)」反推大小齒輪的齒數。
連桿繪製往復曲線
加上齒輪重複繪製形成萬花 圖
齒輪比 / 大齒數 / 小齒數 / 繪製結果 / 圈數 / 原始曲線
用線上模擬器,模擬連桿的繪圖軌跡 機件設計
在模擬器中輸入齒輪齒數與尺寸,觀察連桿機構如何在大小齒輪的 複合旋轉帶動下,描繪出一條往復的曲線,最終閉合成對稱的花形 。連桿的長度決定筆尖與旋轉中心的距離,影響圖樣的整體尺寸; 筆尖位置的細微偏移,則讓路徑出現不同的圖樣。記錄幾組連桿長 度對應的軌跡效果,帶著這份記錄進入下一步的連桿設計。
線上模擬器畫面
線上模擬器說明
1. 計算畫布大齒輪的模數,說明齒輪之間可嵌合的原理
計算小齒輪的合理尺寸,提供判斷基準:材料是否足夠、底 板大小、齒輪大小合理性、現成物件...
路徑模擬
根據模擬結果,設計連桿的尺寸與打孔位置
從模擬結果中選擇數個代表性的圖樣,接下來要把模擬的參數歸 納成可以製作的設計。整理每組插孔位置對應的圖樣效果,依照 這份對照選定最終的連桿長度與打洞位置,換算成可供雷切的實 體尺寸。
可調整的參數:連桿長度、連桿起始相位差
長度
製作自己的參數圖,判斷參數變化與圖樣變化的關係、連桿 長度的合理範圍
原型測試
進行組裝,轉動把手驗證圖樣
依照拆解圖確認各零件的位置與組裝順序,逐步完成機構。常見問 題包含齒輪咬合未對齊、螺絲過緊導致旋轉卡頓、連桿插孔位置與 設計不符。組裝完成後轉動把手,觀察圖樣是否如計算預期閉合, 找出問題並調整。
萬花繪圖機組裝圖
組裝步驟說明
花瓣數不對 → 回步驟一,重新選定齒輪比 圖樣尺寸超出畫布 → 回步驟一,調整畫布大小估算 線條疏密與預期不符 → 回步驟二,在模擬器中調整連桿長度 連桿長度或打洞位置有誤 → 回步驟三,修改設計圖並重新雷切 齒輪咬合卡頓、旋轉不順 → 調整螺絲鬆緊與齒輪對位,在此步驟直接修正
可能會遇到的問題對照表,輔佐思考應該回到哪個步驟進行 調整
結語.當機構沒有接縫—柔性機構與設計邊界
這一章學到的機構,幾乎都有一個共同點:零 件與零件之間靠鉸鏈、齒、銷釘相互連接。但 工程師正在問一個更根本的問題:如果機構可 以沒有接縫呢?
柔性機構:用變形代替關節 傳統機構靠「零件相對移動」產生動作。柔性 機構(Compliant Mechanism)則完全不同:它 利用材料本身的彈性變形來產生運動,整個機 構可以是一體成形的單一結構,沒有接縫、沒 有摩擦、沒有磨損。
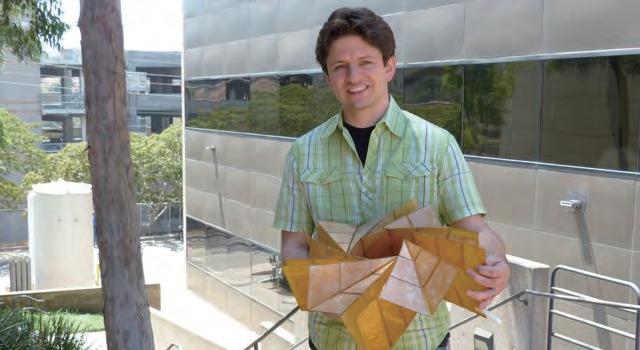
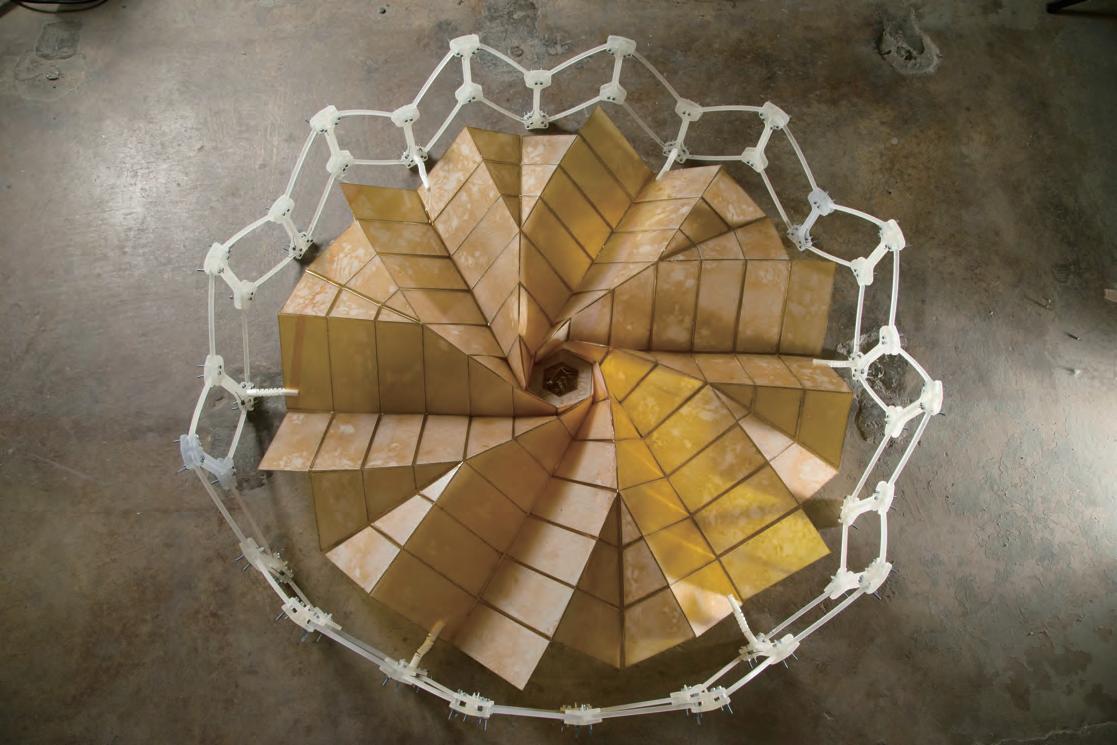
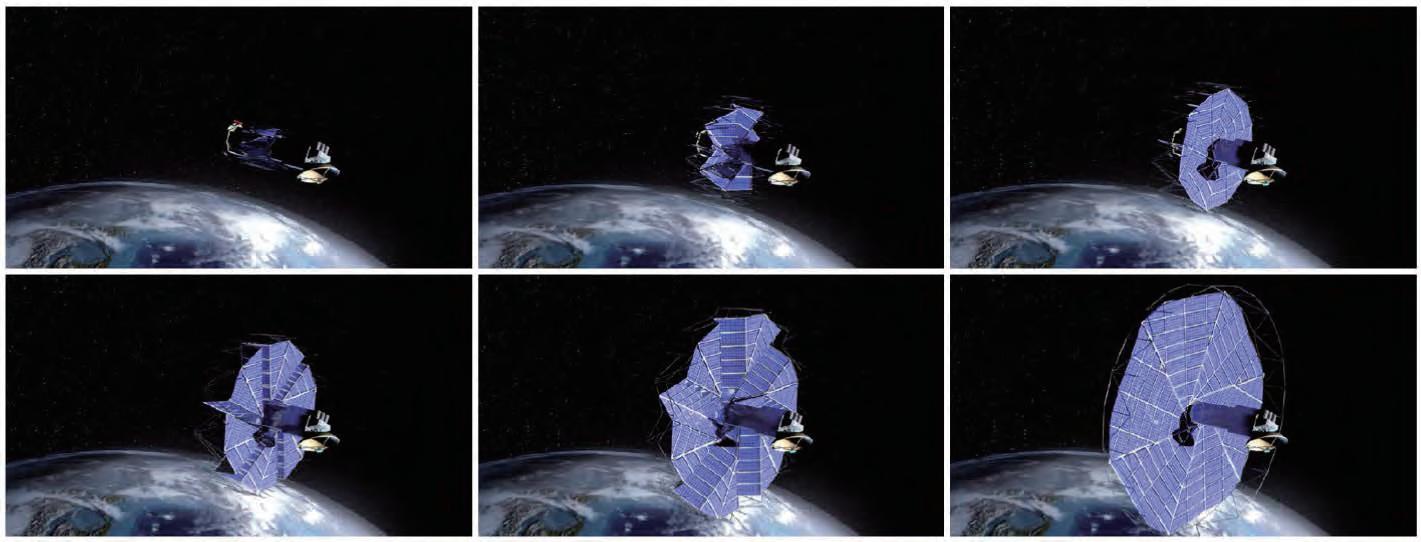
楊百翰大學受摺紙啟發,設計出收納時直徑僅 2.7 公尺、展開後達 25 公尺的太空太陽能陣 列——整套展開機構沒有任何傳統接頭,靠的 是材料彎曲本身。
同樣的邏輯,正在解決地球上的問題
康乃爾大學開發的柔性機器人夾爪,透過可彎 曲的手指結構感知草莓的熟度,並在不造成任 何損傷的情況下輕柔地將果實從藤蔓上摘 下——這是傳統剛性機構幾乎無法做到的事。
從太空探索到農業採收,柔性機構正在進入所 有傳統接頭無法到達的地方。
人類面對的挑戰從未停止,機構設計的故事也 遠遠沒有結束。
在醫療領域,外科手術機器人的機械手臂需要 在極小的空間內精準移動;在災難救援中,能 夠在廢墟中穿行的搜救機器人必須用連桿與凸 輪解決崎嶇地形帶來的每一個障礙。在日常生 活的細節裡,如何讓輪椅更容易單手操作、如 何讓高齡者能夠獨立開門、如何讓書包的背帶 在長時間承重後不讓肩膀疼痛——這些看似微 小的問題,都需要有人用機構的語言去重新定 義和解答。
從槓桿到四連桿,傳統機構問的是「如何組合 零件讓力量流動」。柔性機構問的是「如何讓 材料本身成為機構」。這個思維的轉變,正在 重新定義機構設計的可能性。
掌握這一章的機構語言,是理解這場變革的起 點。當你懂得力如何在零件之間傳遞,你才能 開始思考:如果連零件的邊界都消失了,運動 將如何發生?
機構本身不會進化——是使用機構的人不斷提 問,才讓機器一代比一代更接近我們真正需要 的樣子。
See a NASA Physicist's Incredible Origami
你學會了什麼?
這一章從最古老的簡單機械出發,走到了一台能在紙上繪製萬花圖的機構裝置。回頭看這段旅程, 你其實練習了三件事:
看懂
認識機構的語言。每一種機 構都是一個動詞:斜面省 力、螺旋轉向、齒輪變速、 四連桿搖擺。
機構,無所不在的設計語言
理解機構設計的邏輯。機構 不是因為好看才存在,而是 因為有任務要完成。
走過從構思到原型的完整流 程。模擬和實體之間永遠有 落差,那個落差正是最有價 值的地方。
學完這一章,你開始用不同的眼光看世界:剪刀是兩個槓桿的交叉;自動門是凸輪在驅動;你騎腳 踏車踩下踏板的那一瞬間,力量正在經歷輪軸、鏈條、齒輪的一連串轉換,才變成讓你前進的推 力。就連你張開手掌這個動作,也是一套精密的生物機構在運作——肌腱就是連接桿,骨骼就是連 桿系統,關節就是固定點。
斜面 省力推進 槓桿 放大力矩
螺旋 固定切割 凸輪 間歇運動
齒輪 變速傳力 輪軸 扭力轉換
四連桿 搖擺往復 滑輪 改變方向
這一章學過的八種機構語言,在生活中隨處可見,你能舉出案例嗎?