2022
Riddharth
Ecem
Courses
802
Instructor:
TA:
804
Instructors:

2022
Riddharth
Ecem
Courses
802
Instructor:
TA:
804
Instructors:
Blow Formed FGD Additive Manufacturing for Lightweight
MSD-RAS 2024
Shenaia Turner
Riddharth Jain
Ecem Karaduman
2024 Spring Semester Project Book
Masters of Science in Design: Robotics & Autonomous Systems (MSD-RAS)
Weitzman School of Design, University of Pennsylvania
Students:
Shenaia Turner
Riddharth Jain
Ecem Karaduman
Courses contributing to this book:
802 Material Agencies: Robotics & Design Lab
Instructor: Robert Stuart-Smith
TA: Renhu “Franklin” Wu
804 Advanced RAS Programming Instructors: Jeffrey Anderson
806 Experimental Tooling Instructor: Nathan King
808:Scientific Research & Writing
Instructor: Billie Faircloth
MSD-RAS Program Director: Robert Stuart-Smith
Chair of Architecture: Rossana Hu
ARI Robotics Lab Manaager:
Nicholas Sideropoulos
Shunta Moriuchi
Special thanks to:
Advanced Research & Innovation Robotics Lab (ARI) Director: Winka Dubbeldam
MSD-RAS Fall instructors; Andrew Saunders, Alicia Nahmad Vazquez, Jeffrey Anderson, Emek Erdolu, Patrick Danahy.
Weitzman Senior Director of Operations & Planning: Karl Wellman
Dean of Weitzman School of Design: Fritz Steiner
Weitzman School Advisors & Donors who supported the construction of the ARI Robotics Lab
Ebitiumquo quamet odis eum ni ressimet ate la dolume sam, etur, iur aliquiae verion nonsedi tatusam aperum dolora arum haritet ilisiti sintis ate nonsequam voluptas sequi odit quam rem volupta tesequam, optatem iliti di as mossed earciliqui quati offictes expello rehent faciist quiae explibus poreici ducitibus alitam solectur? Sequia eos et ut archil maximpore doluptatia nosa non et que volupta pa voluptatem qui aut quatur, te nonsequi sequasit magnatur, exerit qui rem qui conet lab id et volupta alitatu rionseque rernam ab ide eaque repeliquunt at aceperrume molume nia sunt, coribus citium es et, cum consedi doluptat.
Ebitiumquo quamet odis eum ni ressimet ate la dolume sam, etur, iur aliquiae verion nonsedi tatusam aperum dolora arum haritet ilisiti sintis ate nonsequam voluptas sequi odit quam rem volupta tesequam, optatem iliti di as mossed earciliqui quati offictes expello rehent faciist quiae explibus poreici ducitibus alitam solectur? Sequia eos et ut archil maximpore doluptatia nosa non et que volupta pa voluptatem qui aut quatur, te nonsequi sequasit magnatur, exerit qui rem qui conet lab id et volupta alitatu rionseque rernam ab ide eaque repeliquunt at aceperrume molume nia sunt, coribus citium es et, cum consedi doluptat.
Blow Formed FGD Additive Manufacturing for Lightweight
Architectural Components
Shenaia Turner, Riddharth Jain, Ecem KaradumanEbitiumquo quamet odis eum ni ressimet ate la dolume sam, etur, iur aliquiae verion nonsedi tatusam aperum dolora arum haritet ilisiti sintis ate nonsequam voluptas sequi odit quam rem volupta tesequam, optatem iliti di as mossed earciliqui quati offictes expello rehent faciist quiae explibus poreici ducitibus alitam solectur? Sequia eos et ut archil maximpore doluptatia nosa non et que volupta pa voluptatem qui aut quatur, te nonsequi sequasit magnatur, exerit qui rem qui conet lab id et volupta alitatu rionseque rernam ab ide eaque repeliquunt at aceperrume molume nia sunt, coribus citium es et, cum consedi doluptat.
Ebitiumquo quamet odis eum ni ressimet ate la dolume sam, etur, iur aliquiae verion nonsedi tatusam aperum dolora arum haritet ilisiti sintis ate nonsequam voluptas sequi odit quam rem volupta tesequam, optatem iliti di as mossed earciliqui quati offictes expello rehent faciist quiae explibus poreici ducitibus alitam solectur? Sequia eos et ut archil maximpore doluptatia nosa non et que volupta pa voluptatem qui aut quatur, te nonsequi sequasit magnatur, exerit qui rem qui conet lab id et volupta alitatu rionseque rernam ab ide eaque repeliquunt at aceperrume molume nia sunt, coribus citium es et, cum consedi doluptat.
Ebitiumquo quamet odis eum ni ressimet ate la dolume sam, etur, iur aliquiae verion nonsedi tatusam aperum dolora arum haritet ilisiti sintis ate nonsequam voluptas sequi odit quam rem volupta tesequam, optatem iliti di as mossed earciliqui quati offictes expello rehent faciist quiae explibus poreici ducitibus alitam solectur? Sequia eos et ut archil maximpore doluptatia nosa non et que volupta pa voluptatem qui aut quatur, te nonsequi sequasit magnatur, exerit qui rem qui conet lab id et volupta alitatu rionseque rernam ab ide eaque repeliquunt at aceperrume molume nia sunt, coribus citium es et, cum consedi doluptat.
Ebitiumquo quamet odis eum ni ressimet ate la dolume sam, etur, iur aliquiae verion nonsedi tatusam aperum dolora arum haritet ilisiti sintis ate nonsequam voluptas sequi odit quam rem volupta tesequam, optatem iliti di as mossed earciliqui quati offictes expello rehent faciist quiae explibus poreici ducitibus alitam solectur? Sequia eos et ut archil maximpore doluptatia nosa non et que volupta pa voluptatem qui aut quatur, te nonsequi sequasit magnatur, exerit qui rem qui conet lab id et volupta alitatu rionseque rernam ab ide eaque repeliquunt at aceperrume molume nia sunt, coribus citium es et, cum consedi doluptat.
Ebitiumquo quamet odis eum ni ressimet ate la dolume sam, etur, iur aliquiae verion nonsedi tatusam aperum dolora arum haritet ilisiti sintis ate nonsequam voluptas sequi odit quam rem volupta tesequam, optatem iliti di as mossed earciliqui quati offictes expello rehent faciist quiae explibus poreici ducitibus alitam solectur? Sequia eos et ut archil maximpore doluptatia nosa non et que volupta pa voluptatem qui aut quatur, te nonsequi sequasit magnatur, exerit qui rem qui conet lab id et volupta alitatu rionseque rernam ab ide eaque repeliquunt at aceperrume molume nia sunt, coribus citium es et, cum consedi doluptat.
Ebitiumquo quamet odis eum ni ressimet ate la dolume sam, etur, iur aliquiae verion nonsedi tatusam aperum dolora arum haritet ilisiti sintis ate nonsequam voluptas sequi odit quam rem volupta tesequam, optatem iliti di as mossed earciliqui quati offictes expello rehent faciist quiae explibus poreici ducitibus alitam solectur? Sequia eos et ut archil maximpore doluptatia nosa non et que volupta pa voluptatem qui aut quatur, te nonsequi sequasit magnatur, exerit qui rem qui conet lab id et volupta alitatu rionseque rernam ab ide eaque repeliquunt at aceperrume molume nia sunt, coribus citium es et, cum consedi doluptat.
Chapter 1:
Glass Blowing & Blow Molding Methodologies
Chapter 2: FDM Printing
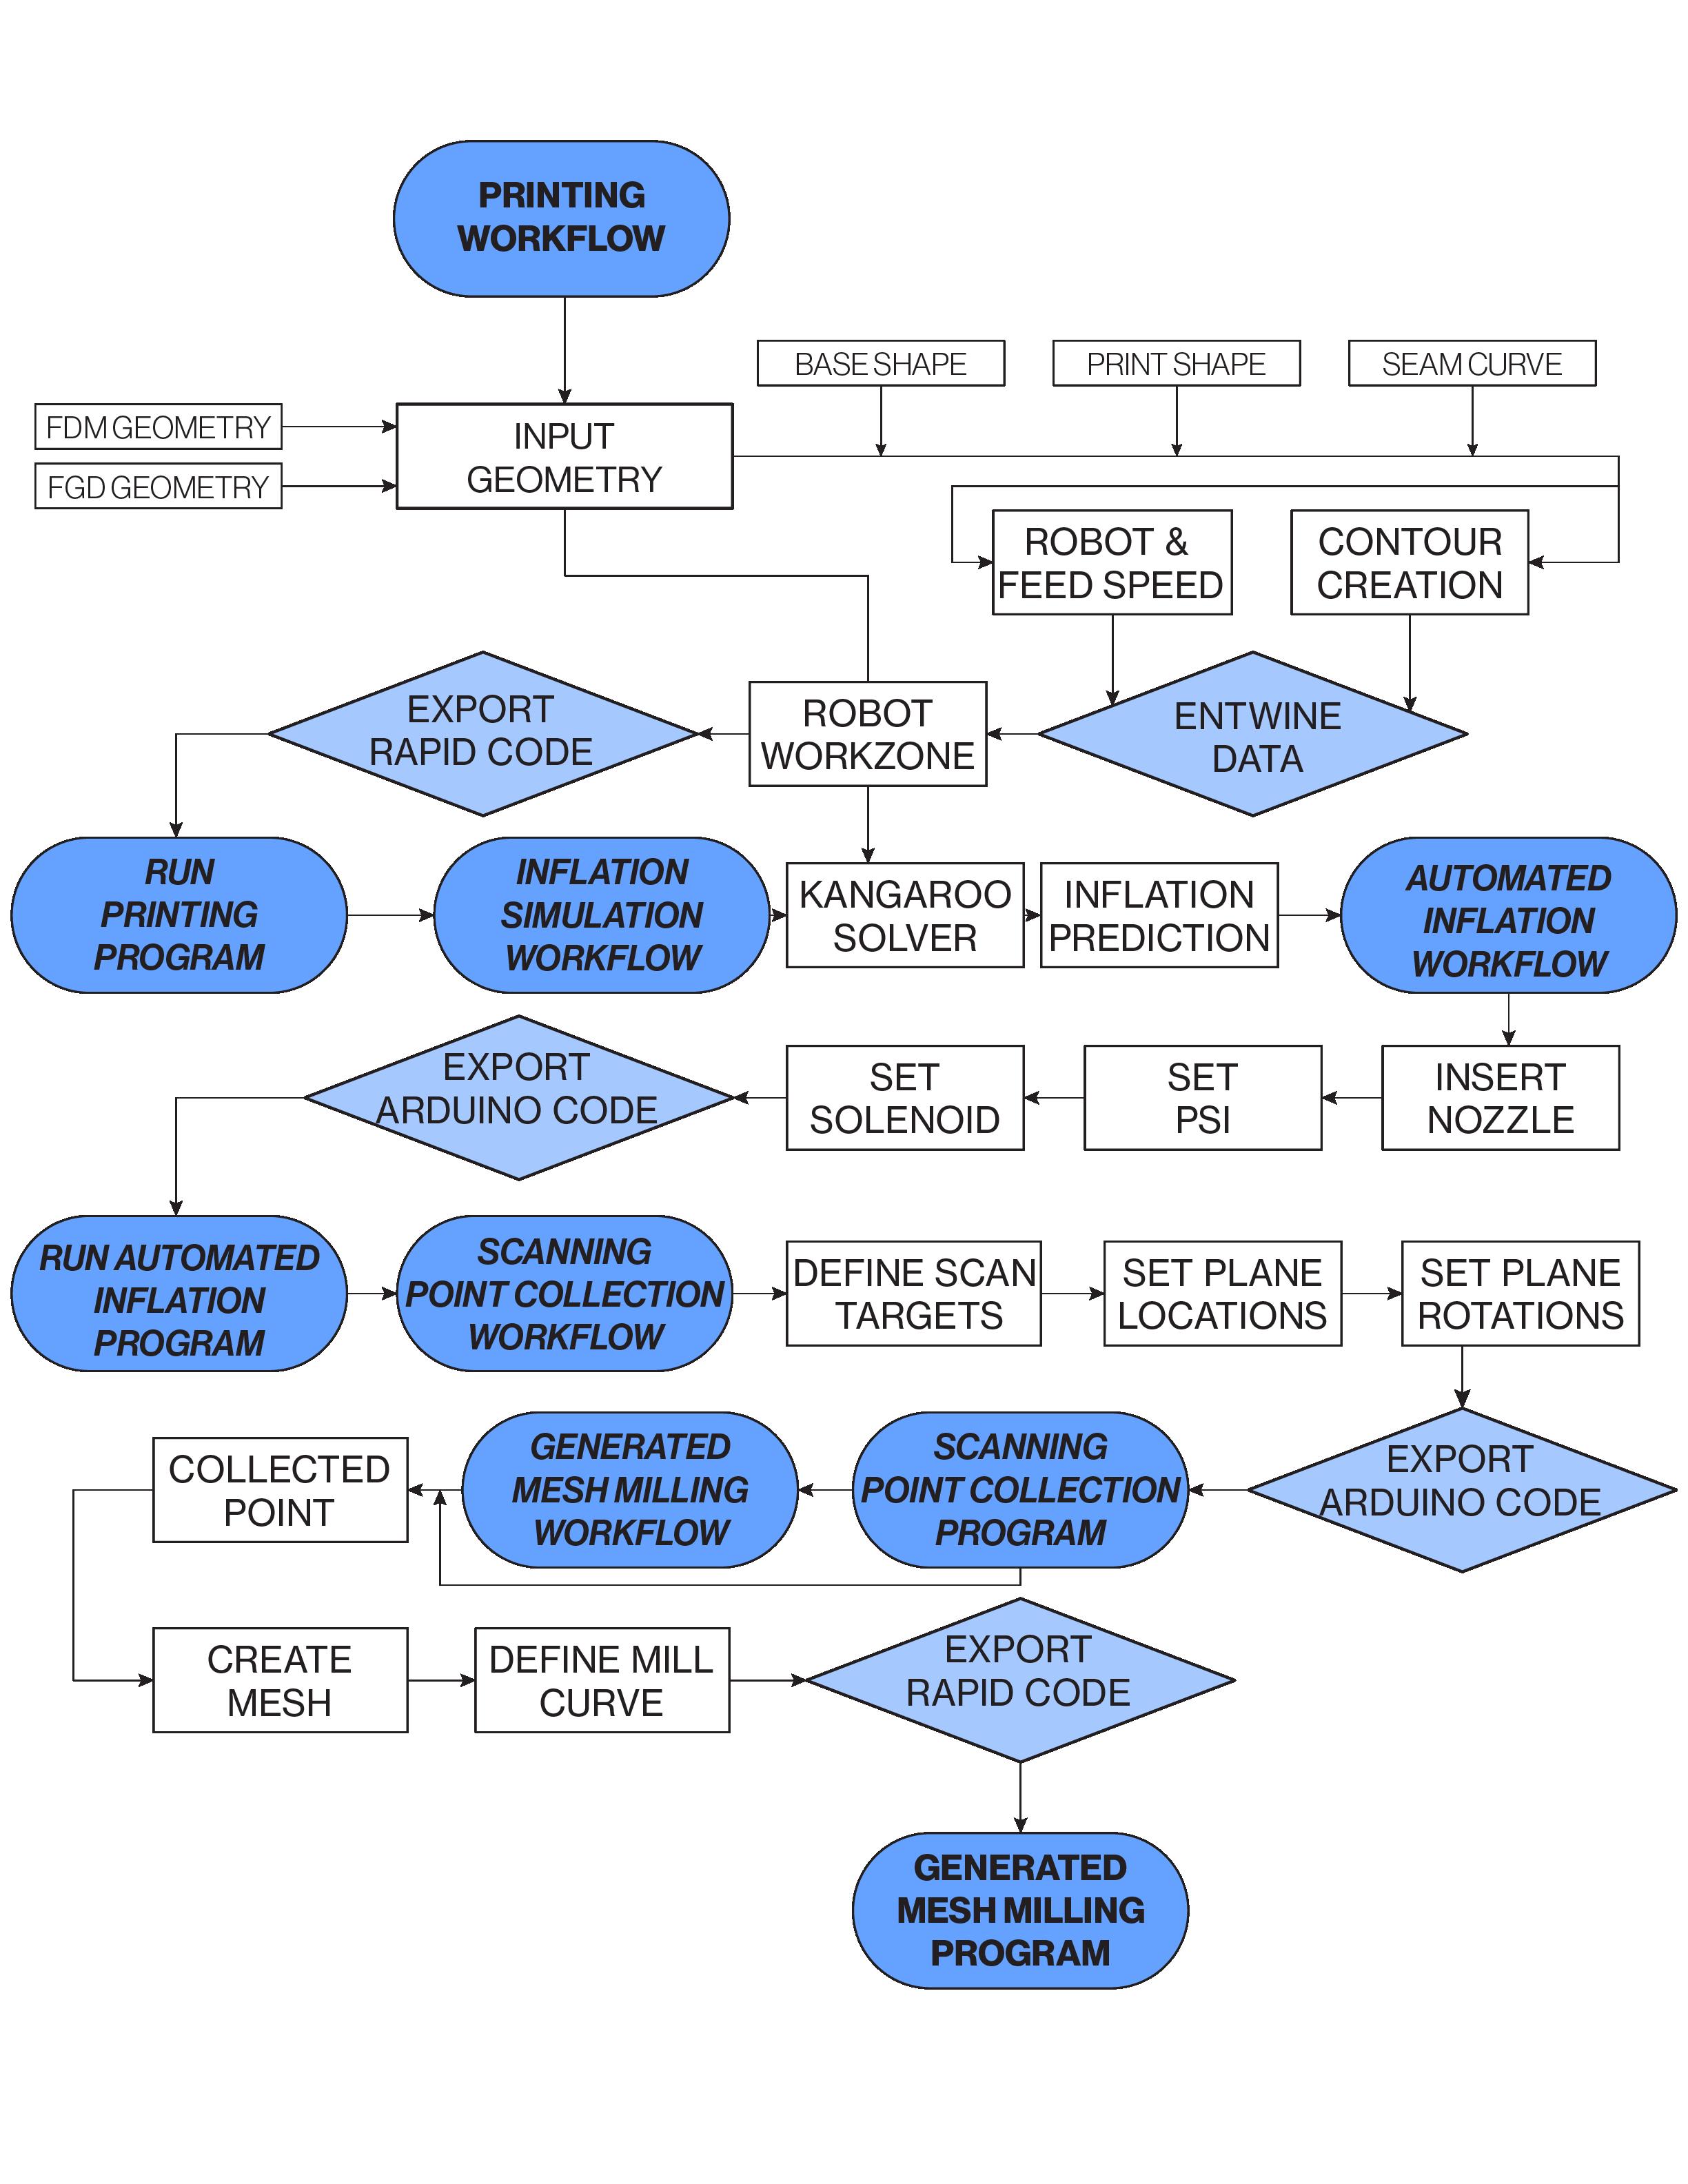
Chapter 3: Research Objectives, Questions, and Workfl ow
Research
Chapter 4: FDM Experiments - Wall Thickness & Ridges Parameters
Chapter 5: Initial Infl ation Workfl ow & Results
Chapter 6: Infl ation Simulation Workfl ow & Results Comparison
Chapter 7: FGD Experiments - Wall Thickness & Ridges Parameters
Chapter 8: Automated Infl ation
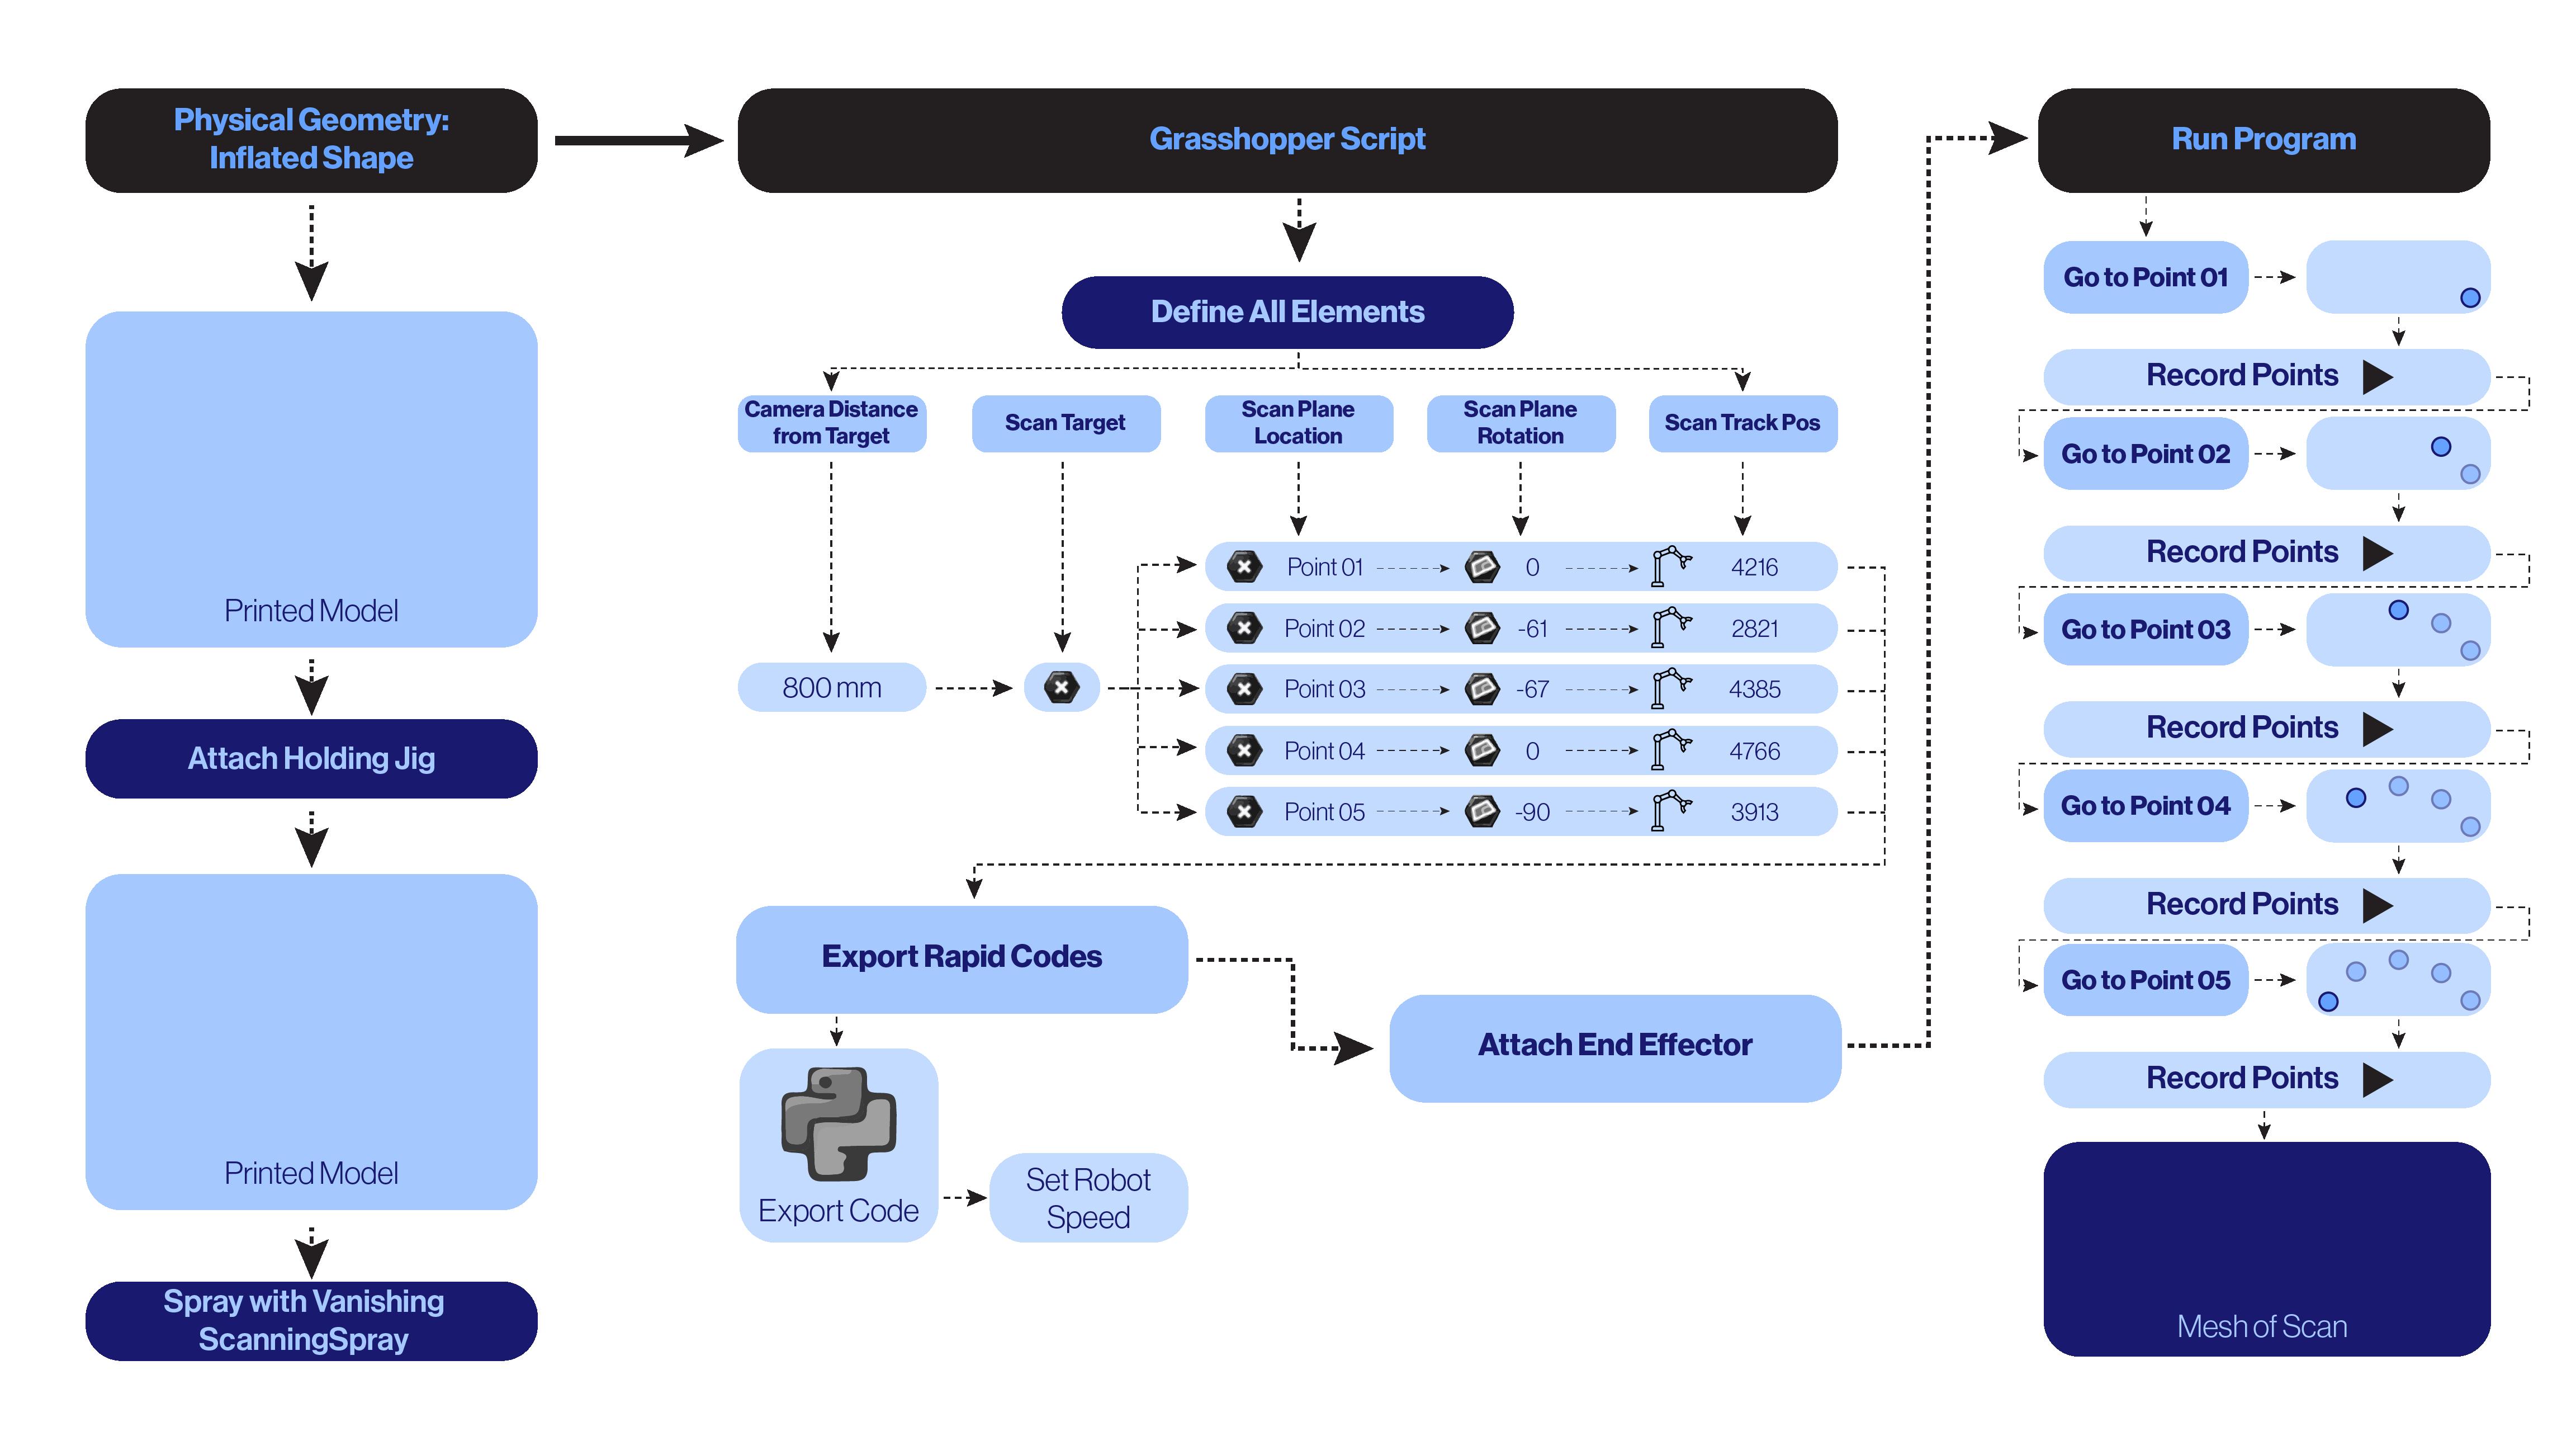
Chapter 9: Post-Processing Scanning and Milling
Chapter 10: Assembly
Chapter 11: Grid System & Full Scale Prototype
Chapter 12: Building Application - Overall Pavilion Proposal
Acknowledgements
References
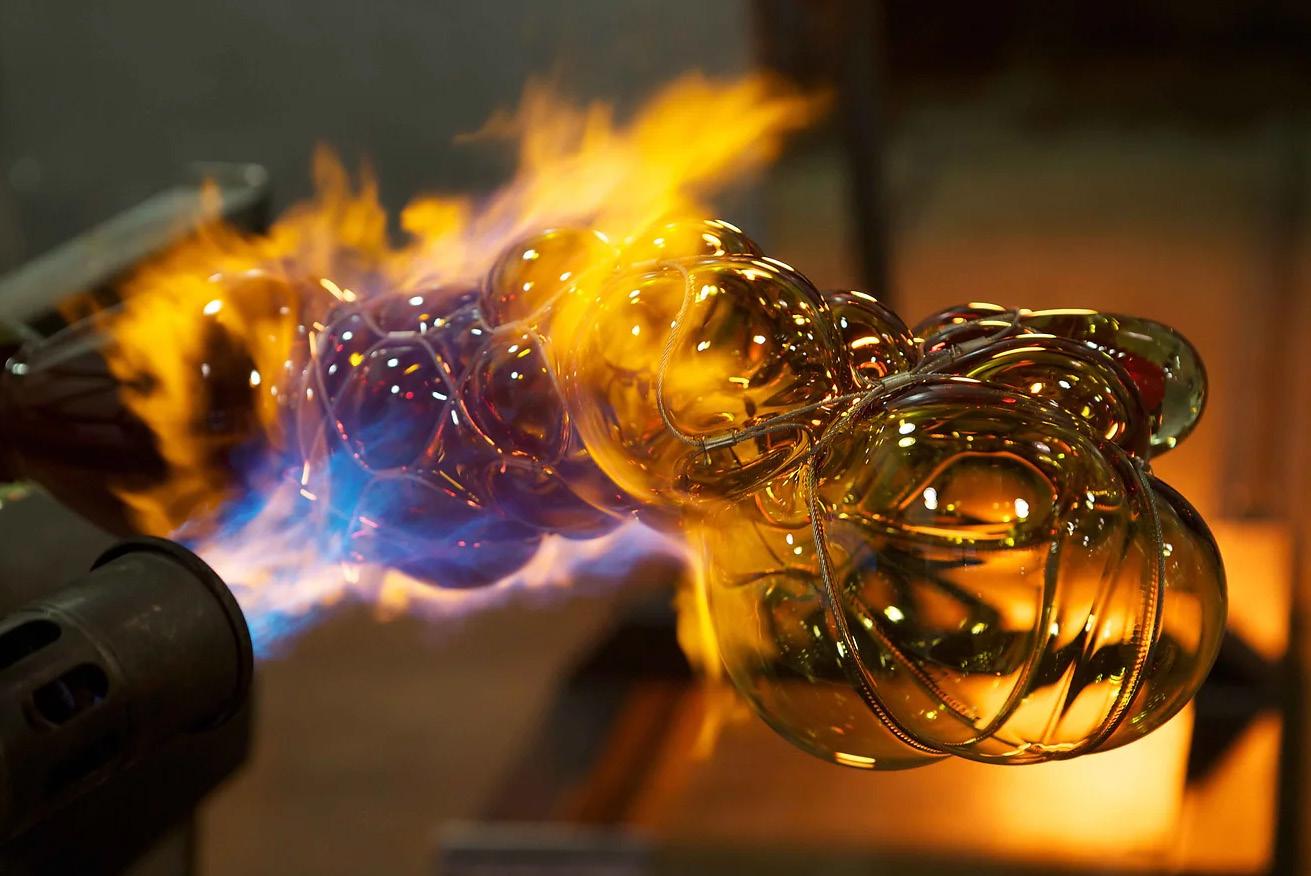
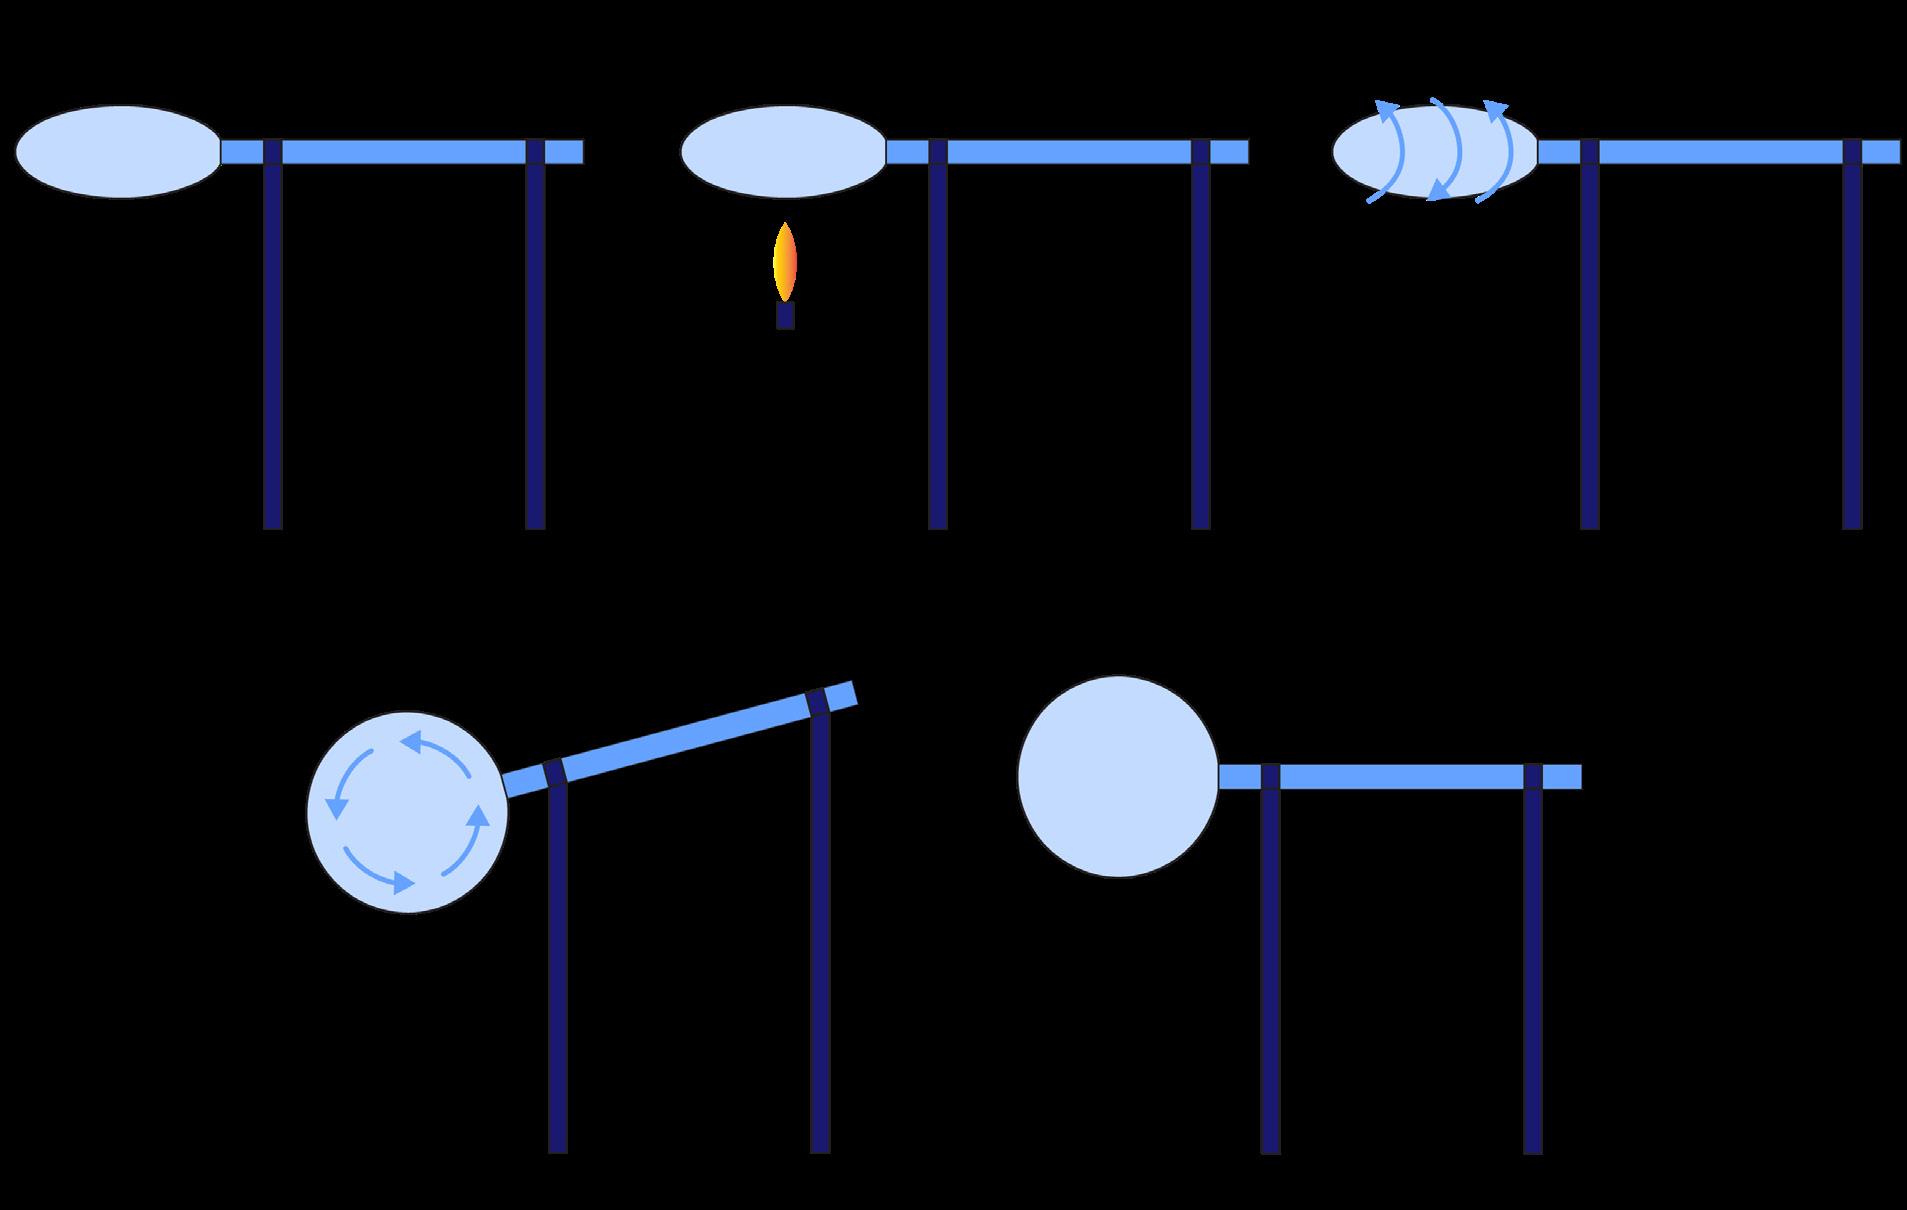
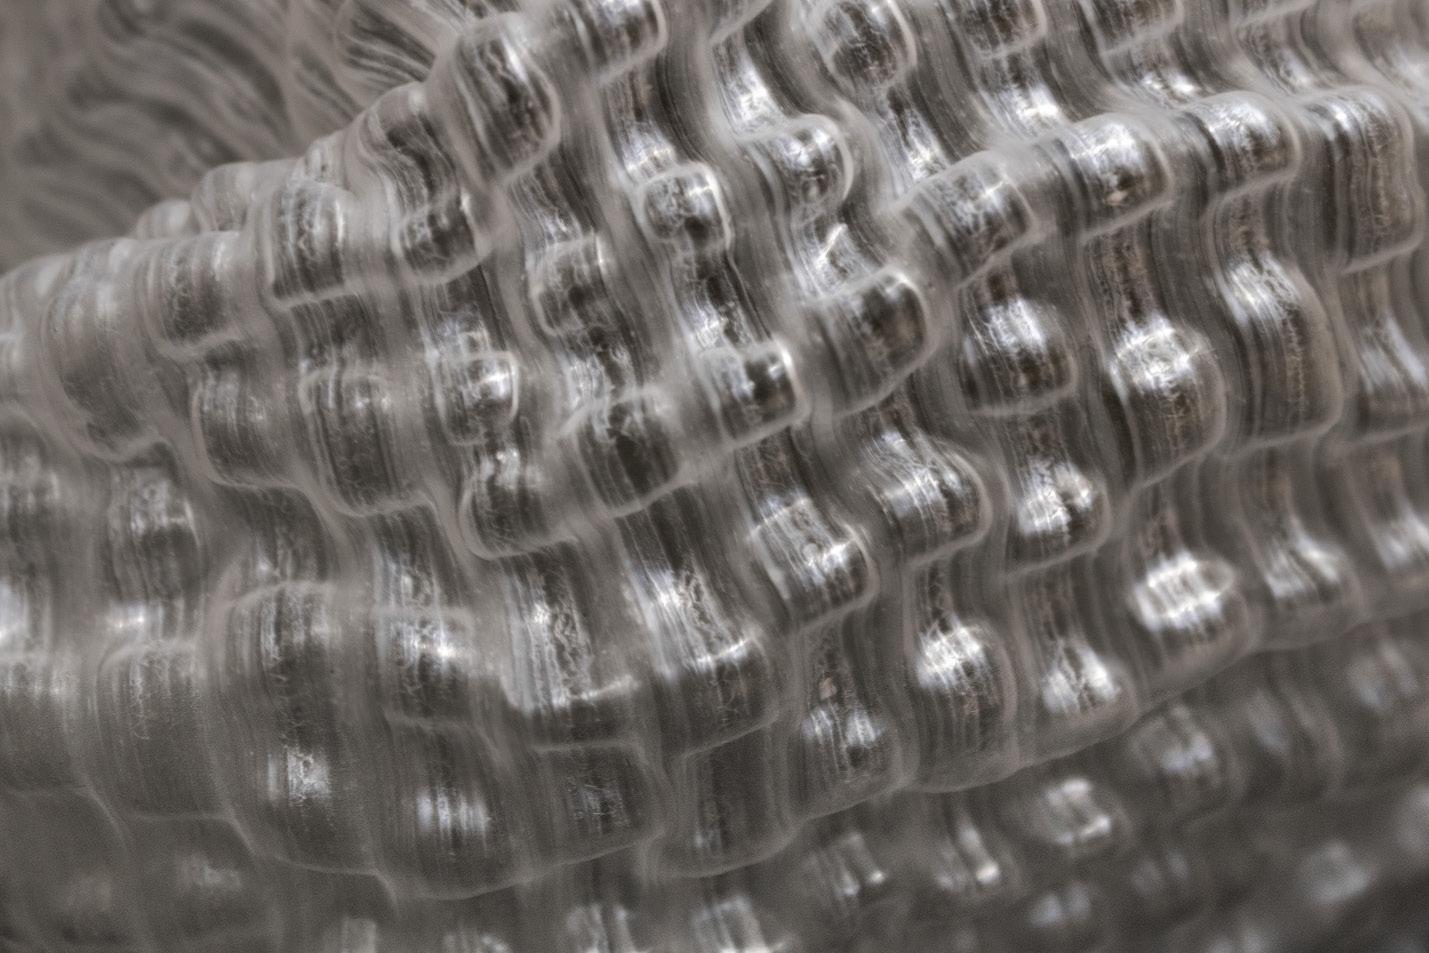
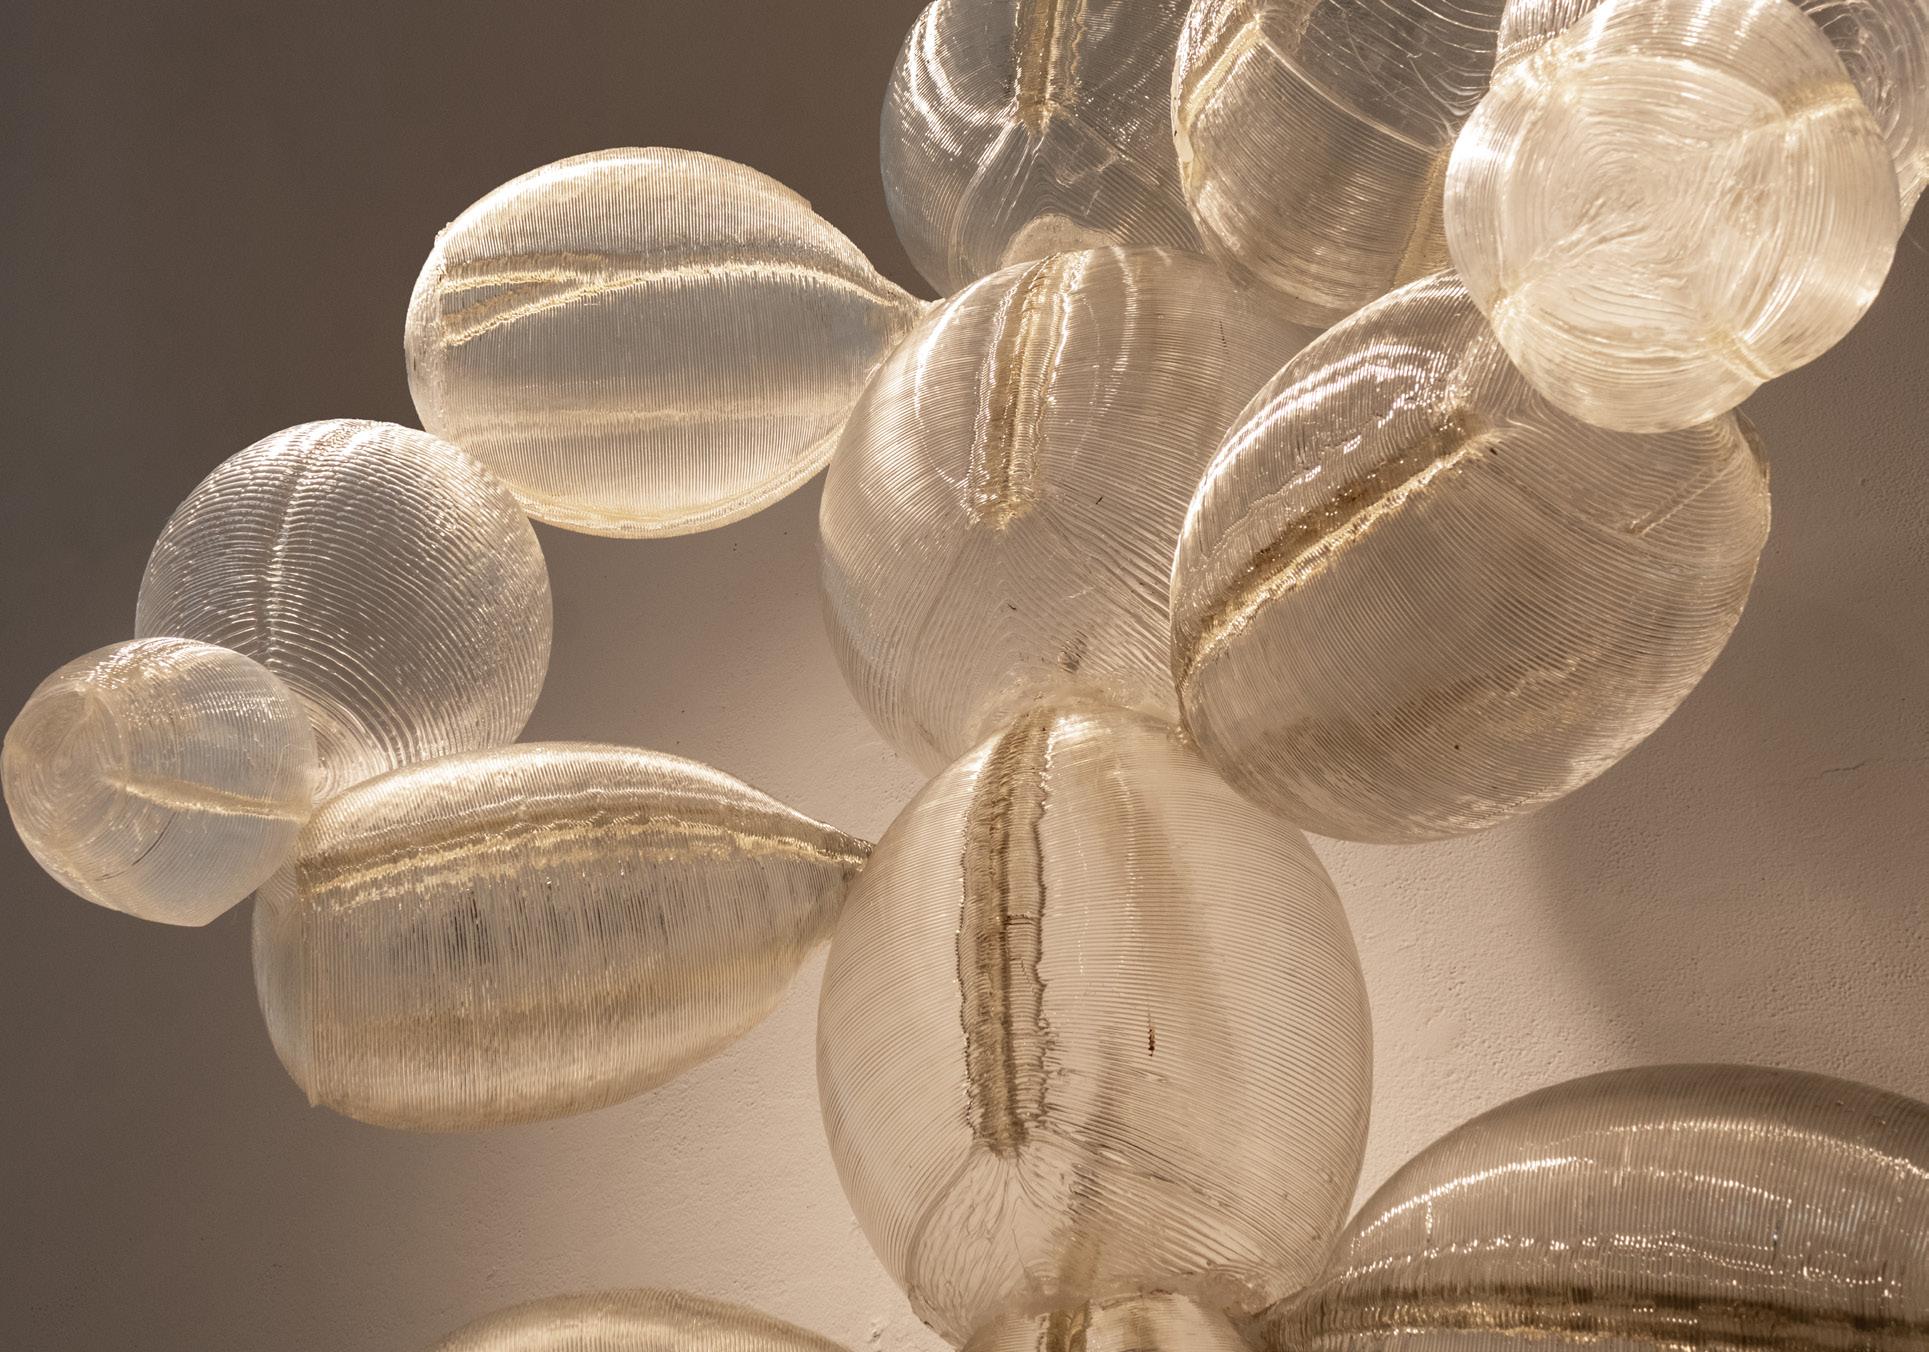
Our research relates to the artisanal and industrial processes of glass blowing and thermoplastic blow molding for pet bottles and similar materials.
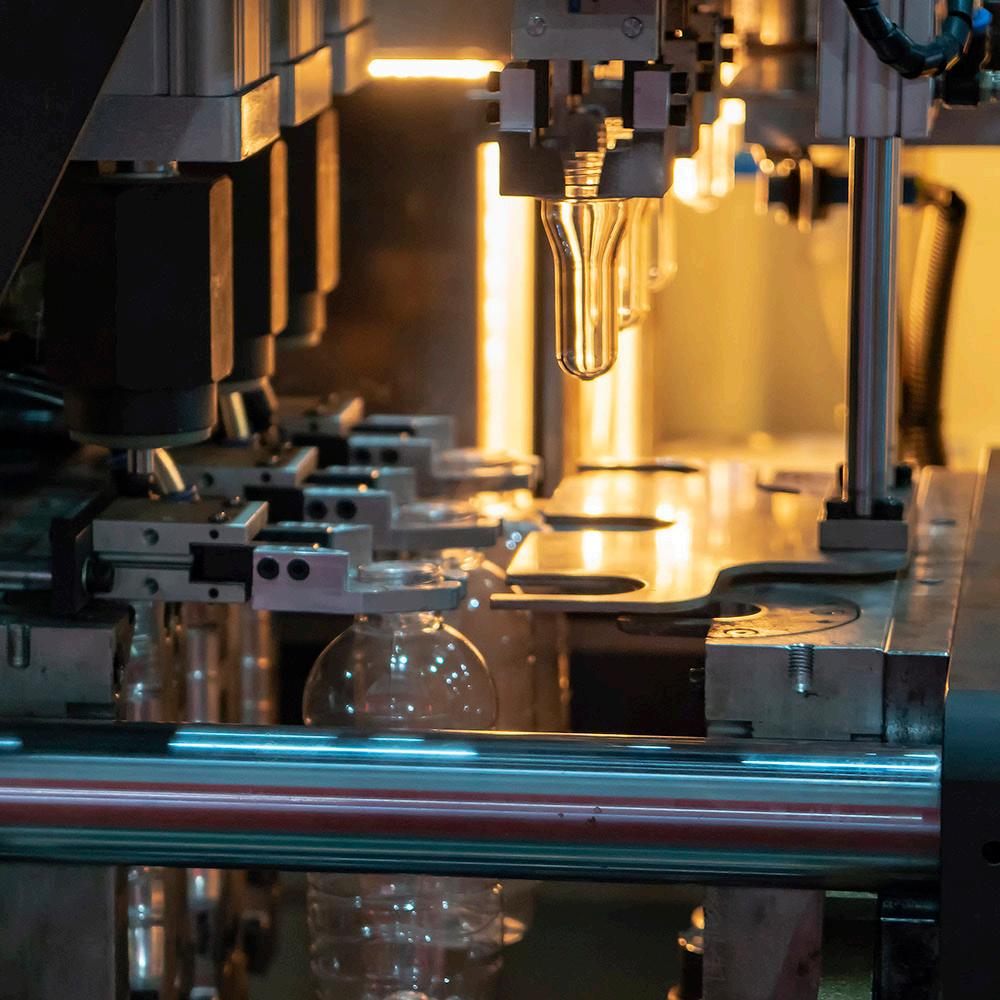
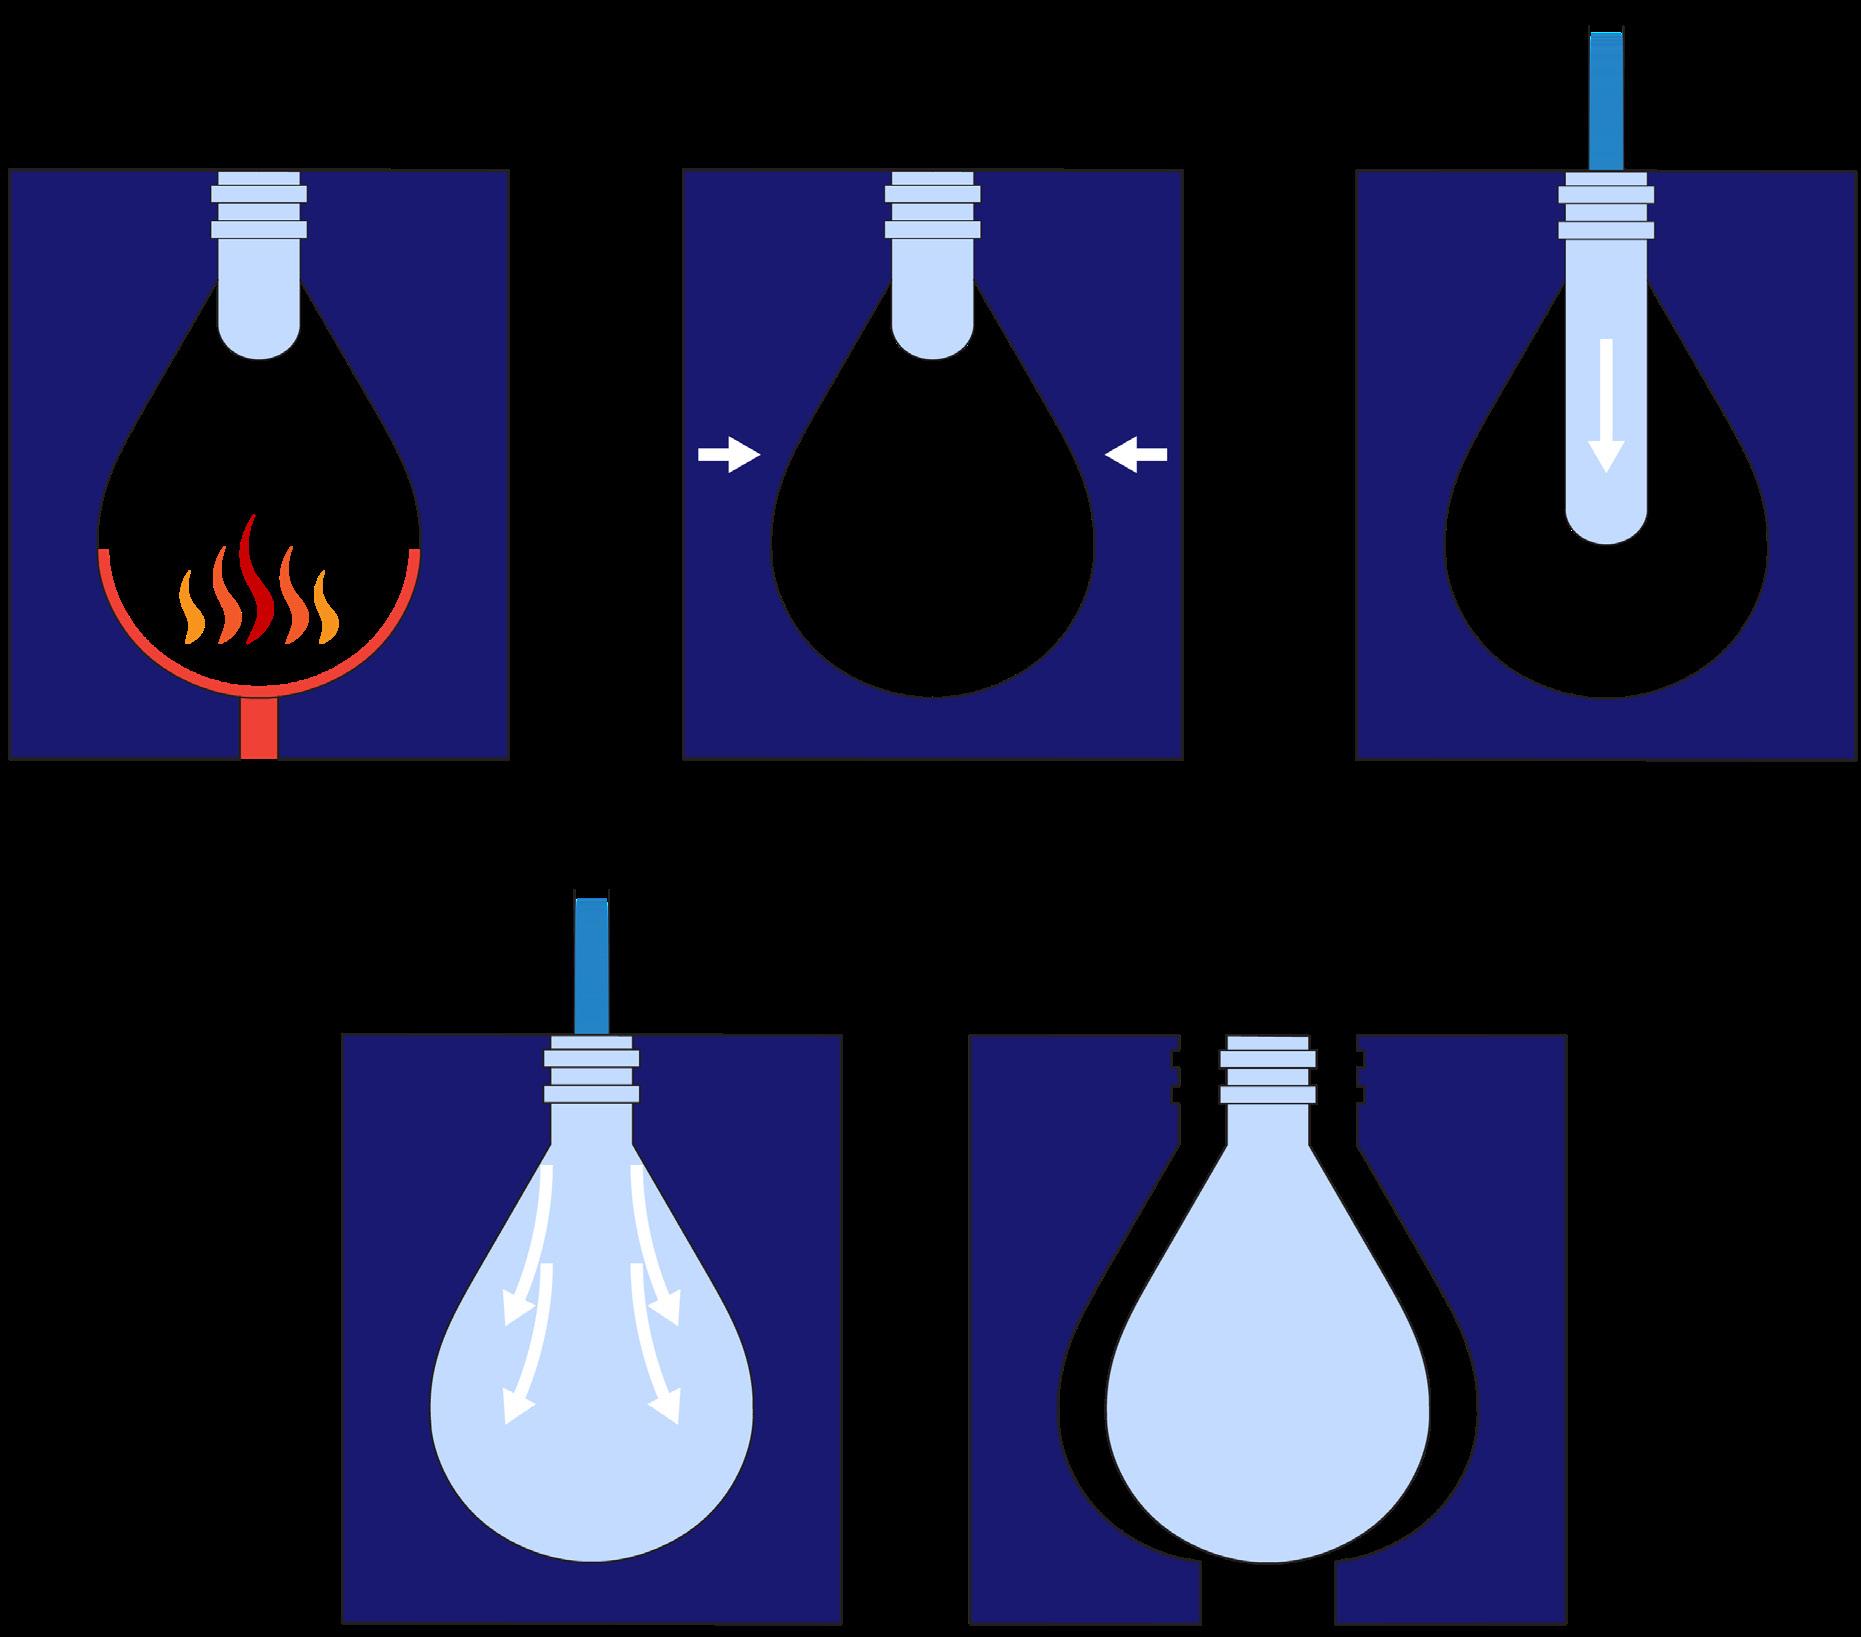
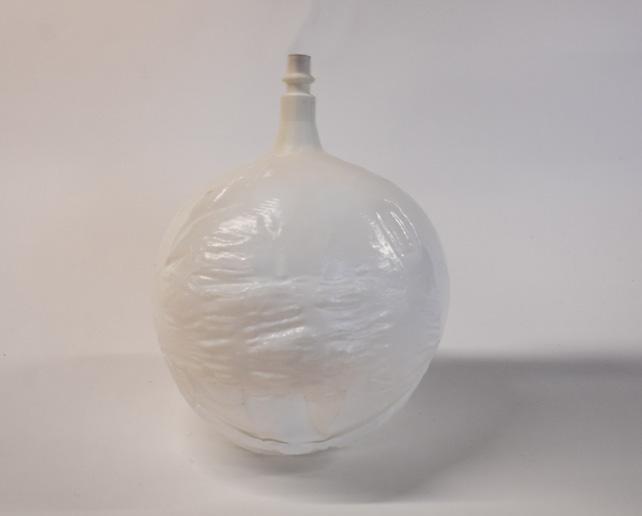
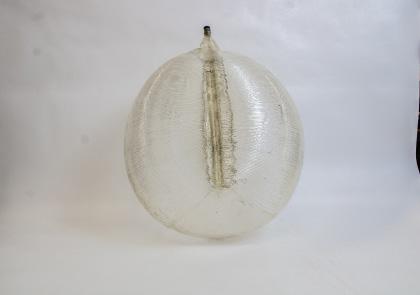
Both processes commense with a small preform to become a larger object. While blow molding relies on a mold research has been undertaken into blow forming without molds from 3D printed preforms.
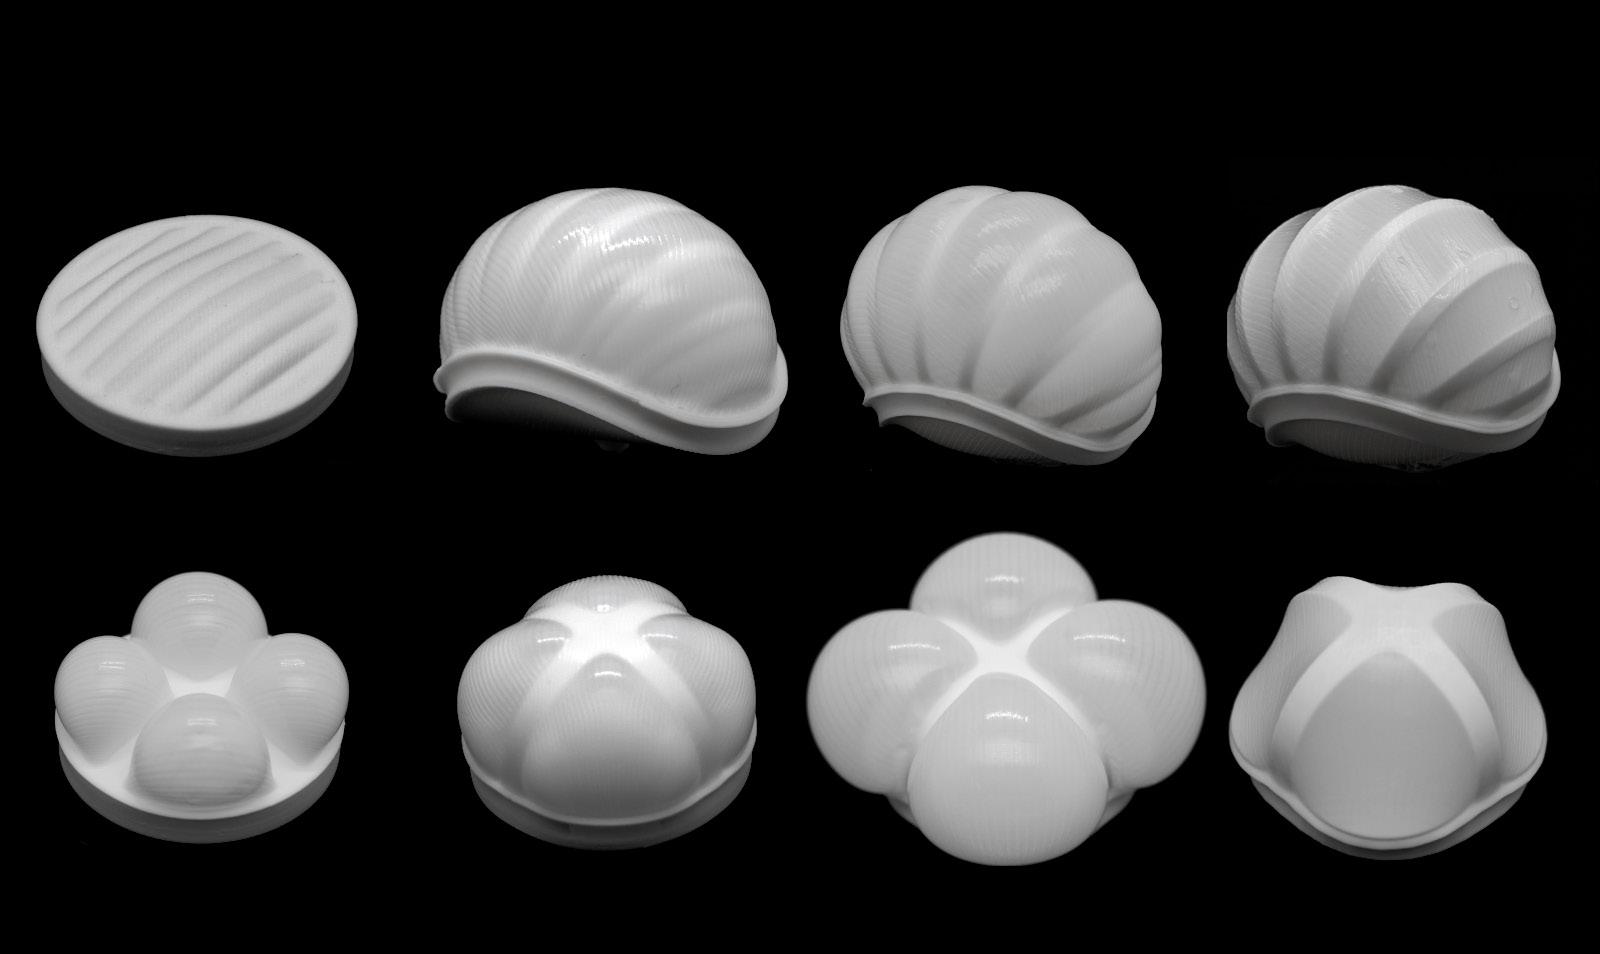
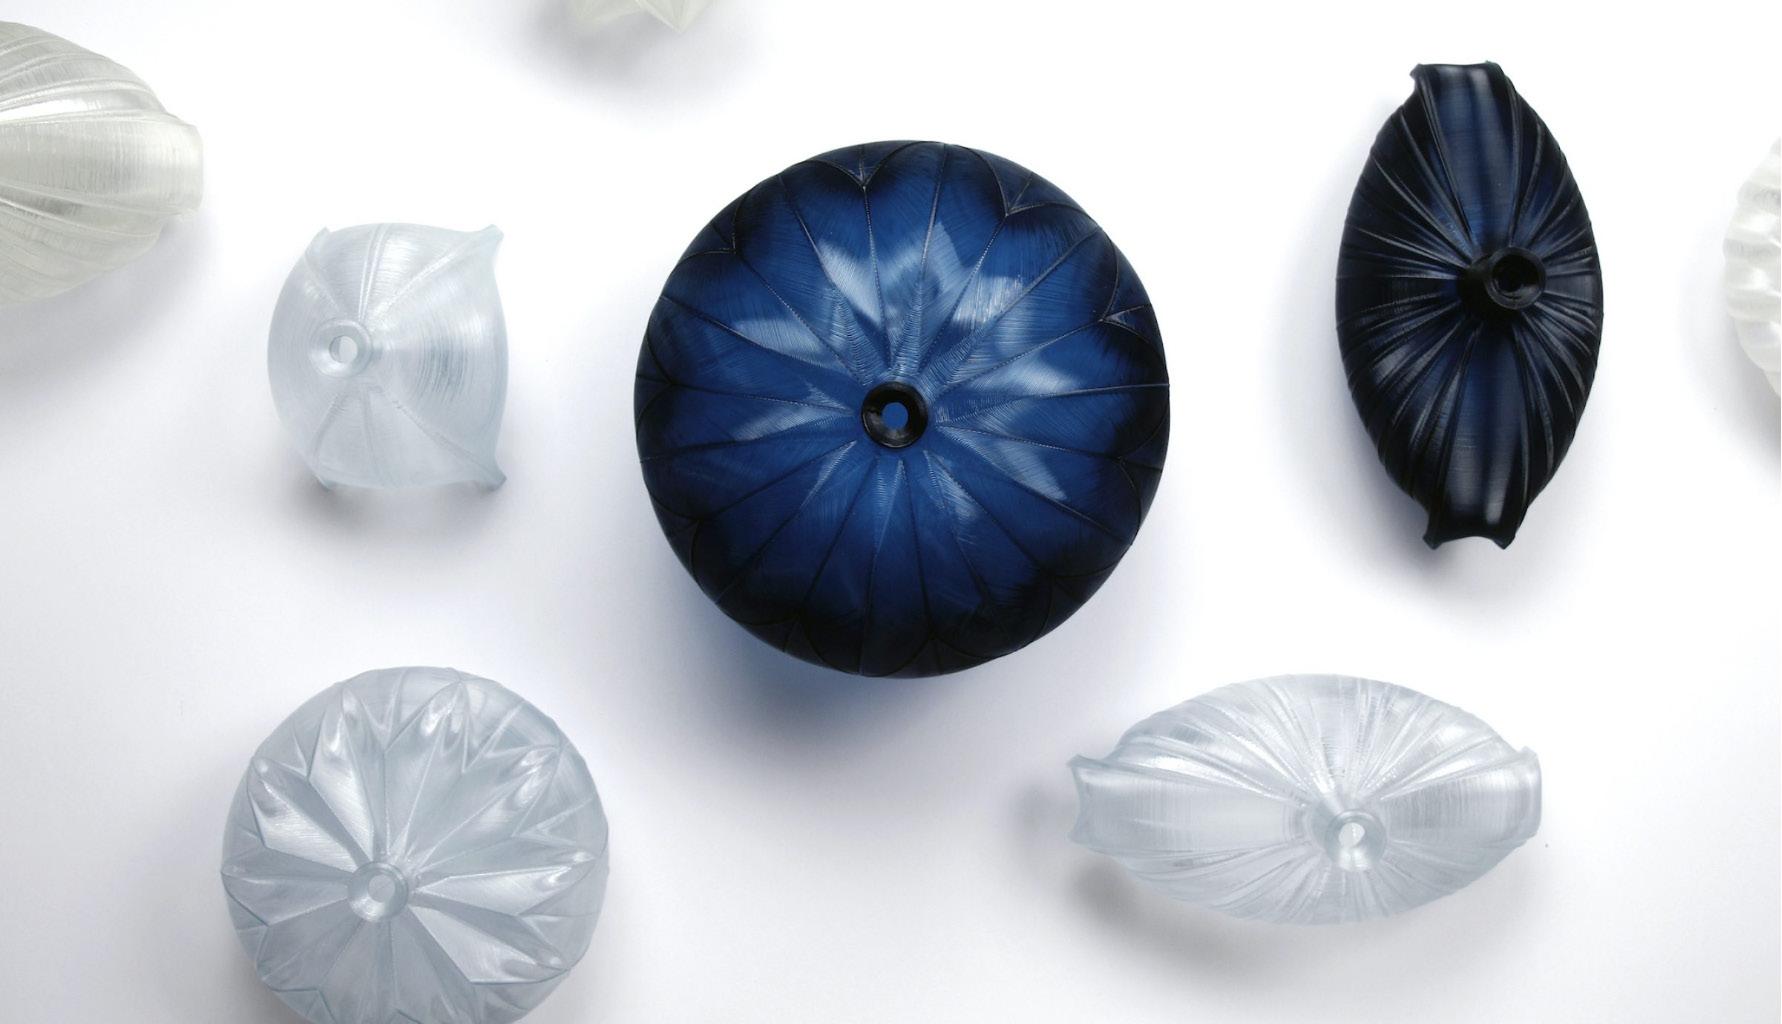
PneuFab lab’s research on inflated PLA preforms achieved a technique to alter the shape of a preform using pressure and heat. The project claimed that PLA can be inflated and heated beyond its glass temperature and less than its melting temperature, offering Airformatics an approach to inflate geometrically informed preforms that are FDM printed objects deducing the final form based on the preform.
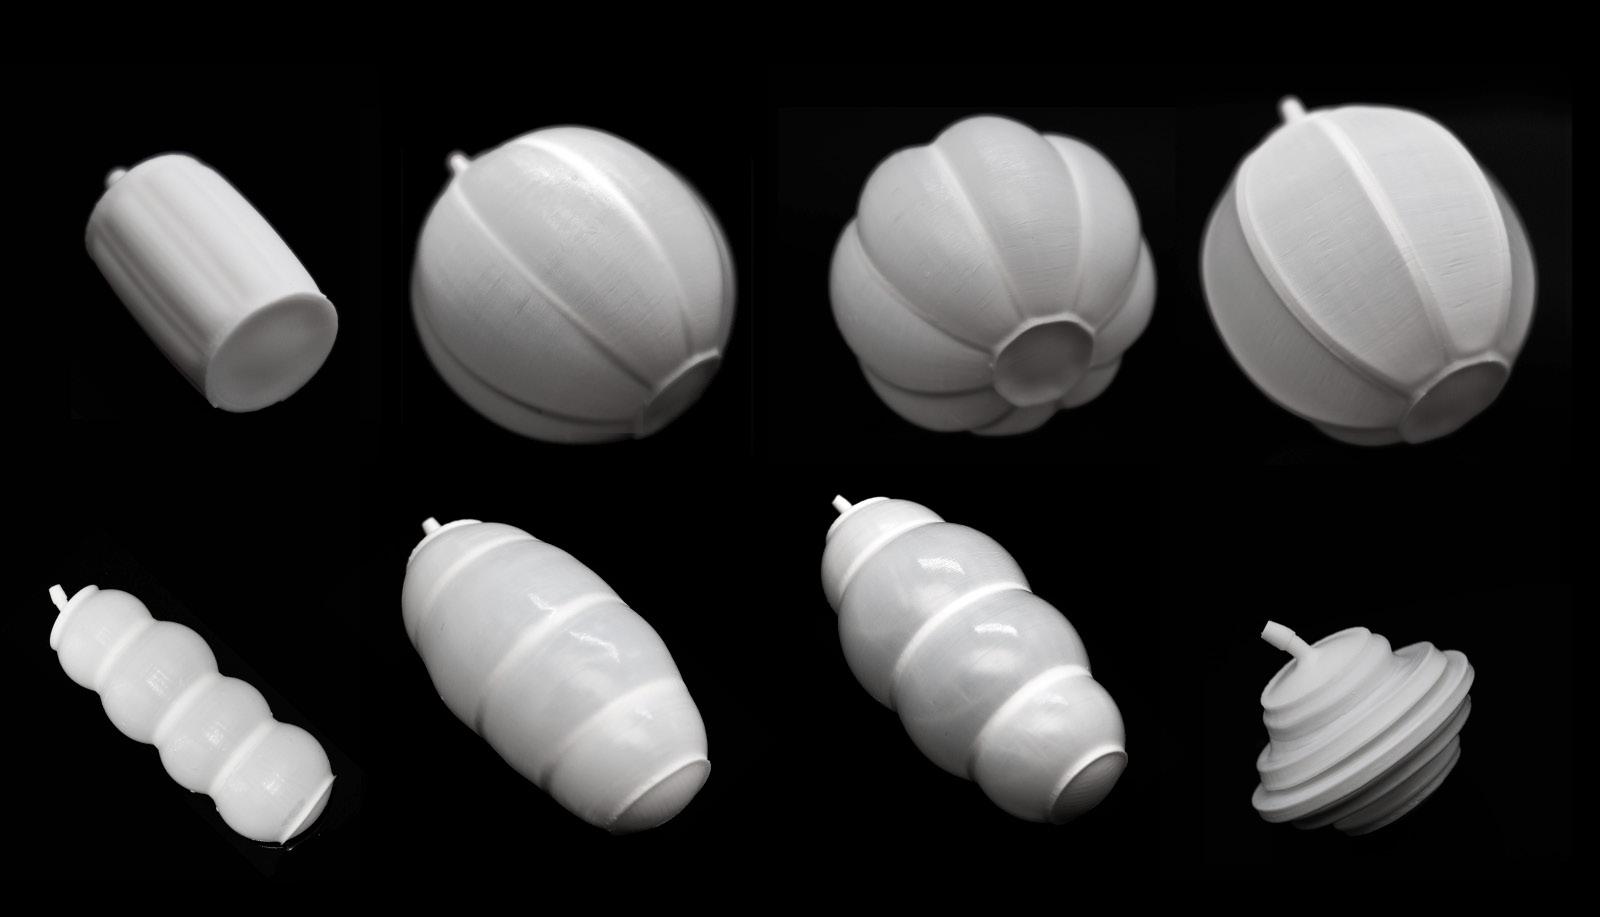
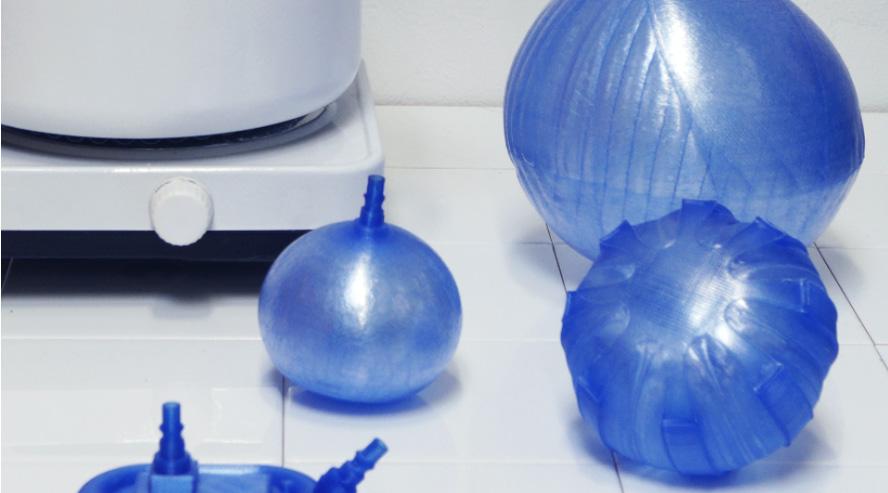
Fillip Studios project Aera Fabrica experiments with inflating 3D printed PLA parts to explore aesthetic possibilities. They recognize the 3D-printed shape determines the final form removing the need for a mold. These experiments have utilized desktop filament based 3D printers and don’t offer an approach to larger scale fabrication and unsuitable for architectural applications.
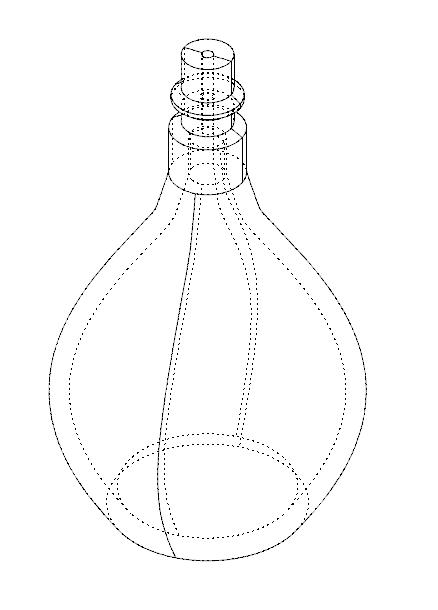
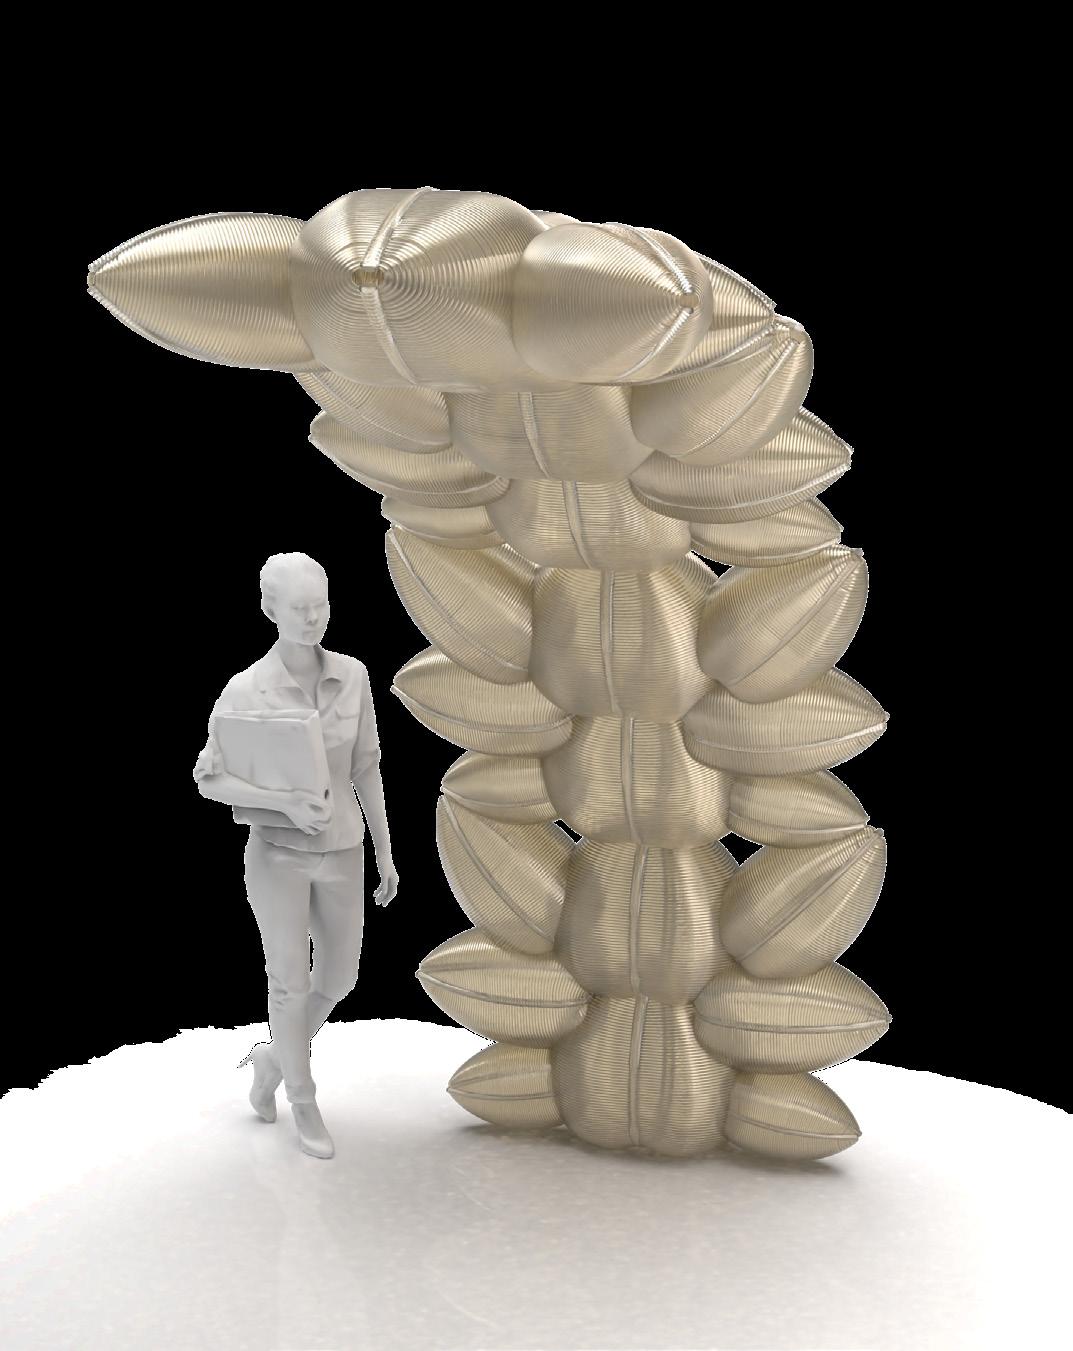
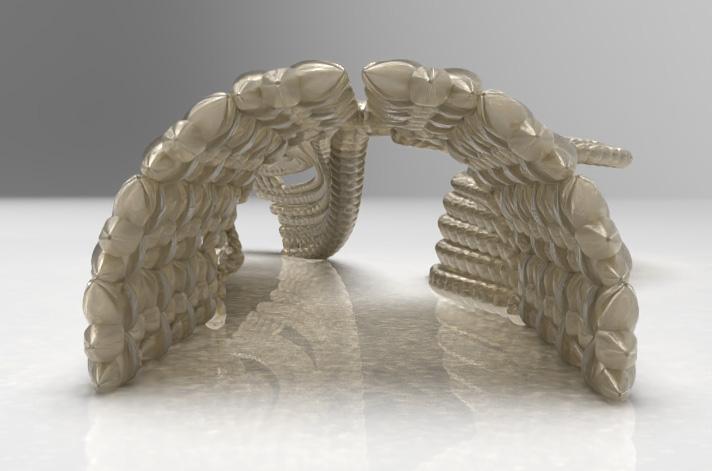
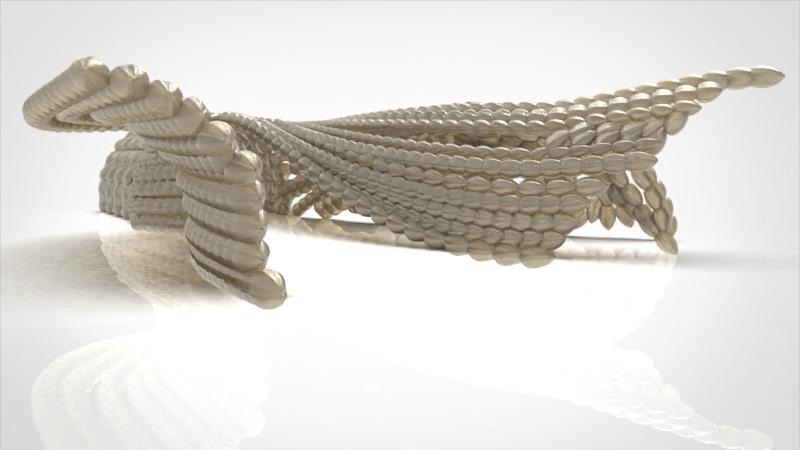
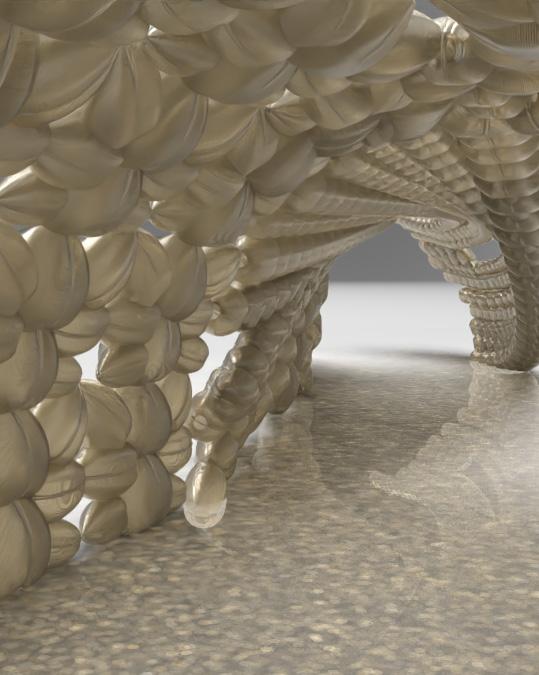
Develop a blow forming manufacturing process that utilizes industrial manufacturing for inflation of variably shaped preforms.
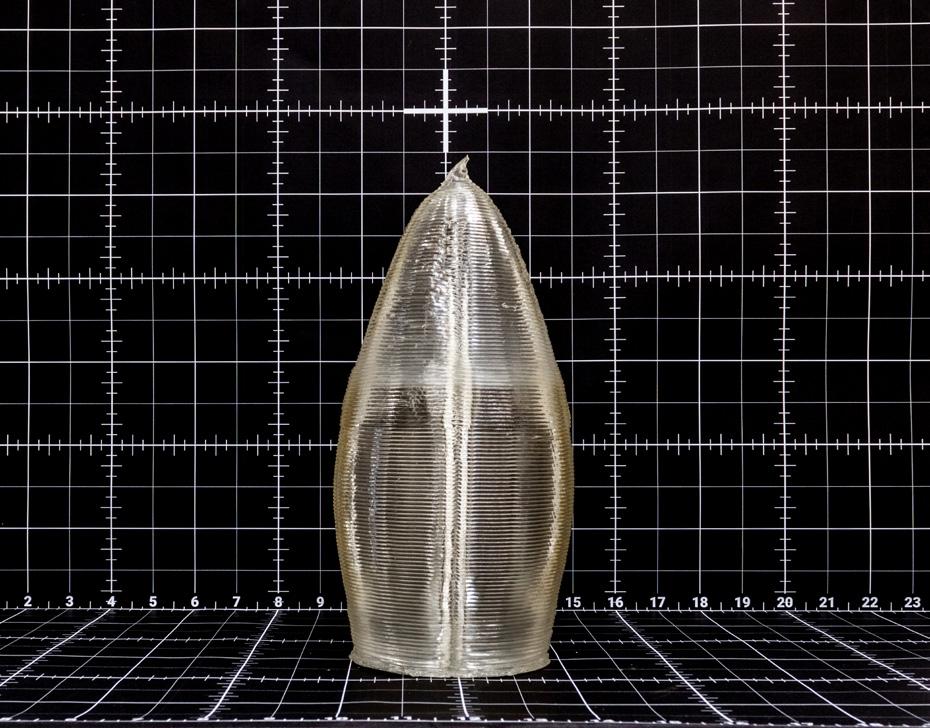
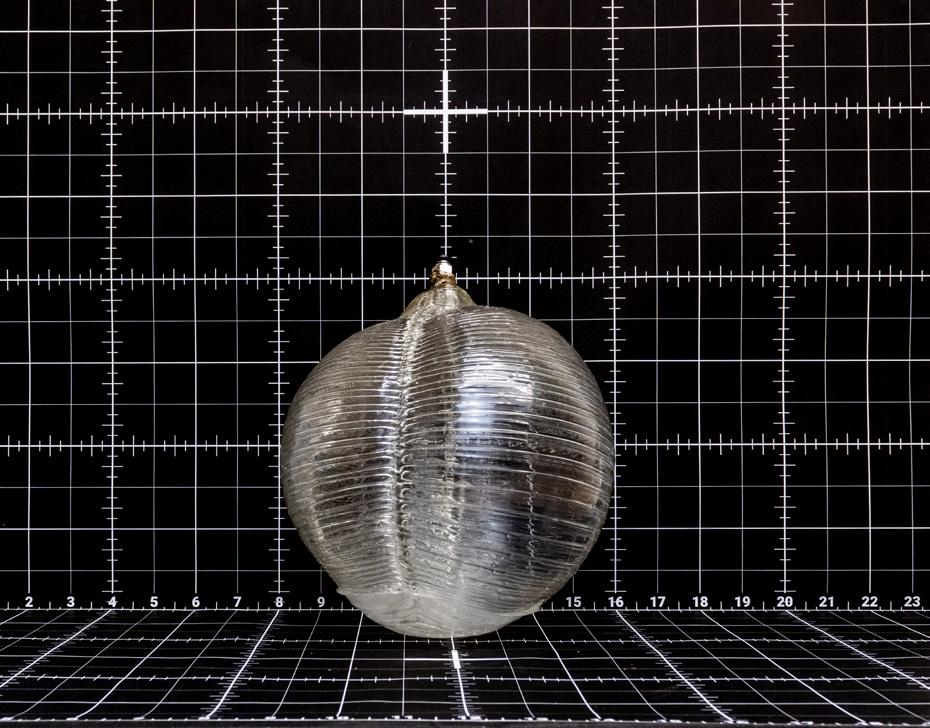
Could the inflation of thermoplastic preforms be a suitable manufacturing method to create thin-walled high volume architectural components?
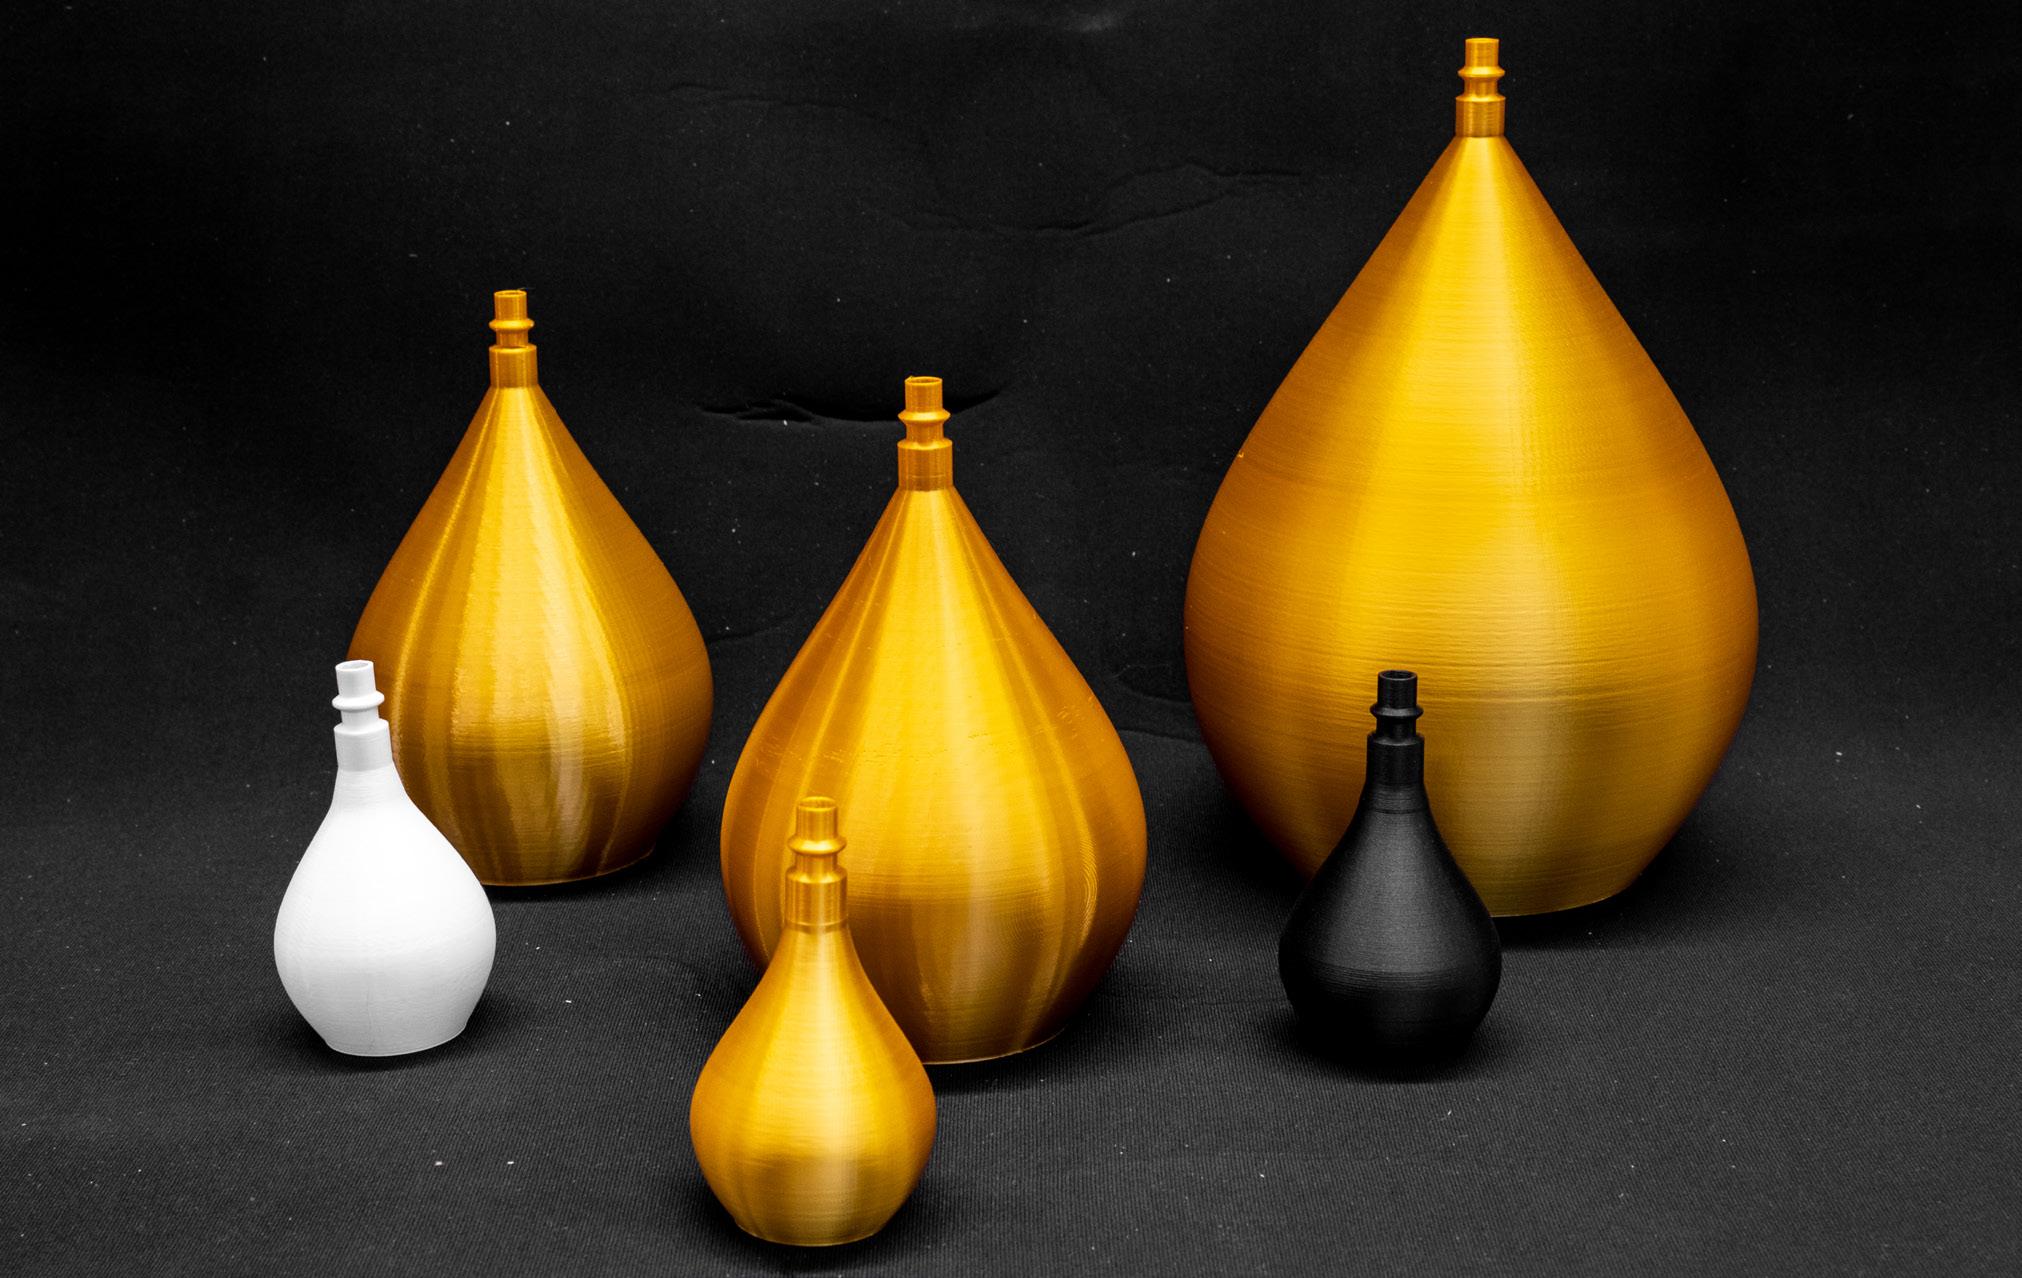
What is the ideal preform shapes for controlled inflation formation?
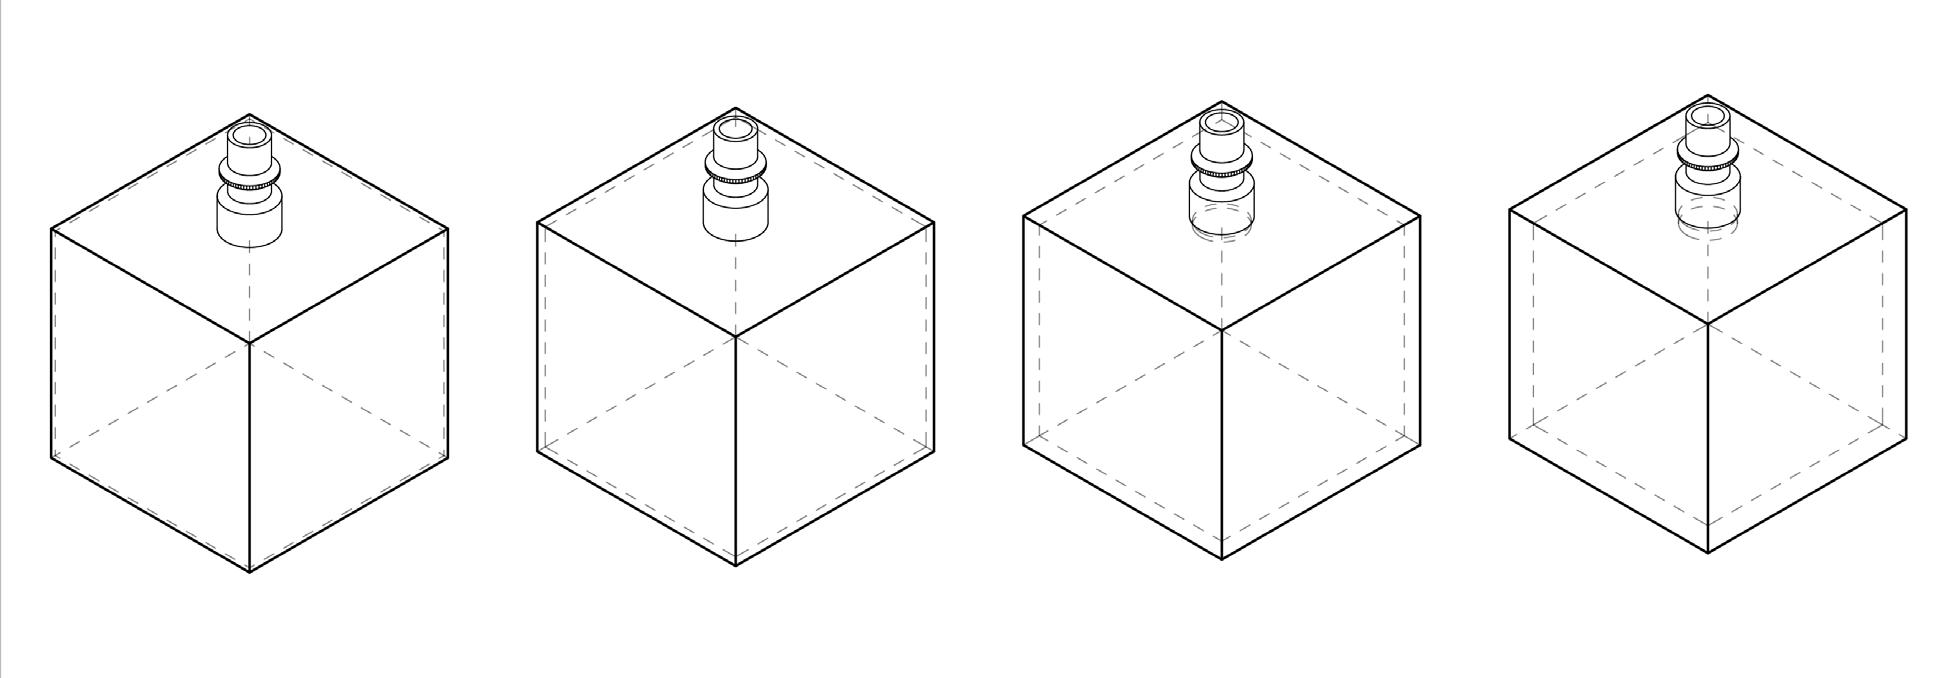
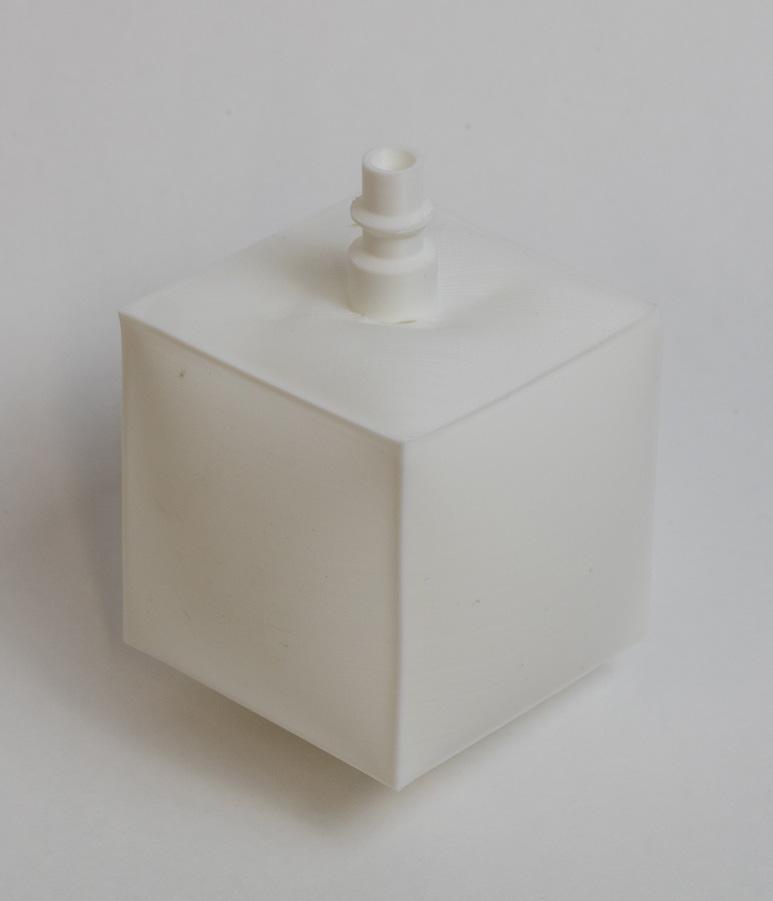
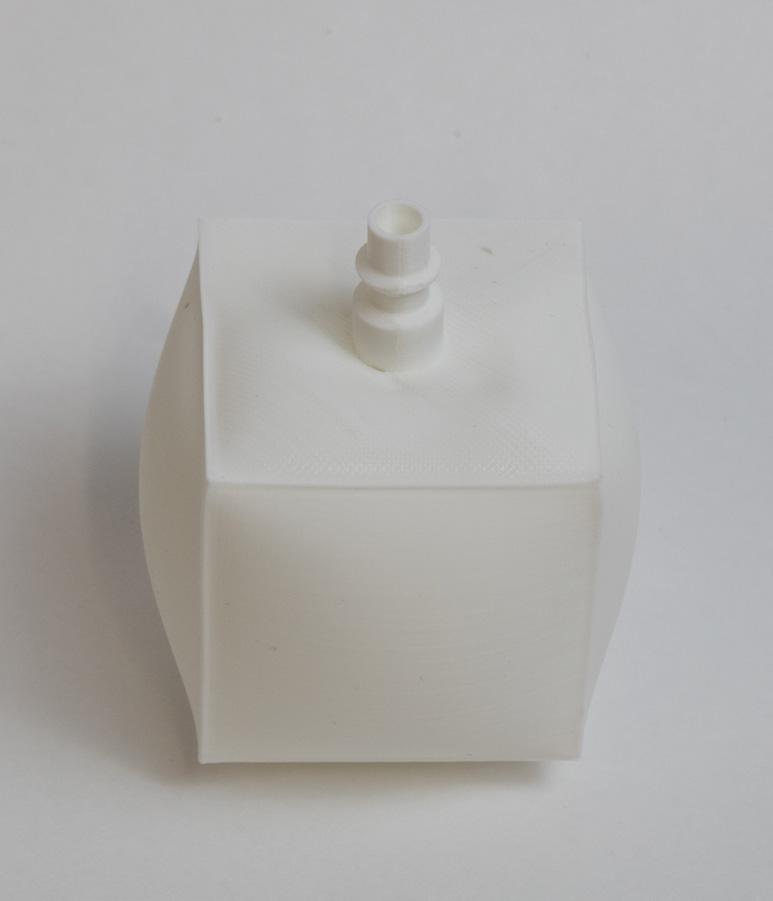
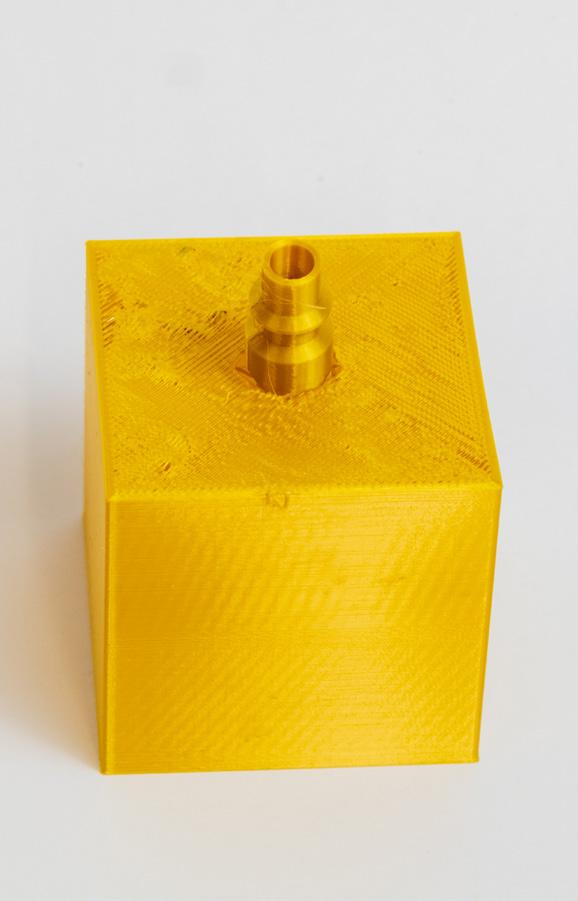
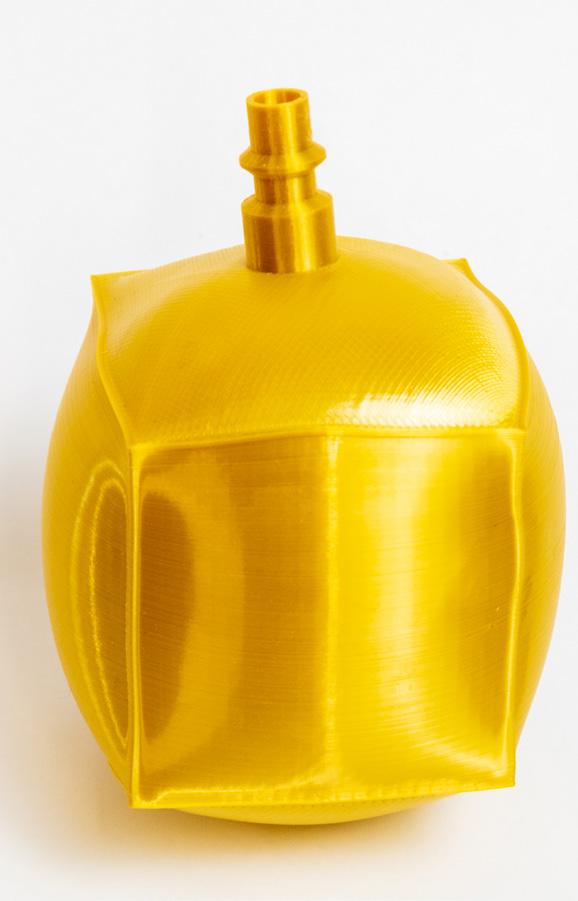
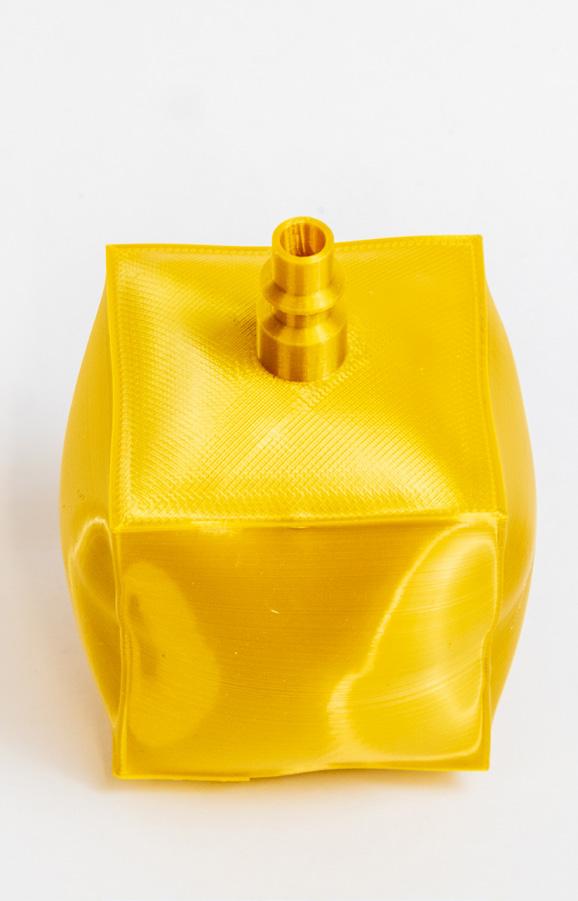
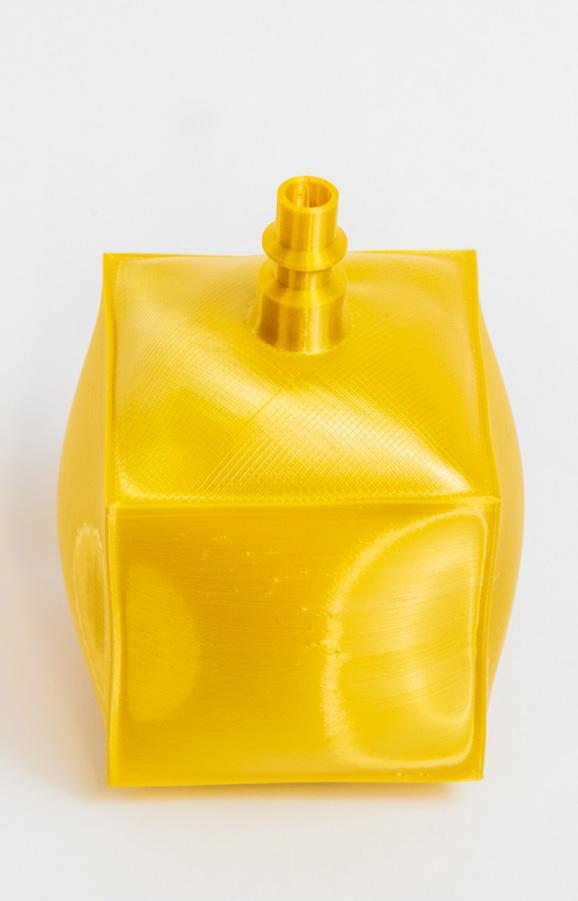
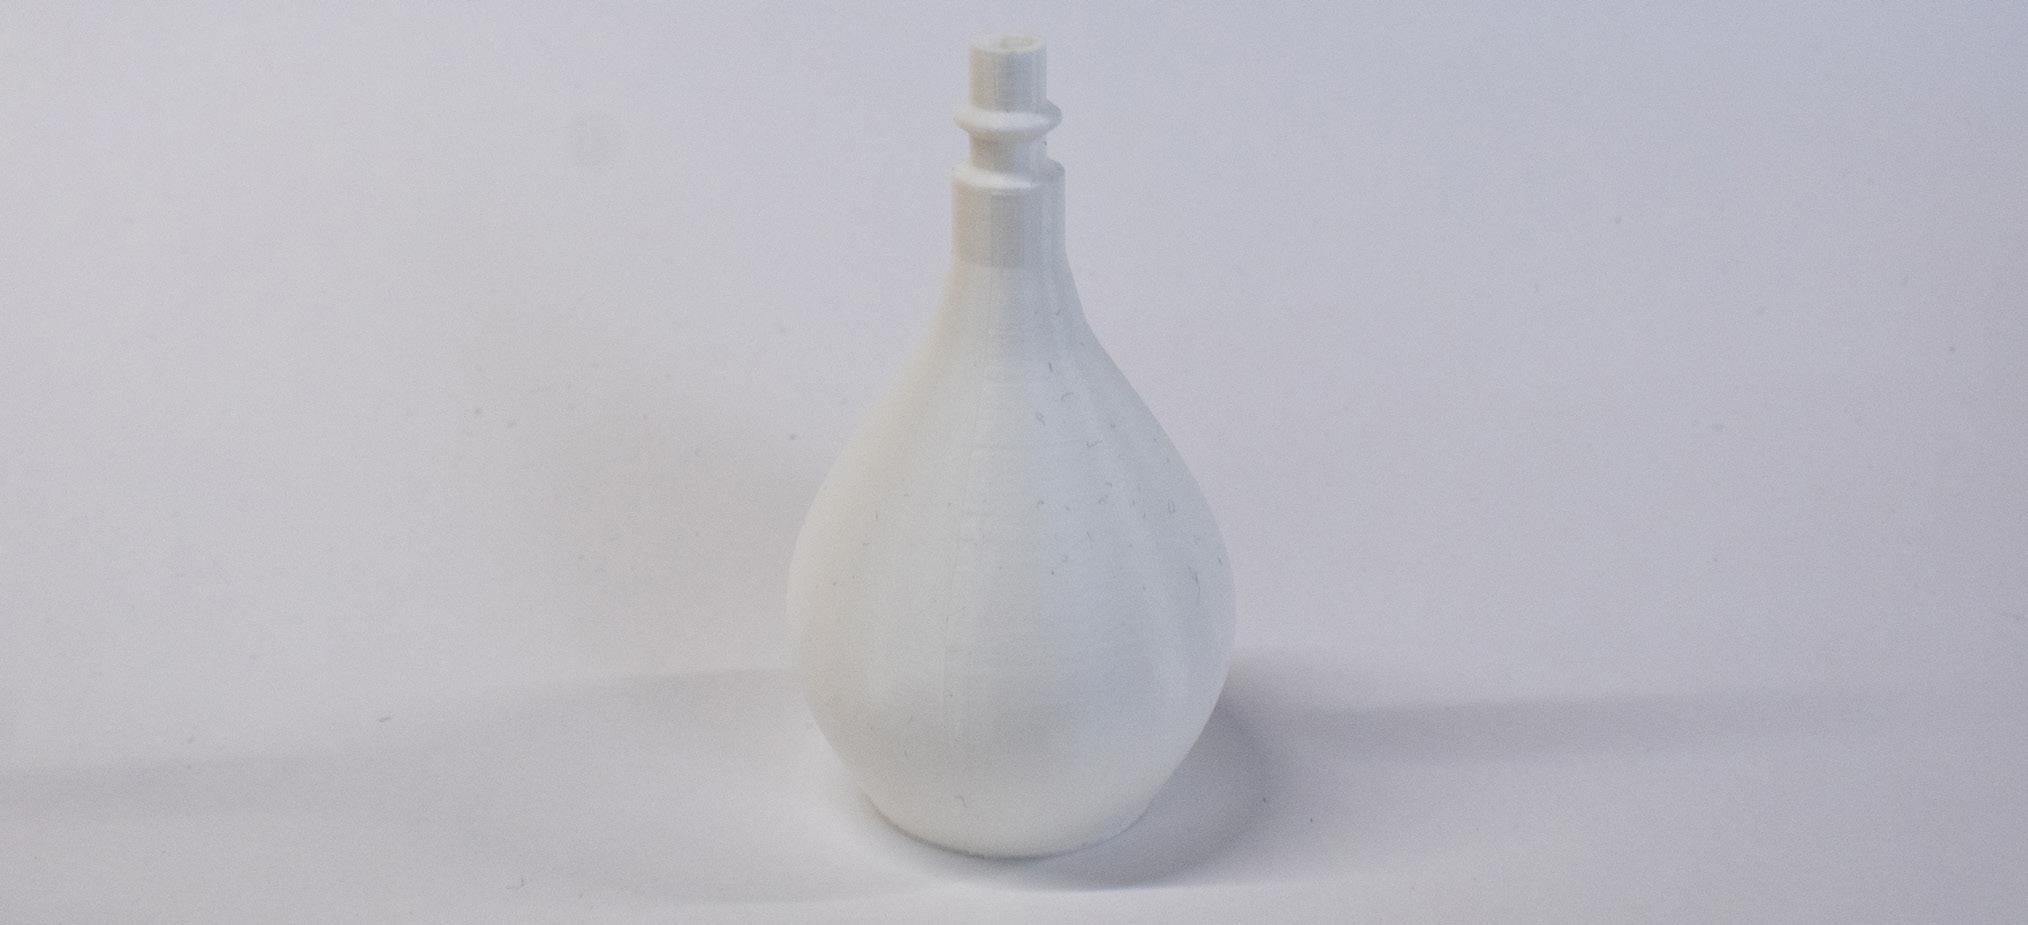
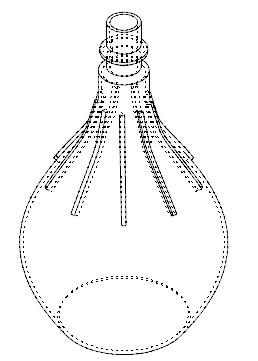
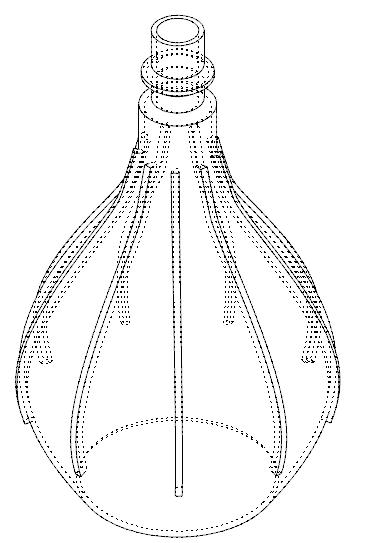
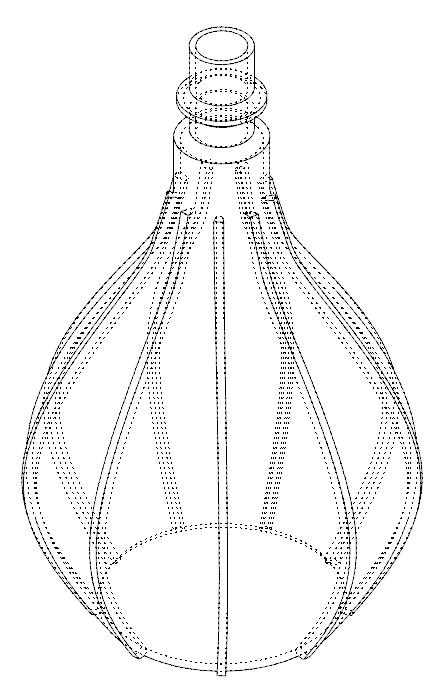
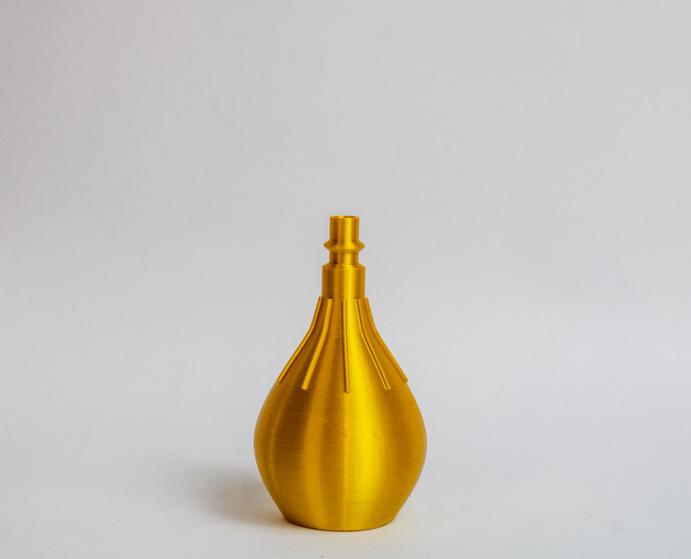
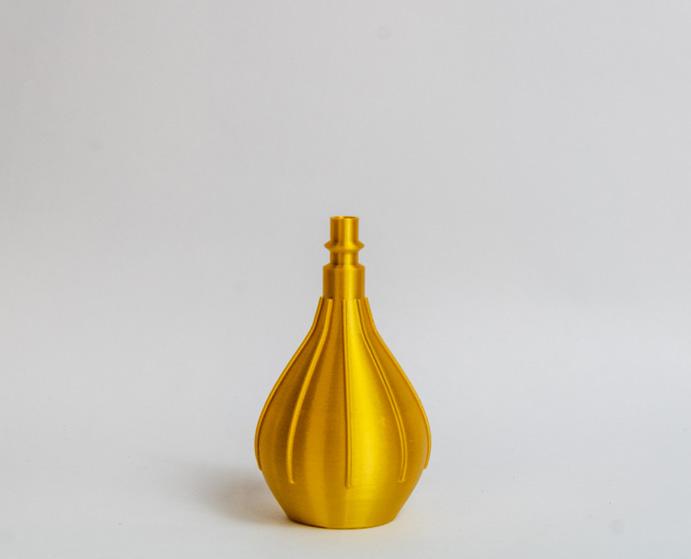
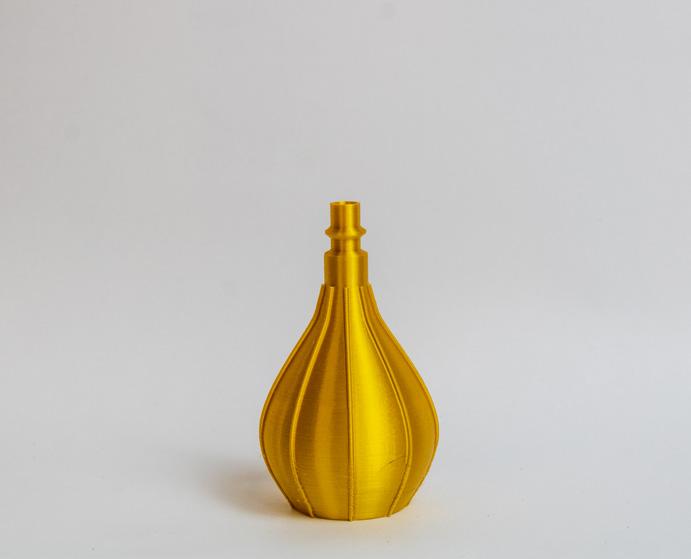
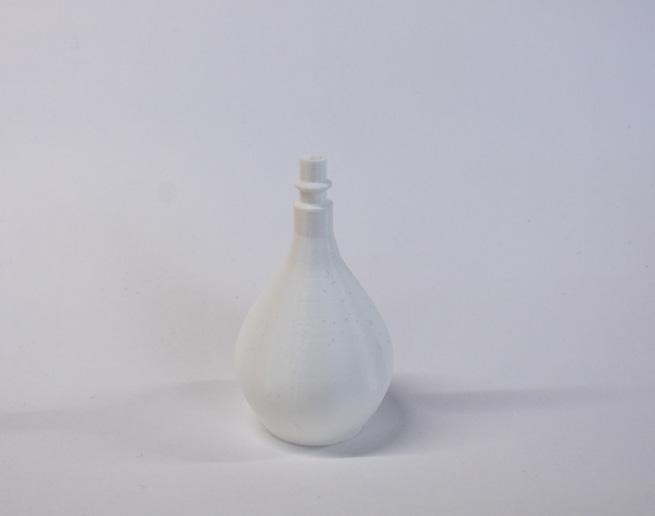
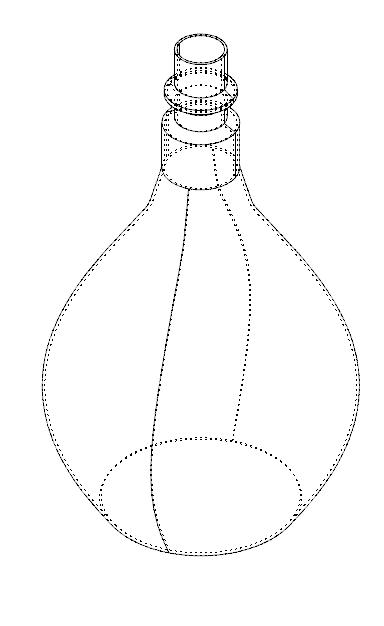
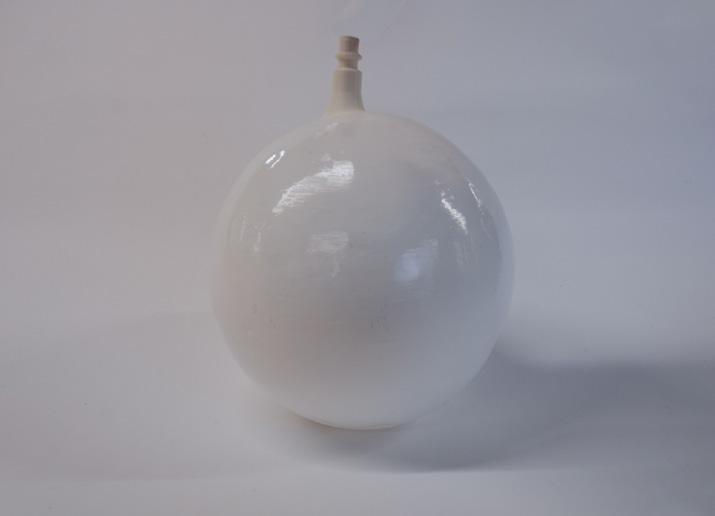
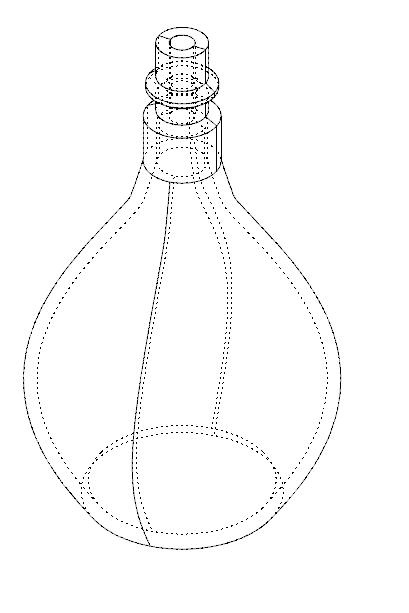
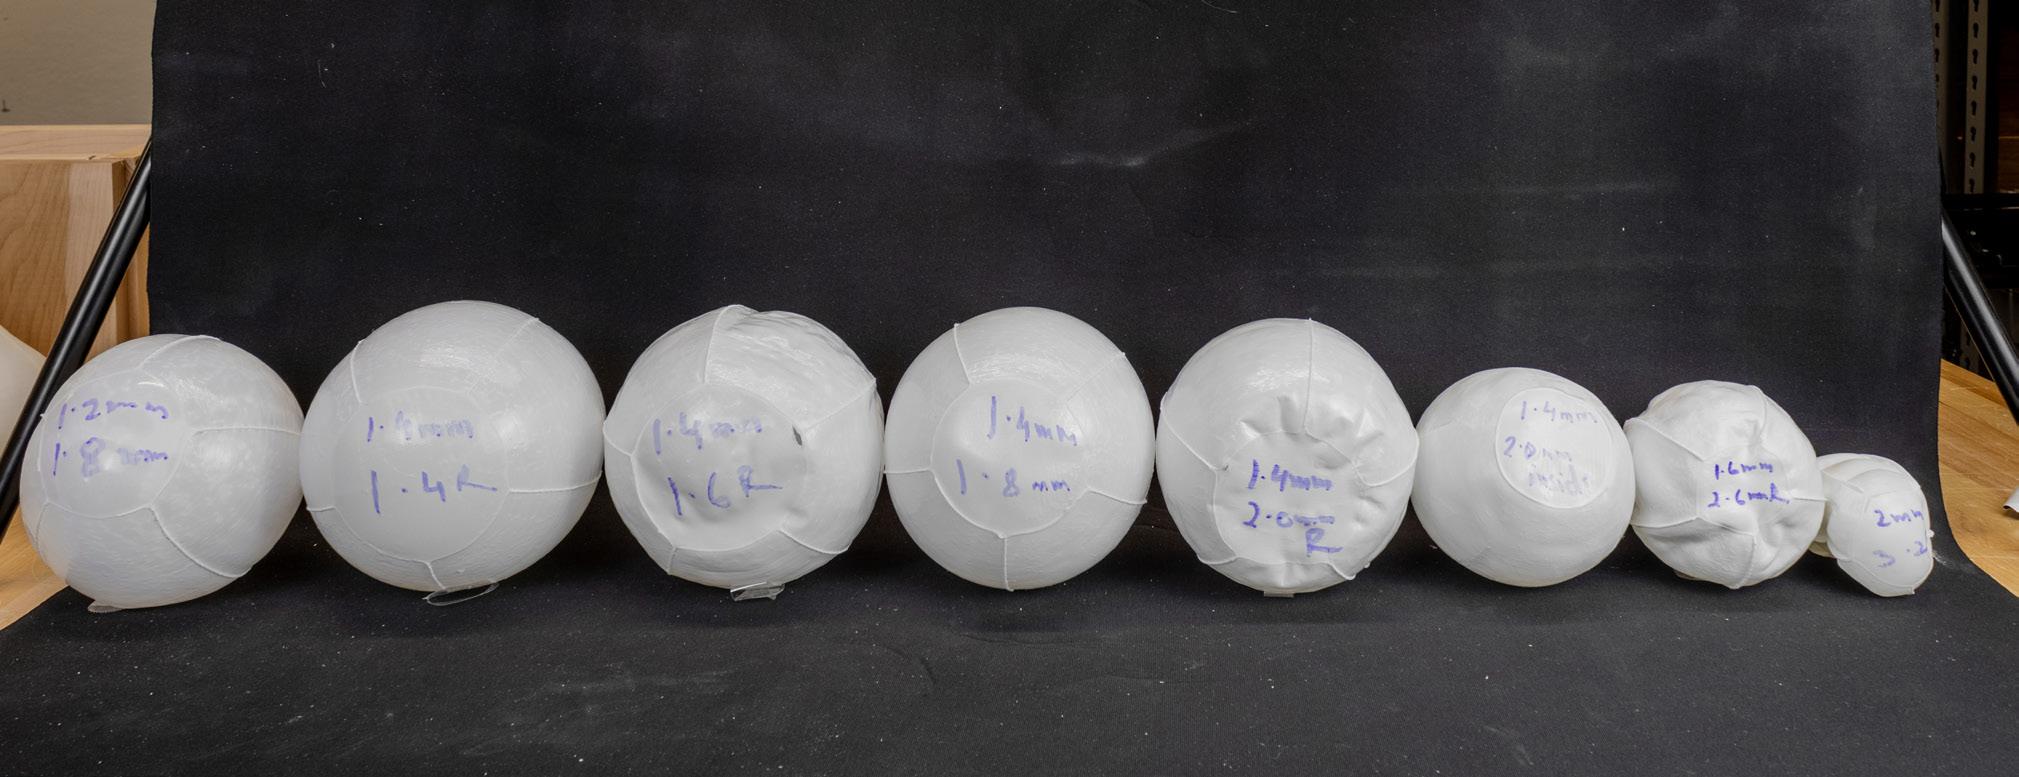
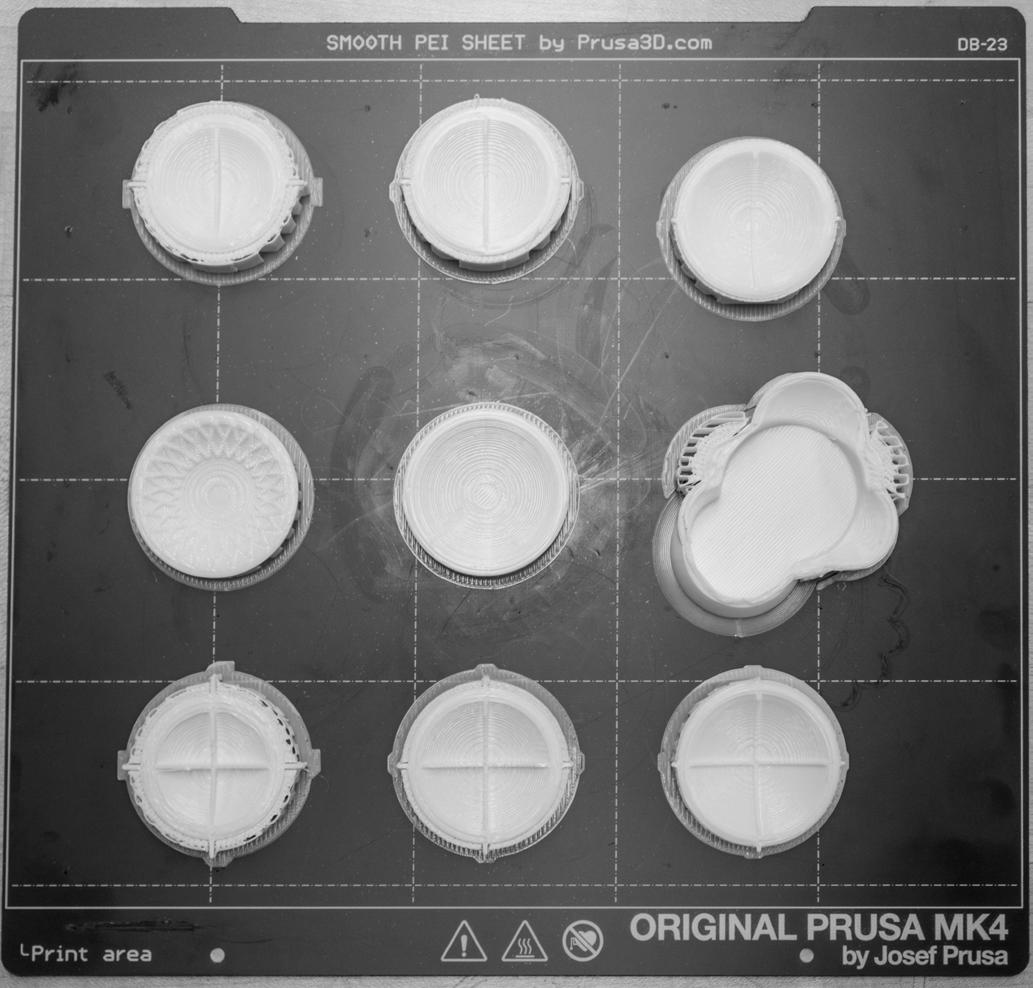
Bor molupta nempor rat ea sit volupit iumqui con eatis que volupta ssincim cum ut et abo. Itati doluptatur?
Ebit idelloreria nesequo corro cus aciassunt eni inuscienis es doleni aute voluptati veniate modit et aut arunt lique consequos sitatib usandit atatincidem int excest latempe restis expero quo et lanimpor auditem quate vendae cus et eatem quam volupta nam, et, nost entior apic te sit lam, od ut volorepe sectiatur?
Fuga. Repudis ma sundit min cus simint eratatem quae vendae poreptas doluptatur? Qui doluptam, eatur? Quidit enimi, et que voluptae quatis sime omniati a qui blaborem qui dolupitae volores eaquatque eosserior mi, te in consequ atureium est eos digenie niscimus
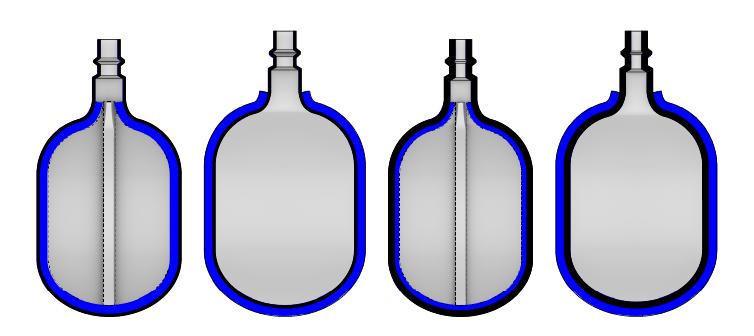
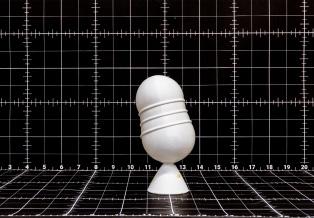
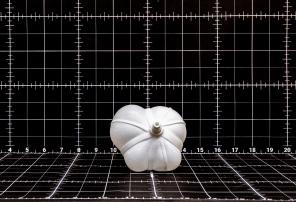
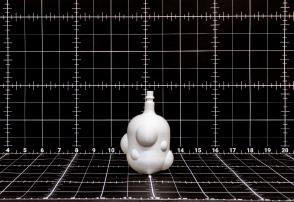
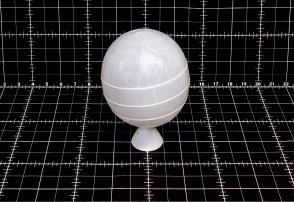
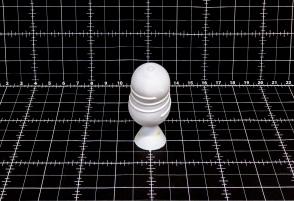
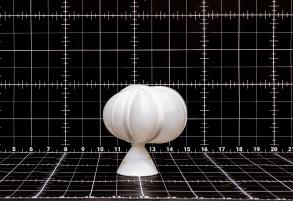
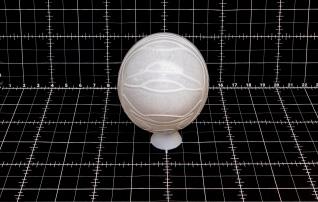
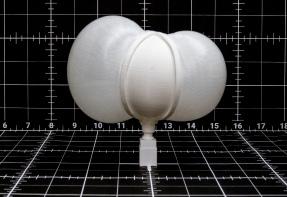
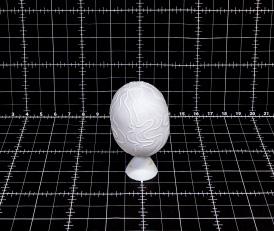
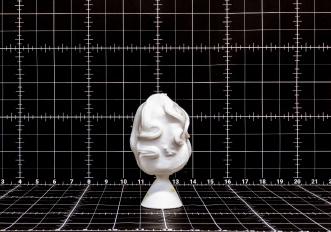
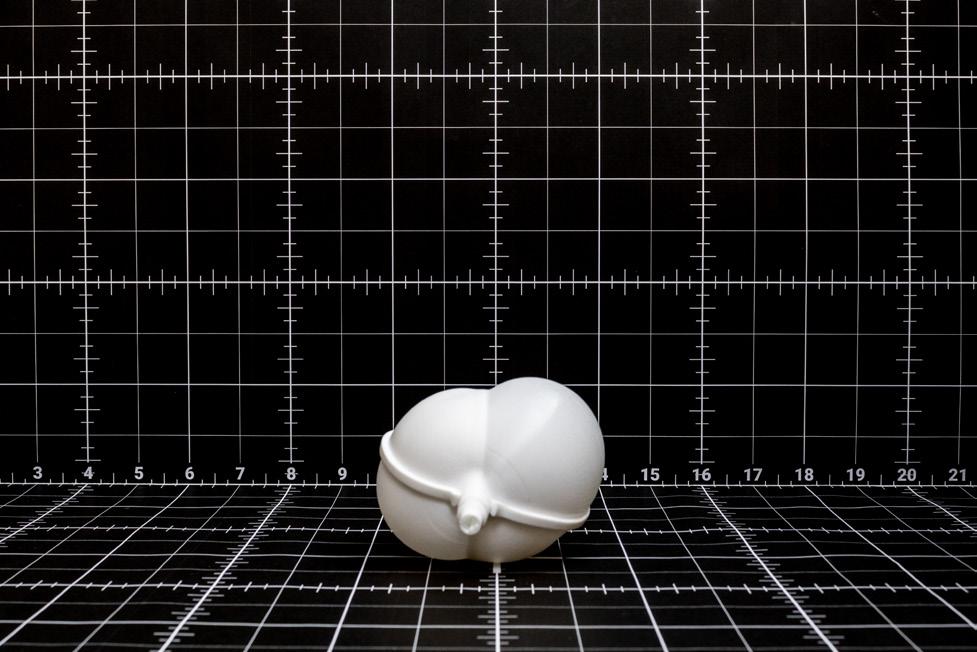
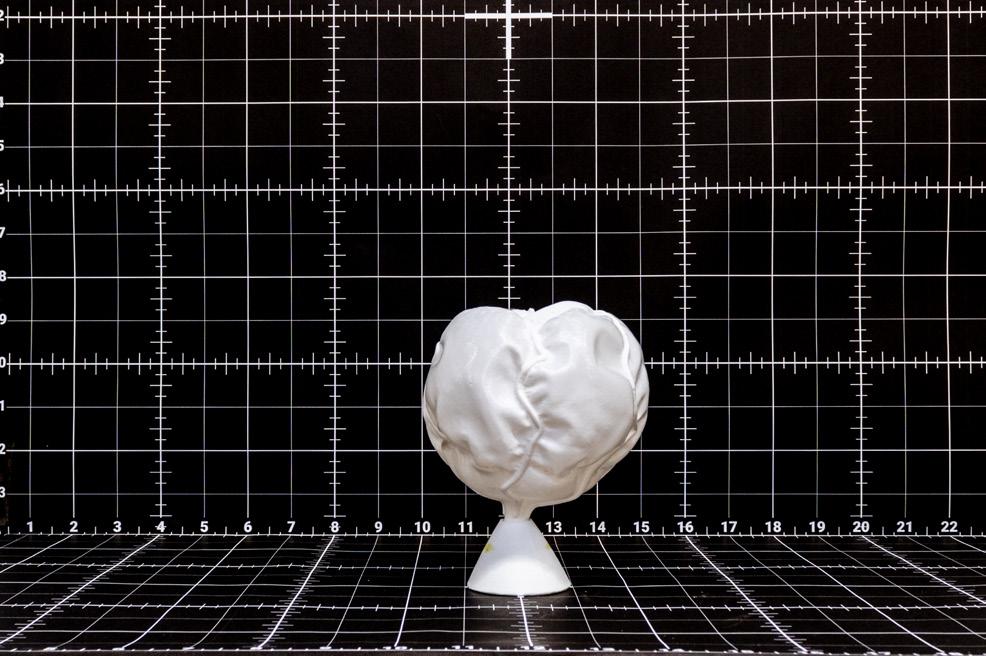
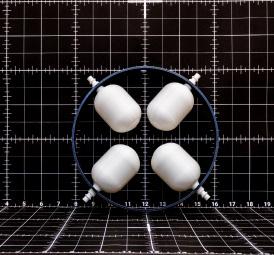
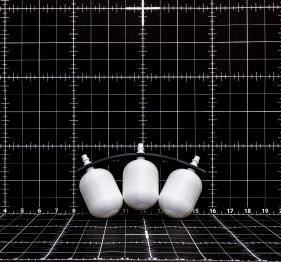
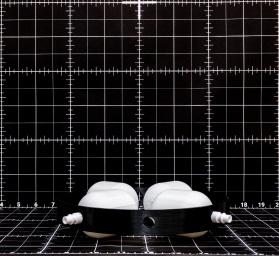
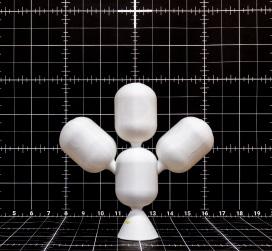
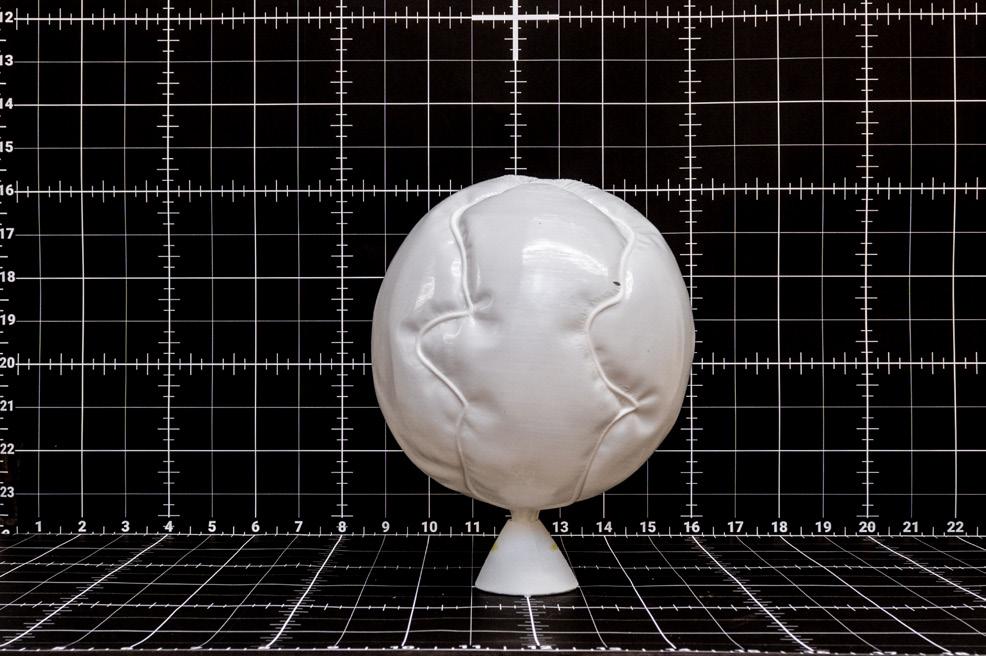
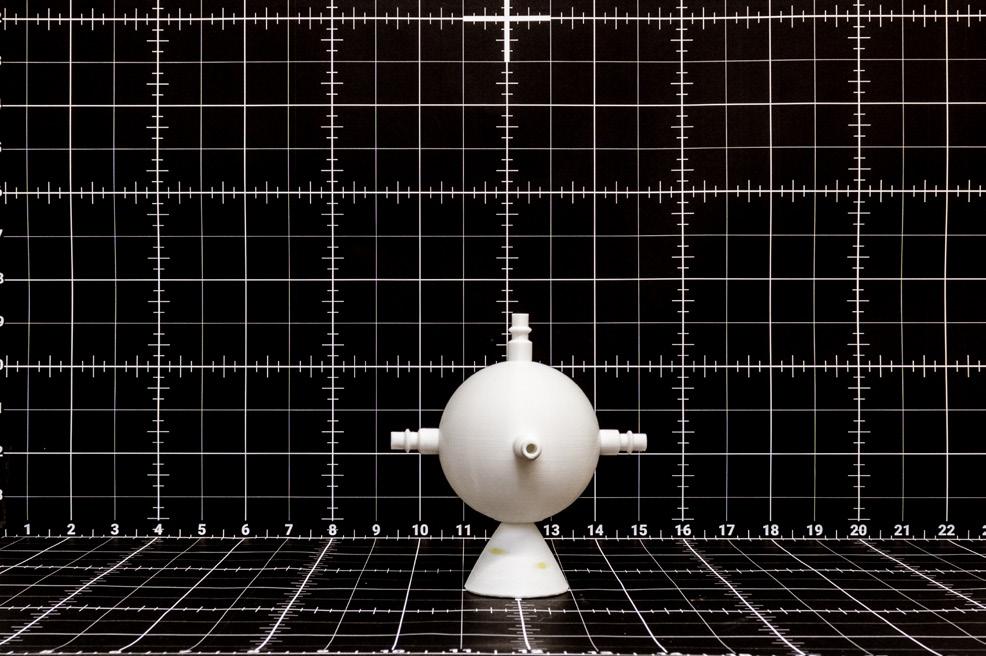
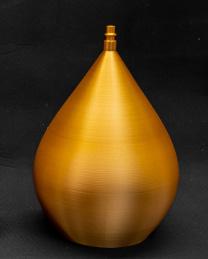
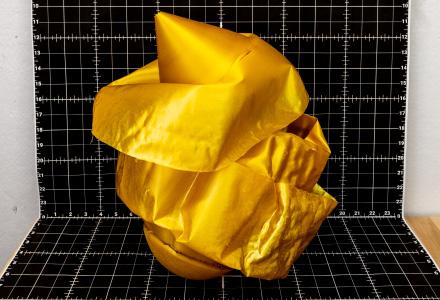
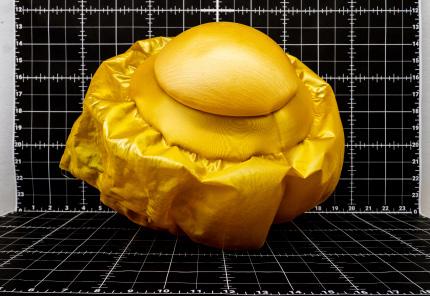
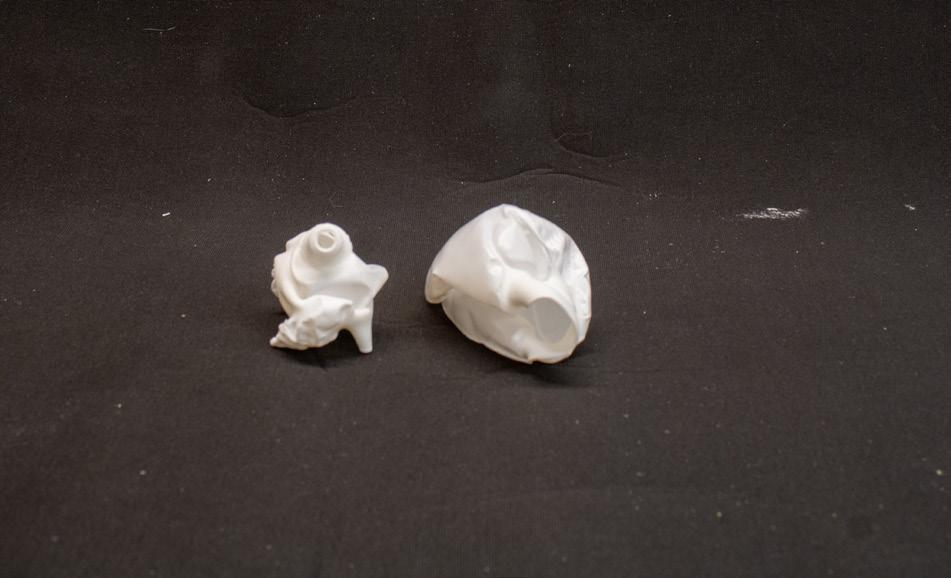
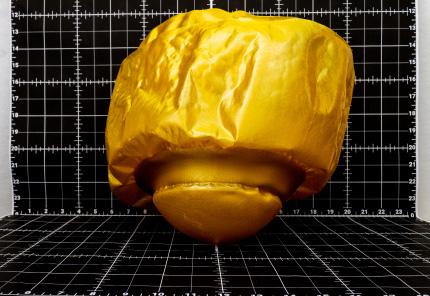
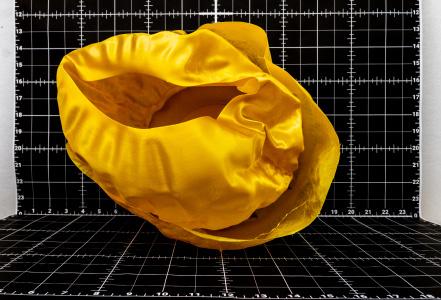
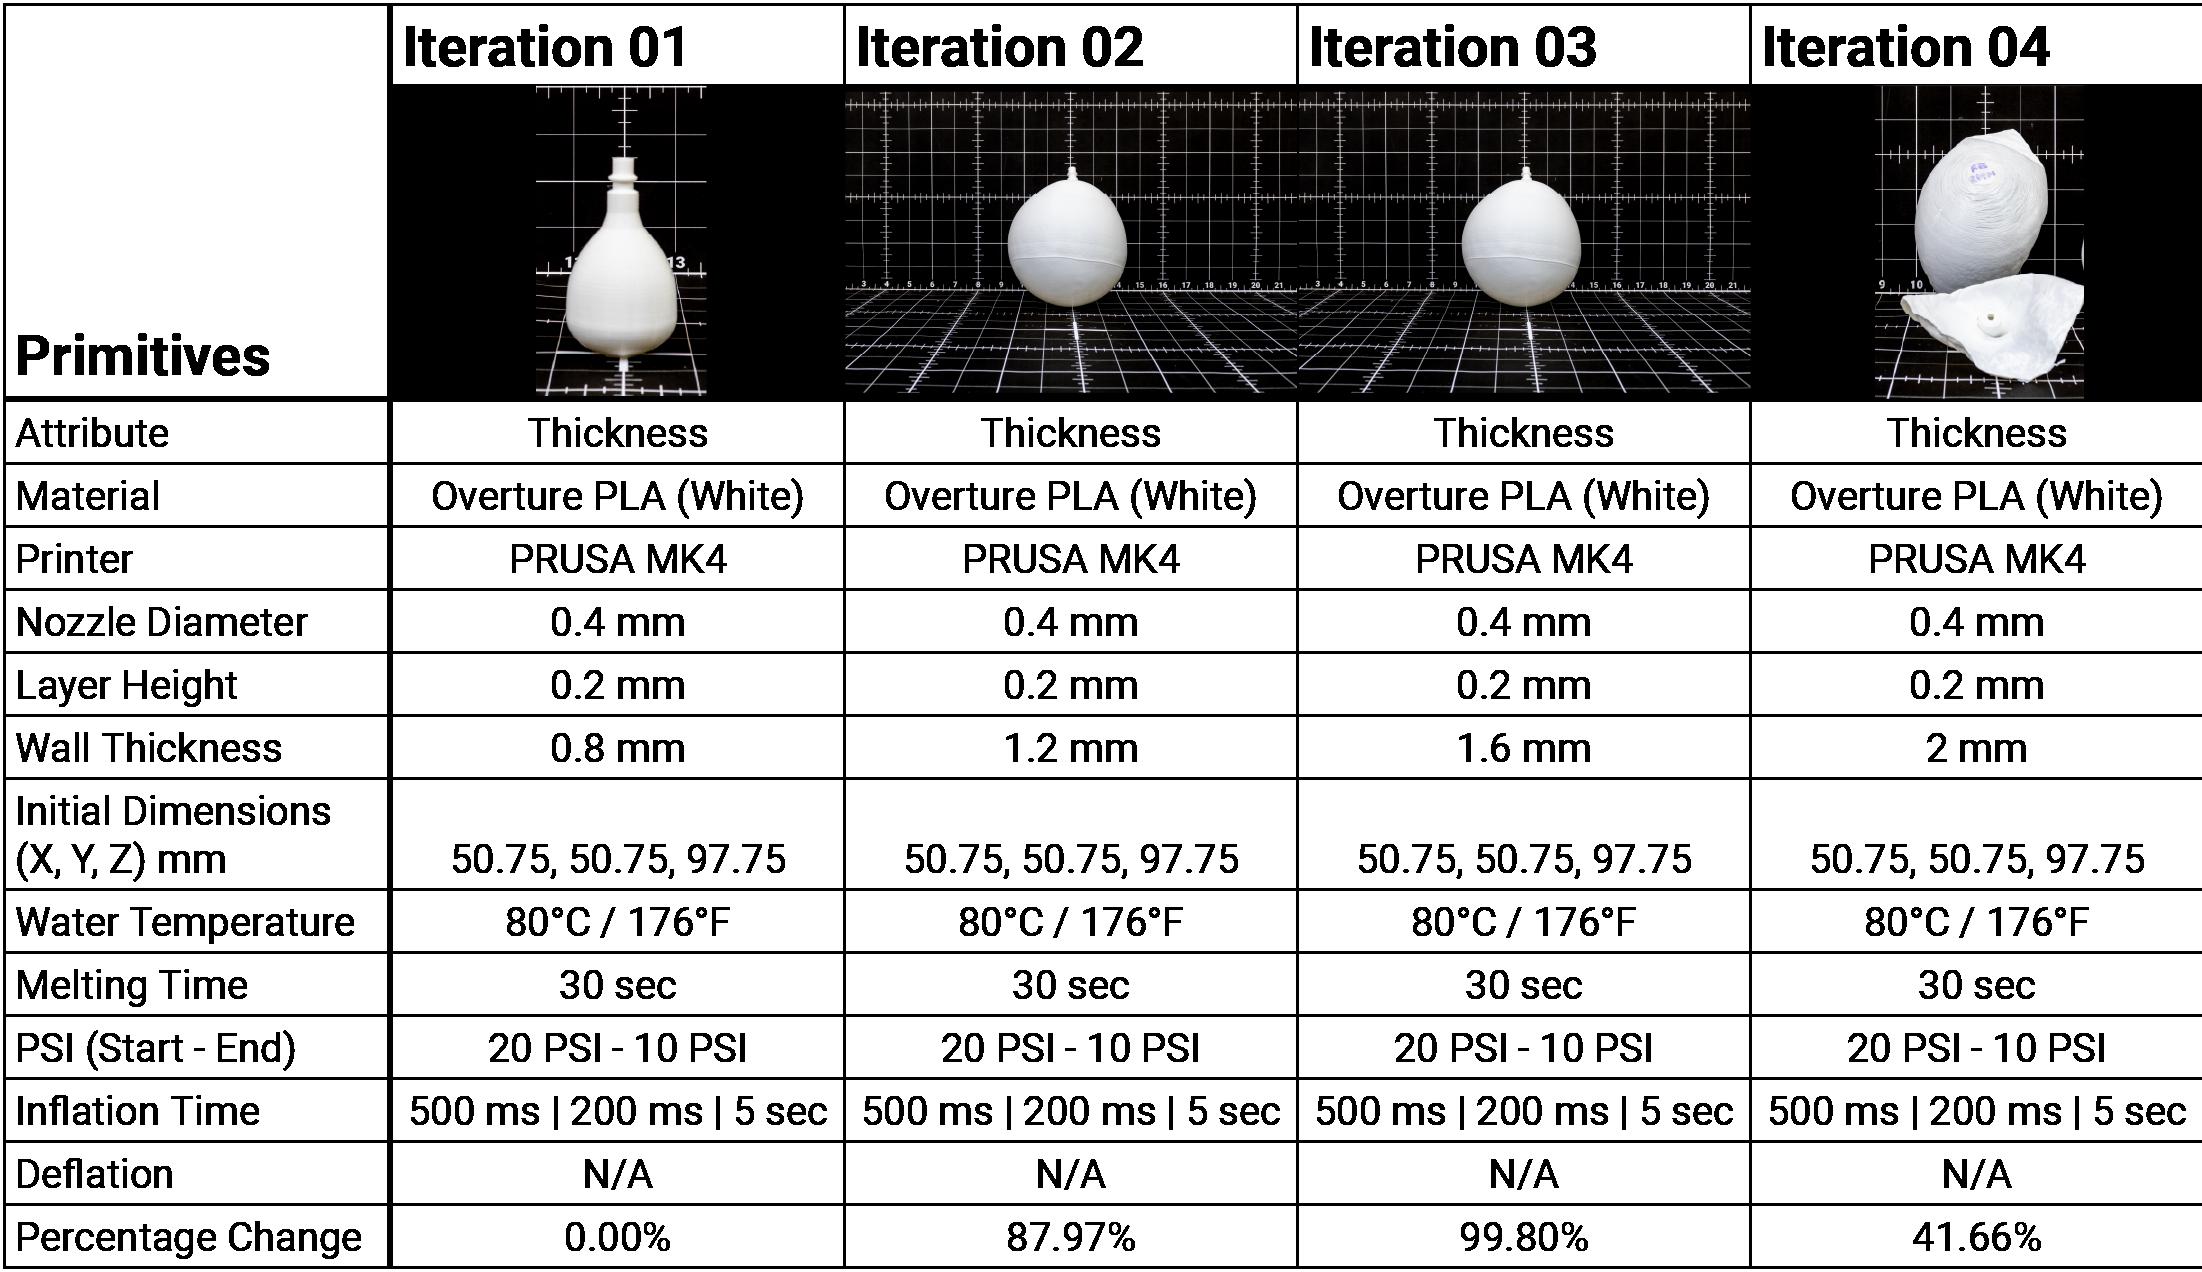
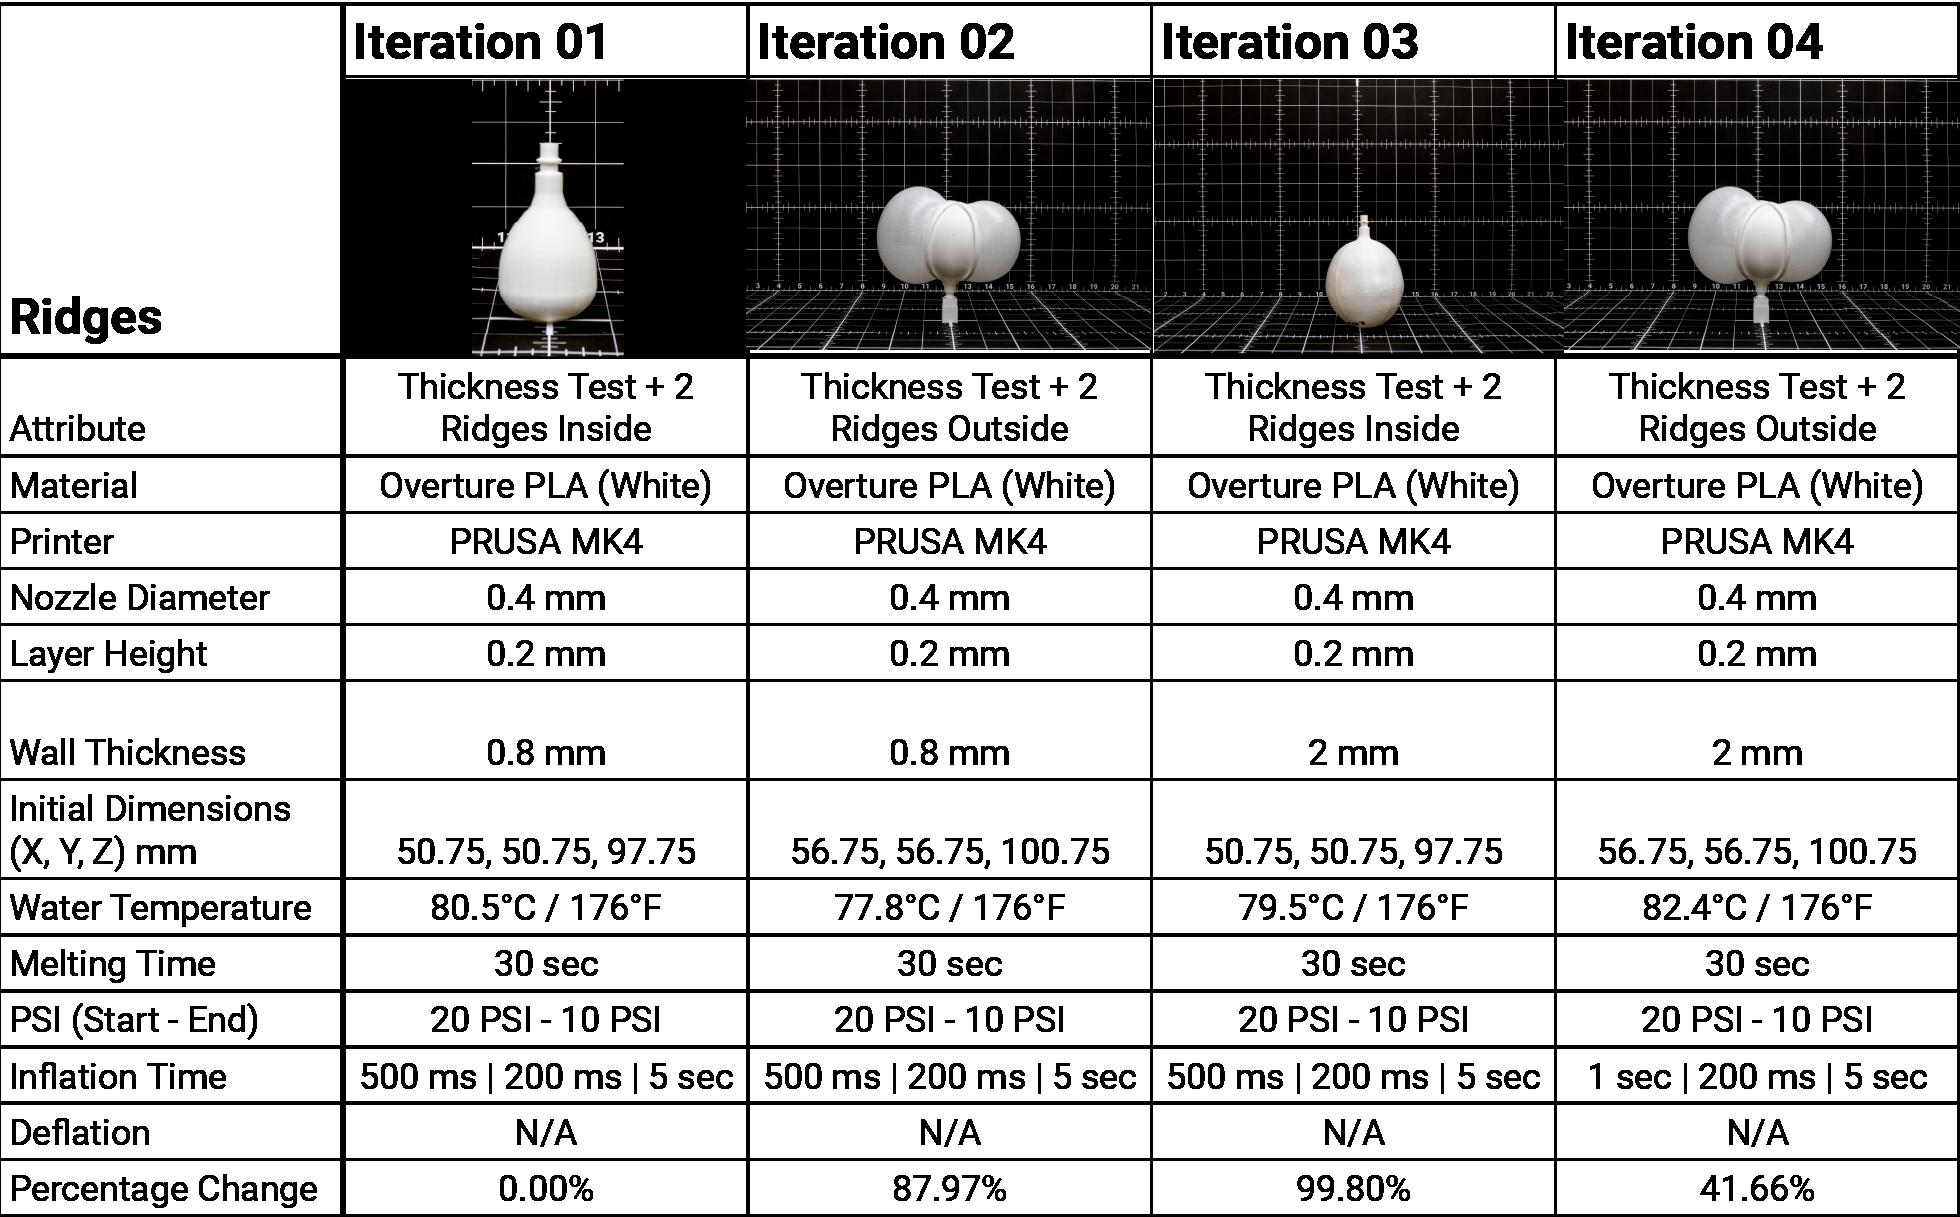
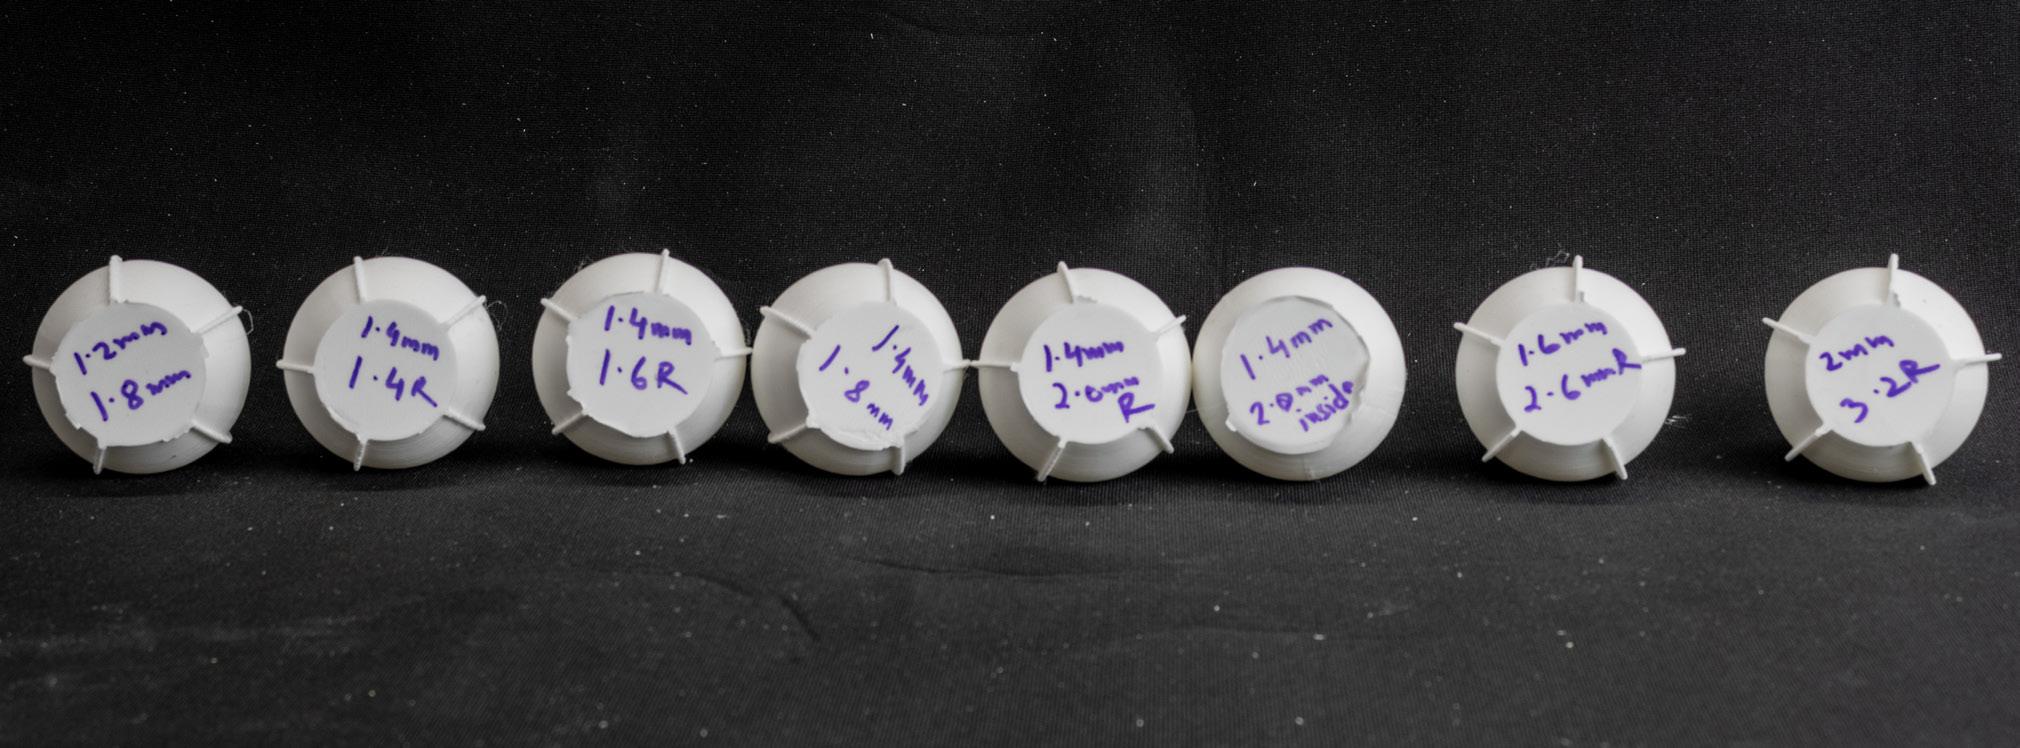
Ridges Geometry Tests with Rounded Bottoms and 2- 4 Ridges
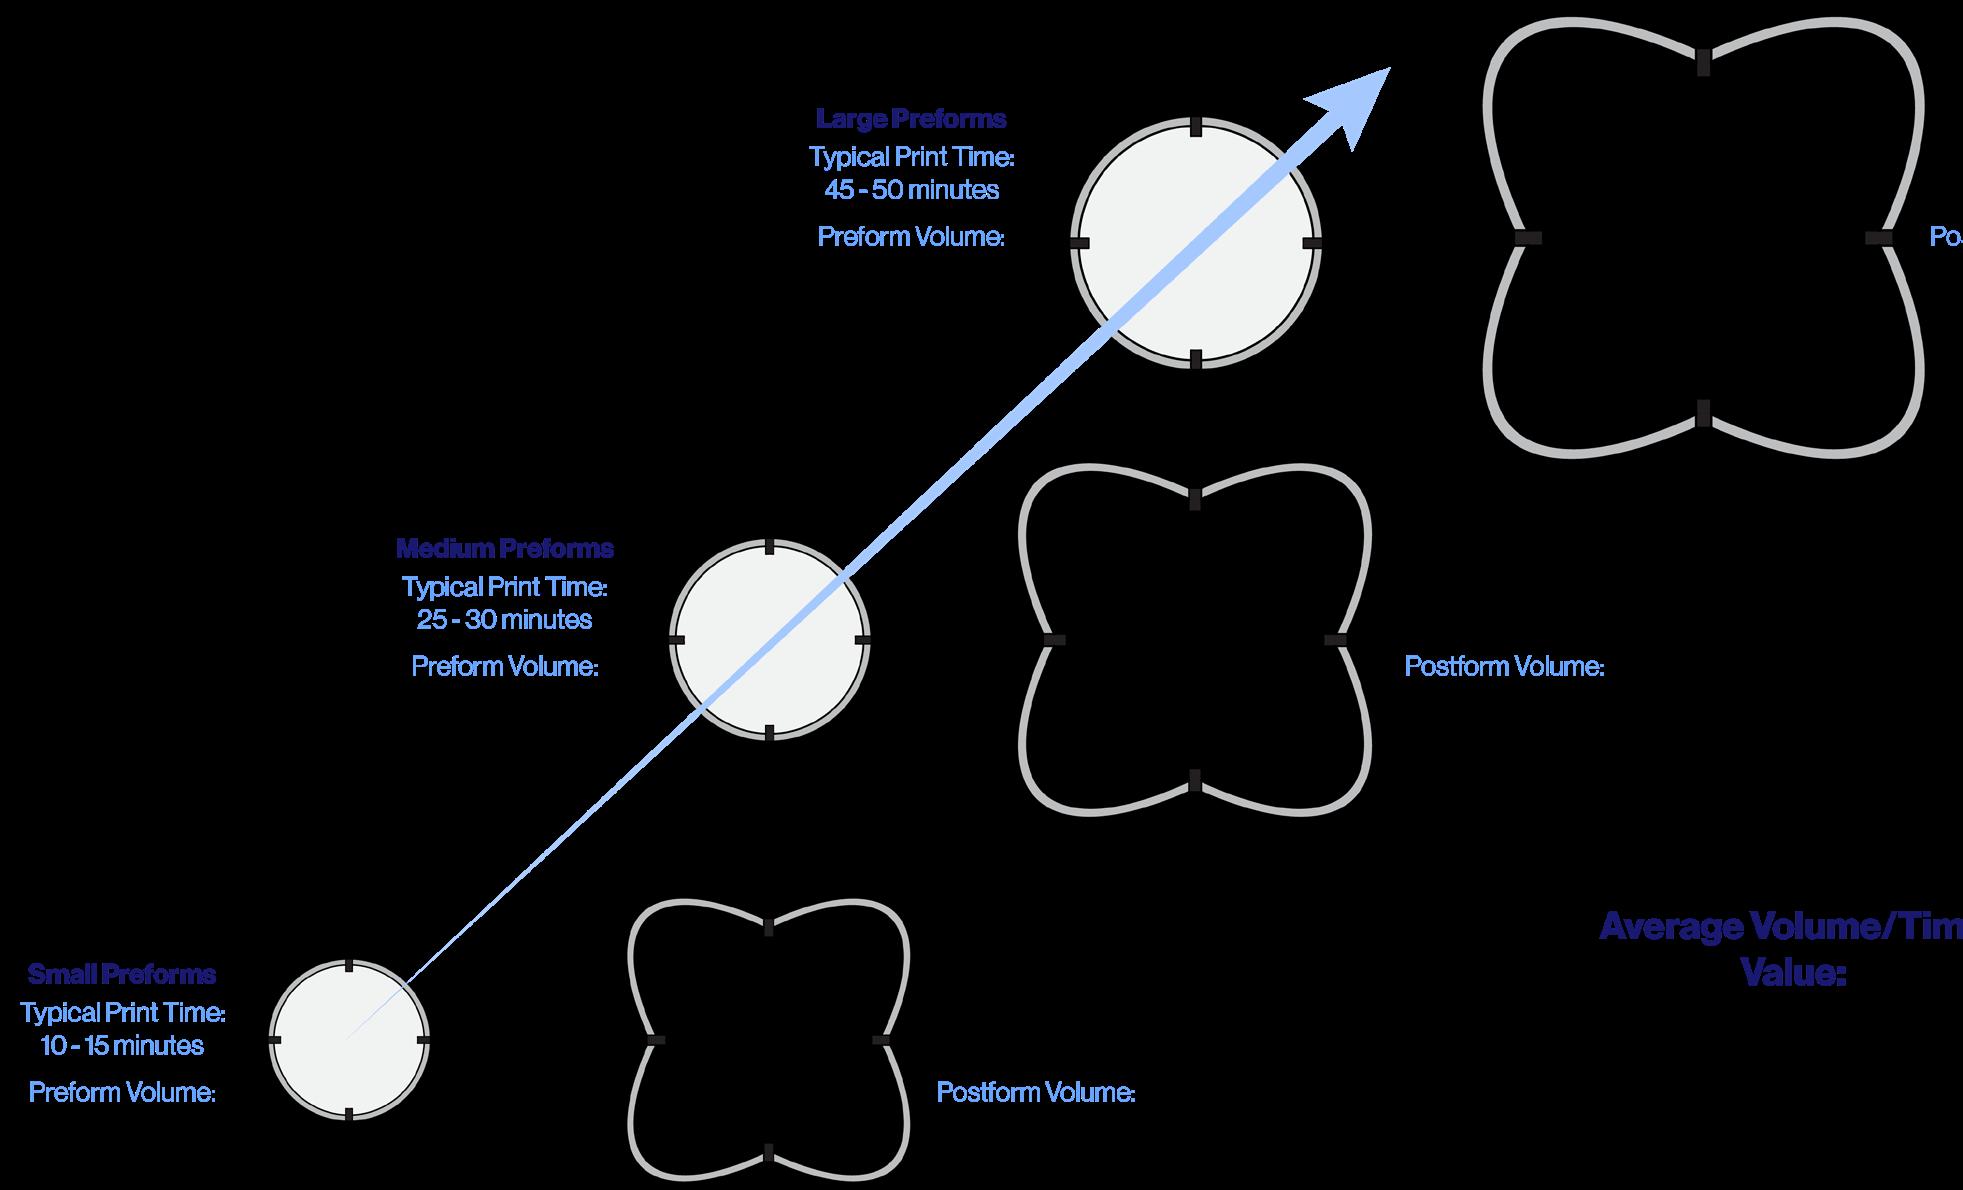
Scalability of Inflation/Print Time
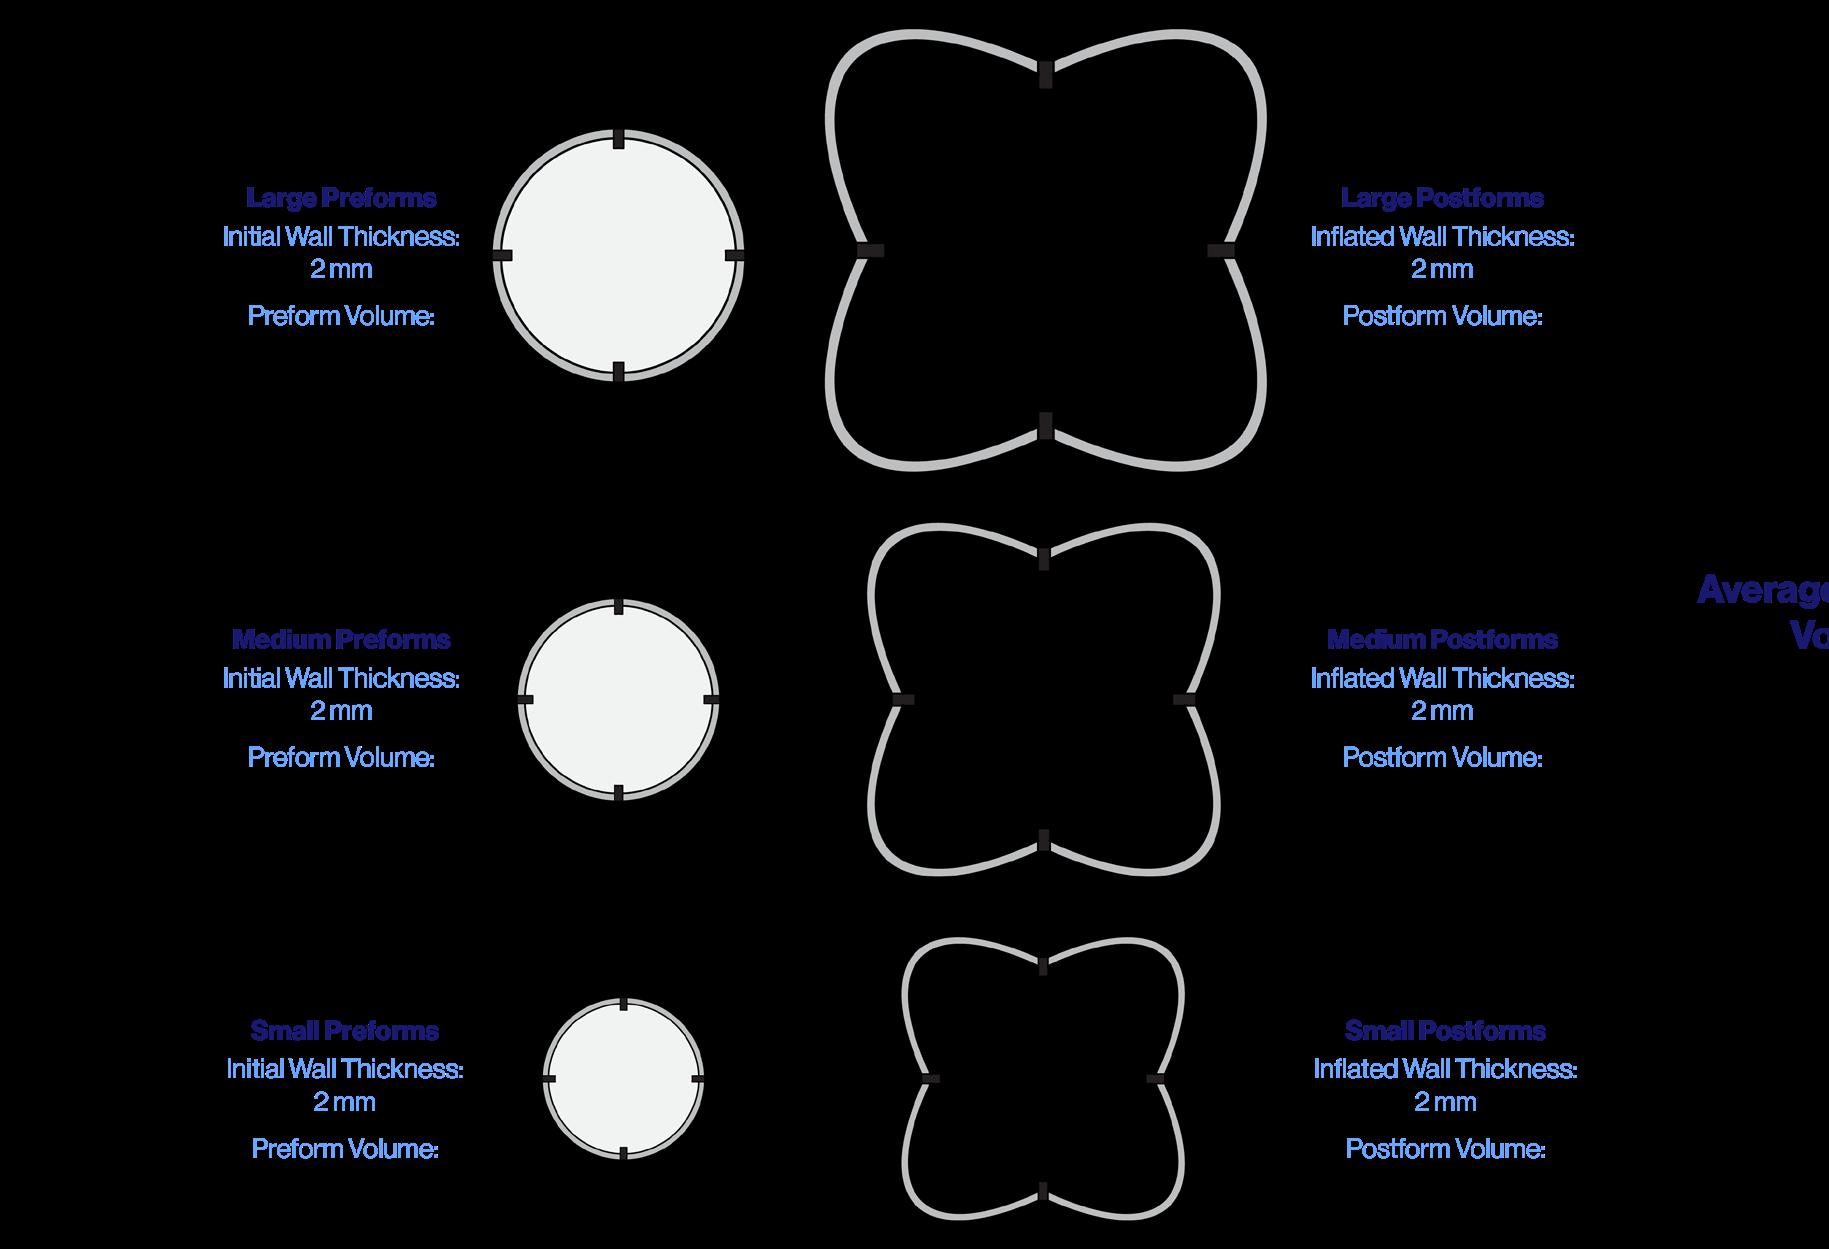
Scalability of Inflation/ Wall Thickness
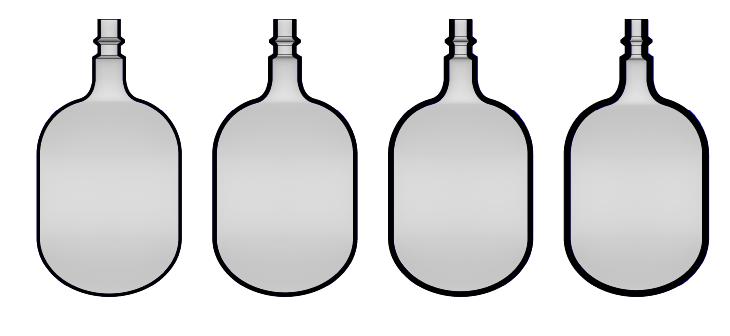
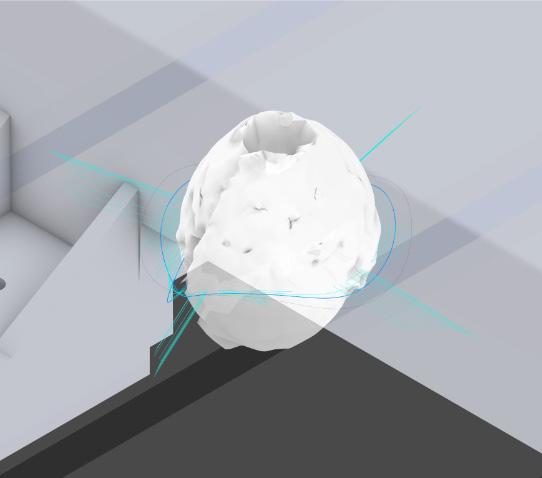
Inflation Simulation Results
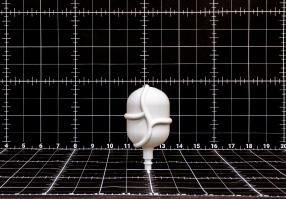
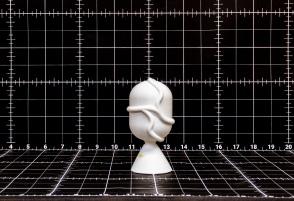
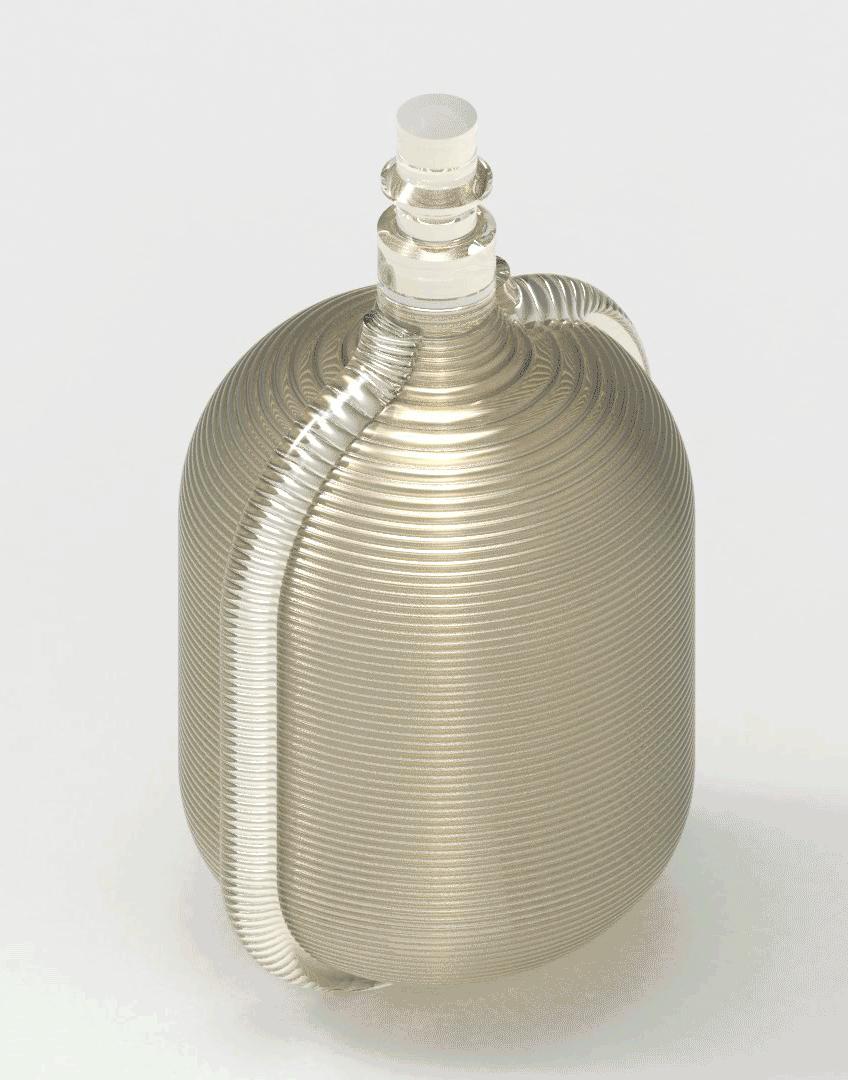
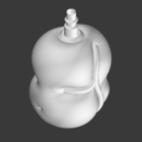
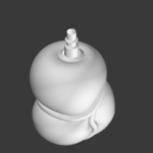
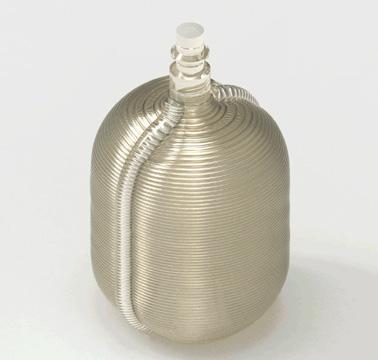
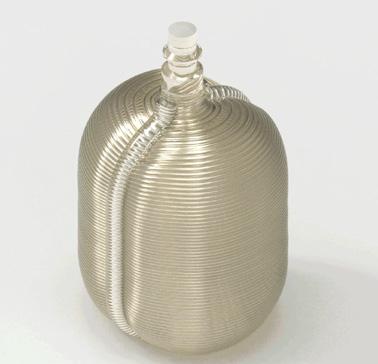
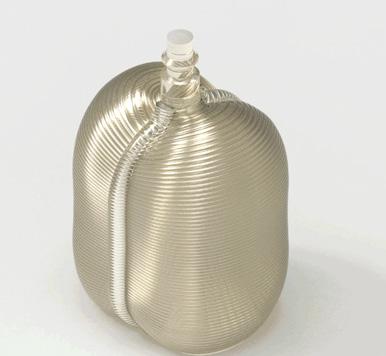
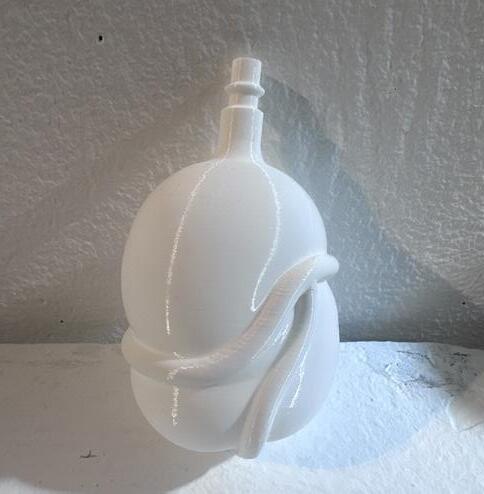
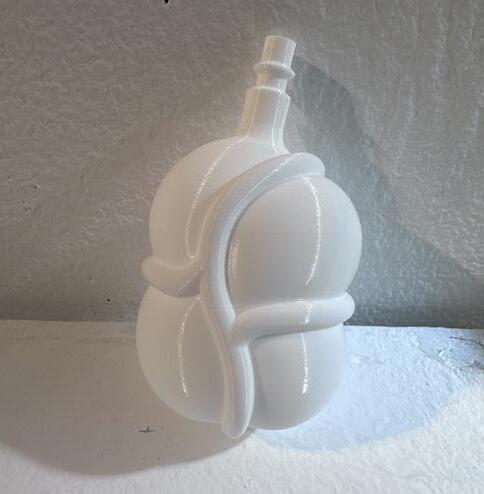
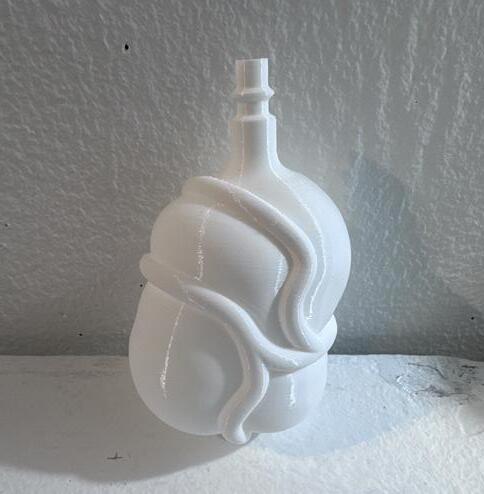
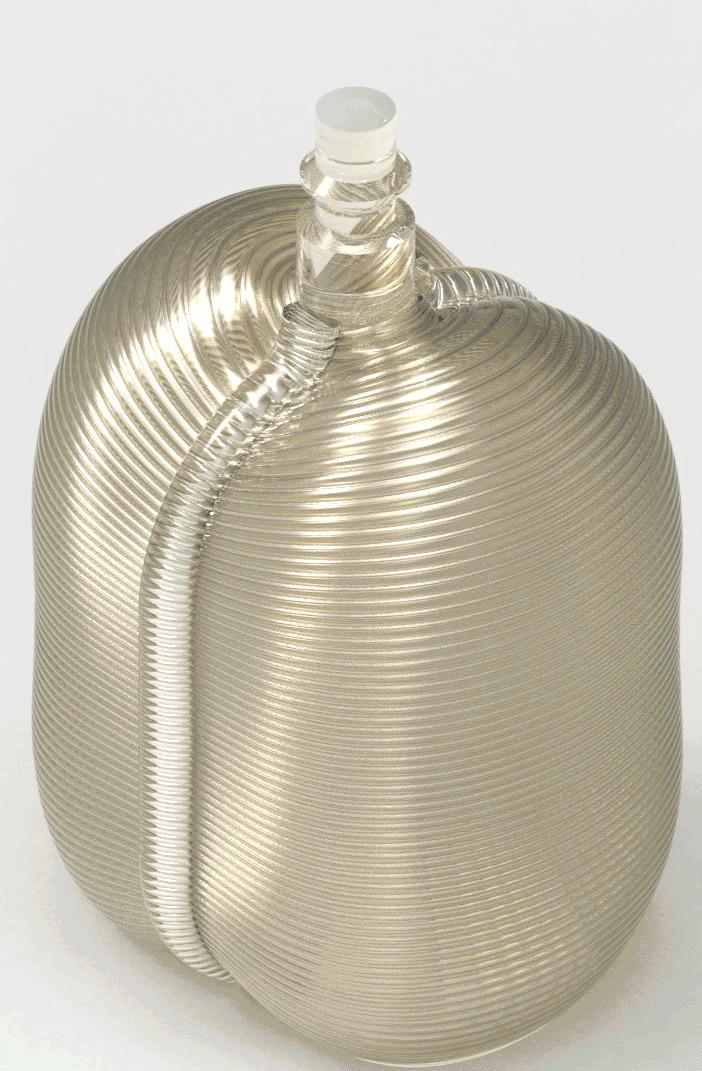
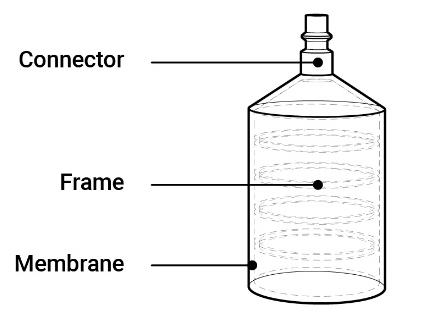
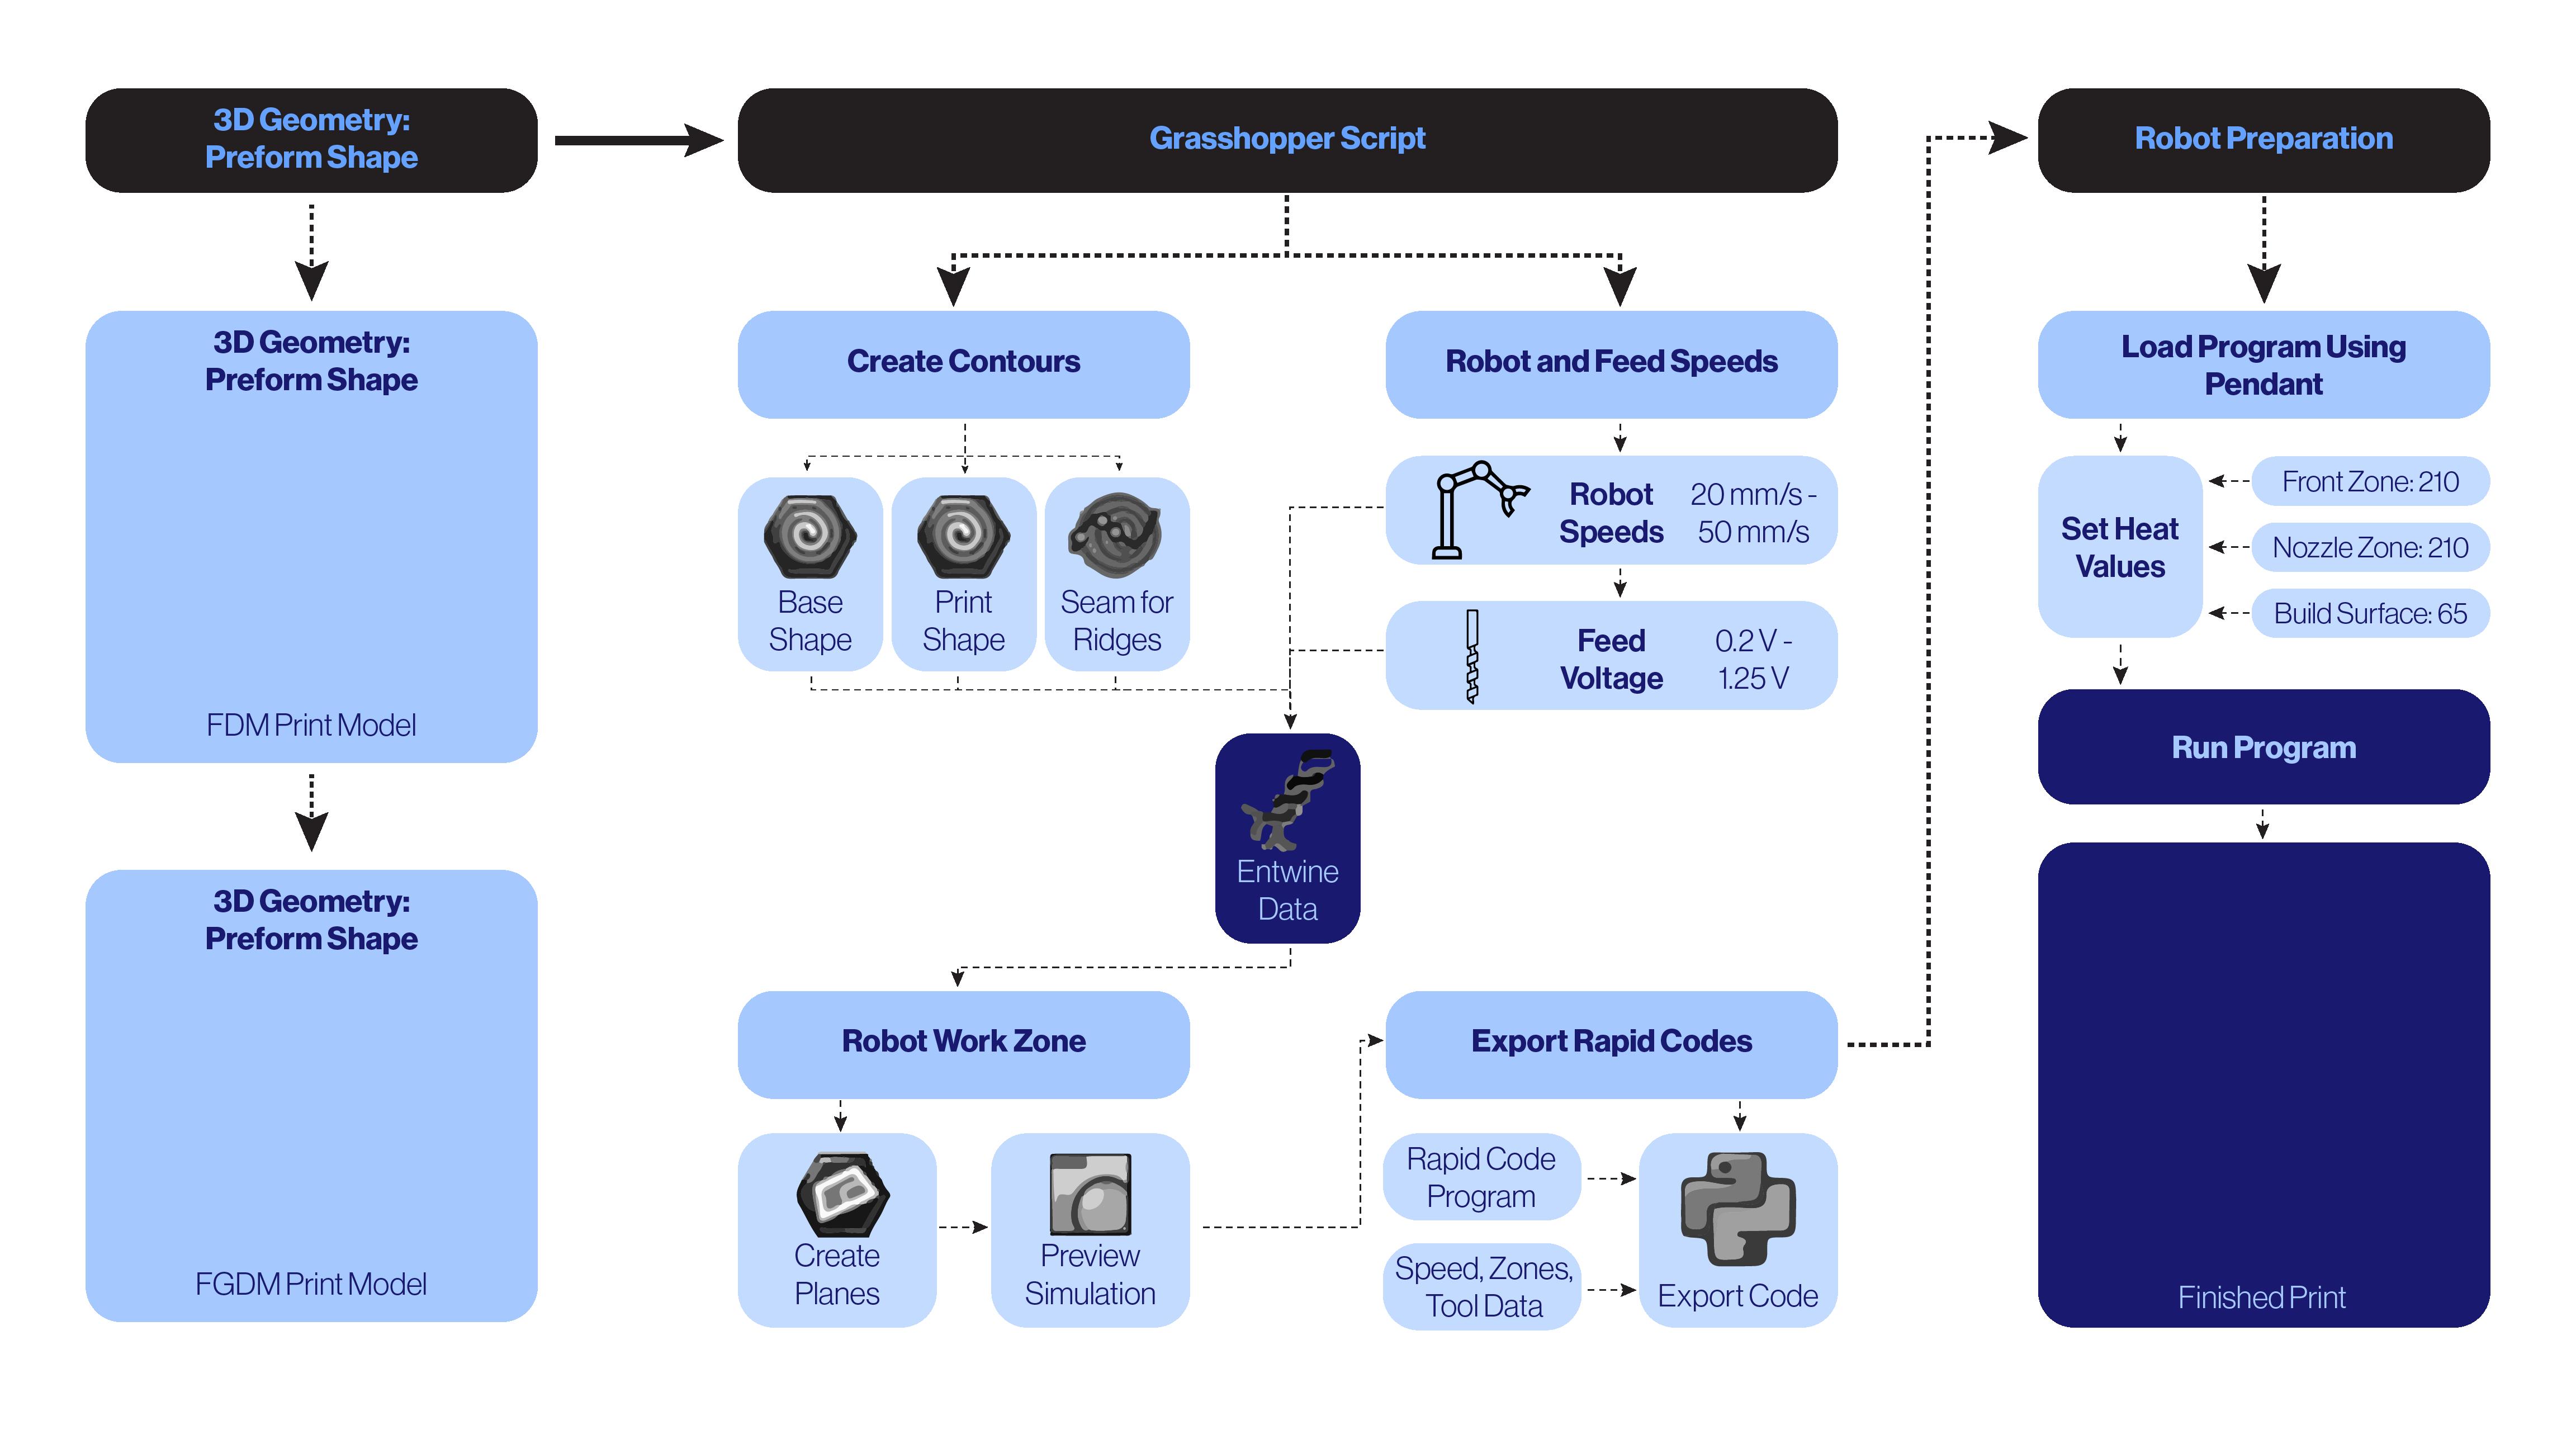
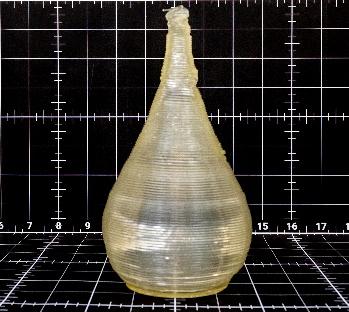
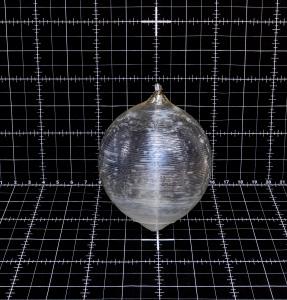
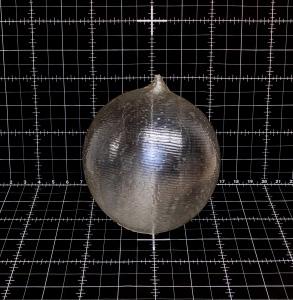
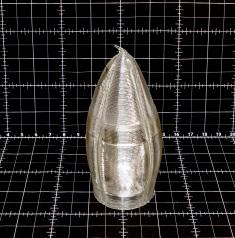
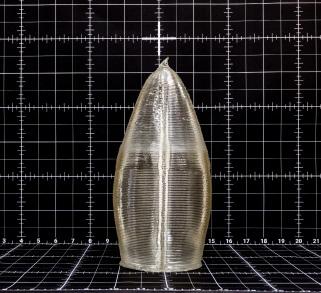
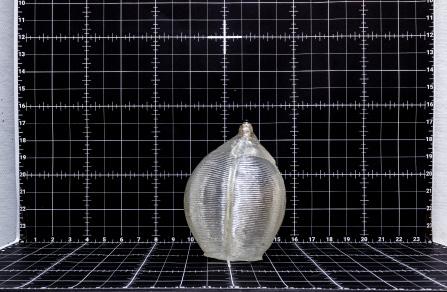
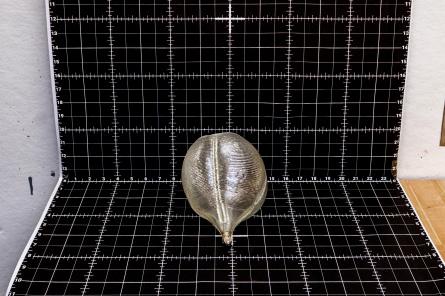
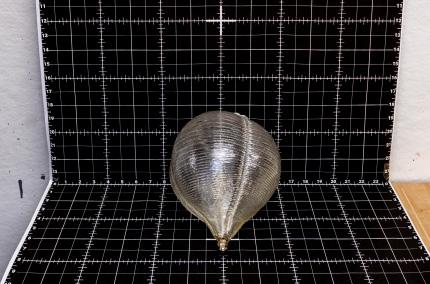
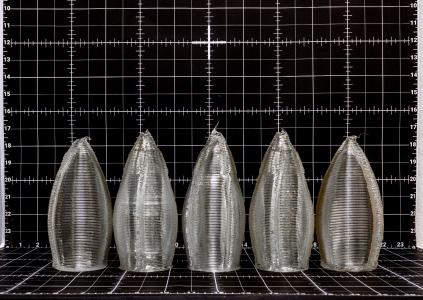
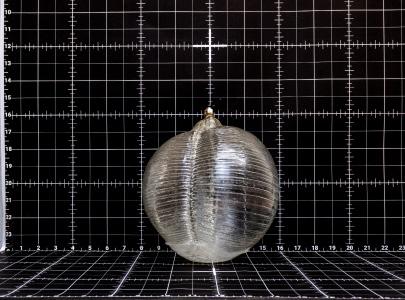
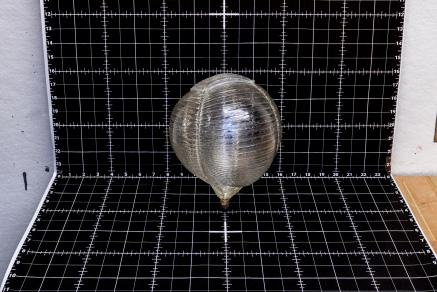
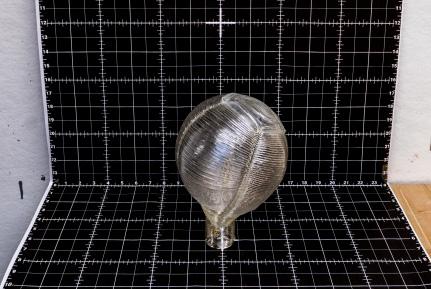
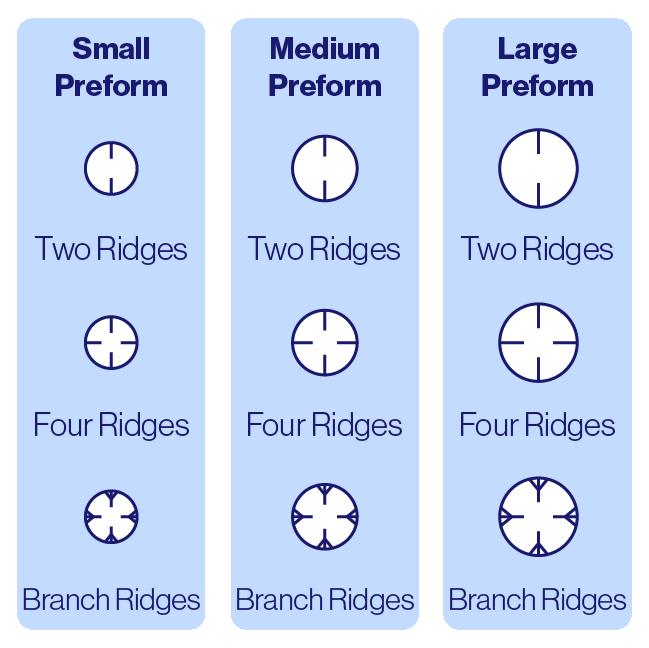
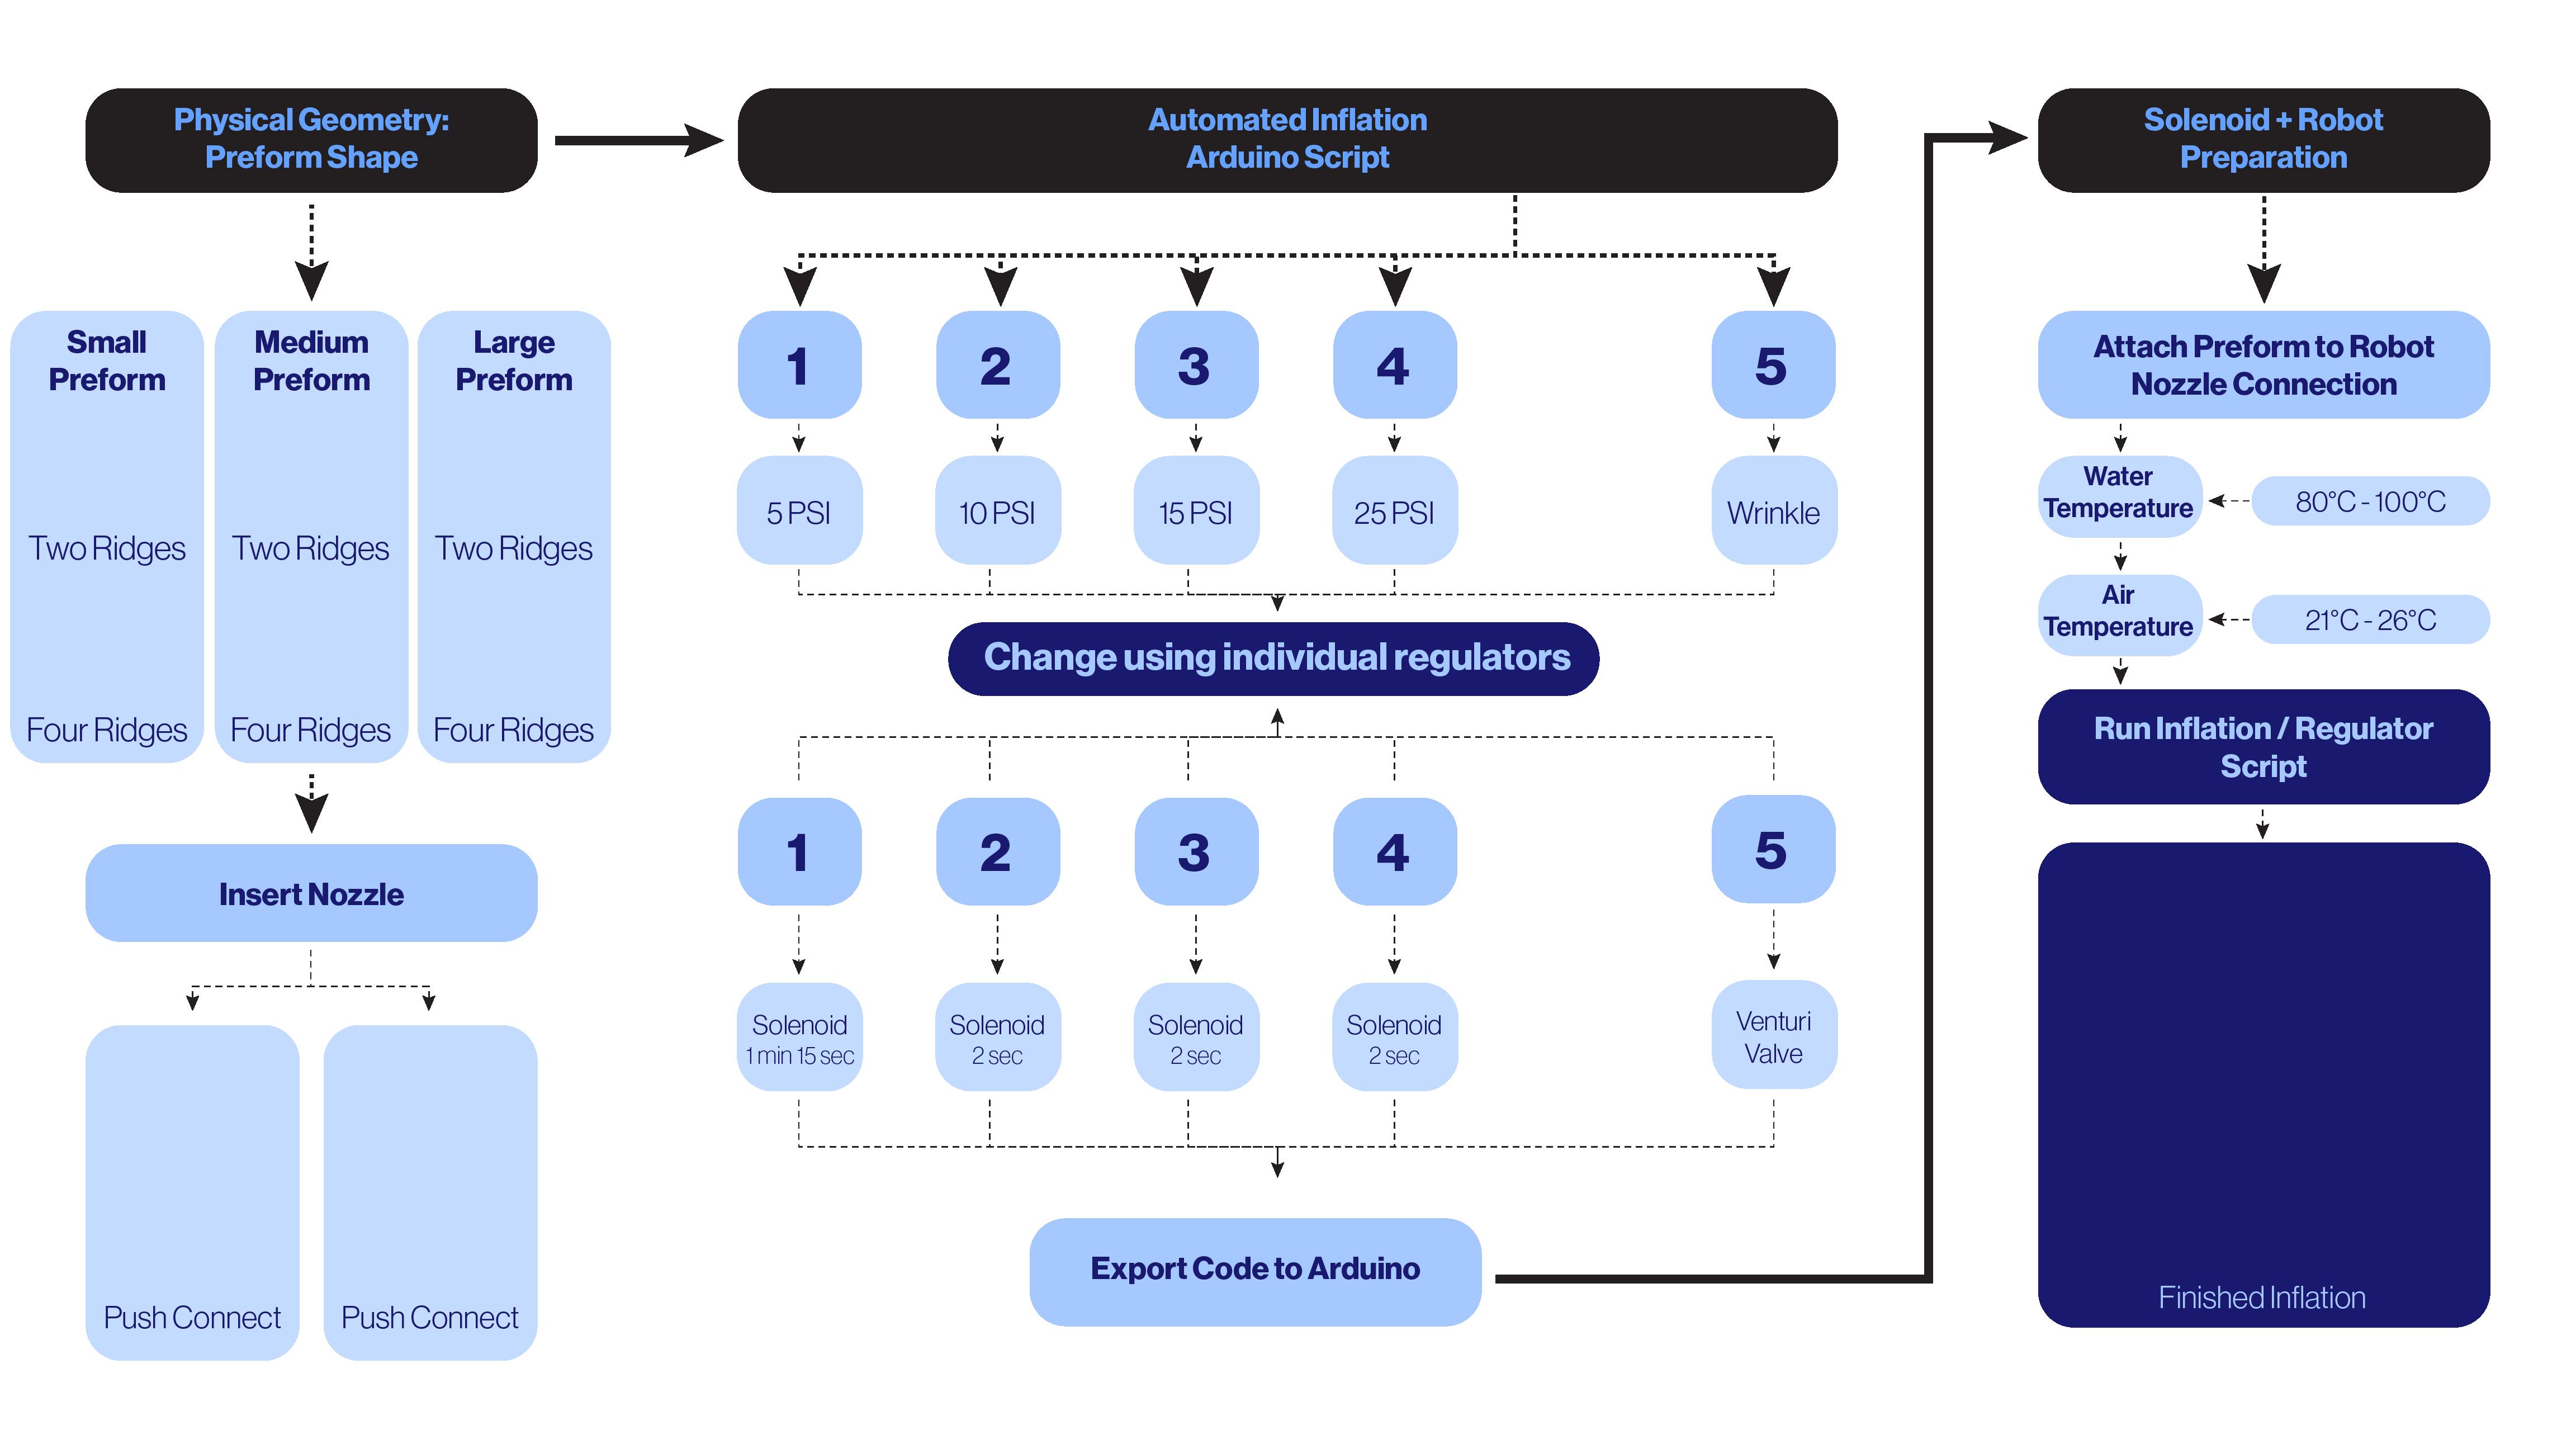
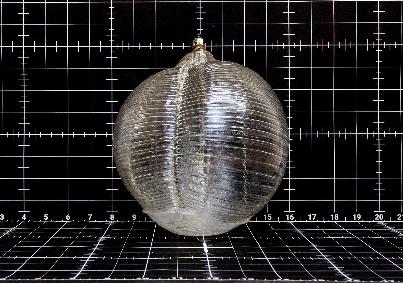
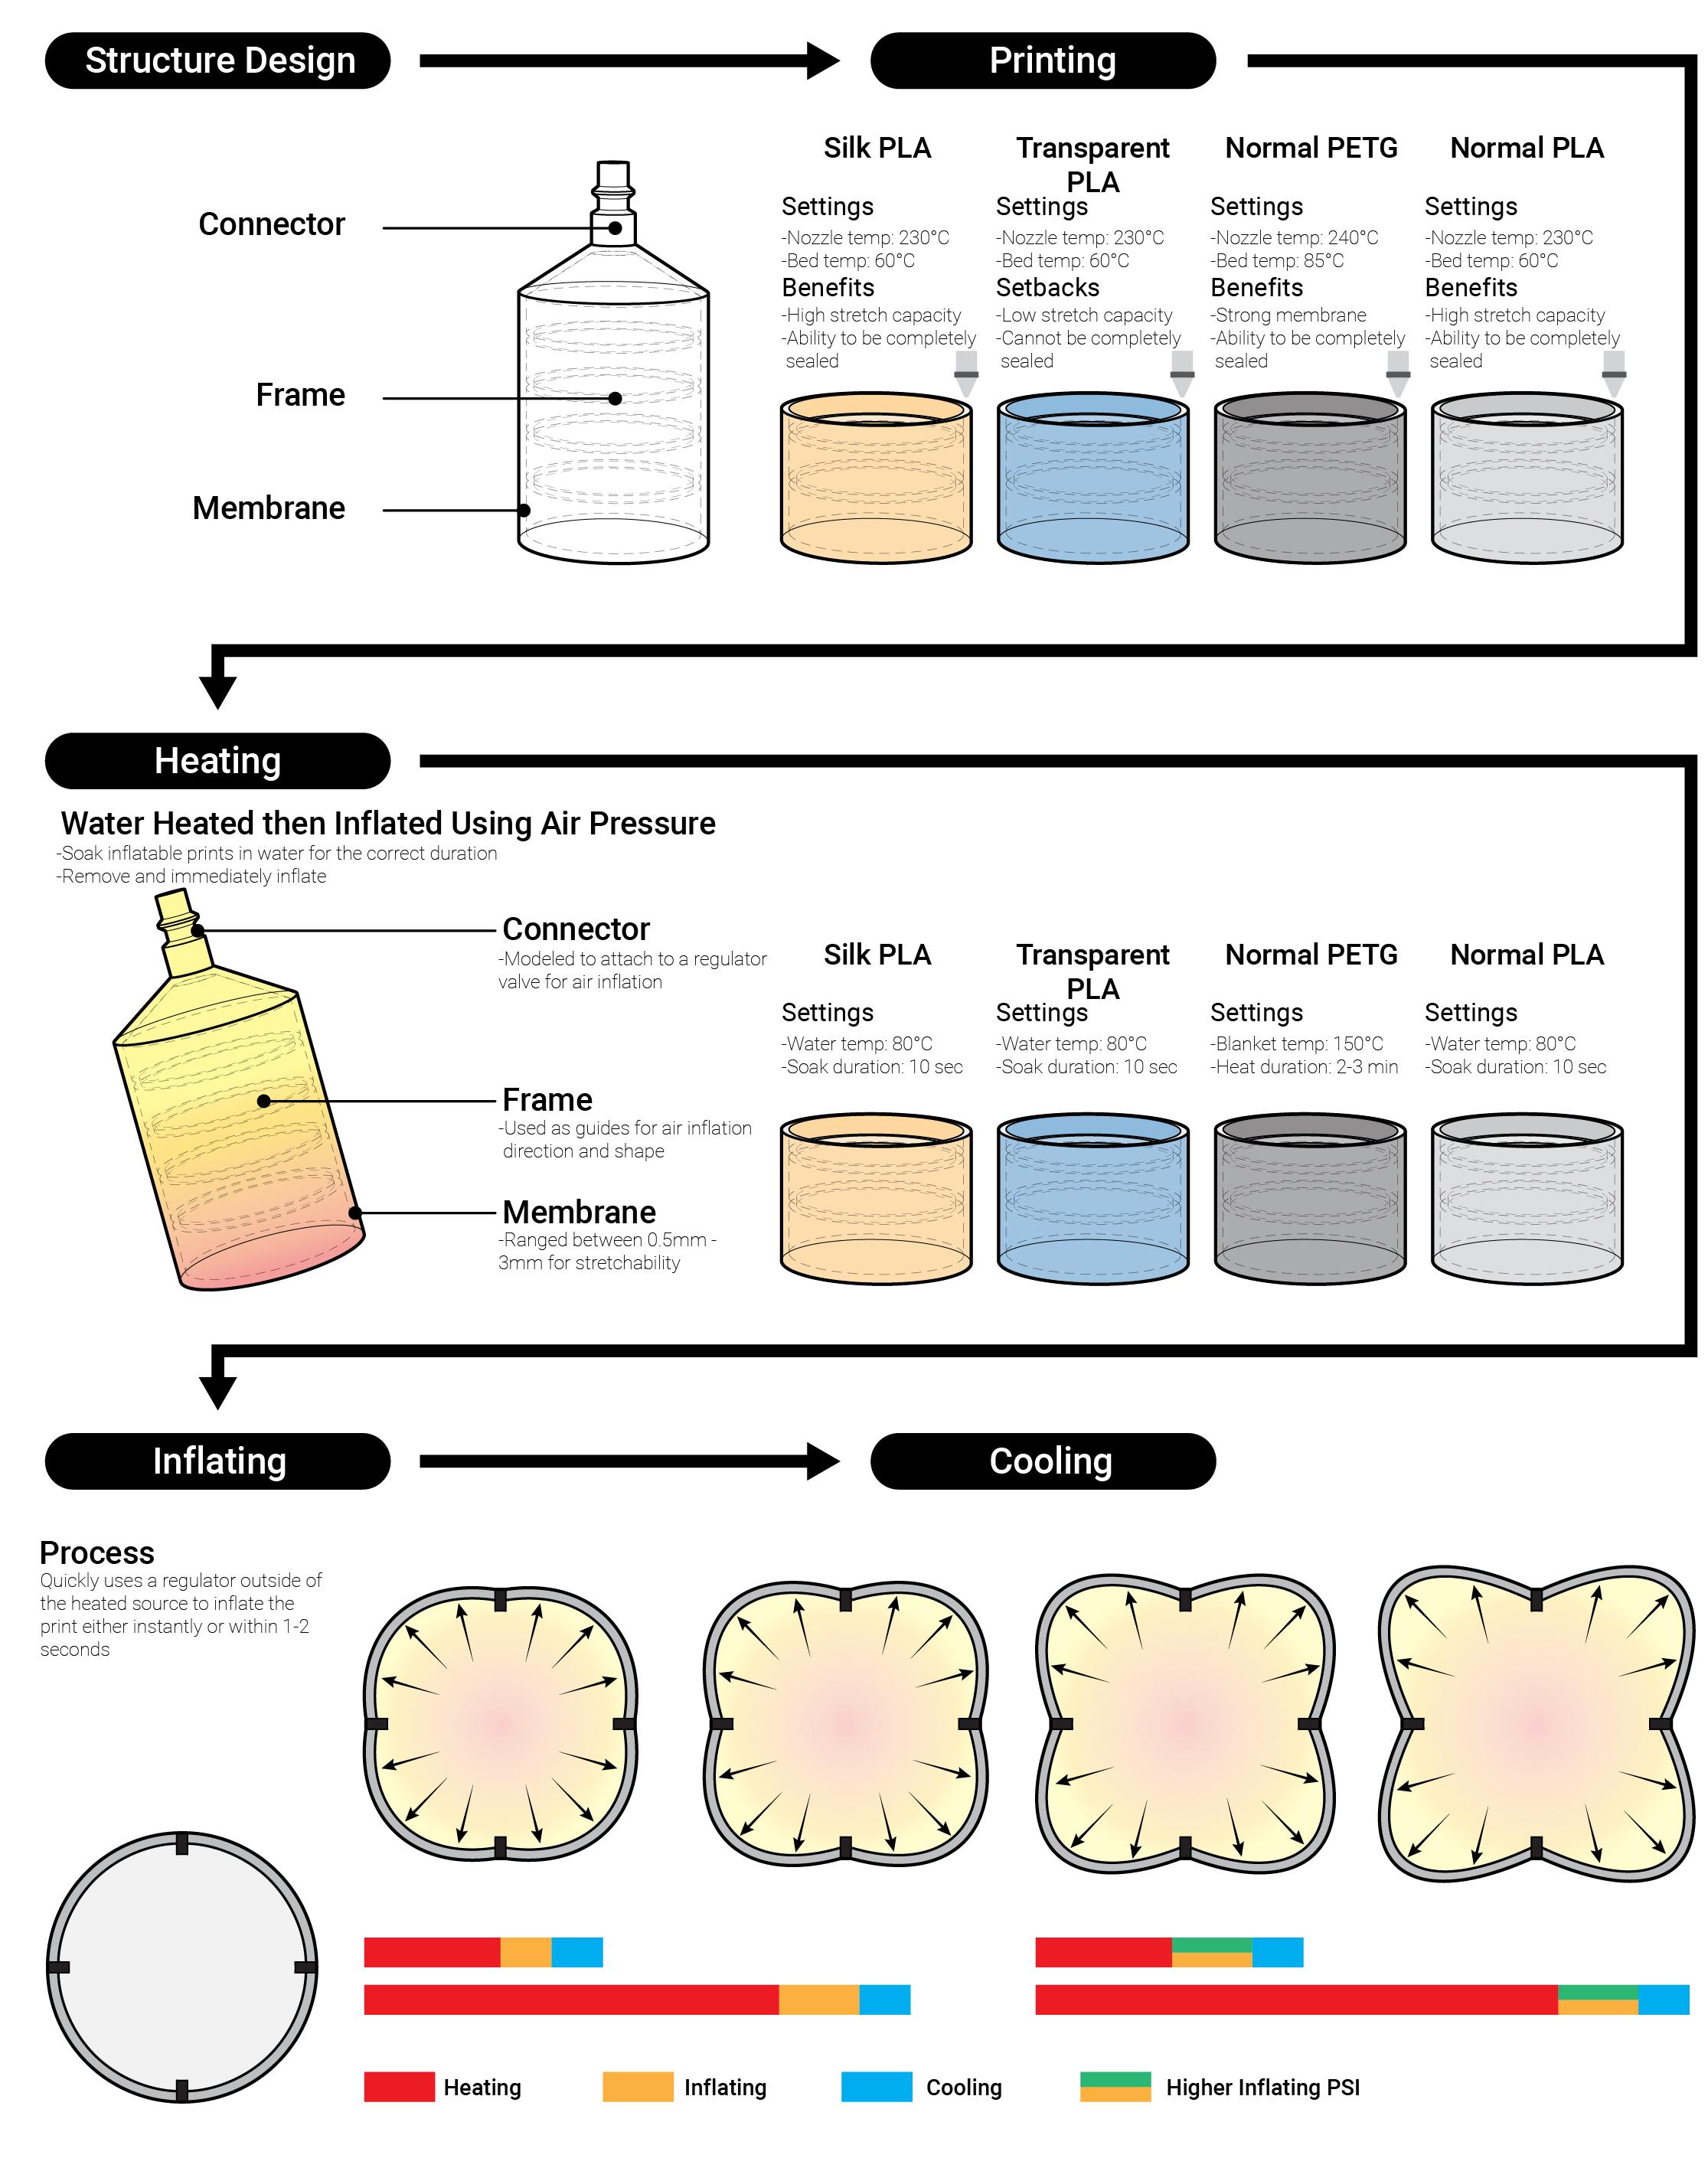
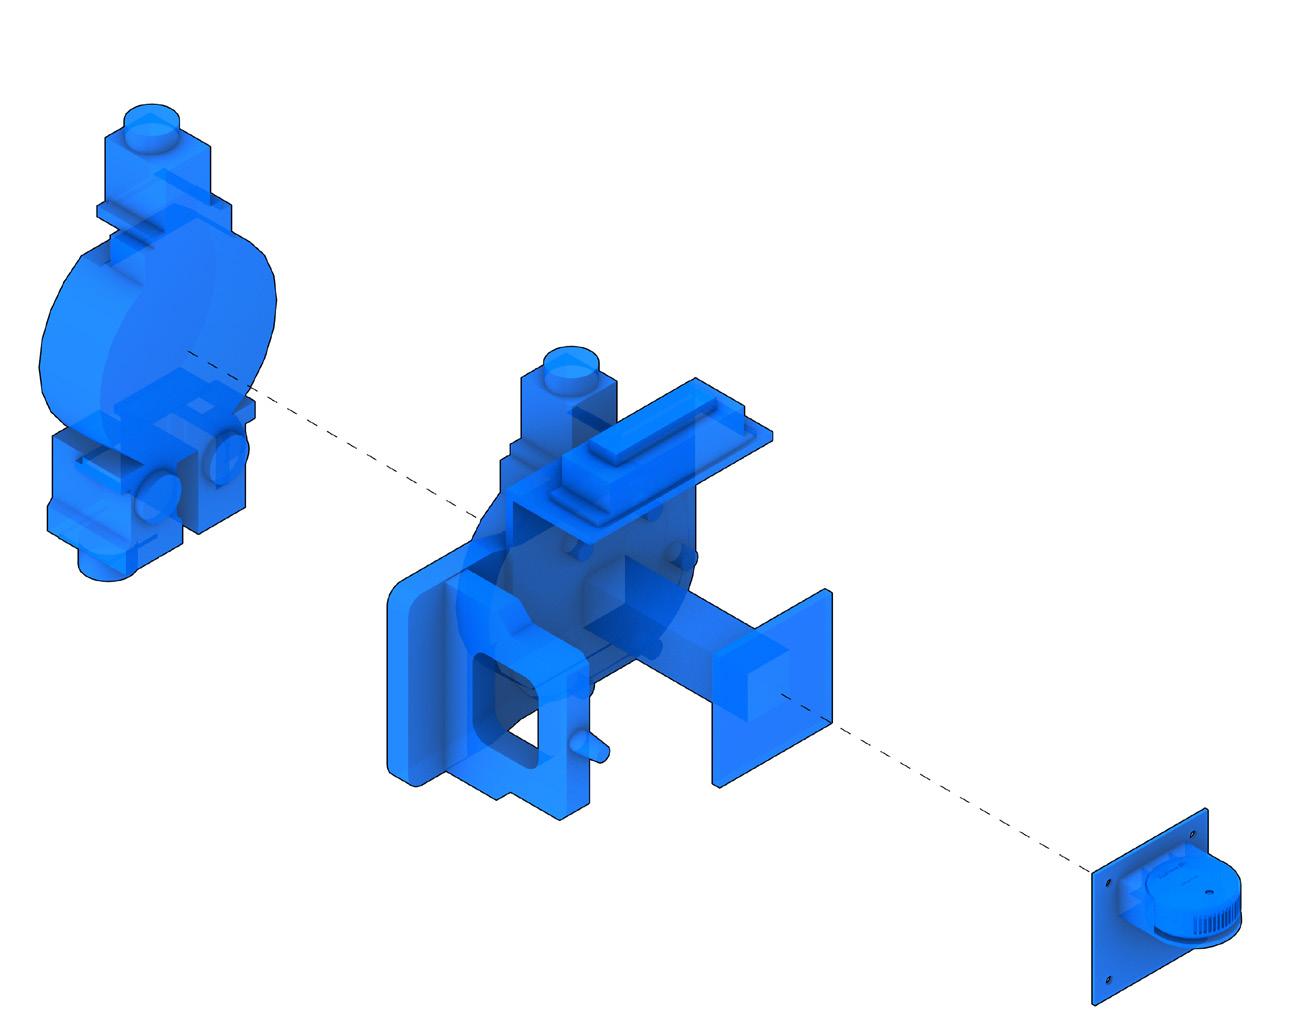
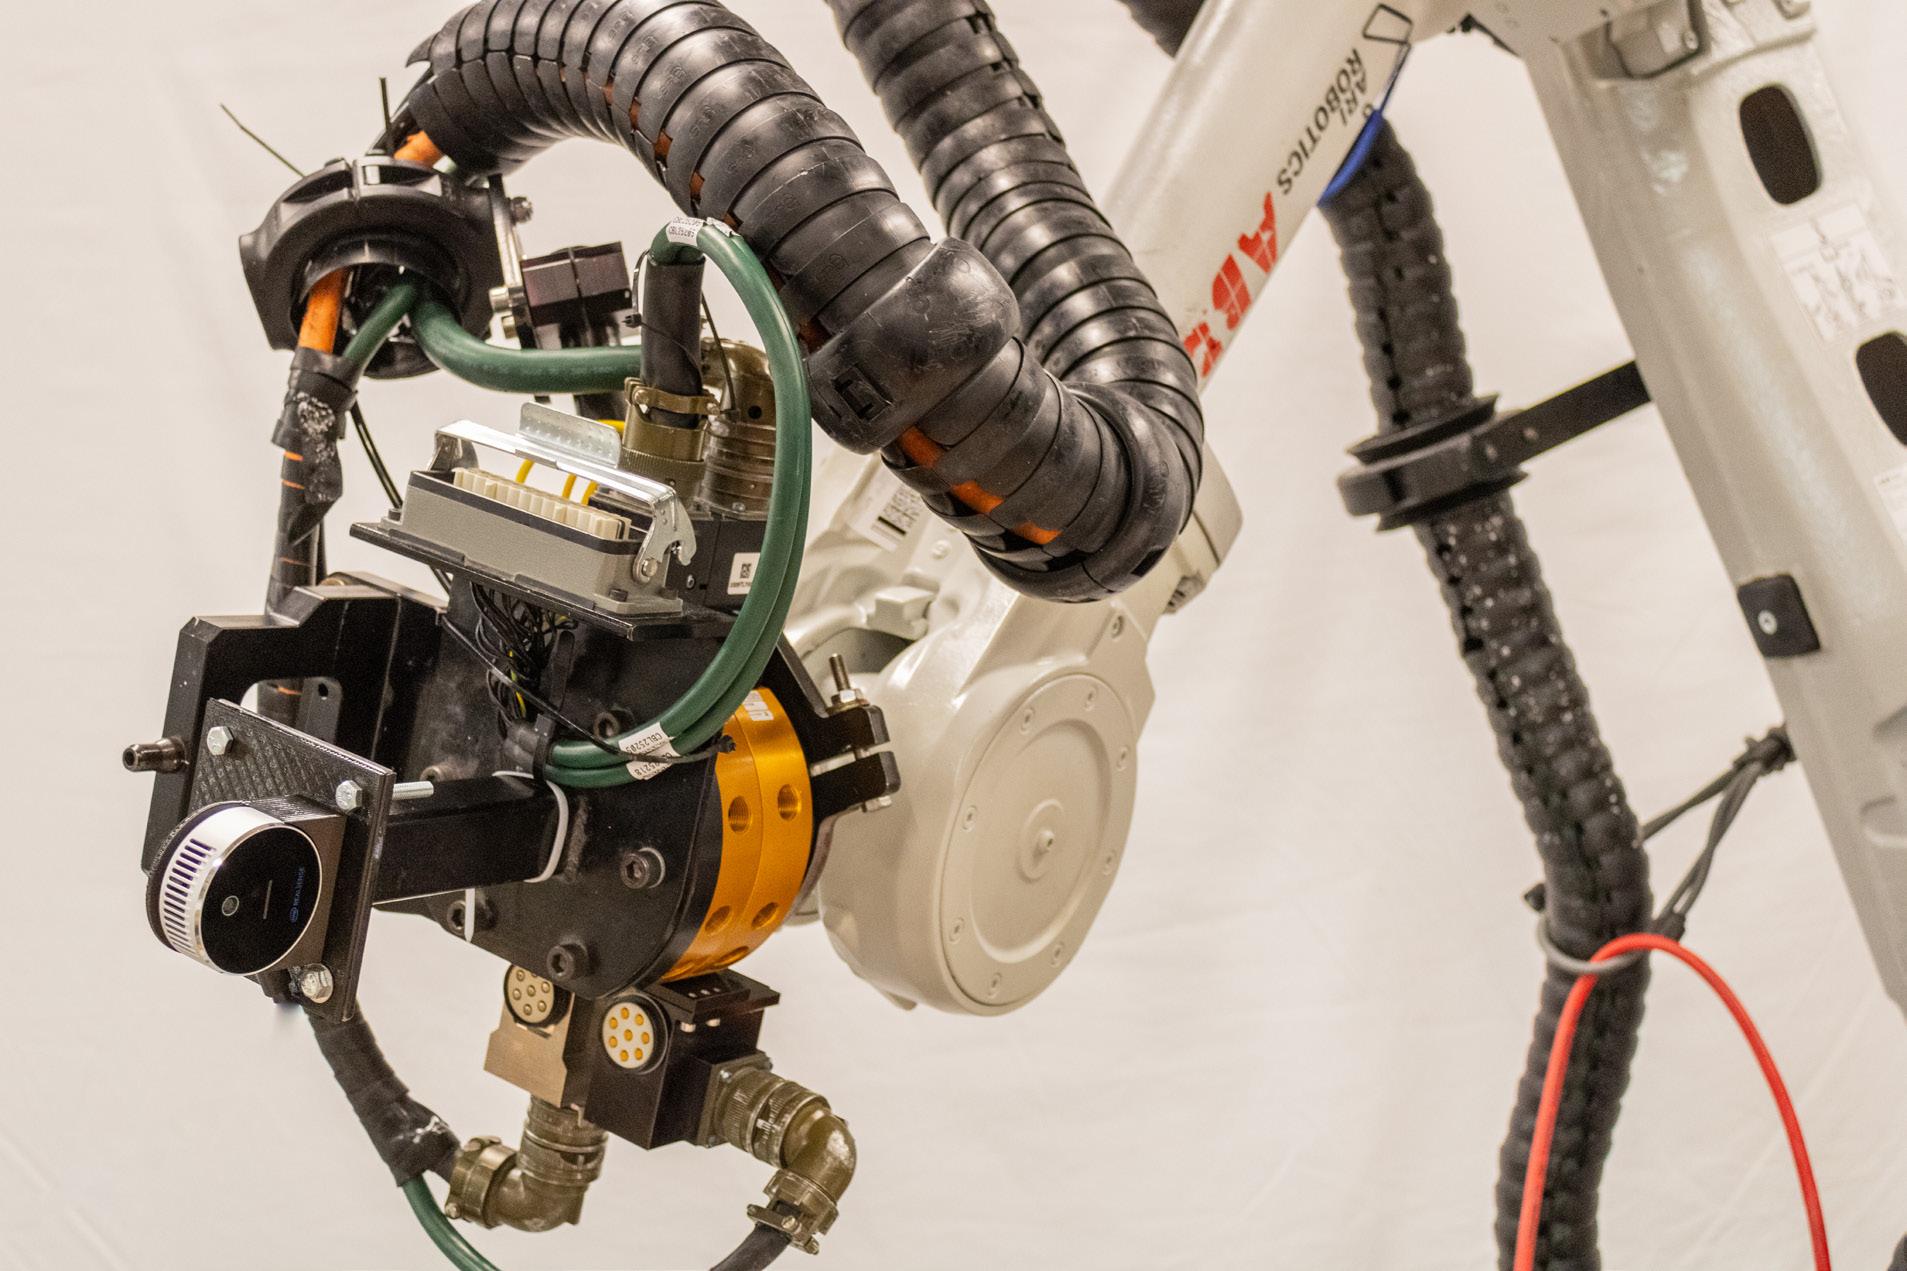
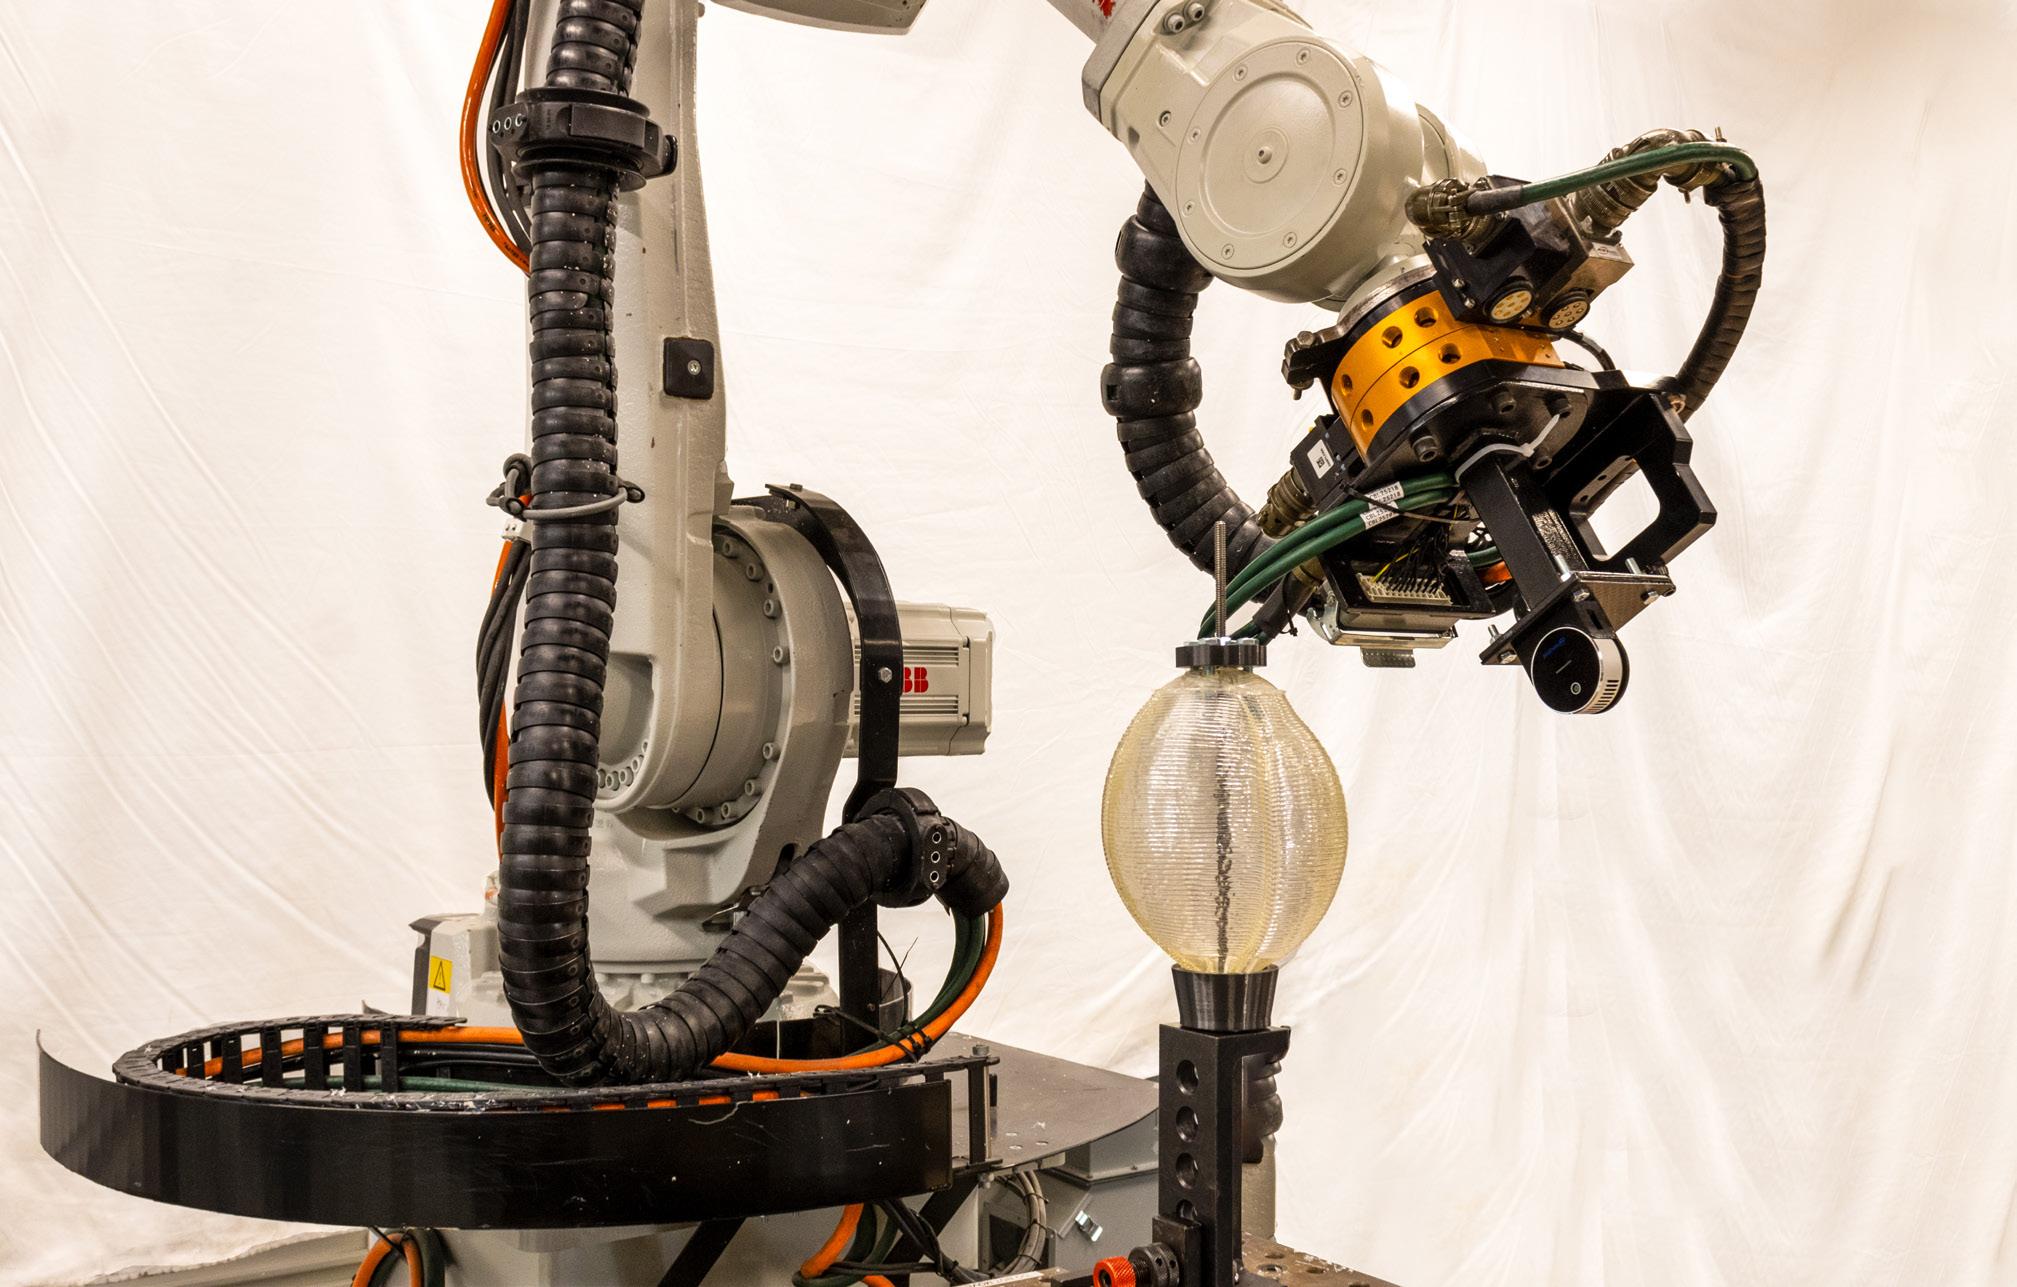
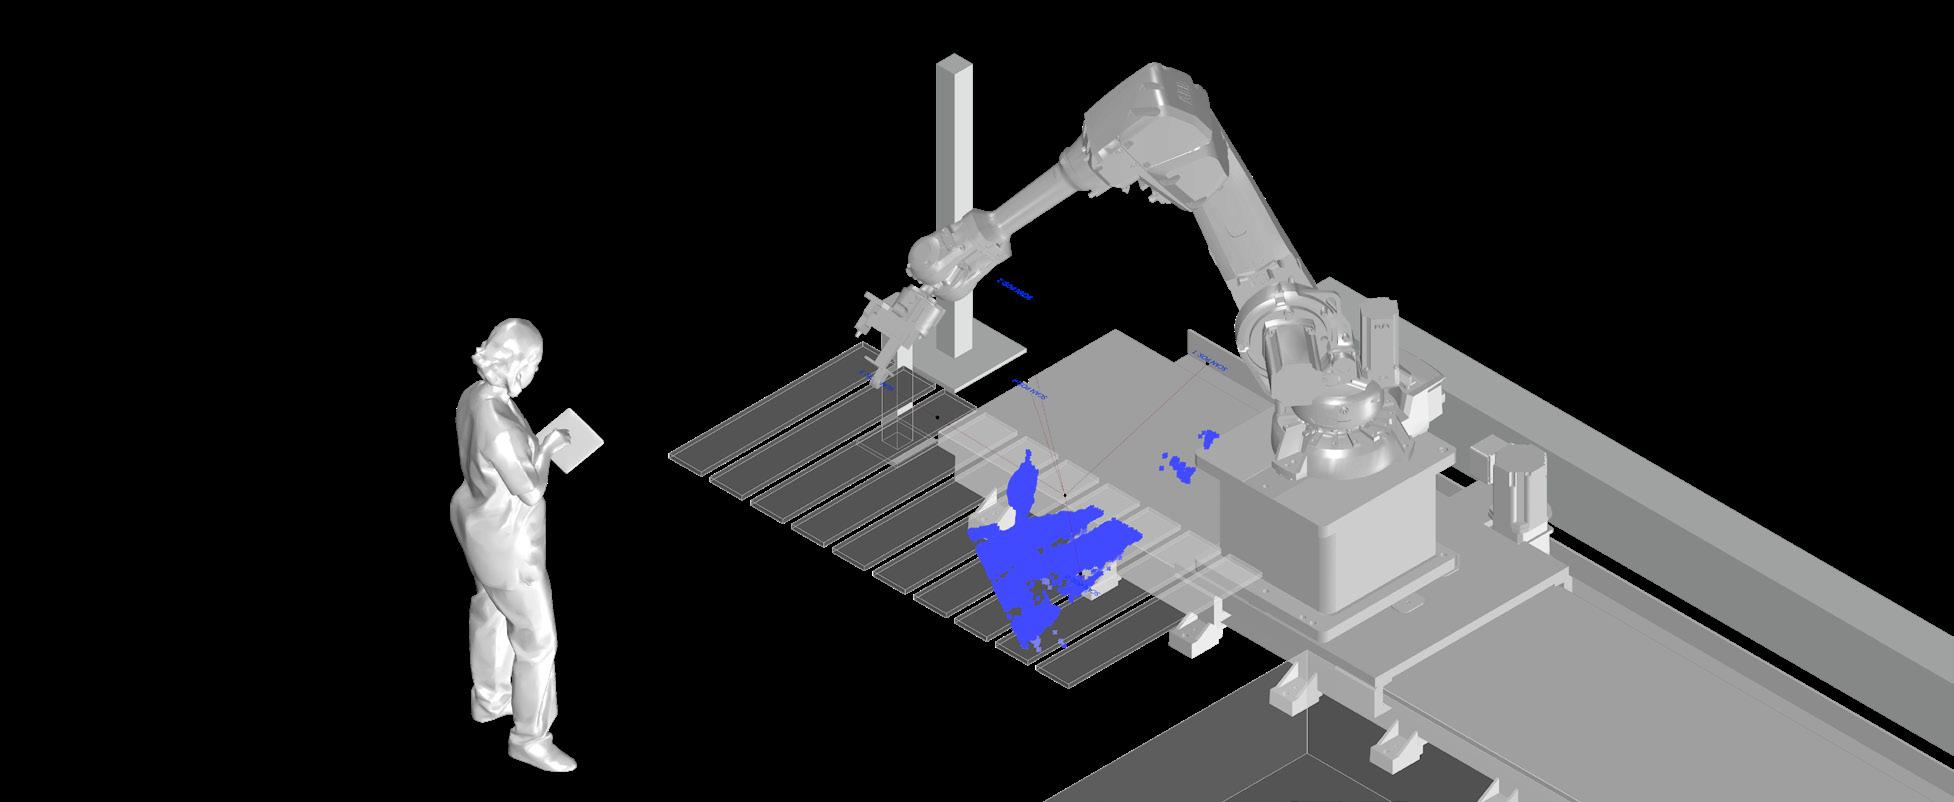
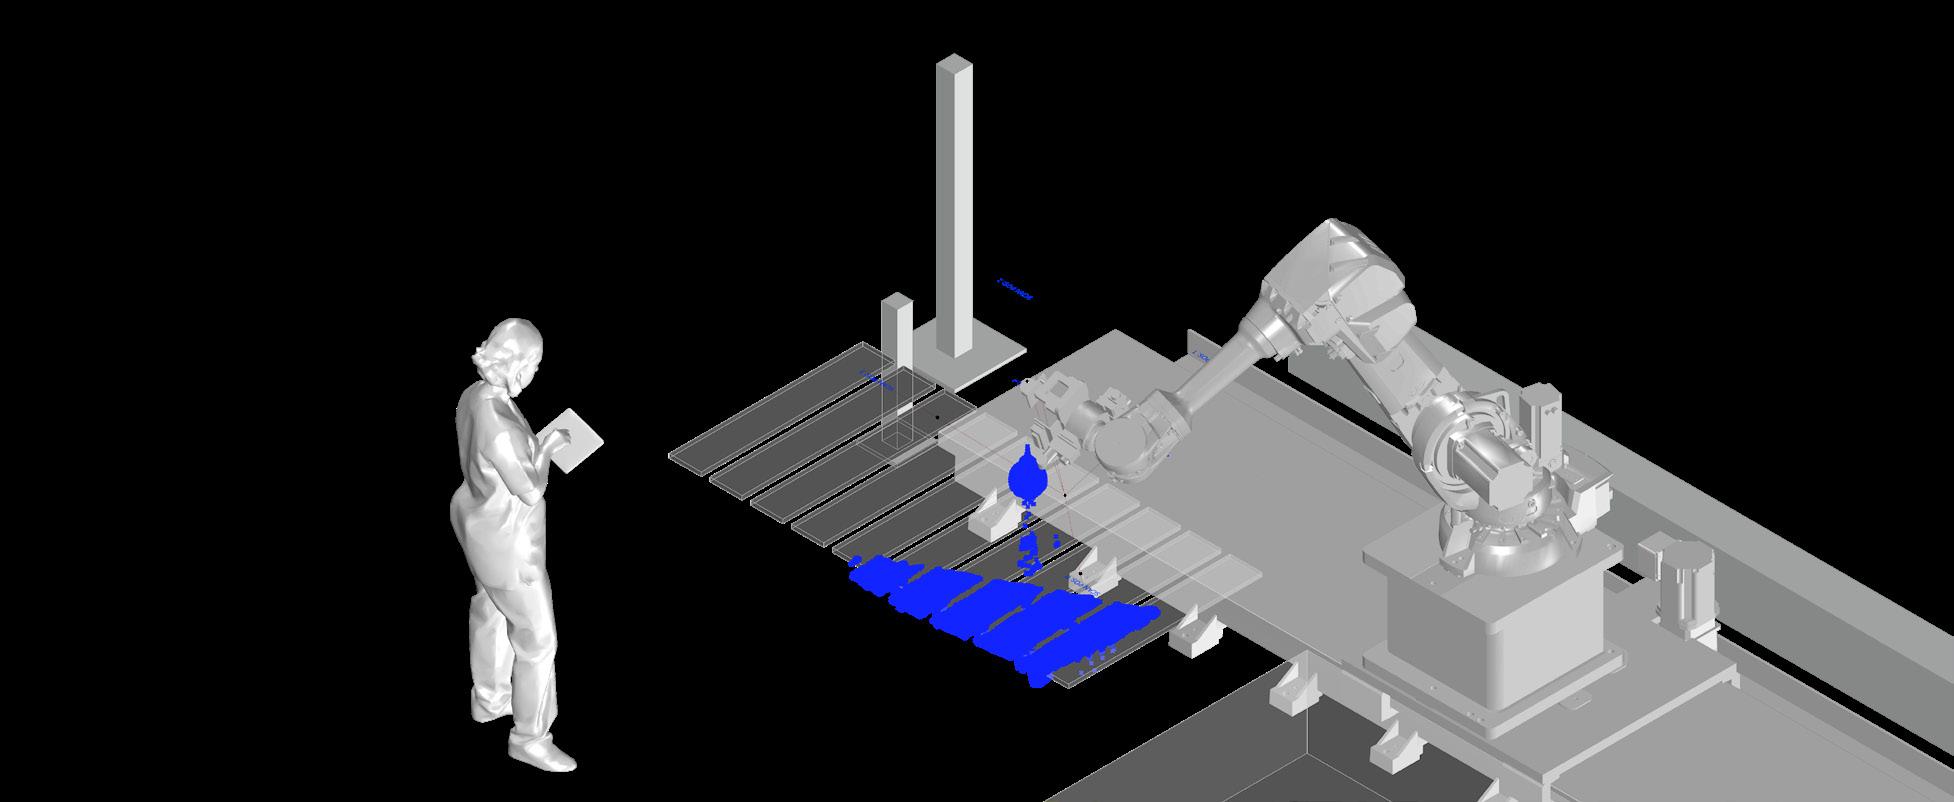
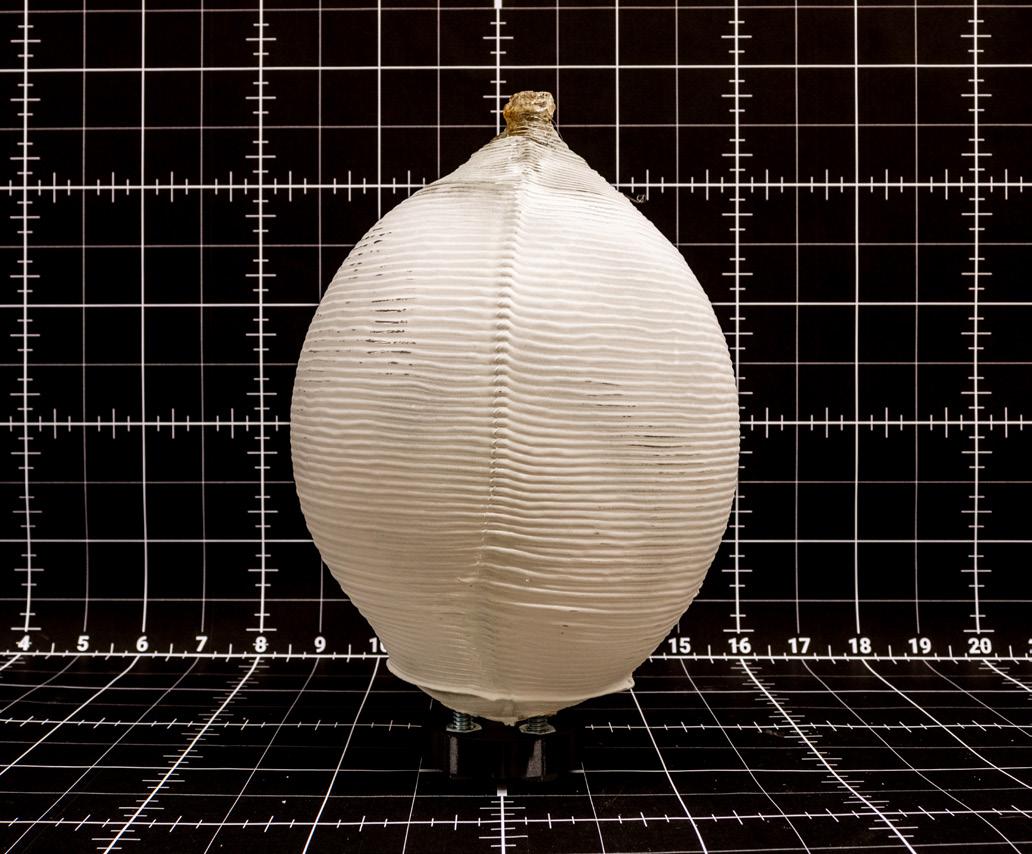
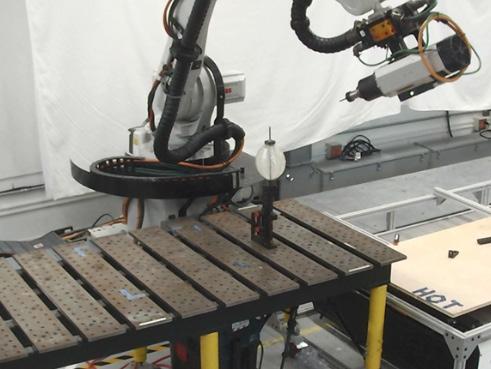
To inflate thermoplastic modules, we used two methods. Manual inflation and robotically controlled automated inflation. Manual inflation was simply having the process done using hands, that is immersion in water, moving the preform to inflation space post heating and pressure control. Post realizing the immersion time, pressure requirements and inflation time for a given wall thickness, the above-mentioned procedures were done using UR-10 robot with a custom end effector. The initial inflation setup used one solenoid and regulator that were manually adjusted. The final inflation setup used one pressure supply split 4 separate ways allowing the automatic switching between different pressures merging back into one outlet connected to the preform. The solenoids are controlled using a set of buttons, that were connected to the corresponding solenoids using a relay through an Arduino setup. Each button, when pressed, would switch the pressure supply through the corresponding solenoid to command the pressure.
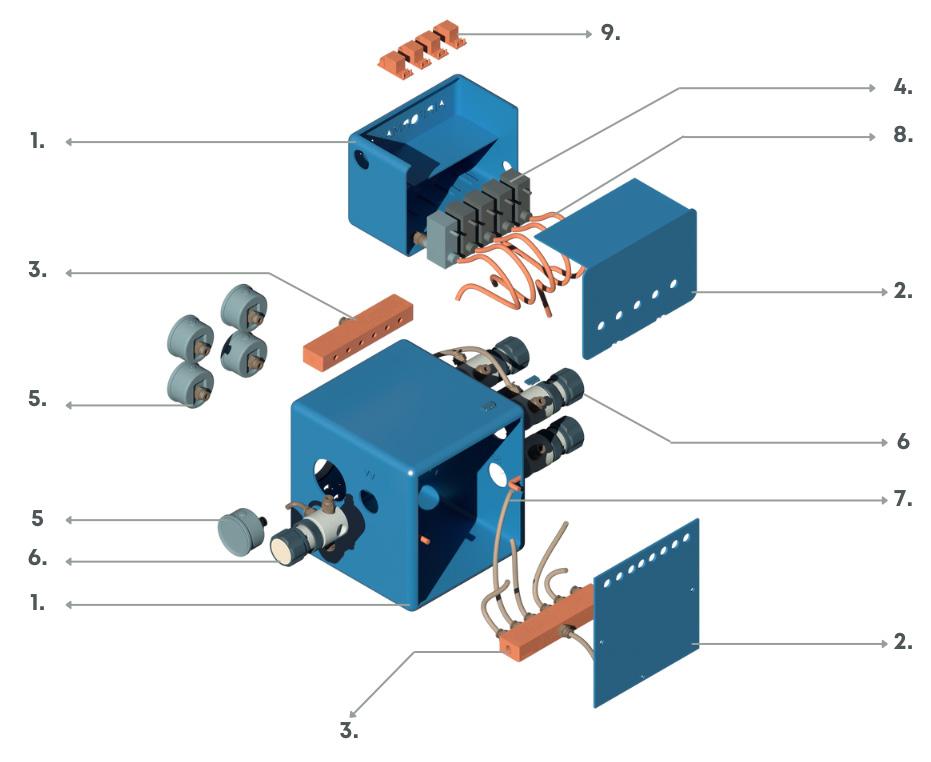
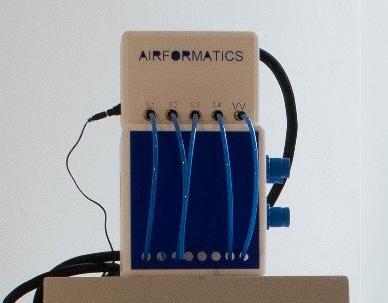
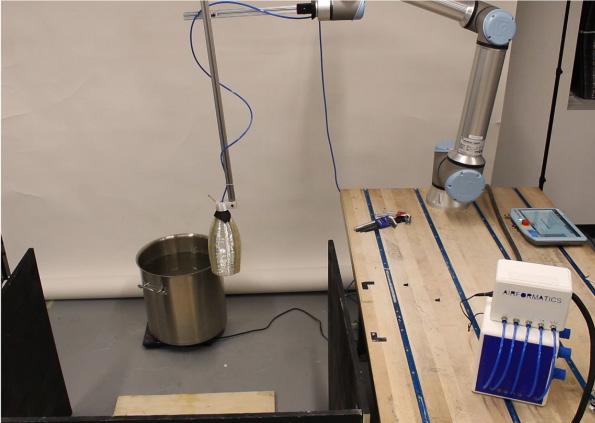
Set pressure range using regulators, initially set at 5, 10, 15, and 20 PSI respectively, housing all equipment in a confined moveable, mountable PLA housing.
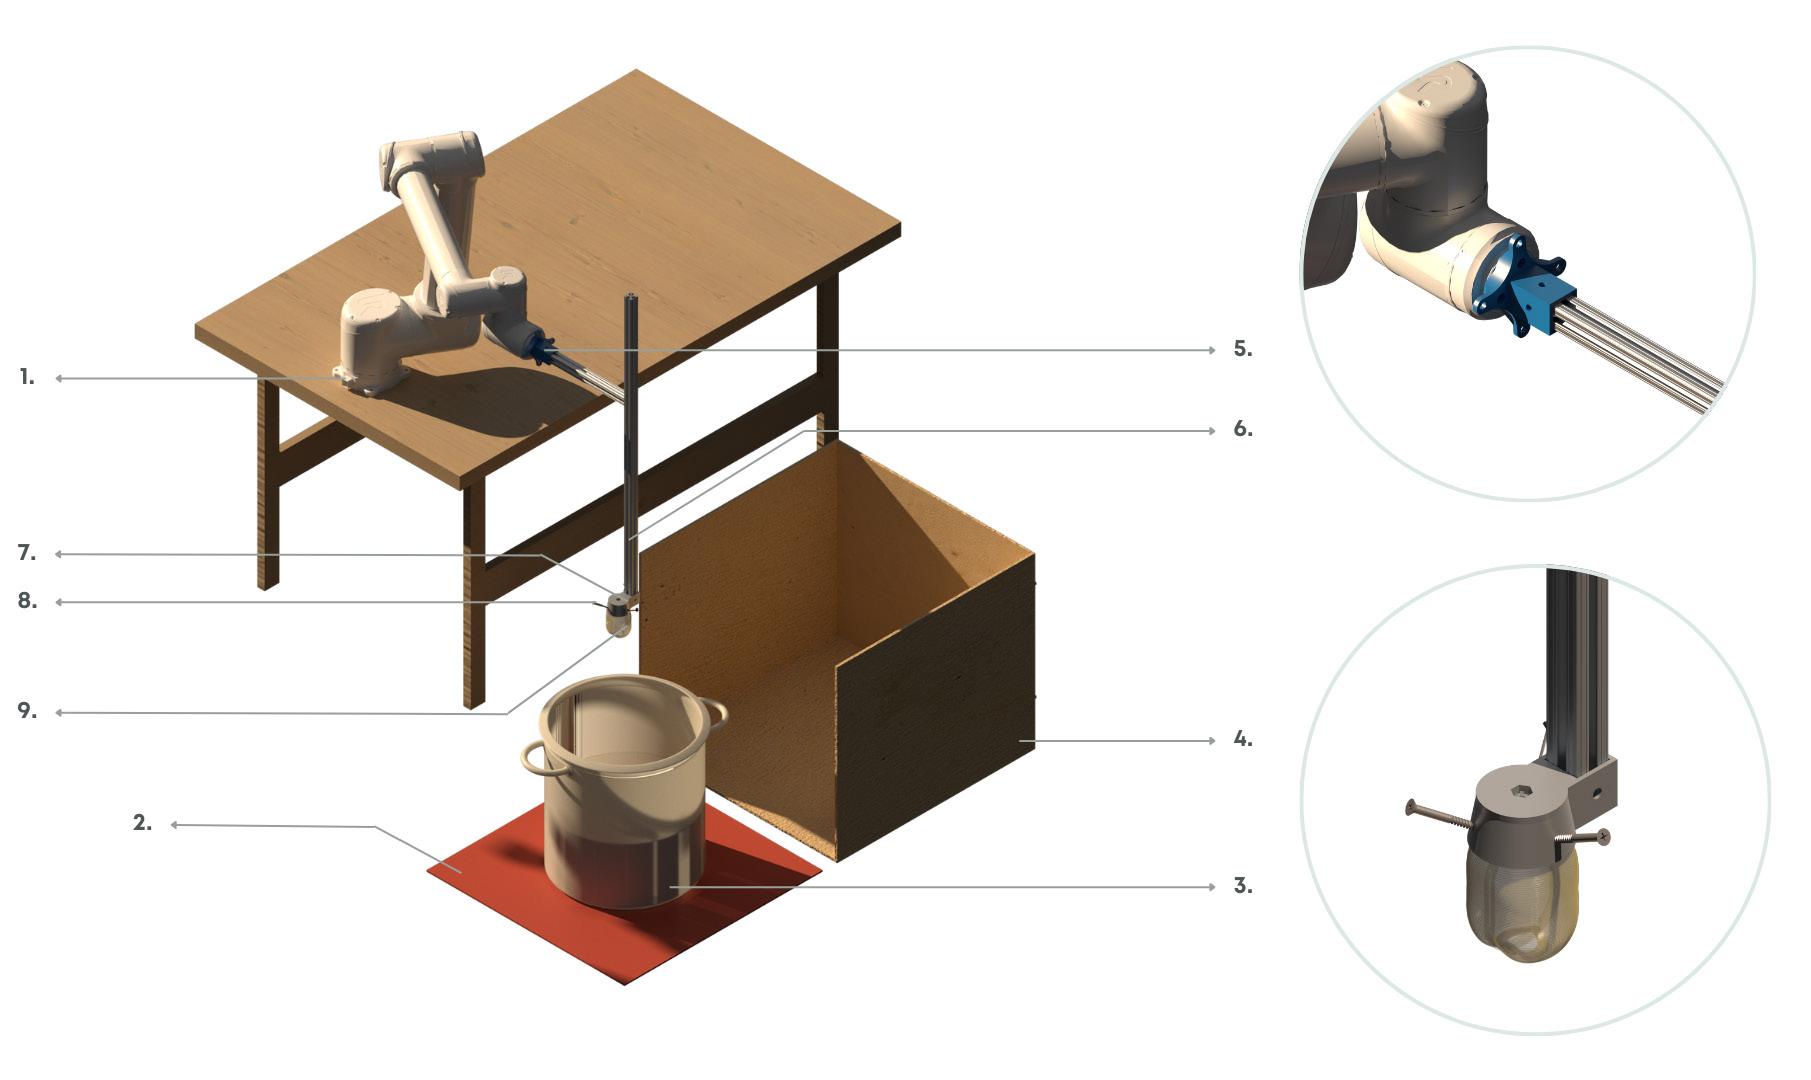
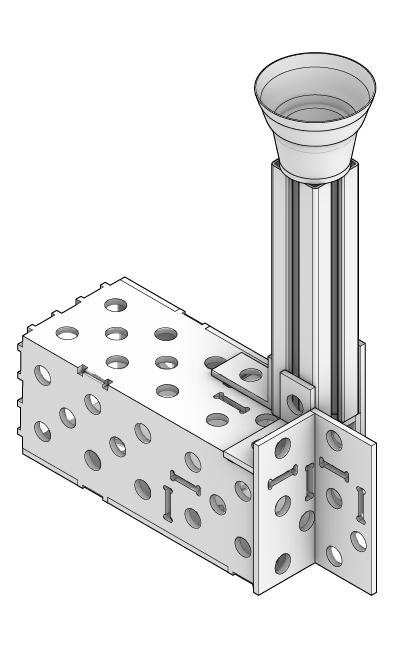
1. UR-10 Robot
2. Heating Sheet
3. Turkey Pot
4. Inflation Space
5. Carbon fiber, UR-10 to Aluminum Section Connector
6. Aluminum Section 10 Series
7. Carbon fiber, Aluminum Section to Preform Connector
8. Carbon fiber, M-8 Screws
9. Preform
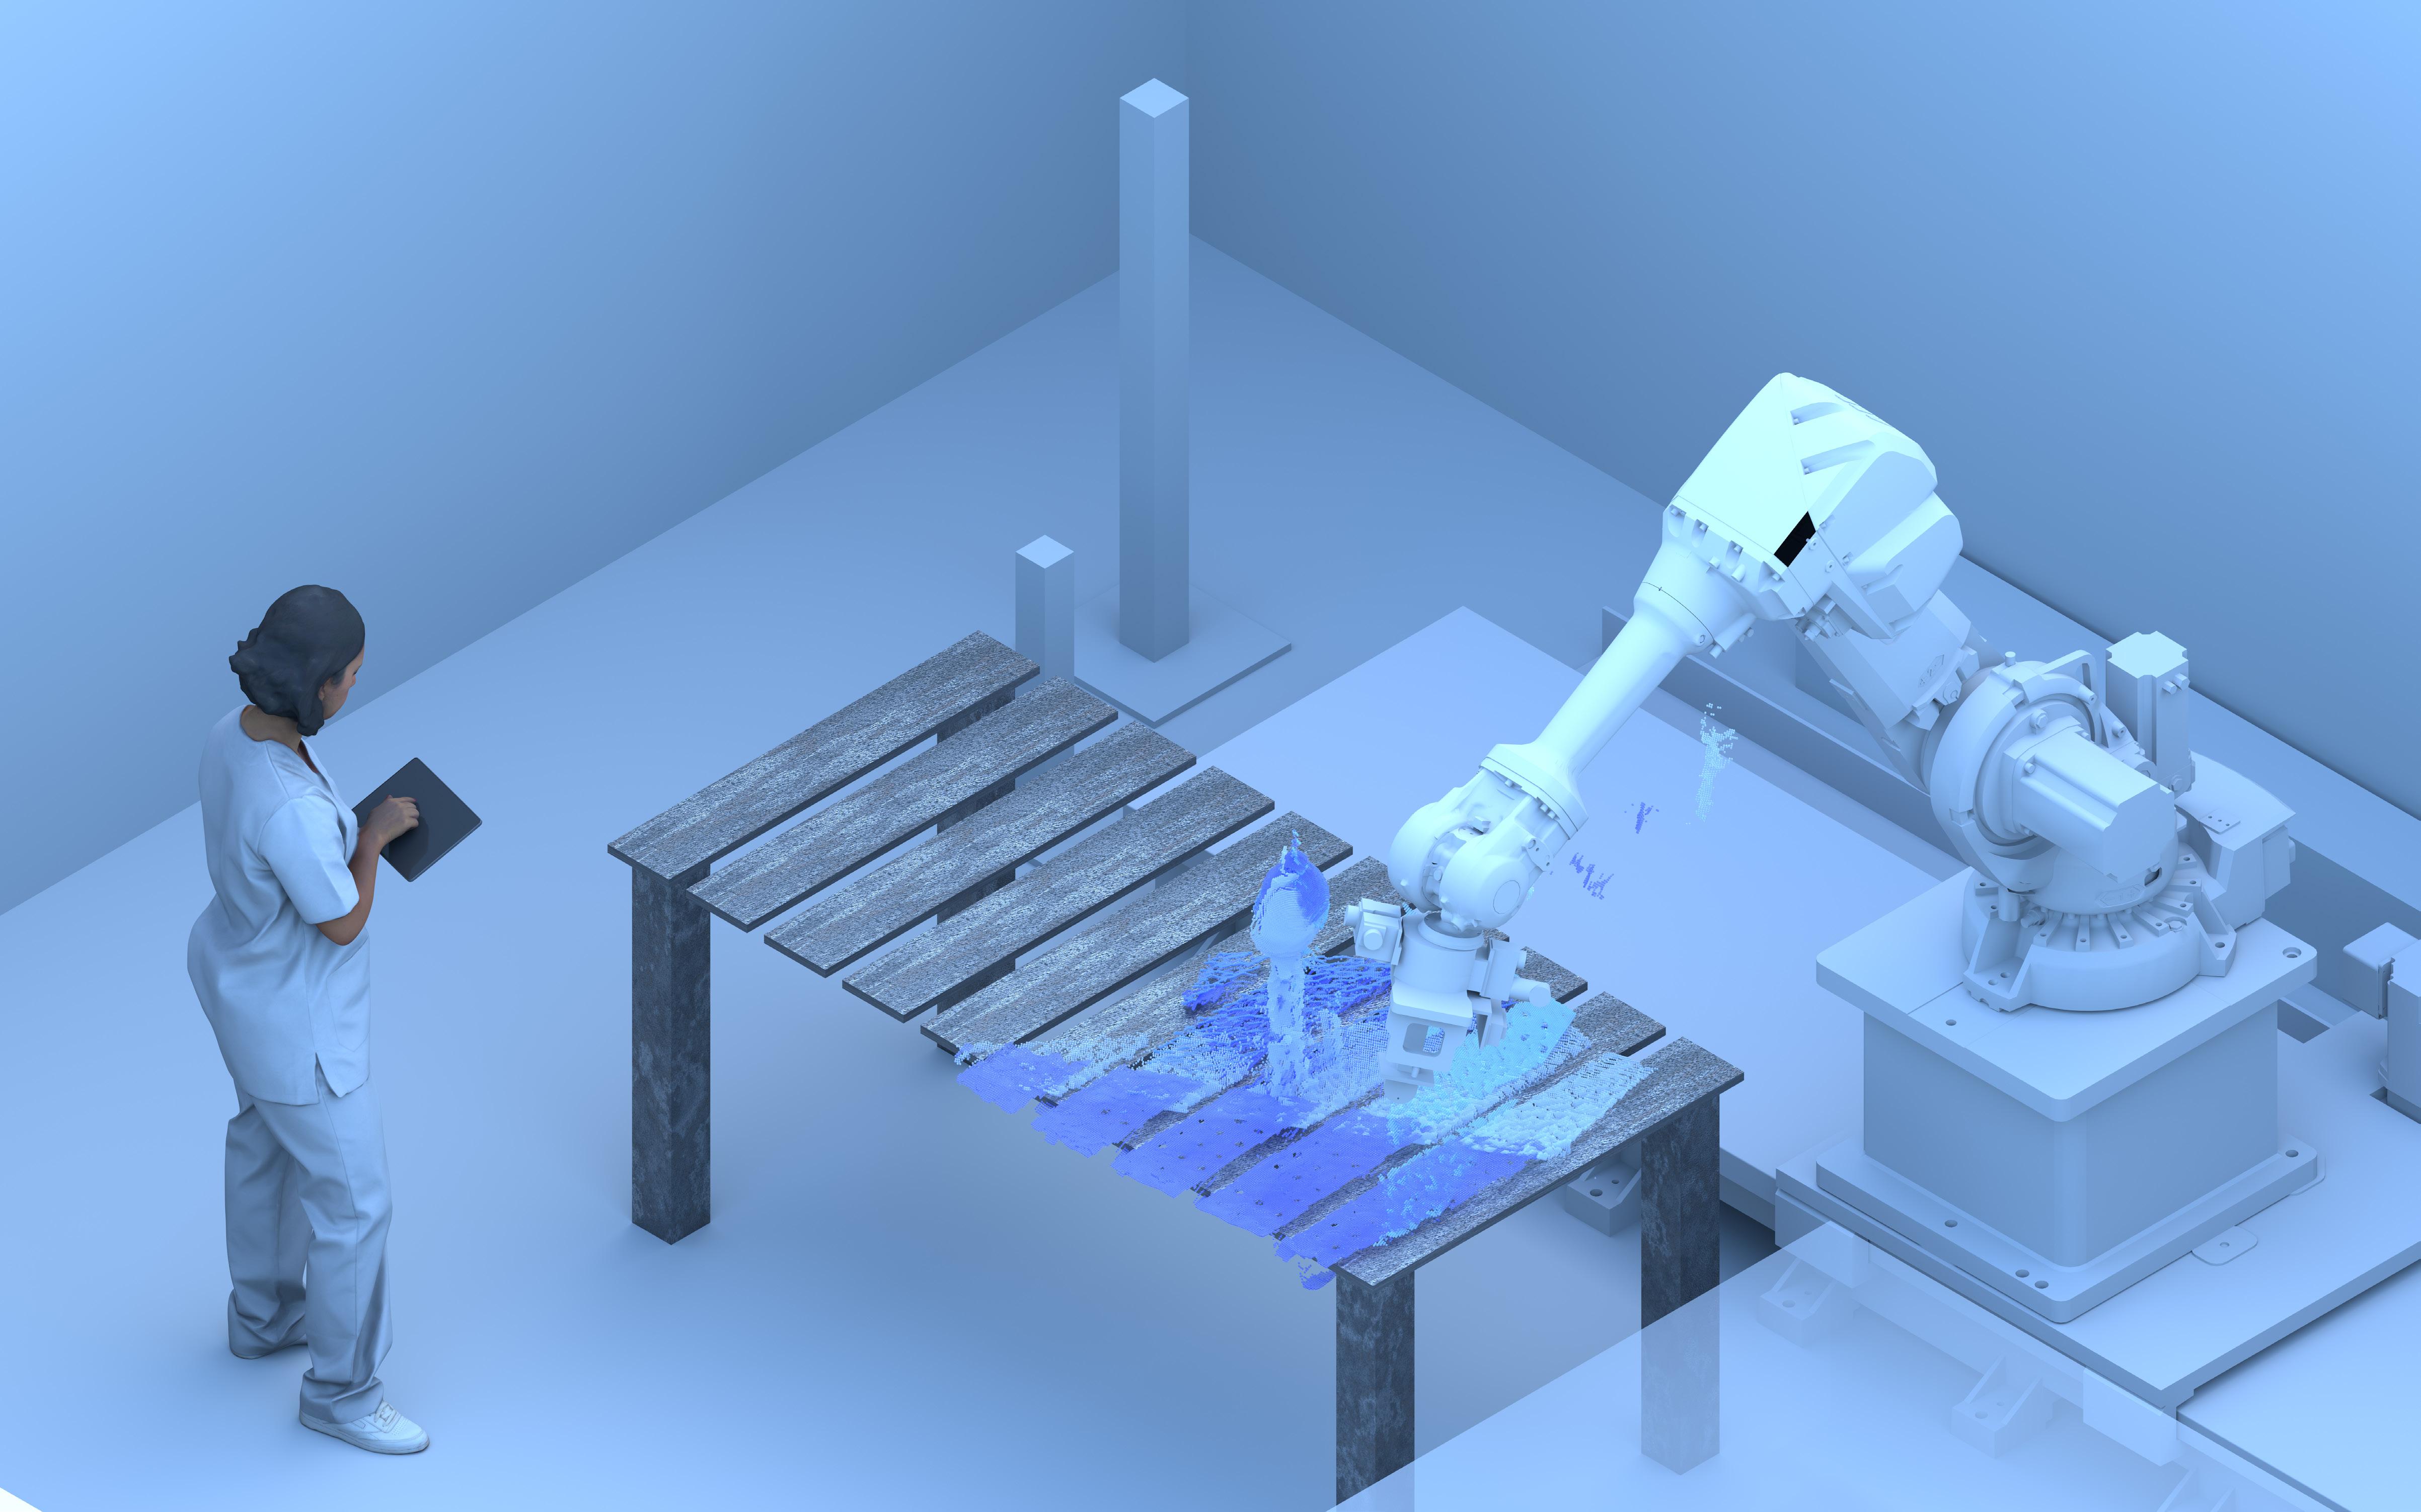
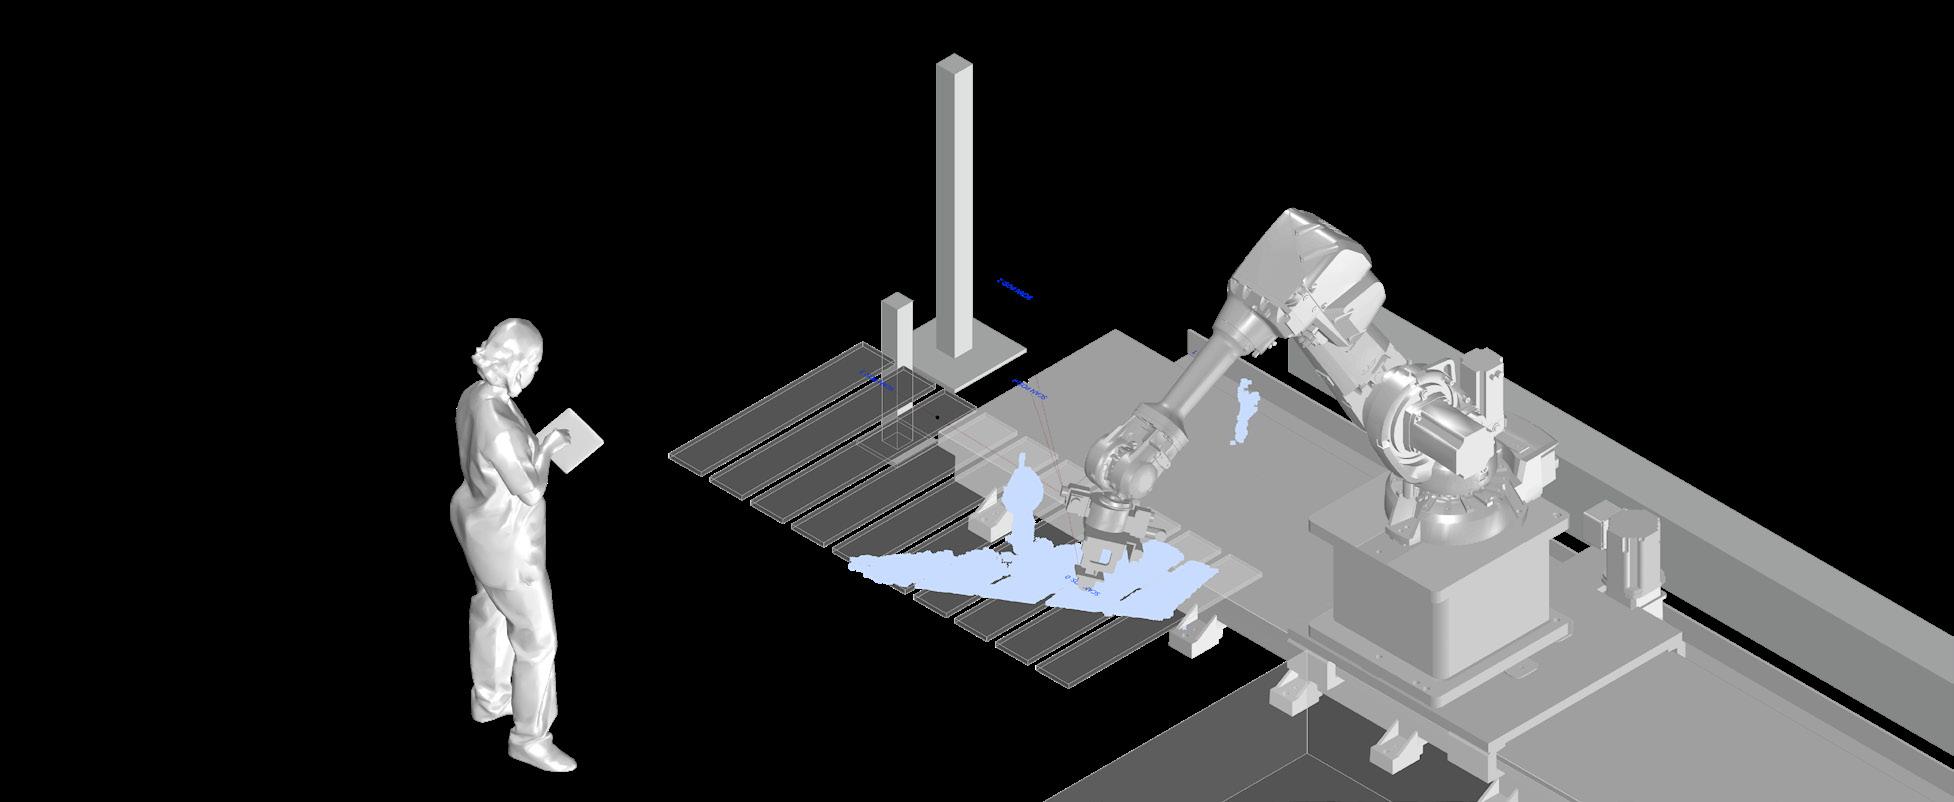
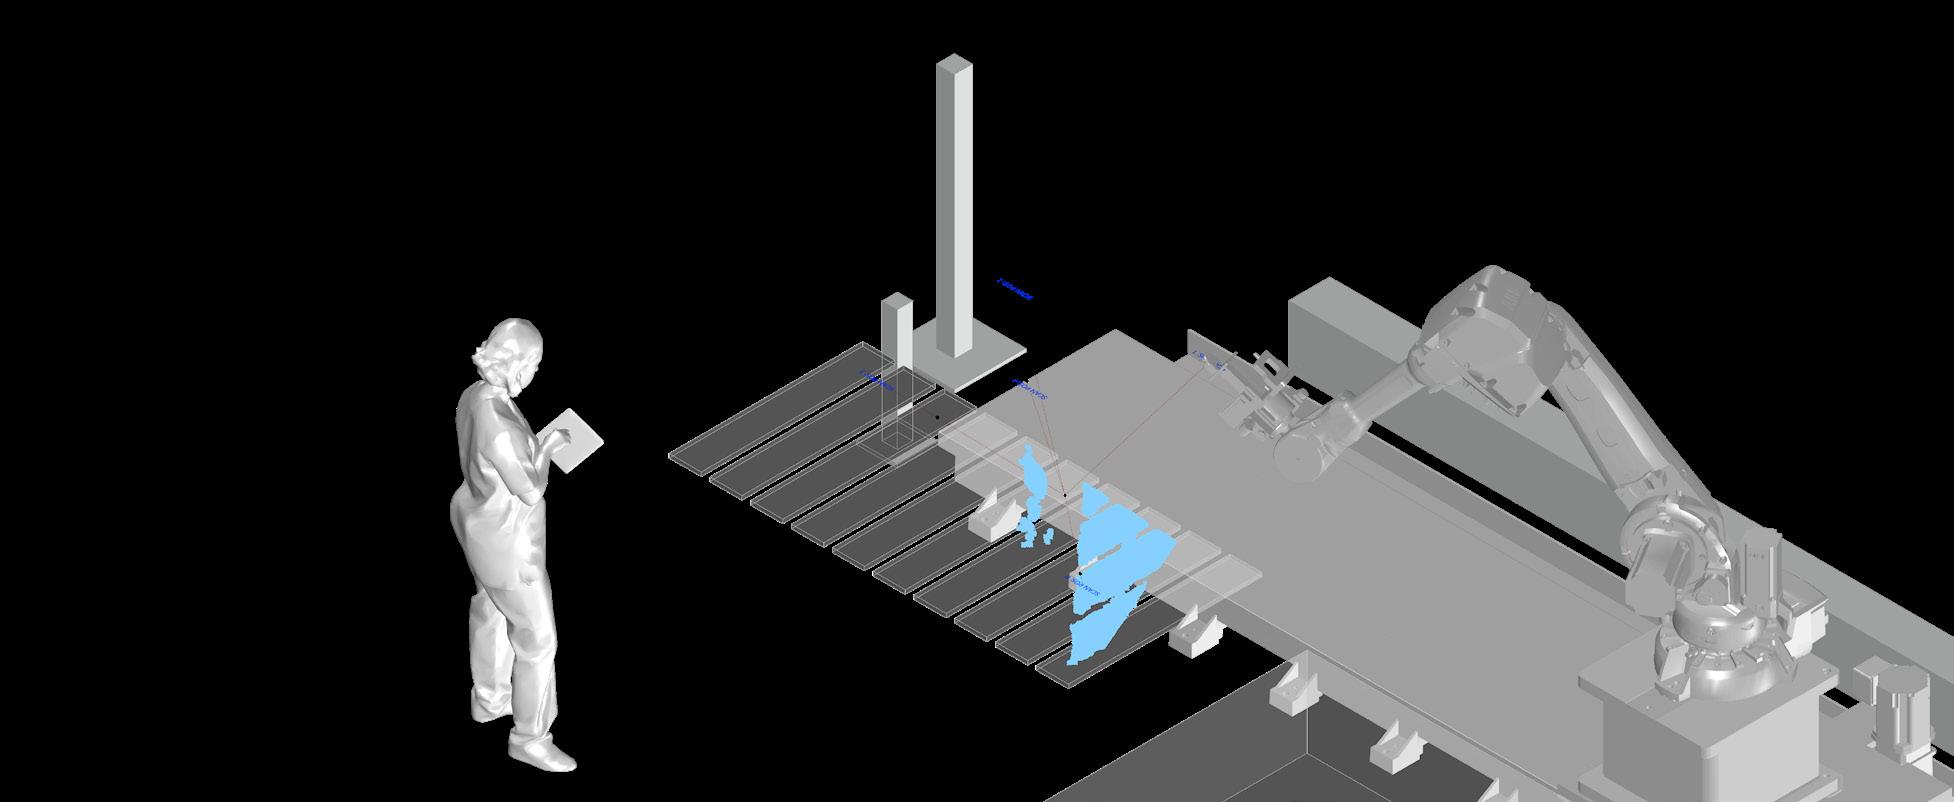
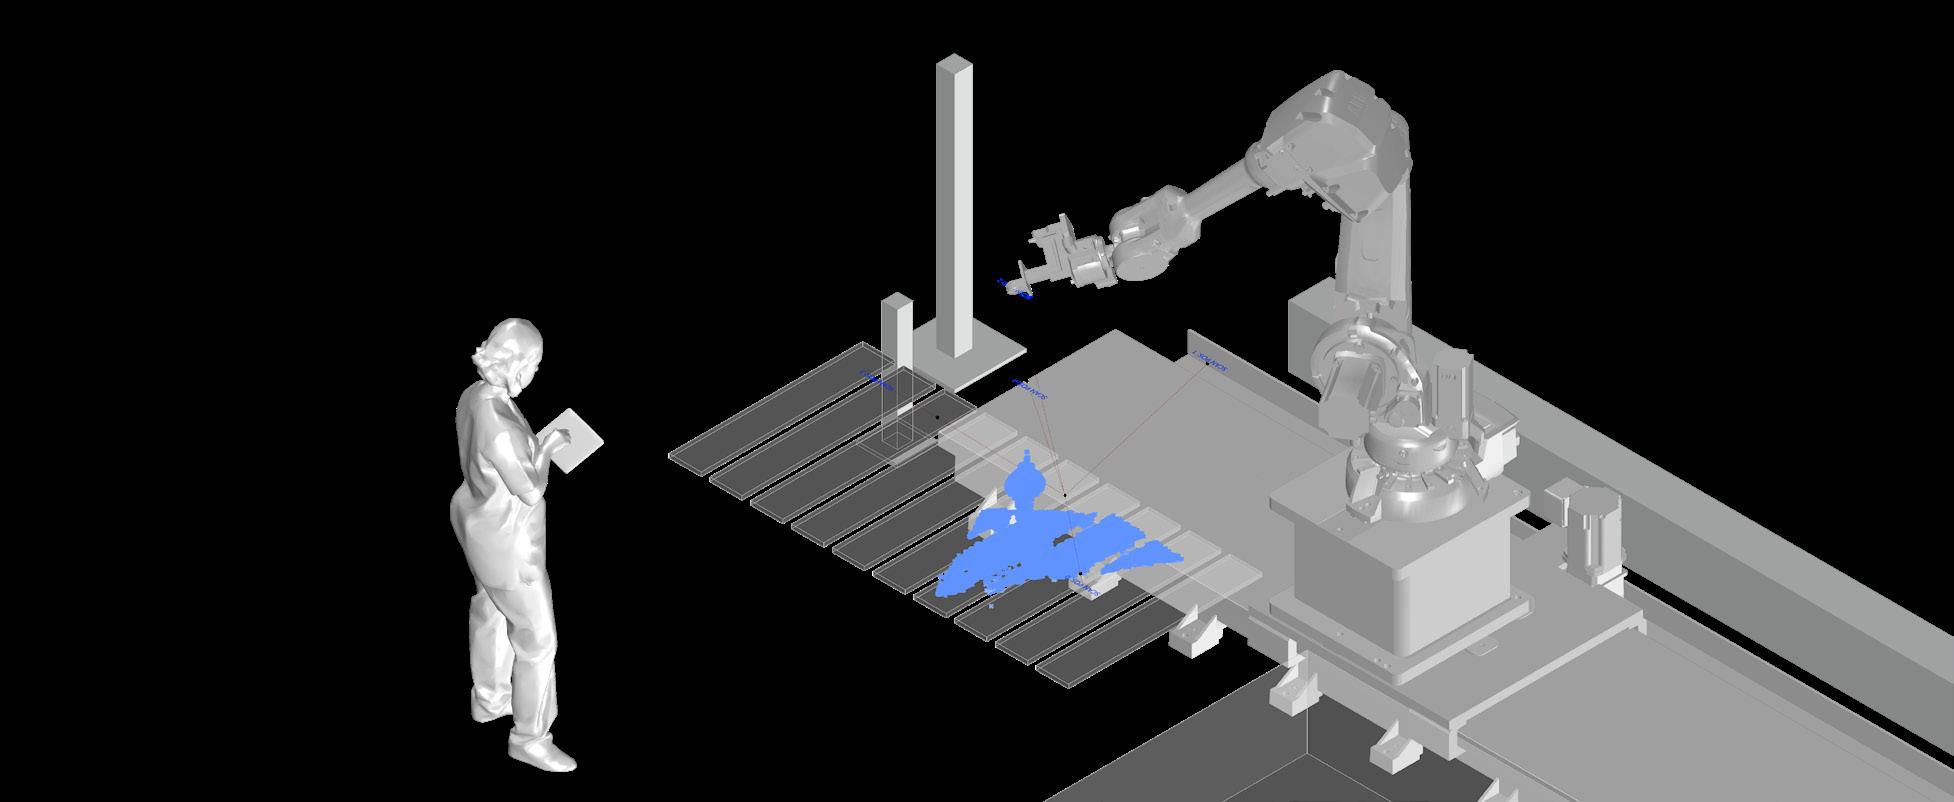
UR-10 robot with custom inflation end effector, consisting a 2 part setup- robot end and floor heating and inflation setup. This setup addresses to safety concerns with hot water and robotic arm movement.
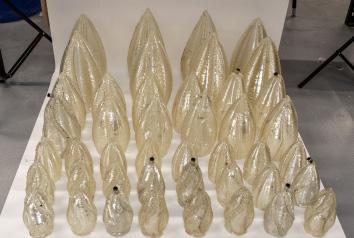
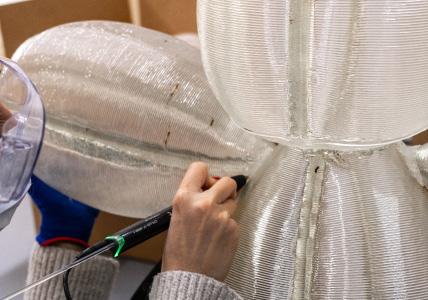
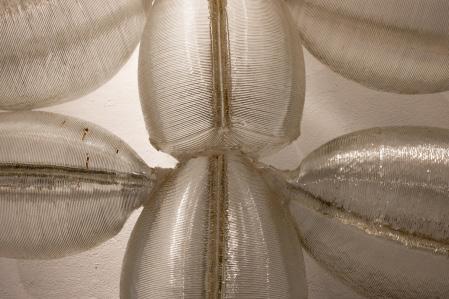
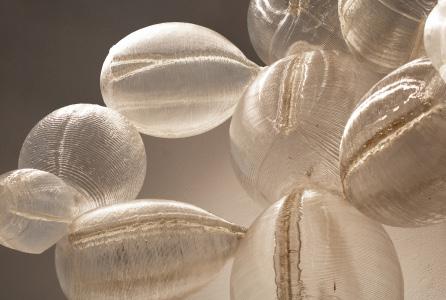
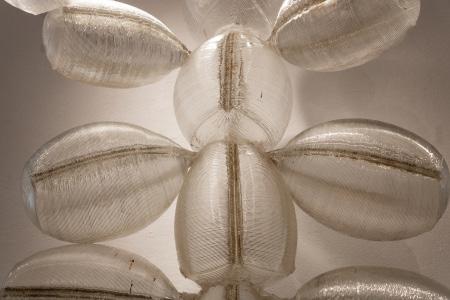
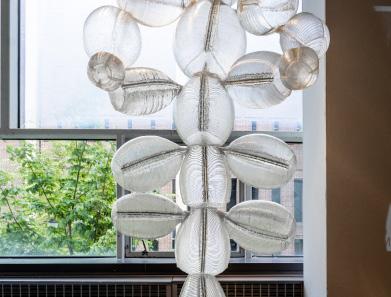
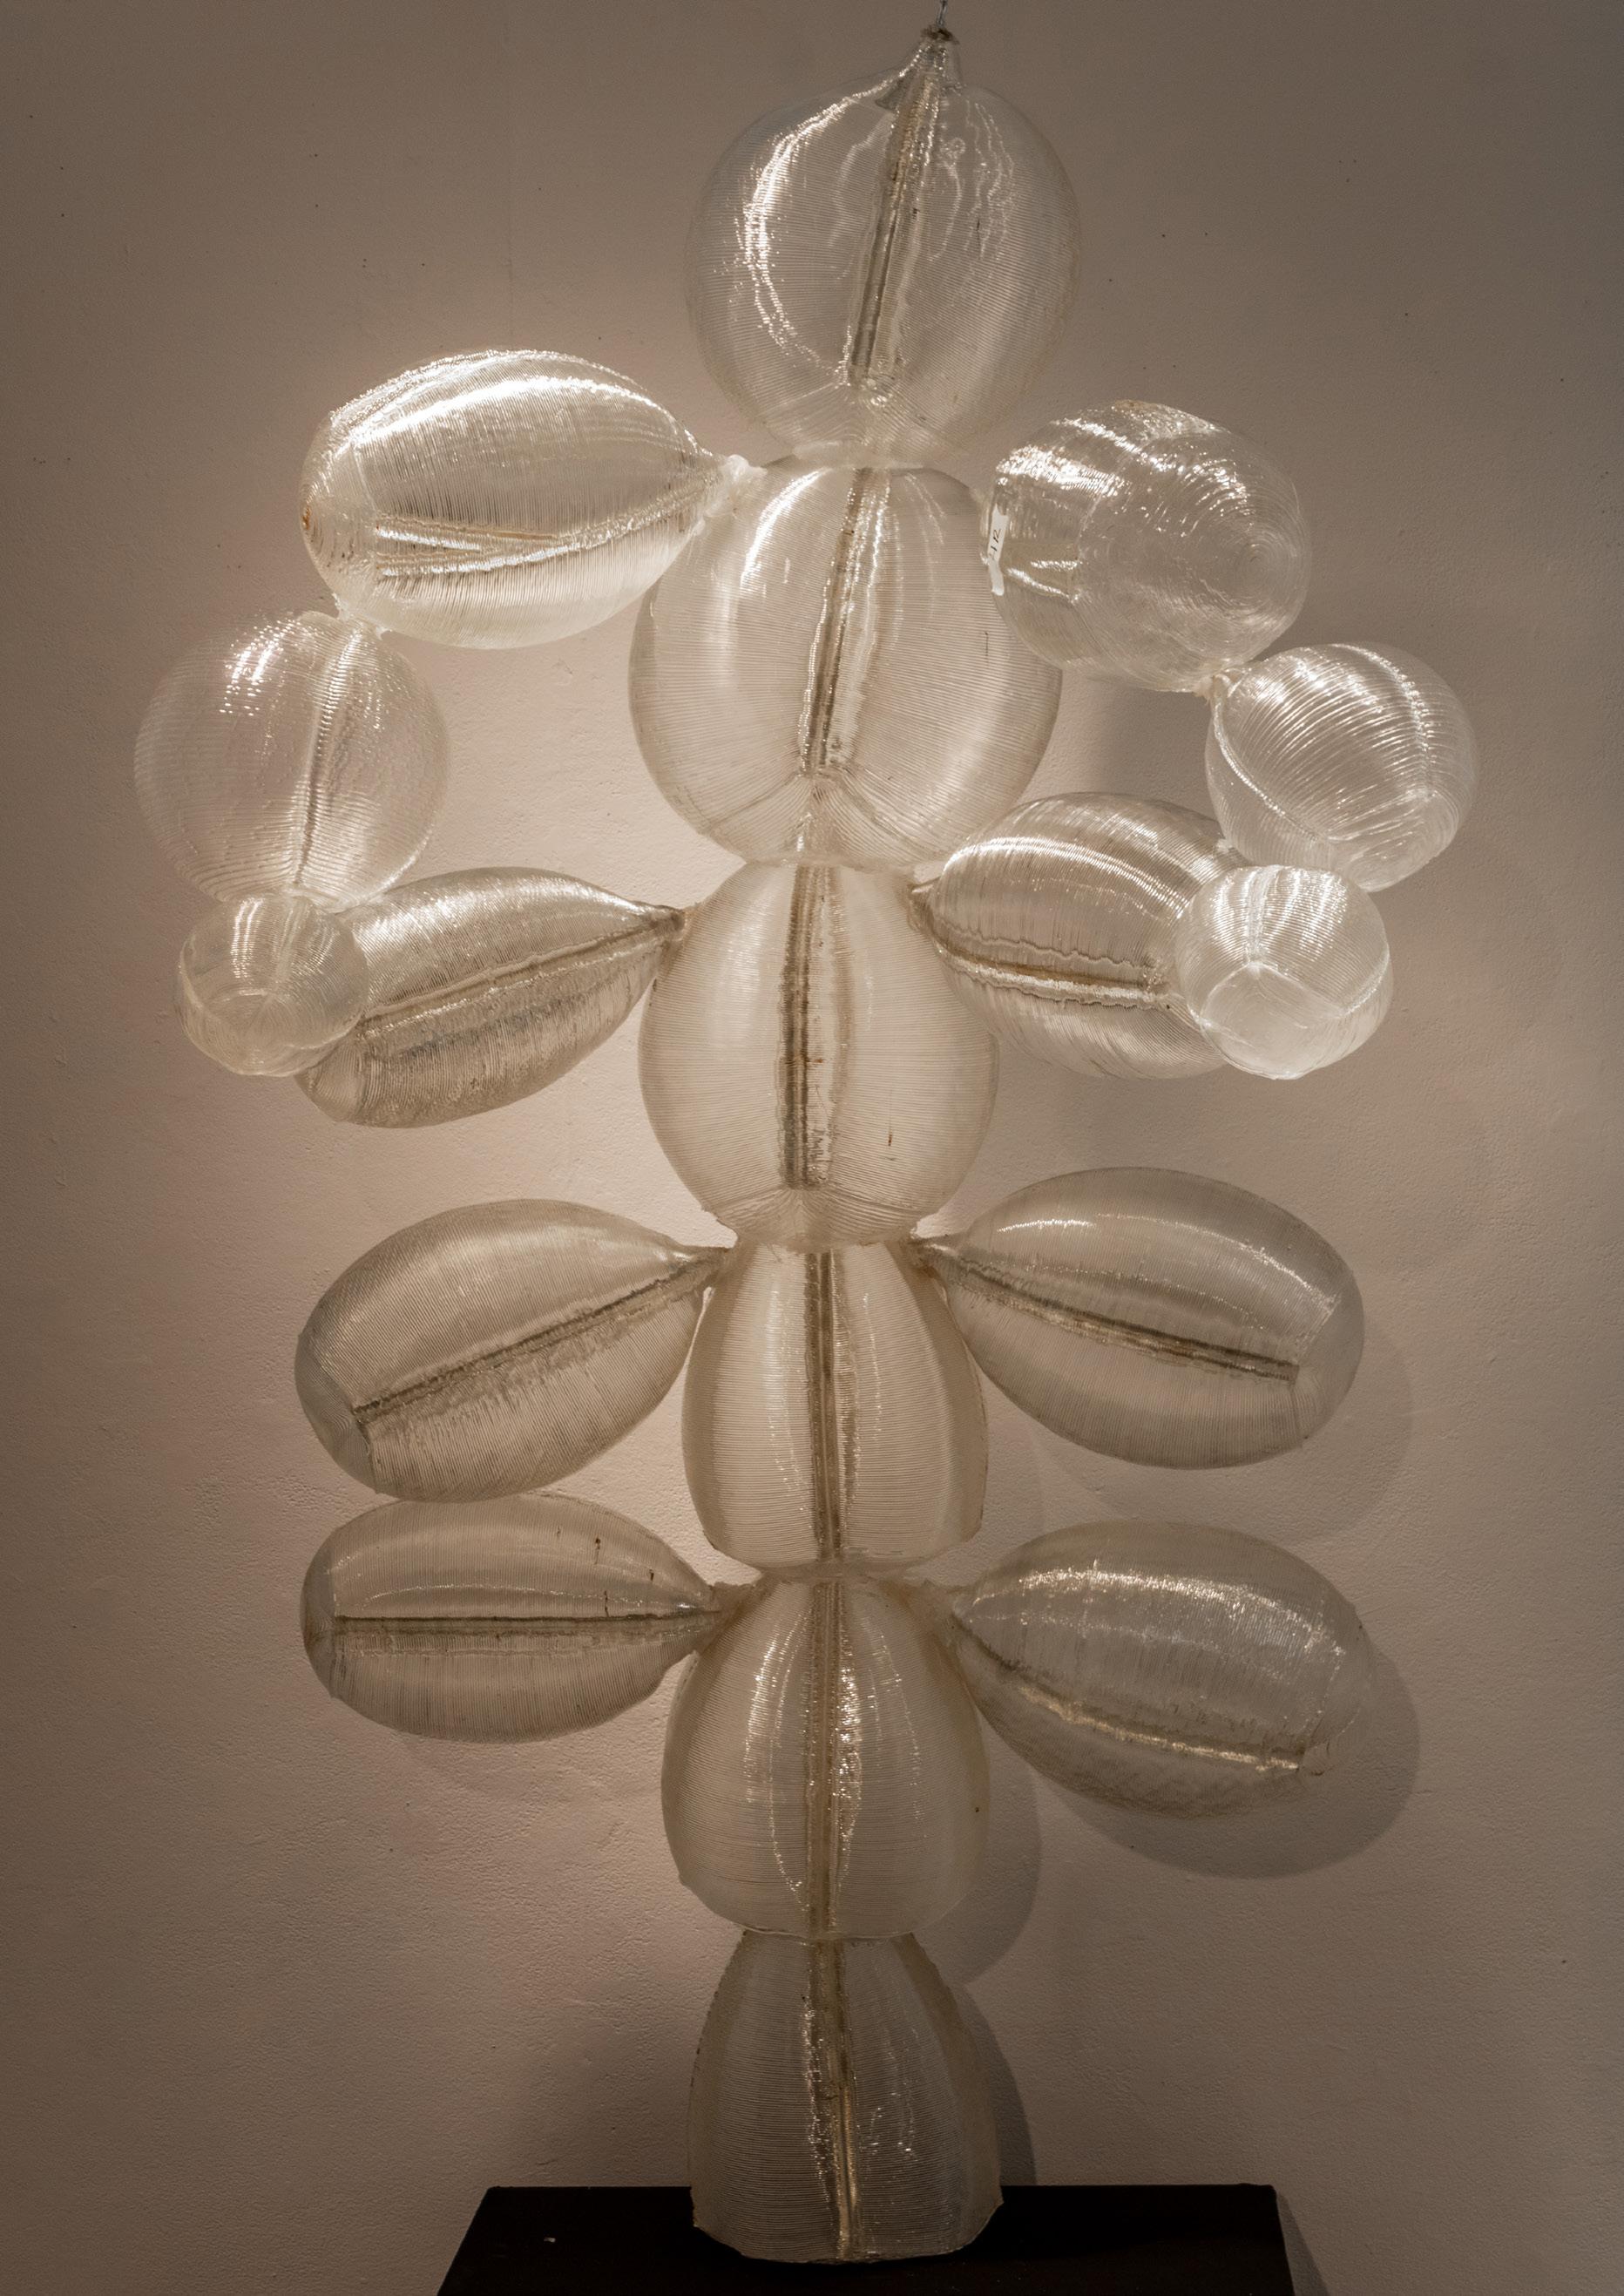
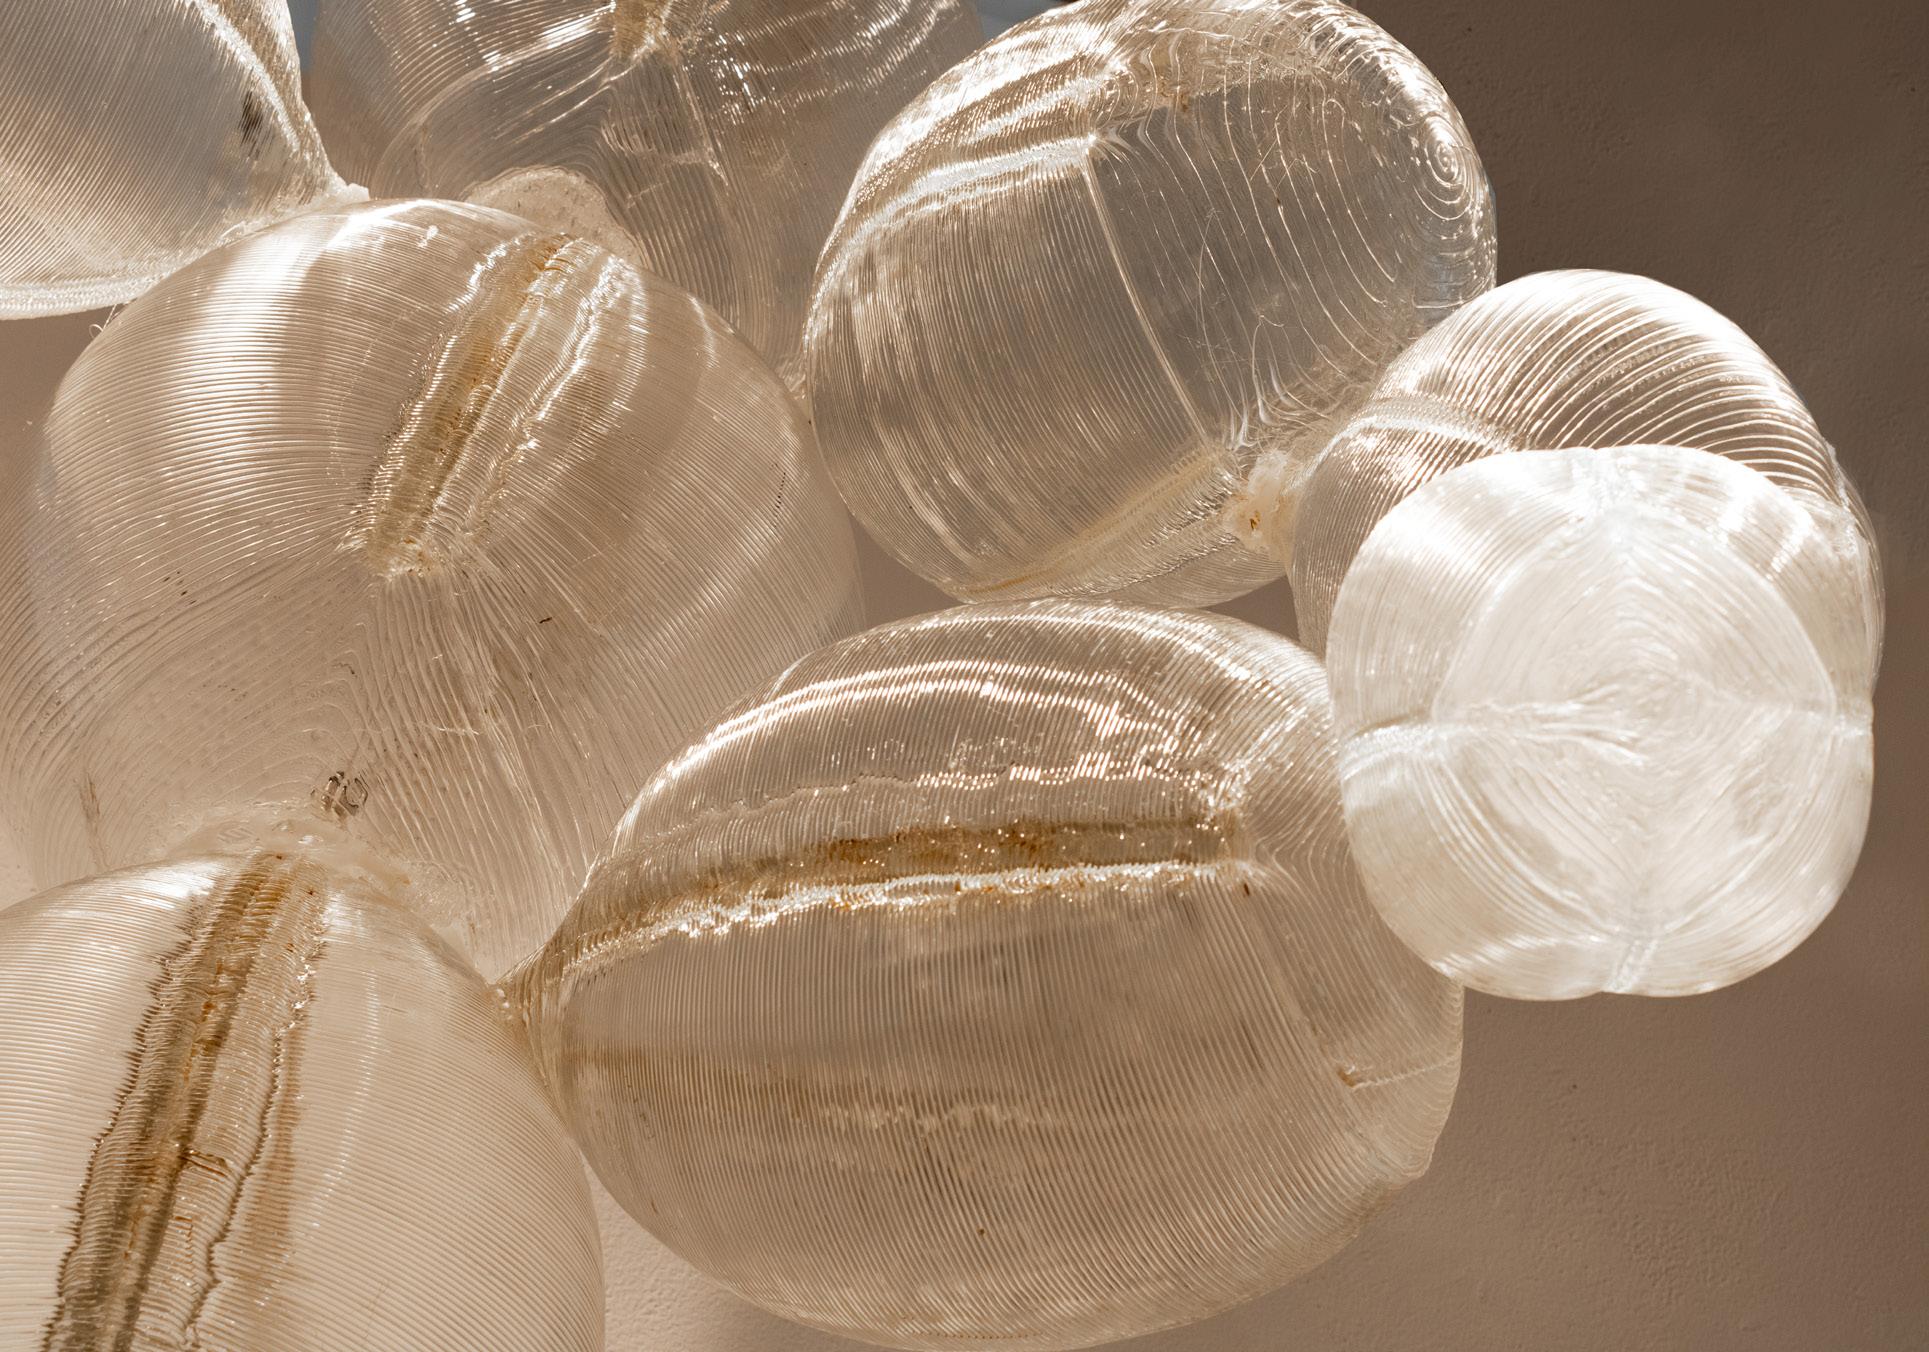
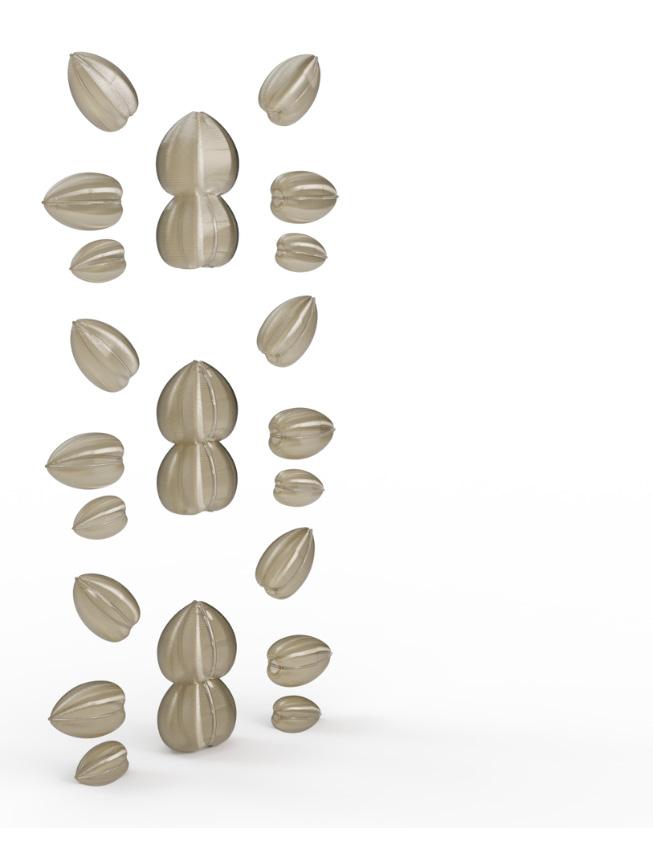
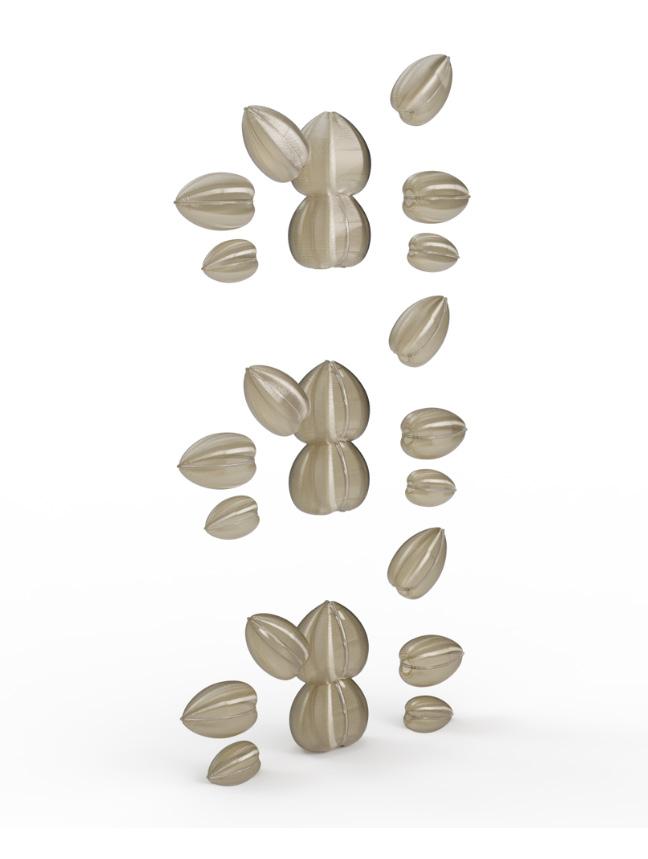
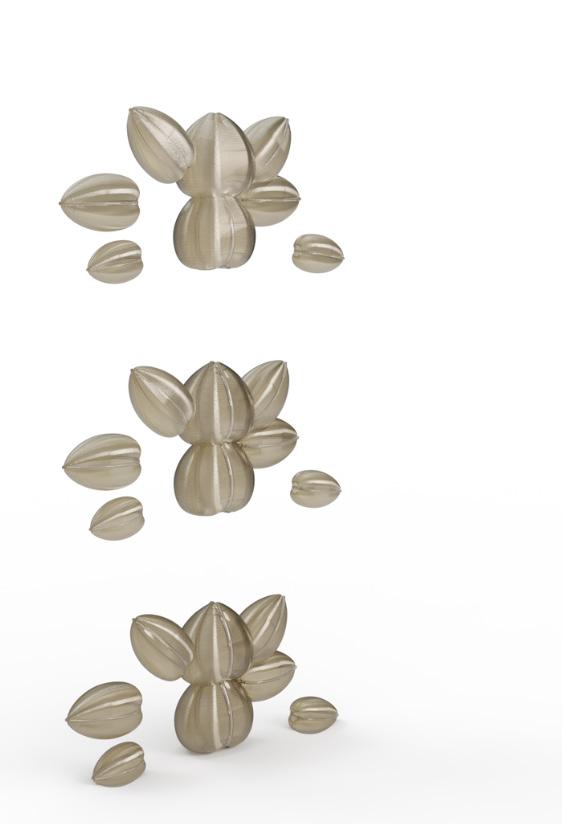
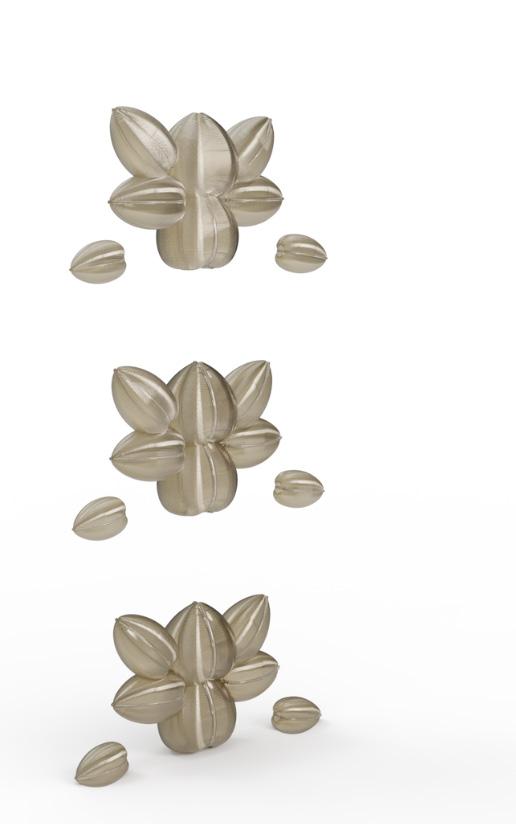
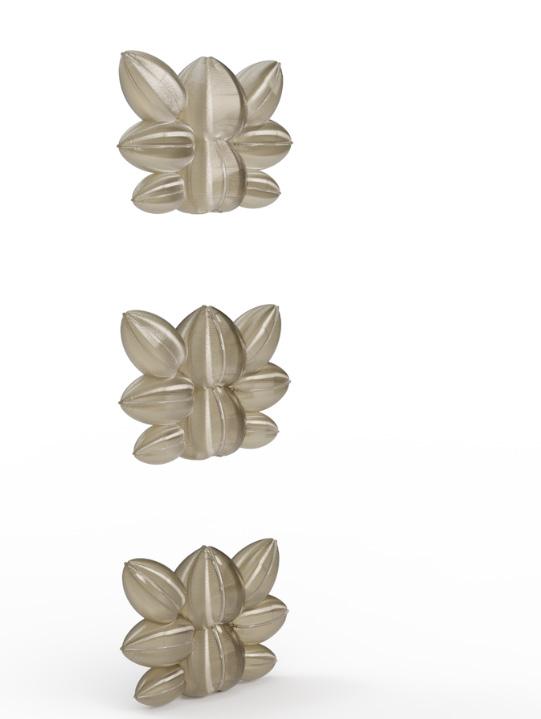
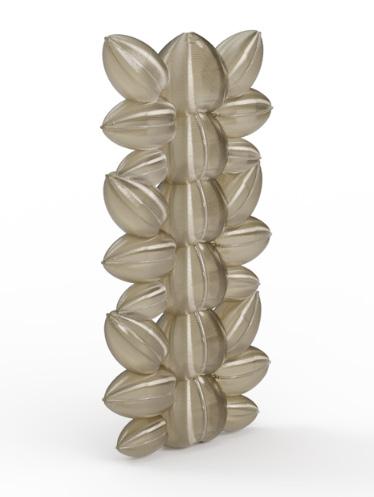
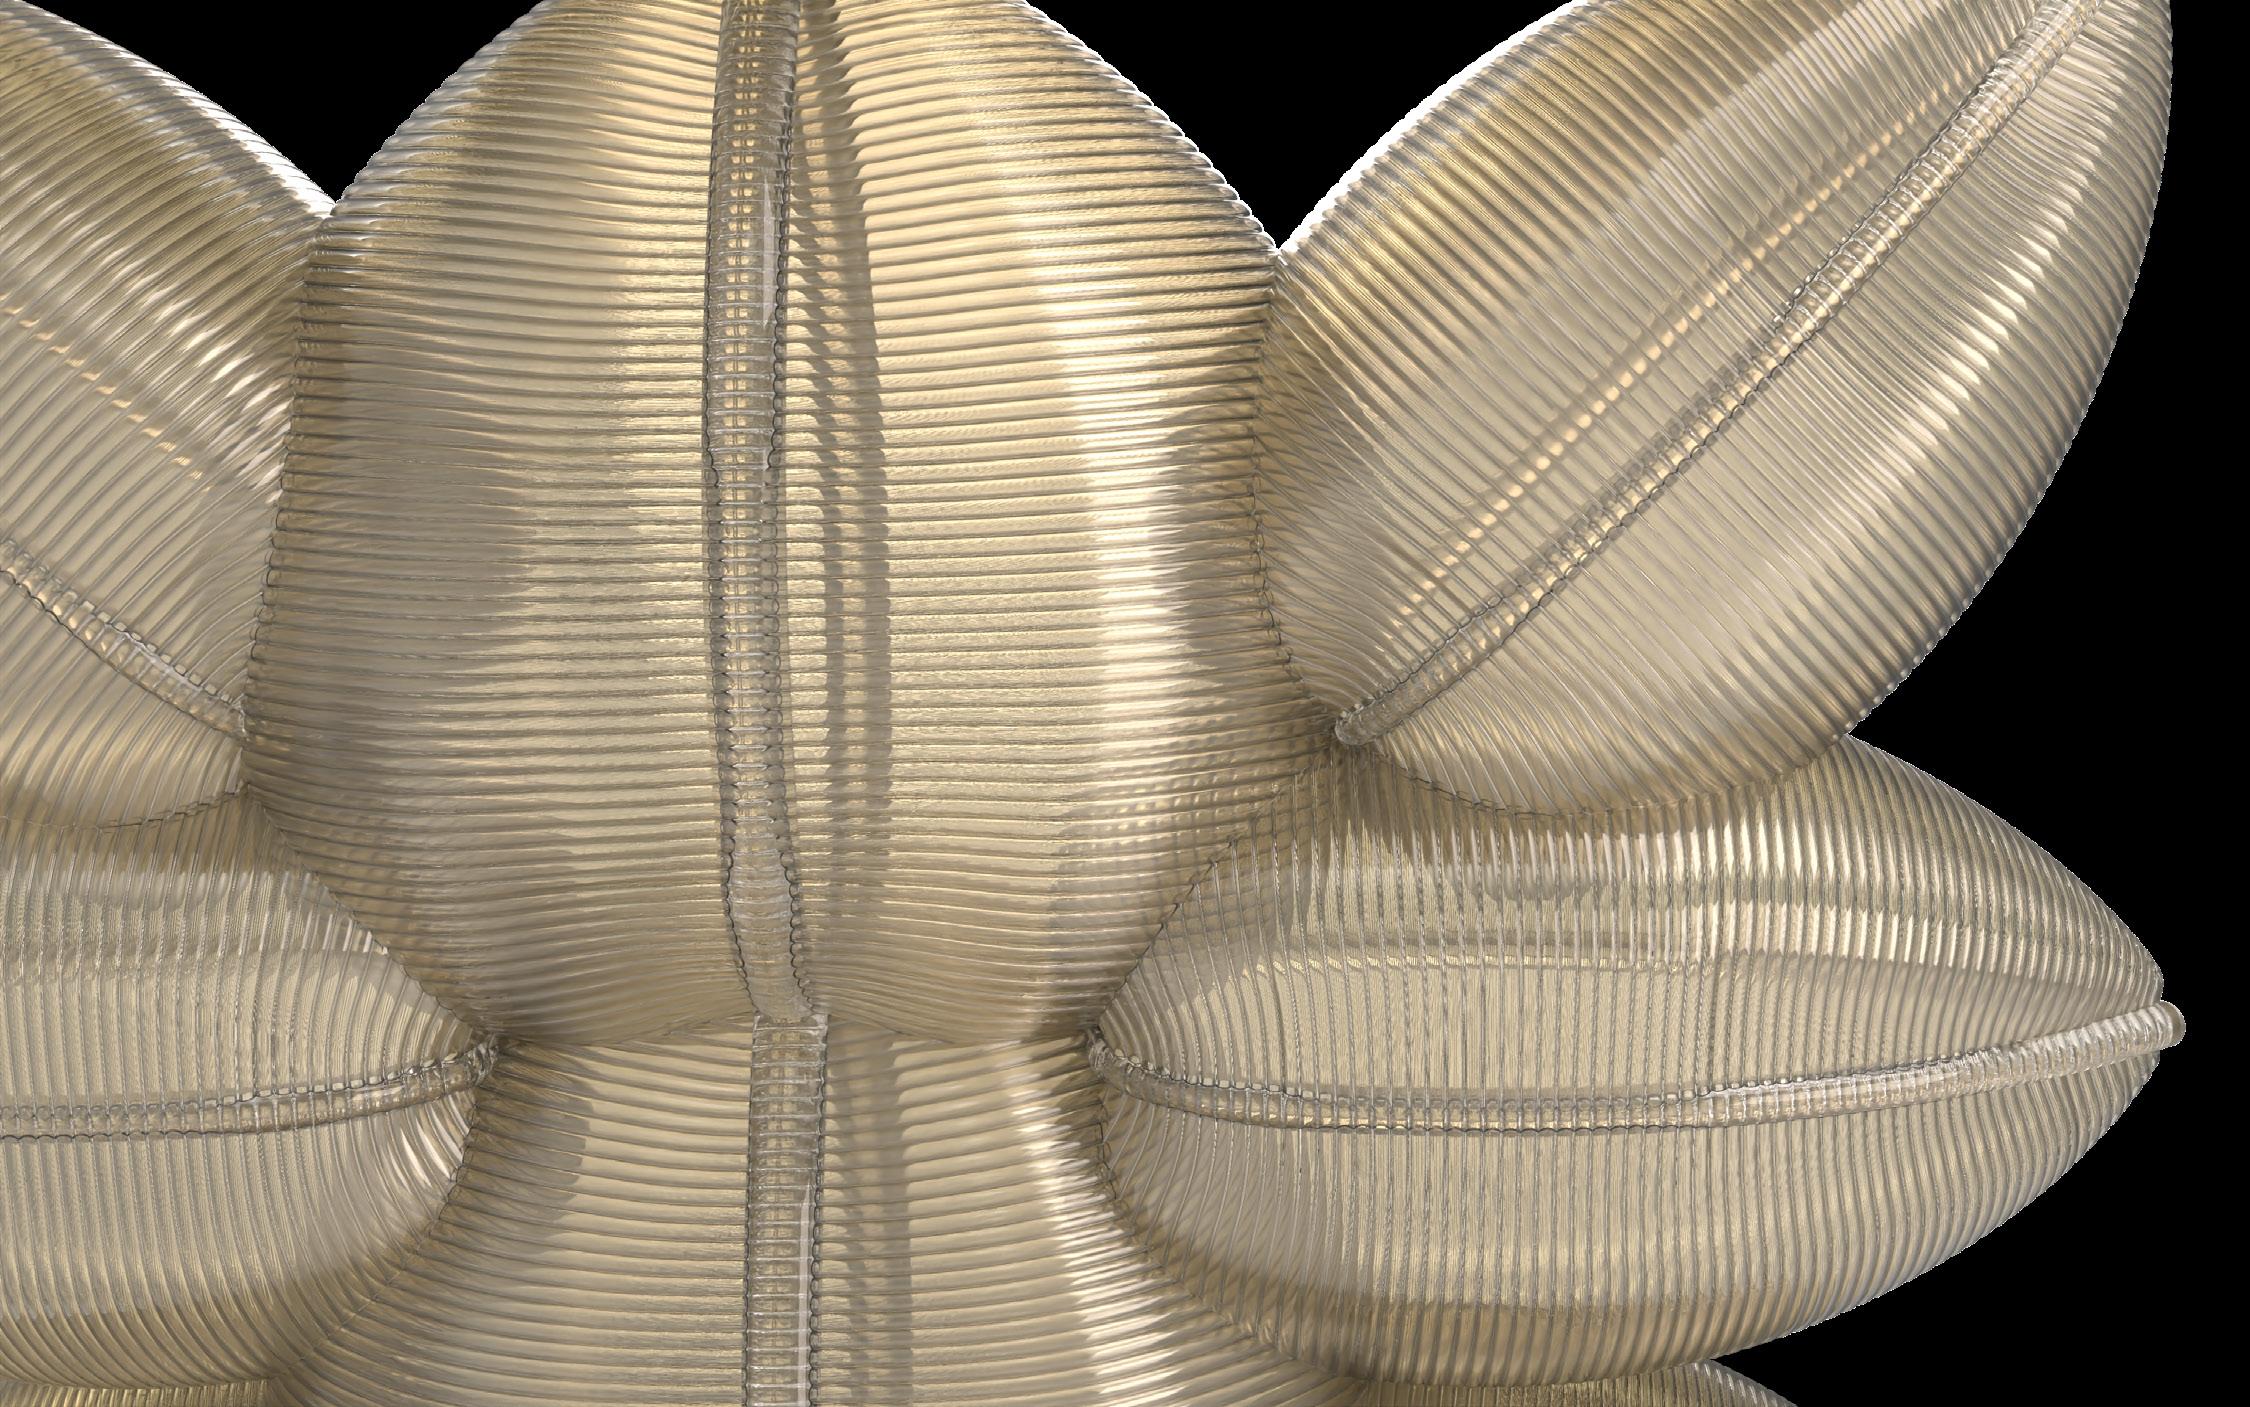
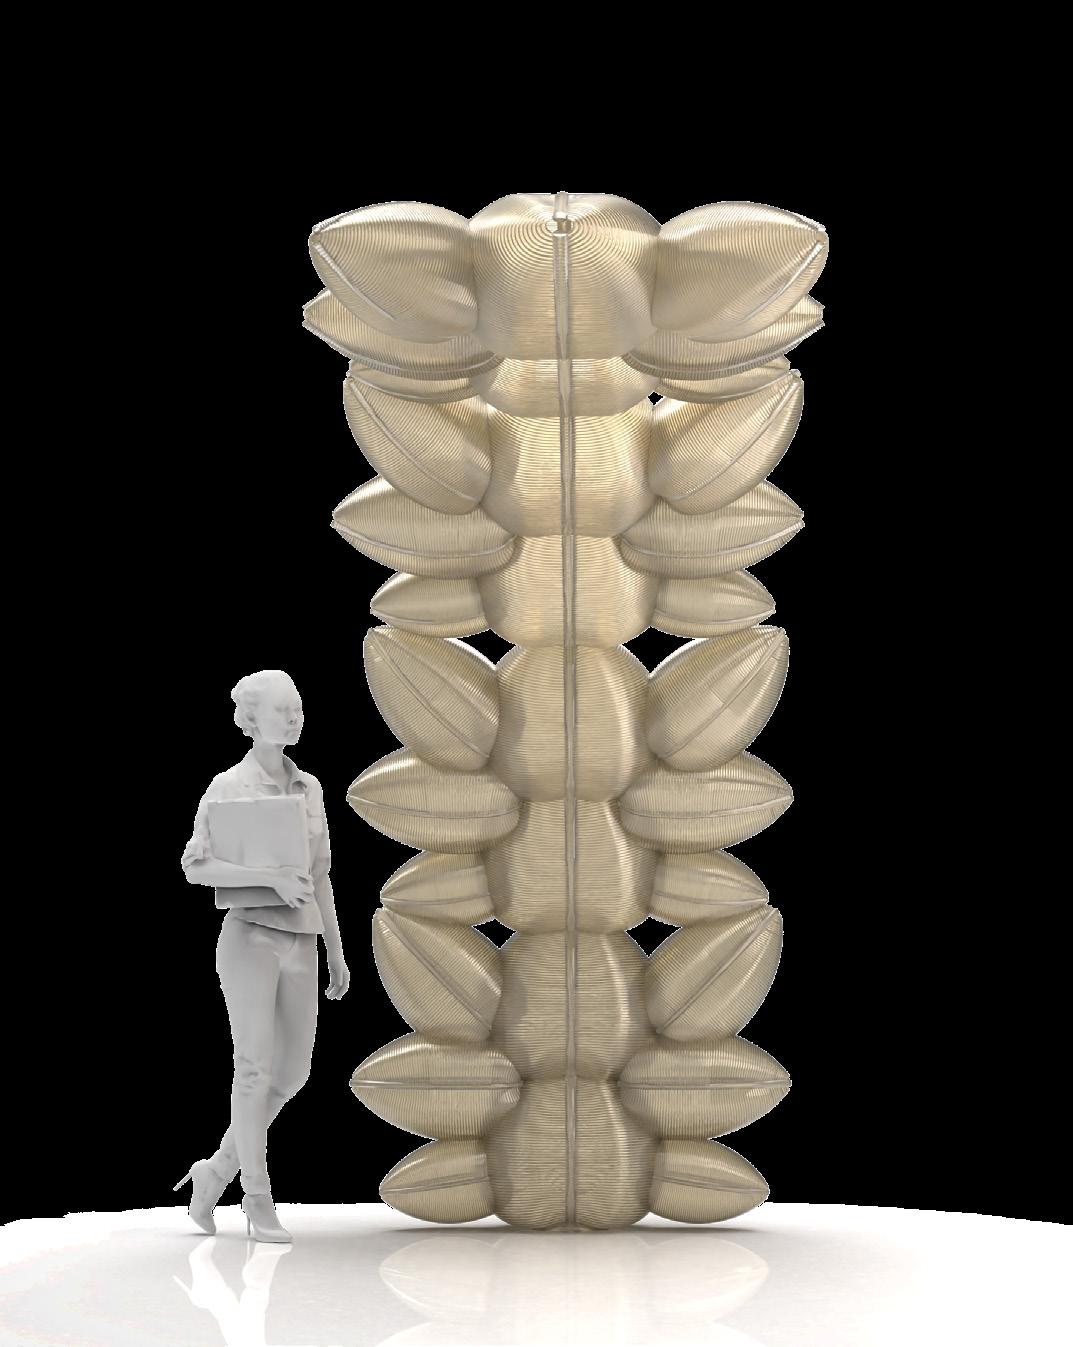
This research was conducted through the Spring 2024 curriculum for the Master of Science in Design: Robotics and Autonomous Systems (MSD-RAS) Program in the Weitzman School of Design, University of Pennsylvania.
Thank you to the following instructors for their guidance provided in the respective courses:
• Billie Faircloth
• Jeffrey Anderson
• Nathan King
• Robert Stuart-Smith (MSD-RAS Program Director)
Scientific Research & Writing Advanced RAS Programming Experimental Tooling Material Agencies: Robotics & Design Lab
Thank you to Renhu “Franklin” Wu as TA.
Thank you to Nicholas Sideropoulos and Shunta Moriuchi for contributing to this work through your management of the ARI Robotics Lab.
Additional gratitude to the amazing staff at the University of Pennsylvania, specifically, Karl Wellman.
References
[1] Website
“CTGB_G12.” Evan Douglis Studio. Accessed May 14, 2024. https://www.evandouglis.com/ctgb-g12.
[2] Website
“Injection Blow Molding for Plastic Products & Parts: Berry Group.” Injection Blow Molding for Plastic Products & Parts | Berry Group. Accessed May 14, 2024. https://www.berryglobal.com/en/capabilities/manufacturing/blow-molding.
[3] Conference Paper
Wang, Guanyun, Kuangqi Zhu, Lingchuan Zhou, Mengyan Guo, Haotian Chen, Zihan Yan, Deying Pan, et al. “PneuFab: Designing Low-Cost 3D-Printed Inflatable Structures for Blow Molding Artifacts.” Proceedings of the 2023 CHI Conference on Human Factors in Computing Systems, April 19, 2023. https://doi.org/10.1145/3544548.3580923.
[4] Website
“Aera Fabrica.” Fillip Studios, June 15, 2022. https://www.fillipstudios.com/project/aera-fabrica/.