INFORMAĂ‡ĂƒO TÉCNICO-COMERCIAL PROSISTAV - Projectos e Sistemas de Automação, Lda. Tel.: +351 234 397 210 . Fax: +351 234 397 219 prosistav@prosistav.pt . www.prosistav.pt 0DQXHO 5DSRVR f 'LUHFWRU 7šFQLFR H *HVWRU GH 3URGXWR DXWRU
6X]DQD 3DUGDO f 5HVS 0DUNHWLQJ &RPXQLFD¸œR H ,PDJHP FRPSRVL¸œR
A VIPA NA MUDANÇA DE S5Ž PARA S7Ž DE FORMA SIMPLES, Rà PIDA E ECONÓMICA f f f f f f
'HILQL¸œR GR QRYR hardware; 3URMHFWR HOšFWULFR QRYD FDEODJHP GR DXWÂPDWR 3UHSDUD¸œR GR SHU½RGR GH SDUDJHP SDUD D PXGDQ¸D &RQYHUVœR GR SURJUDPD (OHFWULILFD¸œR (QVDLRV GHWHF¸œR H FRUUHF¸œR GH IDOKDV GH SURJUDPD¸œR H GH HOHFWULILcação.
&RP HVWD VROX¸œR š QHFHVV²ULR FRQVLGHUDU TXH DSHVDU GR WUDEDOKR GH FRQversĂŁo do programa poder ser realizada sem paragem na produção, e em paralelo com a electrificação do novo hardware e, a partir do momento em que se decide parar a produção para efectuar a substituição, sĂł serĂĄ possĂvel retomĂĄ-la apĂłs substituição do hardware e, nova electrificação e resolução de todos os problemas de electrificação e conversĂŁo do programa. 3DUD HYLWDU XP WHPSR GH SDUDJHP H[WHQVR SRGHU² SUHYHU VH D PRQWDJHP do novo sistema S7 em paralelo com o antigo S5. Neste caso, deverĂĄ que considerar o espaço para a montagem do novo sistema, o tempo de paragem para fazer uma cablagem paralela totalmente nova, as paragens parciais para ensaio do novo sistema e a paragem final para retirar o sistema antigo e colocar o novo no local definitivo.
SITUAĂ‡ĂƒO ACTUAL Os autĂłmatos Simatic S5 estĂŁo no mercado hĂĄ cerca de 25 anos e a probabilidade de avariarem ĂŠ cada vez maior devido ao desgaste dos componentes electrĂłnicos. Estes autĂłmatos, em particular as sĂŠries 115U, 135U e 155U, controlam sistemas de dimensĂŁo mĂŠdia e elevada tendo um papel extremamente importante na continuidade do processo produtivo. Uma falha pode ser responsĂĄvel por enormes prejuĂzos devido a perdas de produção e custos de restauração do processo elevados, principalmente em indĂşstrias onde as paragens tĂŞm que ser programadas.
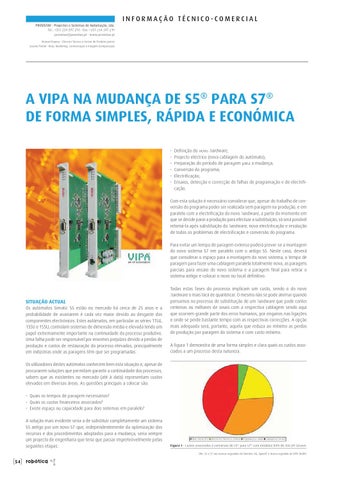
Todas estas fases do processo implicam um custo, sendo o do novo hardware e o mais fĂĄcil de quantificar. O mesmo nĂŁo se pode afirmar quando pensamos no processo de substituição de um hardware e que pode conter centenas ou milhares de sinais com a respectiva cablagem sendo aqui que ocorrem grande parte dos erros humanos, por enganos nas ligaçþes e onde se perde bastante tempo com as respectivas correcçþes. A opção mais adequada serĂĄ, portanto, aquela que reduza ao mĂnimo as perdas de produção por paragem do sistema e com custo mĂnimo. A figura 1 demonstra de uma forma simples e clara quais os custos associados a um processo desta natureza.
Os utilizadores destes autómatos conhecem bem esta situação e, apesar de procurarem soluçþes que permitam garantir a continuidade dos processos, sabem que as existentes no mercado (atÊ à data) representam custos elevados em diversas åreas. As questþes principais a colocar são: f 4XDLV RV WHPSRV GH SDUDJHP QHFHVV²ULRV" f 4XDLV RV FXVWRV ILQDQFHLURV DVVRFLDGRV" f ([LVWH HVSD¸R RX FDSDFLGDGH SDUD GRLV VLVWHPDV HP SDUDOHOR" A solução mais evidente seria a de substituir completamente um sistema S5 antigo por um novo S7 que, independentemente da optimização dos recursos e dos procedimentos adoptados para a mudança, seria sempre um projecto de engenharia que teria que passar impreterivelmente pelas seguintes etapas:
Figura 1 . &XVWRV DVVRFLDGRV ³ FRQYHUVœR GH 6 Ž para S7Ž FRP PÂGXORV 9,3$ ,0 '3 6/YDYH 2EV 6 H 6 VœR PDUFDV UHJLVWDGDV GD 6LHPHQV $* 6SHHG š PDUFD UHJLVWDGD GD 9,3$ *PE+
[ ]
robĂłtica
,1)250$ÂĂĄ2 7ÂŽ&1,&2 &20(5&,$/
UDFNN devolvendo o mapa de E\WHVV ocupados em entradas e em saĂdas digitais e analĂłgicas. A etapa seguinte serĂĄ a identificação da ocupação de endereços (E\WHVV) em cada UDFN 6 3DUD WDO LQVHULPRV HP FDGD UDFN XP |PĂ‚GXOR} FRP XPD IXQFLRQDOLGDGH HVSHFLDO ILJ (VWH XWLOLW²ULR UHFRUUH D E\WHVV de entrada no mapa de endereçamento GR 6 ,% D ,% SDUD LGHQWLILFD¸œR GD RFXSD¸œR GD UDFNN S5. Utilizando a mesma funcionalidade para a outra UDFNN, obtemos a mesma informação PDV QRV HQGHUH¸RV D ,% D ,% (VWD FRQILJXUD¸œR š WUDQVIHULGD SDUD R &38 63((' TXH XPD YH] HP PRGR 581 YDL OHU GDV UDFNVV S5 a sua RFXSD¸œR VHQGR SRVV½YHO D DQ²OLVH FRP XPD |9DULDEOH 7DEOH} $ ILJXUD apresenta um exemplo. Figura 10 . Atribuição do endereço S5 a cada mĂłdulo.
Figura 8 . Ocupação de endereços da UDFNN S5.
Figura 11 . &RQILJXUD¸œR FRPSOHWD GH XPD UDFNN S5.
&DGD bitt activo corresponde a um E\WH H ocupado na UDFNN e cada conjunto de 4 bitss corresponde a um módulo cujo endereço S5 inicial Ê o indicado QD OLQKD D D]XO &RPR VH SRGH YHULILFDU D RFXSD¸œR QœR š FRQVHFXWLYD uma vez que não estamos na presença de um buss sÊrie, como Ê o caso do buss da sÊrie 300. Na nova configuração de hardware e os módulos configurados nas UDFNV 6 WHUœR TXH VHU FRQVHFXWLYRV 3RGHPRV FRQILUPDU esta ocupação observando a UDFNN em questão para identificarmos as referências dos módulos existentes e que teremos que configurar. Após a confirmação para todas as UDFNVV existentes poderemos completar esta fase inserindo os módulos adequados em cada UDFNN, no configurador de hardware e do Step7 (fig. 9).
EstarĂĄ assim concluĂda a configuração do hardware e com a correspondĂŞncia HQWUH RV HQGHUH¸RV GRV , 2V QR 6 H QR 6 $ IDVH ILQDO VHU² R HQVDLR GR QRYR SURJUDPD &RP HVWH FRQFHLWR H WHFQRORJLD GD 9,3$ JDQKDP VH DLQGD RXWUDV YDQWDJHQV PXLWR VLJQLILFDWLYDV FRPR VHMDP a possibilidade de converter, passo-a-passo, os mĂłdulos do S5 em mĂłdulos S7 retirando-os da configuração da UDFNN respectiva e colocando-o na UDFNN do 6 RX QXP QRYR QRGR 3URILEXV VHP QHFHVVLGDGH GH DOWHUD¸œR GR SURJUDPD com alteração de apenas uma pequena parte da cablagem ou a mudança de posição de um mĂłdulo para permitir eliminar uma UDFN.
RESUMO E CONCLUSĂ•ES As etapas a ter em conta para se proceder Ă conversĂŁo de um S5 para S7 com recurso a esta tecnologia sĂŁo:
Figura 9 . ,QVHU¸œR GRV PÂGXORV H[LVWHQWHV HP FDGD UDFNN S5.
3DUD FDGD PÂGXOR LQVHULGR QR QRGR 3URILEXV š QHFHVV²ULR GHILQLU R HQGHreçamento correcto na UDFN 6 3DUD WDO DEUH VH D MDQHOD GDV SURSULHGDGHV do módulo como apresenta a fig. 10. Segue-se o mesmo procedimento para a inserção dos restantes módulos em todas as UDFNVV (fig. 11).
f FĂĄcil implementação: 6XEVWLWXD RV &38V 6 LQVWDODGRV H RX H[WHQVÆHV ,0 SHOR ,0 GD 9,3$ FRQILJXUH R 3URILEXV FRQYHUWD R SURJUDPD GR &38 f Tempo mĂnimo de paragem: 3DUD WHVWH GD P²TXLQD FRP R ,0 š DSHQDV |SOXJ WHVW} 5HSRVL¸œR U²SLGD SDUD D VLWXD¸œR RULJLQDO D TXDOTXHU DOWXUD 3RVWHULRUPHQWH SRGH GHFLGLU VREUH D VXEVWLWXL¸œR GDV FDUWDV 6 uma a uma. f Teste do sistema: A aplicação completamente convertida pode ser testada fora do sistema S5 antes de mudar para o S7. f Actualização passo a passo: O tĂŠcnico ĂŠ livre de decidir quando e quais as partes que serĂŁo reconstruĂdas em S7, inclusive no meio de um bloco. f Baixo custo: 9DORUL]D¸œR GR VLVWHPD FRP R PĂ‚GXOR ,0 FXVWR P½QLPR para a programação, nenhum custo para a cablagem.
REFERÊNCIAS BIBLIOGRà FICAS: f $SUHVHQWD¸œR HP 3RZHU3RLQW |9,3$B,60B B6 6 BZLWKB,0B } z ,QWHUQDWLRQDO 6DOHV PHHWLQJ f 0DQXDO 9,3$ +% (B,0 5HIHUHQFH 5(B 8= 5HY
robĂłtica
[ ]