DOSSIER Luís Manuel Reis das Neves - Director-Técnico SEW-EURODRIVE PORTUGAL Tel.: +351 231 209 670 . Fax: +351 231 203 685 infosew@sew-eurodrive.pt . www.sew-eurodrive.pt
ACCIONAMENTOS ELECTRÓNICOS: SISTEMAS DE REALIMENTAÇÃO 1. INTRODUÇÃO Nos sistemas automatizados actuais, é crucial que os accionamentos respondam de forma dinâmica e precisa aos controladores. Para atingir plenamente este pressuposto, é imperativo utilizar equipamentos que forneçam realimentação de velocidade e/ou posição, por forma a obter um controlo em malha fechada rigoroso. Os encoderss e os resolverss são os dispositivos normalmente utilizados para esse efeito.
que o eixo roda, o disco passa entre a fonte e o detector, fazendo com que o feixe de luz seja interrompido quando encontra uma parte opaca, gerando assim uma onda à saída do detector. Para melhorar a fiabilidade do sistema, utilizam-se frequentemente dois fotodíodos alinhados, por forma a produzir sinais desfasados entre si de 180°. As saídas dos díodos são tratadas, permitindo a geração de sinais fiáveis. Antes de serem enviados ao controlador, os sinais são processados em circuito dedicado.
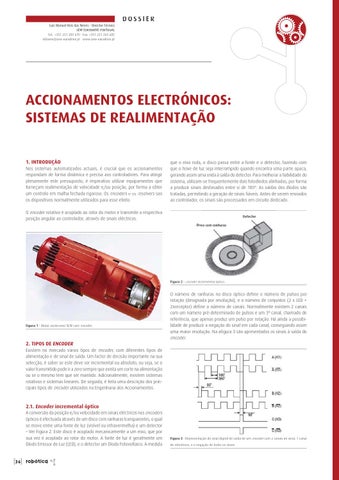
O encoderr rotativo é acoplado ao rotor do motor e transmite a respectiva posição angular ao controlador, através de sinais eléctricos. Disc
Figura 2 . Encoderr incremental óptico.
Figura 1 . Motor assíncrono SEW com encoder.
O número de ranhuras no disco óptico define o número de pulsos por rotação (designada por resolução), e o número de conjuntos (2 x LED + 2xreceptor) define o número de canais. Normalmente existem 2 canais com um número pré-determinado de pulsos e um 3º canal, chamado de referência, que apenas produz um pulso por rotação. Há ainda a possibilidade de produzir a negação do sinal em cada canal, conseguindo assim uma maior resolução. Na afigura 3 são apresentados os sinais à saída do encoder.
2. TIPOS DE ENCODER Existem no mercado vários tipos de encoderr, com diferentes tipos de alimentação e de sinal de saída. Um factor de decisão importante na sua selecção, é saber se este deve ser incremental ou absoluto, ou seja, se o valor transmitido pode ir a zero sempre que exista um corte na alimentação ou se o mesmo tem que ser mantido. Adicionalmente, existem sistemas rotativos e sistemas lineares. De seguida, é feita uma descrição dos principais tipos de encoderr utilizados na Engenharia dos Accionamentos.
2.1. Encoder incremental óptico A conversão da posição e/ou velocidade em sinais eléctricos nos encoders ópticos é efectuada através de um disco com ranhuras transparentes, o qual se move entre uma fonte de luz (visível ou infravermelha) e um detector – Ver Figura 2. Este disco é acoplado mecanicamente a um eixo, que por sua vez é acoplado ao rotor do motor. A fonte de luz é geralmente um Díodo Emissor de Luz (LED), e o detector um Díodo Fotovoltaico. À medida
[ ]
robótica
Figura 3 . Representação do sinal digital de saída de um encoderr com 2 canais de sinal, 1 canal de referência, e a negação de todos os sinais.
Os encoders HIPERFACE® (High Performance Interface) são produzidos pela Sick Stegmann GmbH e são muito usados em accionamentos SEW-EURODRIVE. Adicionalmente à posição, este tipo de encoder é caracterizado pela existência de uma chapa de características electrónica, na qual é gravada informação sobre o accionamento. Desta forma, o comissionamento do controlador é rápido, simples e sem erros. No início do processo de comissionamento, a posição absoluta do rotor é gravada opticamente. O controlador lê essa posição via RS-485 (canal de parâmetros) e ajusta o contador. Baseado neste valor absoluto, as alterações de posição são gravadas usando os canais seno/cosseno do encoder. Estas alterações de posição são transmitidas através do canal de dados do processo em formato analógico. De forma a verificar a validade dos dados, periodicamente é feita uma leitura de posição absoluta – Figura 8.
O servo-controlador fornece um sinal de elevada frequência e amplitude constante, sendo este transferido através dos transformadores ao rotor do transformador rotativo. A rotação do rotor do resolverr induz uma tensão nos enrolamentos do estator do resolver, sendo esta dependente da posição – Figura 10.
Figura 10 . Tensões de saída do resolver Vcos / Vsen.
As amplitudes das tensões Vcos e Vsen são dependentes da posição do rotor. Estes sinais são fornecidos a um conversor A/D através de um amplificador diferencial. Este amplificador filtra as interferências de elevada frequência e disponibiliza uma tensão com referência à massa. Por sua vez, o conversor A/D alimenta um DSP (Digital Signal Processor) onde é determinada a posição do rotor. [1] – Realimentação do motor
[2] – Canal de dados do processo
[3] – Canal de parâmetros RS485
[4] – Tensão de alimentação
[5] – Controlador Figura 8 . Fluxo de informação num encoder HIPERFACE®.
P x D = arctan (Vcos /Vsen),
O controlador recebe a posição e a sua validade via canal de parâmetros. Em simultâneo, o canal de dados de processo recebe e processa em contínuo a informação analógica dos sinais seno/cosseno.
Sendo P o número de pólos do resolverr e D o ângulo do rotor. Posteriormente, a posição calculada no DSP é transferida ao microcontrolador, através de uma interface DPR (Dual Port Ram Interface).
As falhas de alimentação são detectadas e a posição automaticamente gravada via NVSRAM (Non-Volatile Static Random Access Memory).
4. CONCLUSÕES
3. RESOLVER O sistema de realimentação mais usual em servomotores é o resolver. Um resolverr de dois pólos pode determinar a posição absoluta do rotor ao longo de uma rotação. Um resolver é constituído por duas unidades funcionais: transformador (estator) e transformador rotativo (rotor) – Figura 9.
Figura 9 . Resolver.
[ ]
A posição mecânica do rotor é calculada de acordo com a seguinte fórmula:
robótica
Os sistemas de realimentação, sejam eles encoderss ou resolverss, possibilitam o controlo de elevada qualidade, precisão e dinamismo de todos os tipos de movimento. Representam a diferença entre fazer o movimento sabendo exactamente onde se está e por onde se deve ir, e fazer esse mesmo movimento de olhos vendados. É graças a eles que é possível efectuar o controlo rígido em malha fechada, que na prática se traduz em precisão, suavidade e dinamismo. Por outros termos, elevada cadência de produção, elevada repetitividade e segurança com consequente redução dos custos.
DOSSIER ACCIONAMENTOS ELECTRÓNICOS: SISTEMAS DE REALIMENTAÇÃO
2.3. Encoder Hiperface